
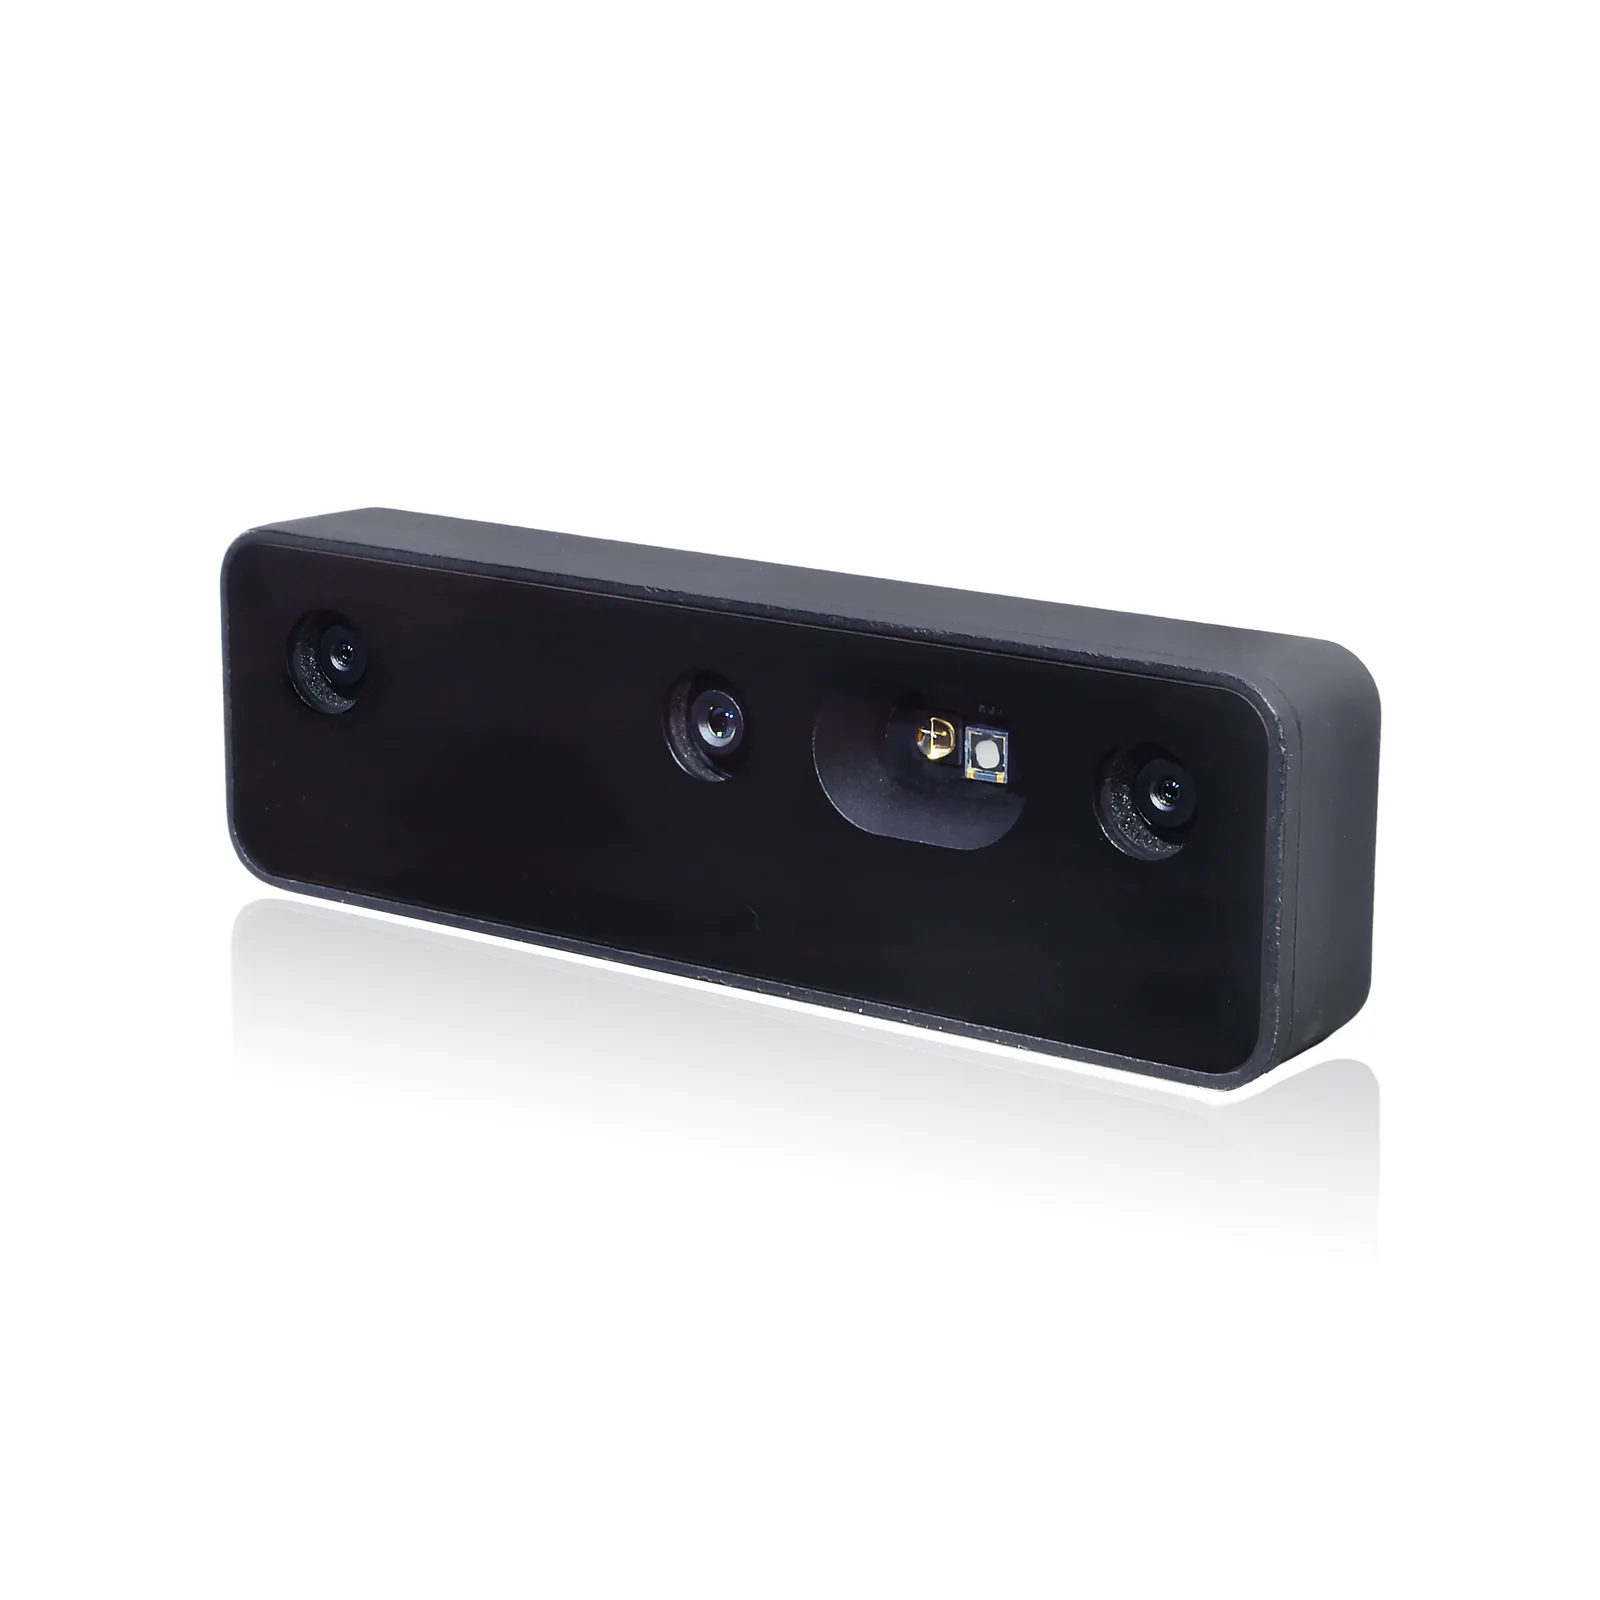
Die Luxonis OAK-D Pro - OV9782 ist eine Stereo-Tiefenkamera mit aktivem IR-Projektor und IR-Beleuchtung, die auch im Dunkeln einsetzbar ist. Statt der 12-MP-Kamera hat sie einen 1-MP-Farbsensor mit Global Shutter und 89,5° Sichtfeld wie die Stereokameras, schnelle Bewegungen verzerren das Bild daher nicht. Tiefe von 70 cm bis 12 m, Gehäuse IP66.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt. Gewicht mit Verpackung: ca. 0,4 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung.
Weitere Varianten dieses Modells
- Luxonis OAK-D Pro - Auto Focus - Farbe 12 MP mit Autofokus ab 8 cm
- Luxonis OAK-D Pro - Fixed Focus - Farbe 12 MP mit Fixfokus ab 50 cm, für Vibrationen
- 1 MP GS
- RGB-Kamera
- bis 120 fps
- RGB-Bildrate
- IP66
- Schutzart

Produktbeschreibung
Die Luxonis OAK-D Pro in der Version OV9782 (SKU OAK-D-Pro-FF-97): statt der 12-MP-Kamera arbeitet in der Mitte der Farbsensor OV9782 mit 1 MP (1280 × 800), Global Shutter, bis 120 fps und Fixfokus ab 19,6 cm. Er hat dasselbe Sichtfeld wie die Stereokameras, 89,5° diagonal, Farbe und Tiefe erfassen also dieselbe Szene, und das ganze Bild wird gleichzeitig belichtet und verwischt bei schneller Bewegung nicht.
Die OAK-D Pro ist eine Tiefenkamera der Serie 2 mit aktiver Infrarotbeleuchtung: Der Projektor wirft tausende IR-Punkte auf die Szene und verbessert die Tiefe auf glatten Flächen, die IR-Beleuchtung erlaubt den Betrieb im Dunkeln. Der Prozessor Luxonis RVC2 mit 4 TOPS berechnet die Tiefe und führt neuronale Netze in der Kamera aus, die Basis von 75 mm ergibt ideal 70 cm bis 12 m, Gehäuse IP66, Schraubkabel und Y-Adapter im Lieferumfang (bis 7,5 W, 91 g).
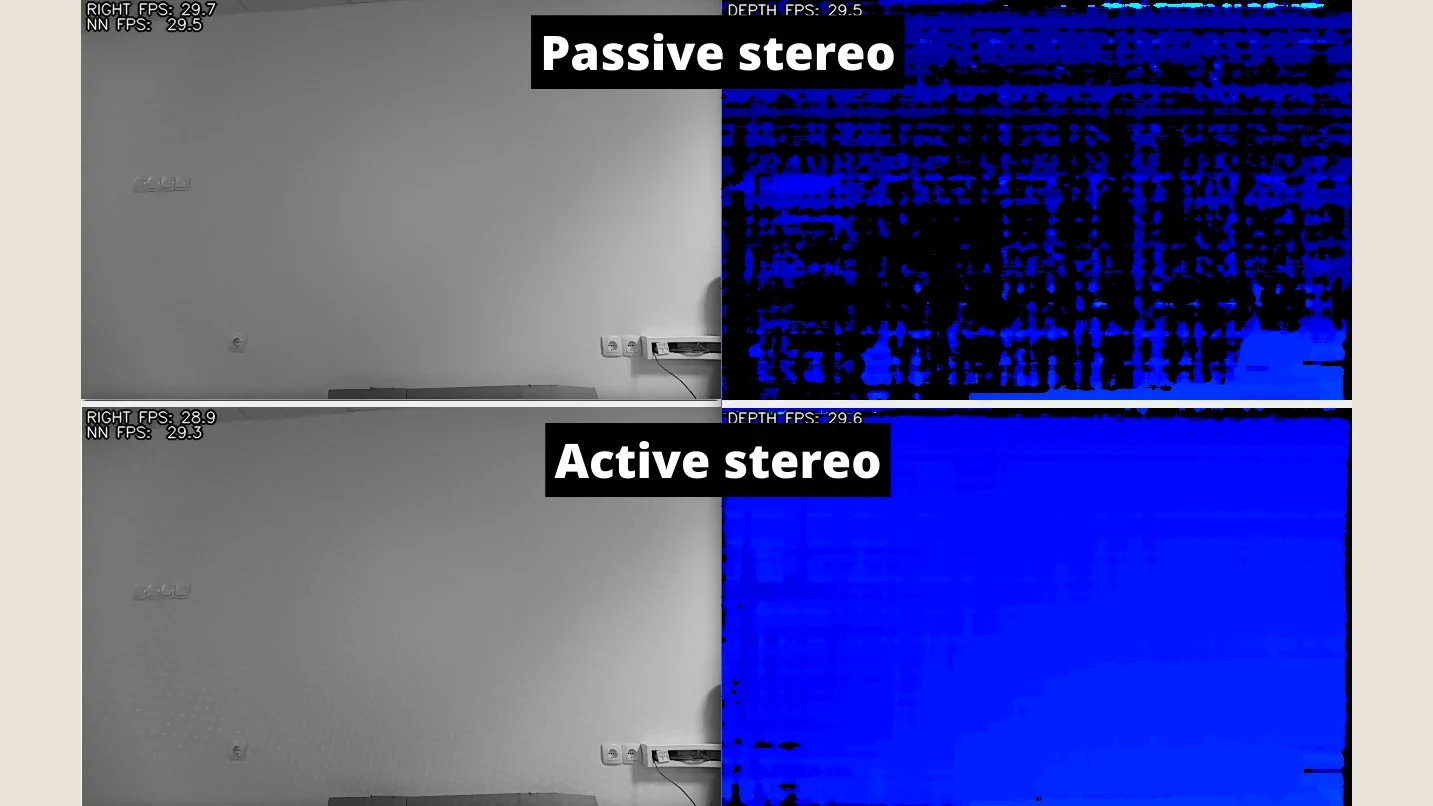
Der Punktprojektor ist ein ams Belago 1.1. Das Punktmuster gibt den Stereokameras Textur, wo die Szene keine hat: an einer weißen Wand, auf glattem Boden oder einem einfarbigen Karton, an denen passives Stereo die Tiefe verliert. Die IR-LED beleuchtet die Szene im Infraroten, Erkennung und Bildverarbeitung arbeiten also auch ohne sichtbares Licht. Die Helligkeit von Projektor und Beleuchtung ist einstellbar, beide nehmen je bis 1 W auf. Laut Hersteller ist das Gerät ein Laserprodukt der Klasse 1 nach EN/IEC 60825-1 (Ausgabe 3, 2014).
Die Berechnung übernimmt die Kamera, nicht der Roboterrechner. Der RVC2 liefert 4 TOPS, davon 1,4 TOPS für neuronale Netze, und führt nach der Konvertierung jedes Modell aus, auch eigene Architekturen. Derselbe Chip berechnet die Tiefenkarte mit Filterung und Ausrichtung auf das Farbbild, verfolgt Objekte in 2D und 3D, entzerrt, beschneidet und skaliert das Bild, erkennt Kanten, verfolgt Merkmale und kodiert Video in H.264, H.265 oder MJPEG (4K bei 30 fps, 1080p bei 60 fps). Beim Rechner kommen fertige Ergebnisse an: Objekte mit Entfernung, Punktwolke oder ein komprimierter Stream.
Der Hersteller nennt einen absoluten Tiefenfehler unter 2 % bis 4 m, unter 4 % von 4 bis 7 m und unter 6 % von 7 bis 10 m bei 800P; der kleinste Messabstand beträgt etwa 70 cm bei 800P und etwa 20 cm bei 400P mit erweiterter Disparität. Das Gehäuse aus Aluminium und Gorilla Glass erreicht IP66 mit dem beiliegenden, mit zwei Schrauben gesicherten USB-Kabel, und der Y-Adapter erlaubt eine zusätzliche 5-V-Versorgung, wenn der Rechneranschluss zu wenig Strom liefert. Die Vibrationsfestigkeit wurde nach EN 60068-2-6:2008 geprüft, die Kamera arbeitet bei -20 bis 50 °C, die IMU BNO086 misst Bewegung in 9 Achsen, 1/4"-Gewinde und VESA-75-Bohrungen (M4) dienen der Montage.
Aufbau und Komponenten
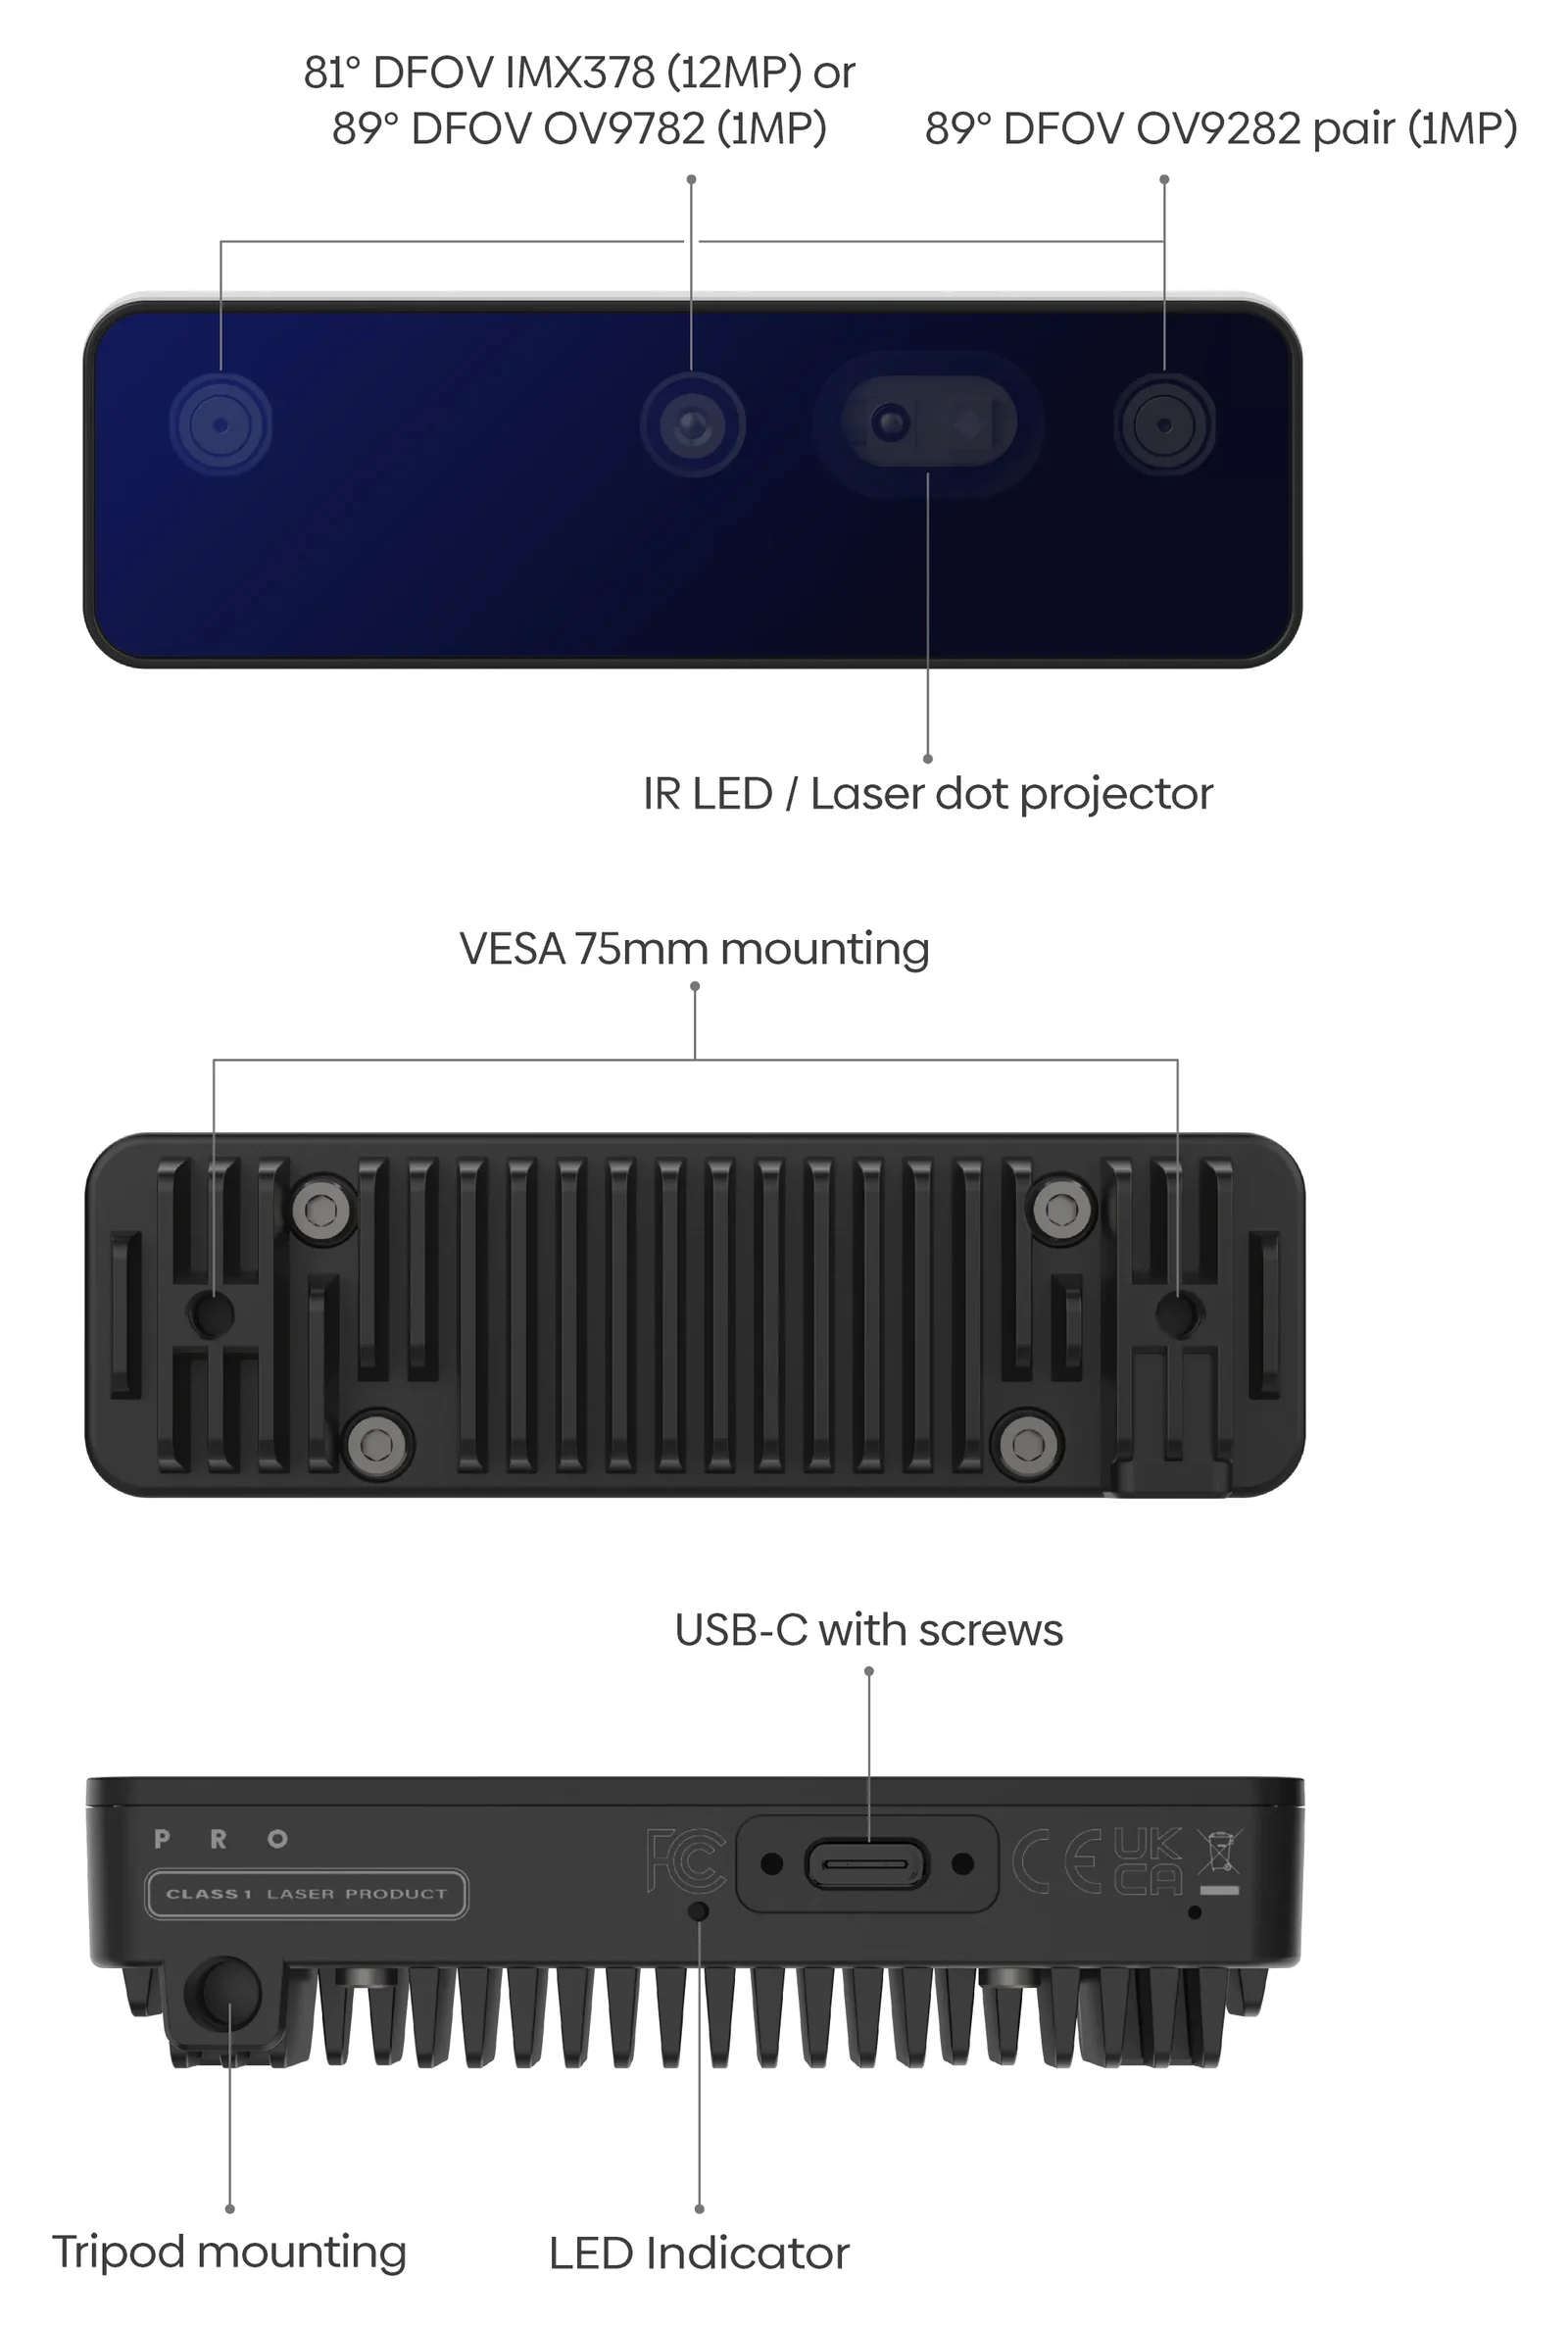
Herstellergrafik: Front mit Farbkamera und Stereopaar OV9282, IR-LED und Punktprojektor, Rückseite mit VESA-75-Bohrungen, Unterseite mit USB-C mit Schrauben, Stativgewinde und Status-LED. An der Farbkamera nennt die Grafik beide Sensortypen; diese Seite ist die OV9782 (89,5° diagonal). Das Gehäuse misst 97 × 29,5 × 22,9 mm.
Funktionen
Aktives Stereo: IR-Punktprojektor
Der ams Belago 1.1 wirft tausende Punkte auf die Szene, dadurch funktioniert die Tiefe auf glatten und einheitlichen Flächen. Herstellergrafik: weiße Wand, oben passives Stereo mit Lücken in der Tiefenkarte, unten aktives Stereo mit vollständiger Karte.
Betrieb im Dunkeln: IR-Beleuchtung
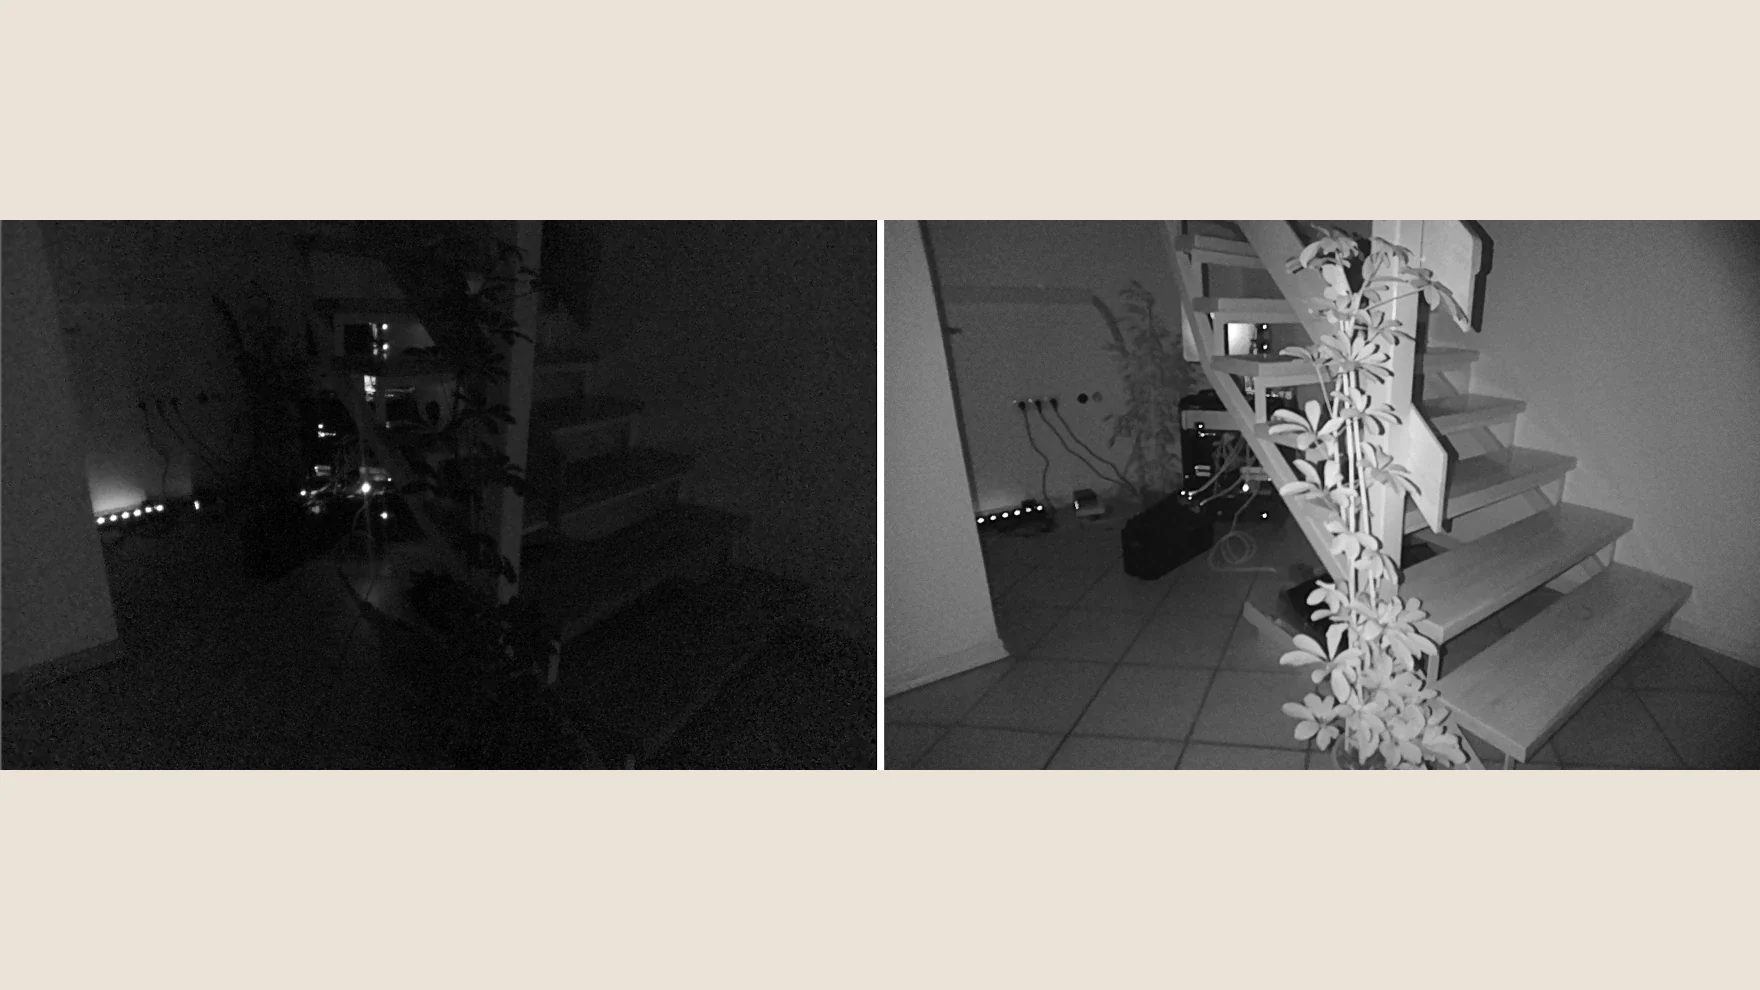
Die IR-LED beleuchtet die Szene, die Stereokameras ohne IR-Sperrfilter sehen nahes Infrarot: KI und Bildverarbeitung arbeiten ohne Licht. Herstellergrafik: derselbe Bildausschnitt ohne (links) und mit IR-Beleuchtung (rechts).
KI in der Kamera: 4 TOPS
Der RVC2 führt Erkennung, Segmentierung und Objektverfolgung aus, ohne den Roboterrechner zu belasten; 1,4 TOPS stehen für neuronale Netze bereit. Herstelleranimation: eine Person, erkannt auf der Tiefenkarte, mit X-, Y- und Z-Koordinaten aus der OAK-Kamera.
IP66 und Einbauset
Schraubkabel und Y-Adapter für eine zusätzliche 5-V-Versorgung im Lieferumfang; IMU mit 9 Achsen, Betrieb von -20 bis 50 °C.
1-MP-Farbe mit Global Shutter
OV9782 mit 1280 × 800 bis 120 fps, Sichtfeld 89,5° wie die Stereokameras: Farbe und Tiefe derselben Szene, ohne Bewegungsunschärfe.
Anwendungen
Schnelle Bewegung und Tracking
Global Shutter und bis 120 fps: Farbbild ohne Verzerrung bei schnell fahrendem Roboter oder bewegtem Objekt; die Wahl, wenn Bewegung wichtiger ist als 12 MP.
Mobile Roboter unter allen Bedingungen
Tiefe auf glatten Böden und Wänden sowie Betrieb bei schwachem Licht: Kamera für Navigation und Hindernisvermeidung in Hallen, Lagern und im Freien (IP66).
Greifen und Objektlokalisierung
Der Punktprojektor verbessert die Tiefe auf texturarmen Flächen wie glatten Kartons und Kunststoffteilen; die 3D-Koordinaten berechnet die Kamera.
Welche OAK-D passt?
OAK-D Lite: die leichteste, RGB 13 MP, IMU mit 6 Achsen, nur die Kamera ohne Kabel. OAK-D S2: RGB 12 MP IMX378, Stereo 1 MP, IMU mit 9 Achsen, IP66 mit Schraubkabel (separat). OAK-D Pro: wie S2 plus IR-Punktprojektor und IR-Beleuchtung für Dunkelheit, Schraubkabel und Y-Adapter im Lieferumfang.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Kamera OAK-D ProModul mit Farbkamera, 1-MP-Stereokamerapaar, IR-Punktprojektor, IR-Beleuchtung, IMU mit 9 Achsen und Prozessor RVC2.
- Kabel USB-C / USB-A 1 m mit Verriegelungsschrauben (USB-CA-1m)Zwei Schrauben sichern den Stecker und die Dichtheit IP66.
- Y-AdapterErlaubt eine zusätzliche 5-V-Versorgung, wenn der Rechneranschluss zu wenig Strom liefert.
Kameras und Sensoren
Die OAK-D Pro gibt es in drei Varianten der Farbkamera: IMX378 mit Autofokus (scharf ab 8 cm, empfohlen für Objekte in 8-50 cm Abstand), IMX378 mit Fixfokus (ab 50 cm, unempfindlich gegen starke Vibrationen) und OV9782 mit Fixfokus: 1-MP-Sensor mit Global Shutter, bis 120 fps und demselben Sichtfeld wie die Stereokameras. Das Stereokamerapaar OV9282 hat keinen IR-Sperrfilter und sieht daher die Punkte des Projektors und das Licht der IR-Beleuchtung; es ist in allen Varianten gleich.
| Parameter | Autofokus Farbkamera, SKU A00546 | Fixfokus Farbkamera, SKU A00565 | diese Seite OV9782, Fixfokus Farbkamera, SKU OAK-D-Pro-FF-97 | Stereopaar Tiefenkameras, alle Varianten |
|---|---|---|---|---|
| Sensor | IMX378 (PY004) | IMX378 (PY052) | OV9782 (PY074) | OV9282 (PY044) |
| Sichtfeld DFOV / HFOV / VFOV | 78° / 66° / 54° | 82° / 69° / 55° | 89,5° / 80° / 55° | 89,5° / 80° / 55° |
| Auflösung | bis 12 MP (4056 × 3040) | bis 12 MP (4056 × 3040) | bis 1 MP (1280 × 800) | bis 1 MP (1280 × 800) |
| Fokus * | AF: ab 8 cm bis ∞ | FF: ab 50 cm bis ∞ | FF: ab 19,6 cm bis ∞ | FF: ab 19,6 cm bis ∞ |
| Max. Bildrate | bis 60 fps | bis 60 fps | bis 120 fps | bis 255 fps |
| Spektralbereich | sichtbares Licht | sichtbares Licht | sichtbares Licht | sichtbar und nahes Infrarot (NIR) |
| Filter | IR-Sperrfilter 650 nm | IR-Sperrfilter 650 nm | IR-Sperrfilter 650 nm | ohne IR-Filter (NoIR) |
| Verschluss | Rolling Shutter | Rolling Shutter | Global Shutter | Global Shutter |
| Sensorgröße | 1/2,3" | 1/2,3" | 1/4" | 1/4" |
| Blende | F1,8 ± 5 % | F1,8 ± 5 % | F2,0 ± 5 % | F2,0 ± 5 % |
| Effektive Brennweite | 4,81 mm | 4,74 mm | 2,35 mm | 2,35 mm |
| Pixelgröße | 1,55 µm | 1,55 µm | 3 µm | 3 µm |
* Laut Hersteller gelten gewisse Einschränkungen; Details auf Anfrage.

Technische Details
IR-Beleuchtung: aktives Stereo und Nachtsicht
Passives Stereo verliert die Tiefe auf Flächen ohne Textur, etwa an einer weißen Wand oder auf glattem Boden. Das Punktmuster des Projektors gibt den Kameras Textur, die IR-LED beleuchtet die Szene ohne sichtbares Licht. Das Prüfprotokoll zur Laserklasse steht unter Downloads.
- Punktprojektor
- ams Belago 1.1, Muster aus tausenden IR-Punkten
- IR-Beleuchtung
- IR-LED für schwaches Licht und Dunkelheit
- Stereokameras
- OV9282 ohne IR-Sperrfilter (NoIR): sehen nahes Infrarot
- Leistung und Helligkeit
- einstellbar, je max. 1 W für Projektor und Beleuchtung
- Sicherheit
- Laserprodukt der Klasse 1 nach EN/IEC 60825-1, Ausgabe 3 (2014)
Prozessor RVC2 in der Kamera
- 4 TOPS Rechenleistung, davon 1,4 TOPS für neuronale Netze
- jedes KI-Modell, auch mit eigener Architektur, nach Konvertierung in das RVC2-Format
- Videokodierung H.264, H.265 und MJPEG: 4K bei 30 fps, 1080p bei 60 fps
- Bildverarbeitung: Entzerrung, Skalierung und Zuschnitt (ImageManip), Kantenerkennung, Merkmalsverfolgung, eigene CV-Funktionen
- Stereotiefe mit Filterung und Nachbearbeitung, auf das RGB-Bild ausgerichtet, umfangreich konfigurierbar
- Objektverfolgung in 2D und 3D (ObjectTracker)
Stereotiefe in Zahlen
Bereich und Mindestabstand hängen von Sichtfeld, Auflösung und Basis ab; die Genauigkeit gibt der Hersteller für 800P an.
- Stereo-Basis
- 75 mm (Abstand linke und rechte Kamera)
- Idealer Bereich
- 0,7-12 m
- Maximale Reichweite
- 30 m
- Mindestabstand (MinZ)
- ca. 70 cm (800P); ca. 35 cm (400P oder 800P, erweiterte Disparität); ca. 20 cm (400P, erweiterte Disparität)
- Absoluter Fehler bis 4 m
- unter 2 %
- Absoluter Fehler 4-7 m
- unter 4 %
- Absoluter Fehler 7-10 m
- unter 6 %
Stromversorgung und Leistungsaufnahme
Den Großteil der Energie nimmt der RVC2 auf. Eine niedrigere Bildrate in der gesamten Pipeline entlastet die Subsysteme und senkt die Leistungsaufnahme. Reicht der Strom des Rechners nicht, erlaubt der beiliegende Y-Adapter eine zusätzliche 5-V-Quelle.
- Anschluss
- USB-C, USB 3.2 Gen 1 (5 Gbit/s): Strom und Daten
- Grundlast und Kamerastreams
- 2,5-3 W
- KI-Subsystem
- bis 1 W
- Stereotiefe
- bis 0,5 W
- Videoencoder
- bis 0,5 W
- Punktprojektor (aktives Stereo)
- bis 1 W, Helligkeit einstellbar
- IR-Beleuchtung (Nachtsicht)
- bis 1 W, Helligkeit einstellbar
- Gesamt, alle Funktionen auf 100 %
- bis ca. 7,5 W
Betriebsbedingungen
- Umgebungstemperatur -20 bis 50 °C bei voller Prozessorlast
- Vibrationsfestigkeit geprüft nach EN 60068-2-6:2008
- IP66 mit dem beiliegenden, mit zwei Schrauben gesicherten USB-Kabel; ohne dieses Kabel ist das Gehäuse nicht dicht
- US-Exportklassifizierung: EAR99
Gehäuse und Montage
- Material
- Aluminium, Frontscheibe aus Gorilla Glass
- Befestigung
- Stativgewinde 1/4"; VESA 75 mm, Schrauben M4
- Anschluss
- USB-C mit Verriegelungsschrauben für den Stecker
- Abmessungen
- 97 × 29,5 × 22,9 mm
- Gewicht
- 91 g
IMU und Status-LED
BNO086 mit 9 Achsen. Die Daten liest der IMU-Knoten in DepthAI, etwa für Odometrie und Bildstabilisierung. Die Status-LED an der Unterseite zeigt die laufende Pipeline; je nach Produktionscharge leuchtet sie grün oder gelb. An der Unterseite sitzt außerdem eine Reset-Taste (Herstellergrafik).
DepthAI-Funktionen und Kompatibilität
Laut Herstellergrafik: Funktionen dieses Modells und Funktionen aller OAK-Kameras.
- Stereotiefe
- Objektverfolgung in 3D
- Objektlokalisierung in 3D (Koordinaten X, Y, Z)
- IMU-Daten (BNO086, 9 Achsen)
- IR-Beleuchtung
- Projektion eines IR-Punktmusters
- Inferenz neuronaler Netze
- Entzerrung (Warp, Dewarp)
- Objektverfolgung
- Kodierung H.264 und H.265
- Kodierung MJPEG
- Merkmalsverfolgung
- Zoom, der der Bewegung folgt
- Eckenerkennung
- Python (DepthAI)
- USB Video Class (UVC)
- voll kompatibel mit OpenVINO
Spezifikation
| Typ | Tiefenkamera mit aktivem Stereo (IR-Punktprojektor), IR-Beleuchtung, RGB-Kamera, IMU und KI-Prozessor (Serie 2 der OAK-Familie, Plattform RVC2) |
| Modellvarianten | OAK-D-Pro-FF-97 - diese Seite; weitere Varianten (eigene Seiten): A00546 (Autofokus); A00565 (Fixfokus) |
| Tiefentechnologie | aktives (IR-Punktprojektor) und passives Stereo, Berechnung in der Kamera; Filterung, Nachbearbeitung, Ausrichtung der Tiefe auf RGB |
| IR-Projektor | ams Belago 1.1, IR-Punktmuster, Helligkeit einstellbar, bis 1 W; Laserprodukt der Klasse 1 (EN/IEC 60825-1, Ausgabe 3, 2014) |
| IR-Beleuchtung | IR-LED für schwaches Licht und Dunkelheit, Helligkeit einstellbar, bis 1 W |
| Tiefen-Bildsensoren | 2 × OV9282 (PY044), Global Shutter, 1280 × 800, bis 255 fps (Hersteller), sichtbares Licht und nahes Infrarot (ohne IR-Sperrfilter), Sichtfeld 89,5° / 80° / 55° (DFOV / HFOV / VFOV), scharf ab 19,6 cm, 1/4", F2,0, f = 2,35 mm, Pixel 3 µm |
| RGB-Sensor | OV9782 (PY074) mit Fixfokus: 1 MP (1280 × 800) bis 120 fps, Global Shutter, scharf ab 19,6 cm, Sichtfeld 89,5° / 80° / 55° (wie die Stereokameras), 1/4", F2,0, f = 2,35 mm, Pixel 3 µm, IR-Sperrfilter 650 nm |
| Versorgung | über USB-C; der beiliegende Y-Adapter erlaubt eine zusätzliche 5-V-Quelle |
| Leistungsaufnahme | bis ca. 7,5 W (Kamerastreams 2,5-3 W, KI bis 1 W, Tiefe bis 0,5 W, Kodierung bis 0,5 W, Projektor bis 1 W, Beleuchtung bis 1 W) |
| Schutzart | IP66 mit dem beiliegenden, mit zwei Schrauben gesicherten USB-Kabel |
| Lieferumfang | Kamera OAK-D Pro, Kabel USB-C / USB-A 1 m mit zwei Verriegelungsschrauben (USB-CA-1m), Y-Adapter |
| Zertifizierung | CE, RoHS3, Laserklasse 1 (Dokumente des Herstellers) |
| KI-Leistung | Prozessor Luxonis RVC2: 4 TOPS, davon 1,4 TOPS für neuronale Netze; jedes Modell nach Konvertierung |
| Stereo-Basis | 75 mm |
| Messbereich | ideal 0,7-12 m; maximal bis 30 m (Hersteller) |
| Mindestabstand | ca. 70 cm (800P); ca. 35 cm (400P oder 800P, erweiterte Disparität); ca. 20 cm (400P, erweiterte Disparität) |
| Genauigkeit | absoluter Fehler unter 2 % (bis 4 m), 4 % (4-7 m), 6 % (7-10 m) bei 800P |
| Video-Encoding | H.264, H.265, MJPEG; 4K bei 30 fps, 1080p bei 60 fps |
| Software | DepthAI (C++ und Python): ImageManip (Entzerrung, Skalierung, Zuschnitt), Kantenerkennung, Merkmalsverfolgung, ObjectTracker 2D und 3D; ROS-Treiber des Herstellers (depthai-ros) |
| IMU | BNO086, 9 Achsen |
| Datenschnittstelle | USB-C, USB 3.2 Gen 1 (5 Gbit/s); Strom und Daten über ein Kabel; Betrieb auch an USB 2 |
| Vibration und Schock | geprüft nach EN 60068-2-6:2008 |
| Montage | Stativgewinde 1/4"; VESA 75 mm, Schrauben M4 |
| Bauform | Aluminium, Frontscheibe aus Gorilla Glass; Status-LED |
| Abmessungen | 97 × 29,5 × 22,9 mm |
| Gewicht | 91 g |
| Betriebstemperatur | -20 bis 50 °C (Umgebung, volle Prozessorlast) |
| US-Exportklassifizierung | EAR99 |
Downloads
- OAK-D Pro - Datenblatt (EN, PDF)PDF des Herstellers
Spezifikation, Maßzeichnungen und Anschlüsse.
- OAK-D Pro - HerstellerdokumentationSeite des Herstellers
Spezifikation, Inbetriebnahme und Beispiele.
- OAK-D Pro - 3D-Modelle (GitHub des Herstellers)Dateien des Herstellers
Dateien für Halterungen und Gehäuse.
- CE-Zertifikat (PDF)PDF des Herstellers
Konformitätserklärung des Herstellers.
- RoHS3-Zertifikat (PDF)PDF des Herstellers
Konformität mit RoHS3, Dokument des Herstellers.
- Laserklasse 1 - Klassifizierung (PDF)PDF des Herstellers
Prüfprotokoll des IR-Punktprojektors.
- DepthAI - SoftwaredokumentationSeite des Herstellers
Bibliothek des Herstellers für C++ und Python: Tiefe, neuronale Netze, Beispiele.
- depthai-ros - ROS-Treiber (GitHub des Herstellers)Quellcode des Herstellers
ROS-Knoten für OAK-Kameras.
Versand
Wir bestellen die Kamera nach Auftragsbestätigung beim Hersteller. Der Hersteller nennt eine Lieferzeit in der EU von 2-5 Werktagen ab Versand; den Termin bestätigen wir in der Proforma. Die Kamera wiegt 91 g.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.