
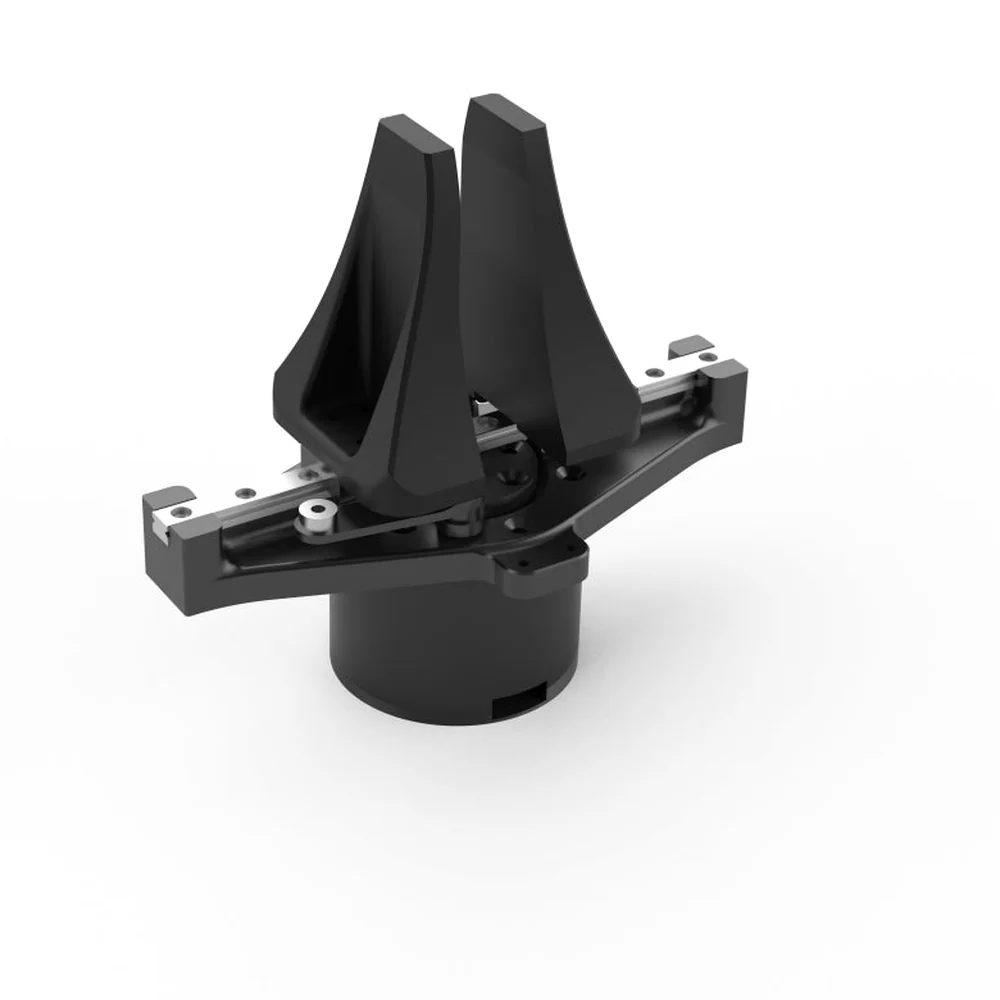
PiPER Gripper
Der PiPER Gripper ist ein elektrischer Zweifingergreifer von AgileX für die Arme PiPER und PiPER X. Er wird mit einem Flansch am Armende montiert und erhält 24 V DC und die CAN-Kommunikation über den Arm, ohne eigene Steuerung. Er wiegt 500 g, die Backen mit Gummikontaktflächen öffnen bis 100 mm, die Greifkraft beträgt laut Hersteller 40 N nominal und 50 N maximal.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt. Gewicht mit Verpackung: ca. 0,8 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung.
- 100 mm
- Öffnung
- 40 N
- Kraft
- 500 g
- Gewicht
Produktbeschreibung
Die Arme PiPER und PiPER X liefert der Hersteller ohne Werkzeug am Armende - der Greifer ist eine Option gegen Aufpreis. Der PiPER Gripper ist der Greifer, den AgileX für diese Arme vorsieht (in den Anleitungen: two-finger gripper): zwei Finger auf einer Linearführung, Antrieb und Steuerung im Gehäuse, 500 g.
Der Greifer wird mit einem Flansch am Handgelenk des Arms (Achse J6) montiert: Flansch mit sechs Schrauben M3x8, Greifer mit einer Schraube M3x14; nach der Flanschmontage wird der Nullpunkt der Achse J6 neu gesetzt. Das Strom- und Kommunikationskabel verbindet den Greifer mit dem Anschluss am Armende (XT30 2+2, 24 V DC, bis 2 A), der Greifer arbeitet also am selben CAN-Bus wie der Arm.
Gesteuert wird der Greifer mit dem Programm ArmRobotTool (Windows), den Python-Bibliotheken piper_sdk und pyAgxArm sowie den Paketen für ROS (piper_ros) und ROS 2 (agx_arm_ros). Bei der Teleoperation arbeitet der Greifer am ausführenden Arm, das Öffnen der Backen steuert das PiPER Teacher Pendant am führenden Arm.
Herstellerdaten: Backenöffnung 0-100 mm (Anleitung PiPER V2.0.1). Greifkraft 40 N nominal und 50 N maximal (vom Hersteller aus dem Motorstrom geschätzt), Genauigkeit ±0,5 mm, Leistungsaufnahme bis 50 W (im Mittel bis 30 W), Betrieb von -20 bis 50 °C, Geräuschpegel unter 60 dB.
Kompatibilität
Der Hersteller sieht den Greifer als Option der Arme PiPER und PiPER X vor - beide Anleitungen beschreiben die Montage mit einem Flansch an der Achse J6. Der Greifer erhält 24 V DC und die CAN-Kommunikation über den Anschluss am Armende. Für die Teleoperation passt das PiPER Teacher Pendant am zweiten Arm.
Aufbau und Komponenten
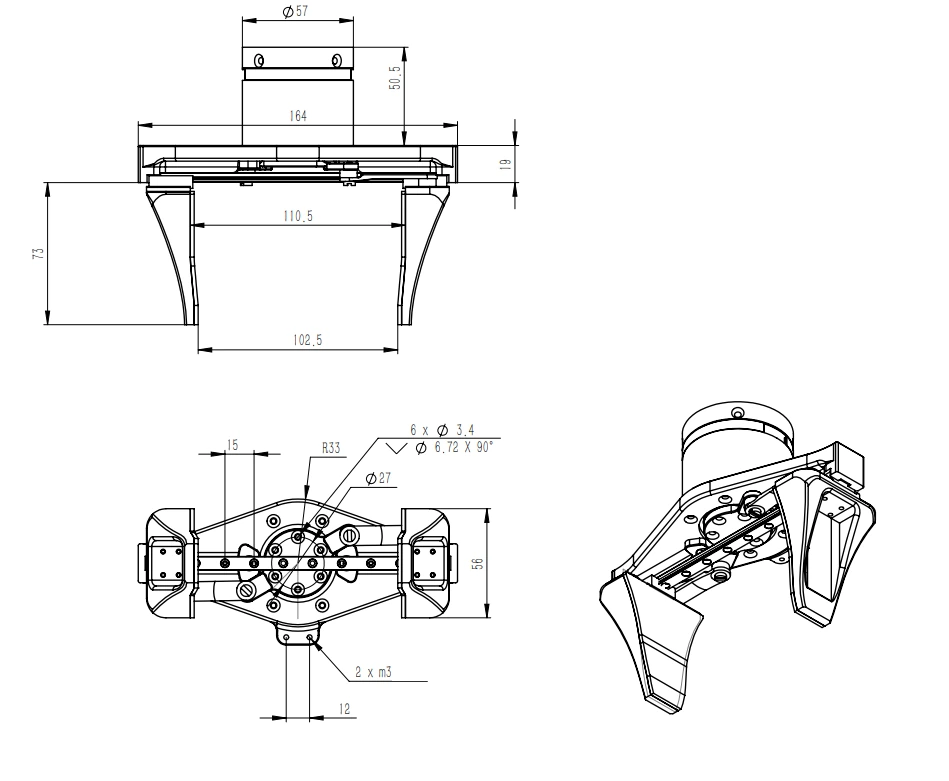
Maßzeichnung des Greifers laut Anleitung PiPER V2.0.1 (Maße in mm): Breite 164 mm, Montagekörper Ø57 mm, zwei M3-Bohrungen zur Kabelbefestigung.
Funktionen
Strom und CAN über den Arm
Ein Kabel zum Anschluss am Armende; kein externes Netzteil und keine eigene Steuerung.
Gummikontaktflächen
Backen mit Gummi halten Teile ohne Kratzer; Genauigkeit ±0,5 mm laut Hersteller.
Python, ROS und ROS 2
piper_sdk, pyAgxArm, piper_ros und agx_arm_ros; der Hersteller stellt auch ein URDF-Modell des Greifers bereit.
Anwendungen
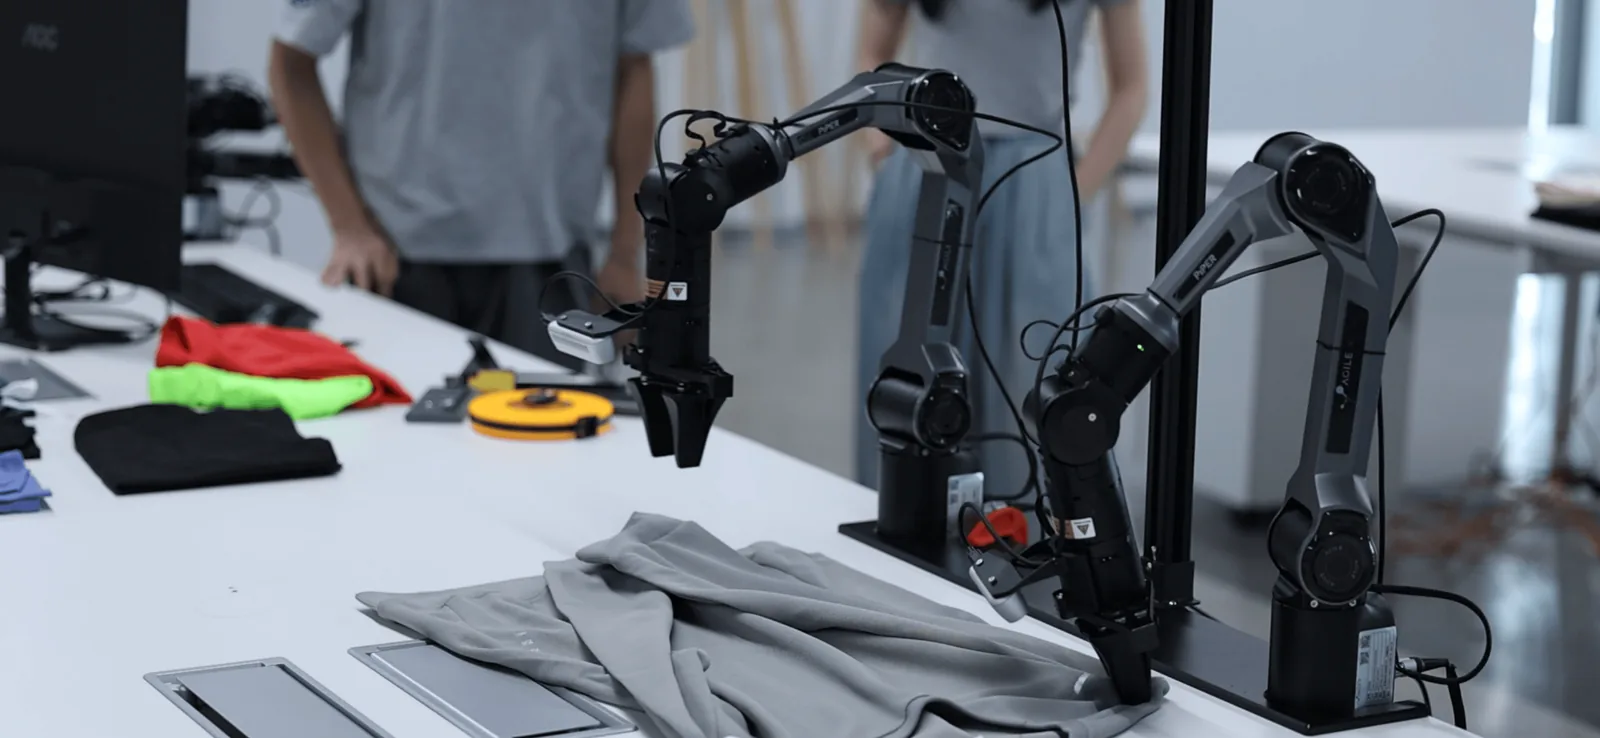
Pick-and-Place im Lehrlabor
Der PiPER-Arm mit Greifer bewegt kleine Teile - die Grundübung zu Manipulation und Trajektorienplanung.
Teleoperation und Datenerfassung
Am ausführenden Arm wiederholt der Greifer den Griff des Bedieners, der den zweiten Arm mit dem PiPER Teacher Pendant führt.
Forschung zum Greifen
Öffnung und Moment des Greifers werden per Software eingestellt; URDF-Modell und ROS-2-Pakete erlauben die Prüfung in der Simulation.
Spezifikation
| Typ | elektrischer Zweifingergreifer, Option der Arme der PiPER-Serie (in den Herstelleranleitungen: two-finger gripper) |
| Hub | Backenöffnung 0-100 mm (Anleitung PiPER V2.0.1) |
| Greifkraft | 40 N nominal, 50 N maximal (vom Hersteller aus dem Motorstrom geschätzt) |
| Genauigkeit | ±0,5 mm |
| Gewicht | 500 g |
| Versorgung | 24 V DC über den Arm (Anschluss am Armende XT30 2+2, bis 2 A) |
| Leistungsaufnahme | bis 50 W, im Mittel bis 30 W |
| Kommunikation | CAN, über den Anschluss am Armende |
| Steuerung | im Greifer integriert |
| Montage | Flansch am Armende (Achse J6): Flansch 6 × M3x8, Greifer M3x14; nach der Flanschmontage Nullpunkt der Achse J6 |
| Abmessungen | 164 × 56 × 142,5 mm laut Maßzeichnung des Herstellers |
| Betriebstemperatur | von -20 bis 50 °C, Luftfeuchtigkeit 25-85 % ohne Kondensation |
| Geräuschpegel | unter 60 dB |
| Software | ArmRobotTool (Windows), piper_sdk und pyAgxArm (Python), piper_ros (ROS 1), agx_arm_ros (ROS 2) |
| Kompatibilität | PiPER, PiPER X (Anleitungen beider Arme) |
| Garantie | 3 Monate auf Schlüsselteile (Servicebedingungen von AgileX) |
Downloads
- Anleitung PiPER X (EN) - Wissensdatenbank von AgileXSeite des Herstellers
Parametertabelle des Greifers, Flanschmontage und Maßzeichnung.
- Anleitung PiPER (EN) - Wissensdatenbank von AgileXSeite des Herstellers
Montage von Zubehör am Armende (Kapitel 2.4.2).
- Anleitung PiPER V2.0.1 (CN, PDF)PDF des Herstellers
Parameter des Greifers, Anschluss am Armende und Maßzeichnungen.
- piper_sdk - Python-SDK (GitHub AgileX)Quellcode des Herstellers
Greifersteuerung über CAN, Beispiele.
- agx_arm_urdf - URDF-Modell des Greifers (GitHub AgileX)Quellcode des Herstellers
Greifermodell für Simulation und Armbeschreibungen mit Greifer.
Versand
Den Greifer beziehen wir aus dem Werk von AgileX zusammen mit dem Arm oder auf Bestellung; den Liefertermin bestätigen wir im Angebot. Der Versand erfolgt aus dem Lager in Aachen. Gewicht und Maße der Verpackung nennt der Hersteller nicht; der Greifer selbst wiegt 500 g.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.