
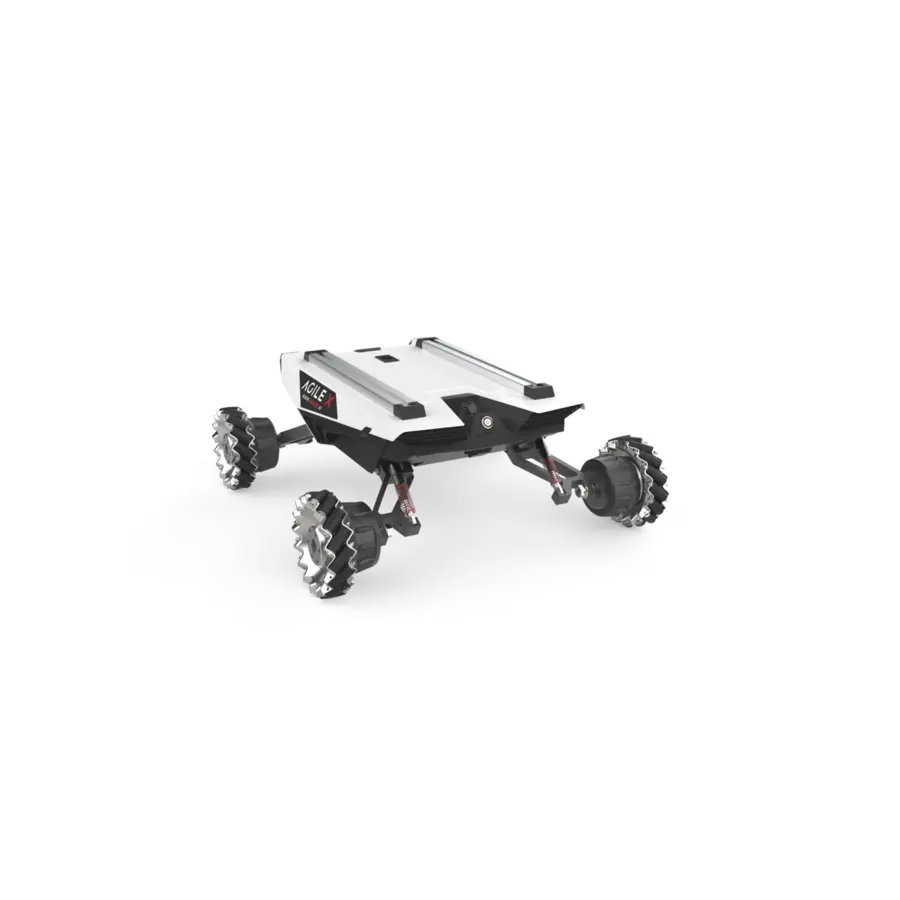
SCOUT MINI Mobiler Roboter, Radroboter von AgileX
Der SCOUT MINI ist eine kompakte und dynamische 4WD-Plattform für Forschung, Entwicklung und mobile Robotik. Das geringe Eigengewicht und die kompakten Abmessungen erleichtern Transport, Versuchsaufbau und den Einsatz in Laboren, Hallen und geeigneten Außenbereichen.
Vier unabhängig angetriebene Räder und eine Schwingarmfederung sorgen für hohe Wendigkeit und guten Bodenkontakt. Die Plattform ist je nach Konfiguration mit Standardrädern für Differentialfahrt oder mit Mecanum-Rädern für omnidirektionale Bewegung erhältlich.
CAN 2.0B, offenes SDK und ROS-Pakete ermöglichen die Integration eigener Steuerungs-, Navigations- und Sensorsysteme.
Die Versandkosten werden abhängig von Lieferort, Verpackung und Konfiguration berechnet und vor der Auftragsbestätigung separat ausgewiesen. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
- 10 kg
- NUTZLAST
- 3 h
- LAUFZEIT
- 1,5 m/s
- GESCHWINDIGKEIT
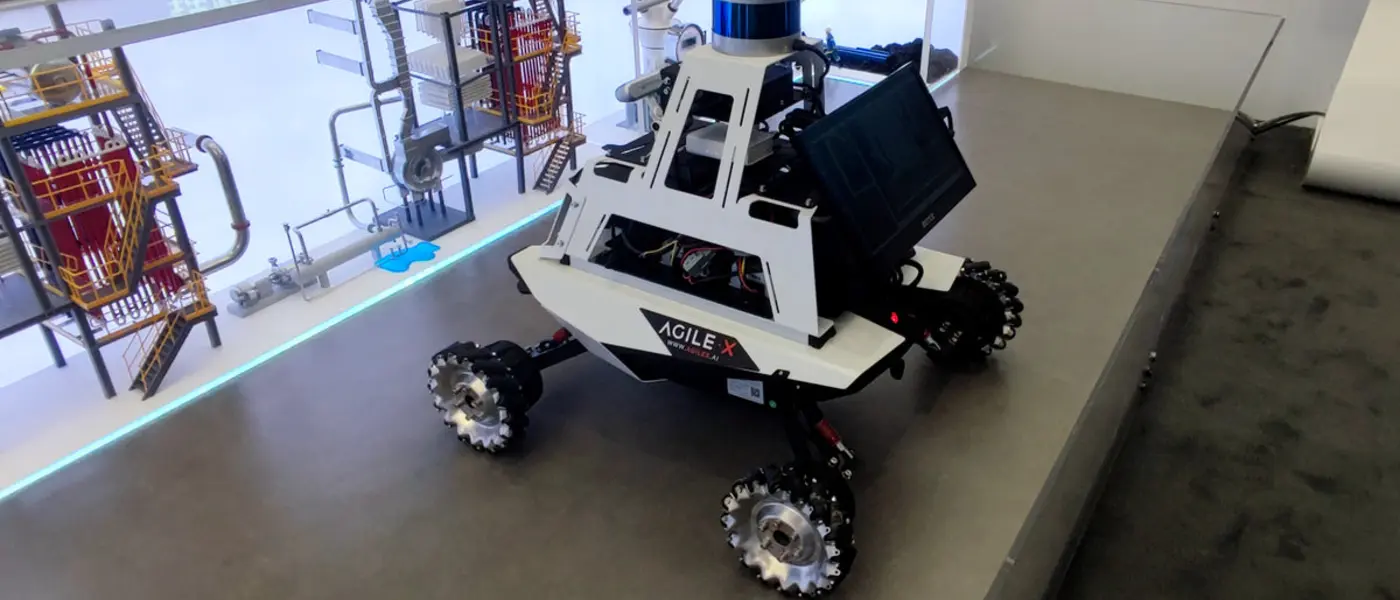
KOMPAKTE UND SCHNELLE 4WD-PLATTFORM FÜR FORSCHUNG AN MOBILER ROBOTIK

Produktbeschreibung
Der SCOUT MINI ist die schnellste kleine Plattform von AgileX: 612 × 580 × 245 mm, 23 kg Eigengewicht, 10 kg Nutzlast und bis zu 3 m/s (ca. 10 km/h) in drei Stufen 0,5 / 1,5 / 3,0 m/s. Vier unabhängige bürstenlose Motoren mit je 250 W (Mecanum-Variante 4 × 150 W) und eine Doppelquerlenkerfederung ergeben Steigungen bis 30° und 115 mm Bodenfreiheit; die Geländereifen greifen auf Rasen, Schotter und nassem Hallenboden. Die 24-V-Batterie mit 15 Ah reicht für 3 h Nennbetrieb, bis zu 8 h bei leichter Last und bis zu 10 km Reichweite.
Die Plattform passt in den Kofferraum und auf den Labortisch und ist deshalb eine beliebte Basis für Lehrveranstaltungen zur mobilen Robotik und für schnelle Versuche: Mit LiDAR, Kamera, IMU und Rechner wird sie zum SLAM- und Navigationsroboter, mit Mecanum-Rädern zum omnidirektionalen Roboter. Steuerung über CAN 2.0B (500 kbit/s), offenes SDK und ROS-Pakete, der rückseitige Anschluss versorgt den Aufbau. Schutzart IP22, Betriebstemperatur von -10 bis 40 °C.
Aufbau und Komponenten
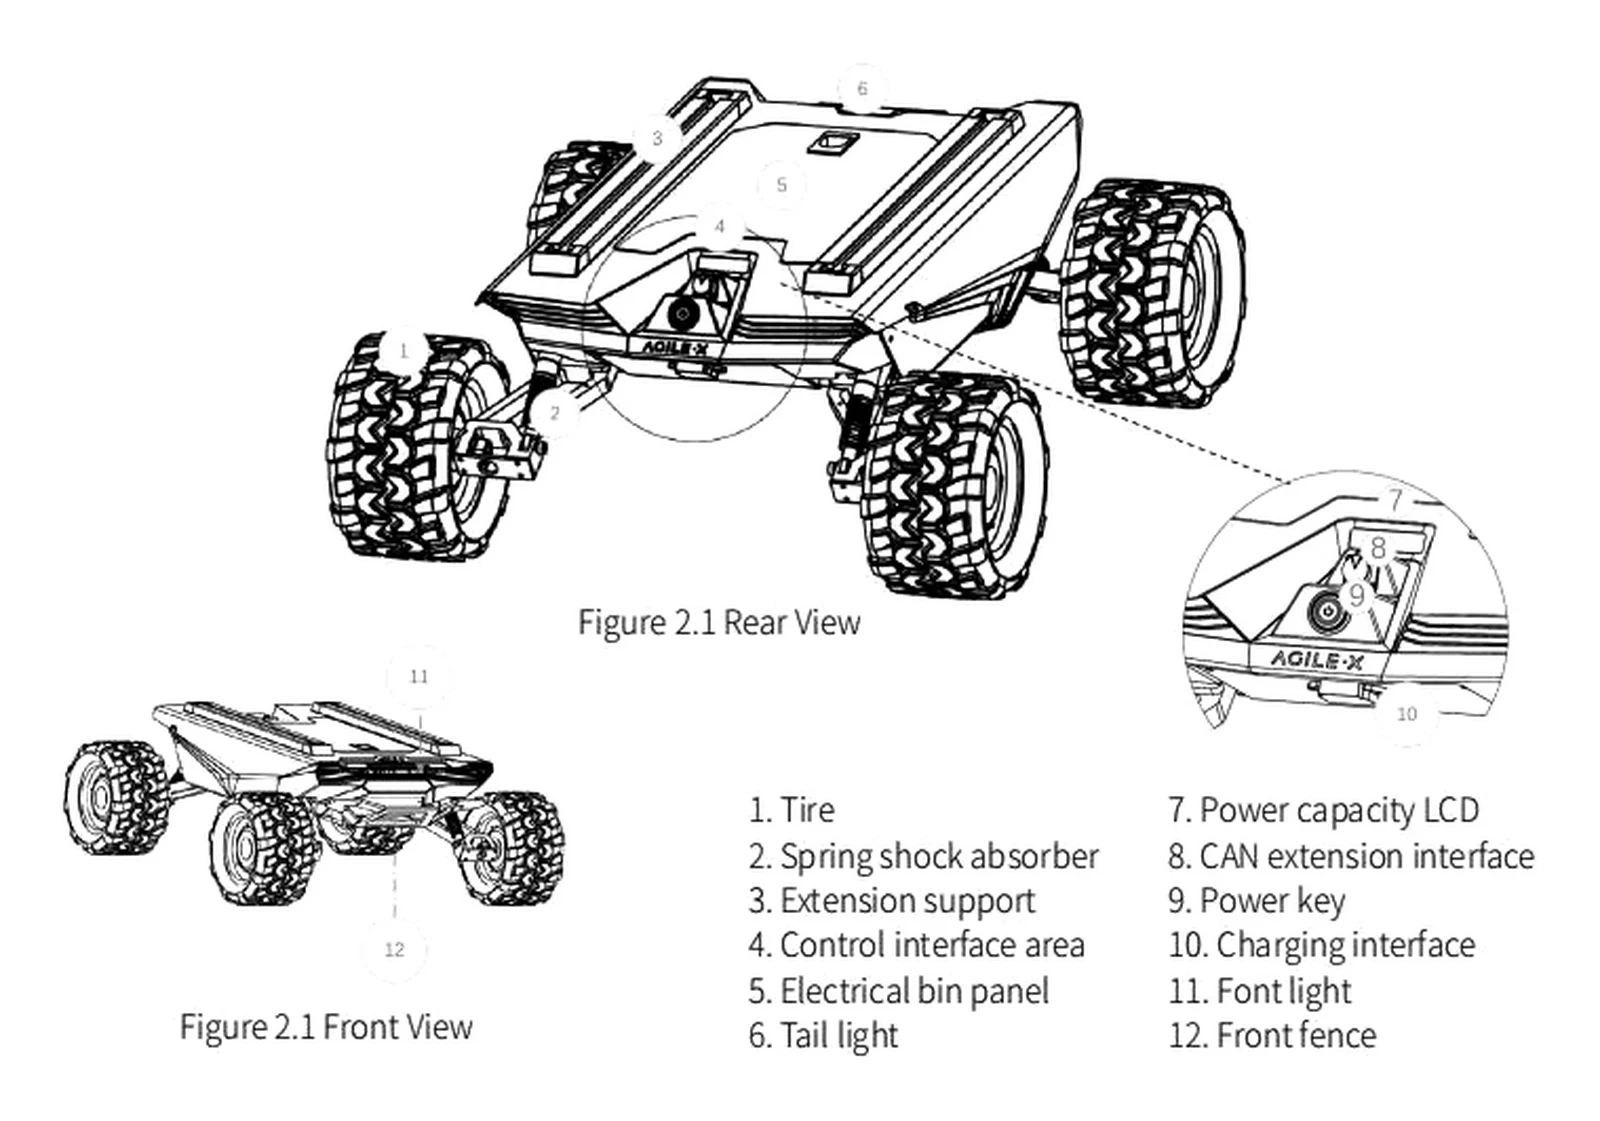
Aufbau der Plattform
Vier unabhängige bürstenlose Motoren treiben die Räder an. Die Schwingarmfederung unterstützt den Bodenkontakt auf unebenem Untergrund. Eine Batterie mit 24 V 15 Ah versorgt die Plattform. Der rückseitige Anschluss stellt CAN-Kommunikation und Energie für Zusatzgeräte bereit.
Funktionen
Zwei Radvarianten
Standardräder ermöglichen klassischen Differenzialantrieb und gute Geländegängigkeit. Mit dem Mecanum-Radsatz wird die Plattform omnidirektional und kann sich auch seitlich bewegen.
Mobilität im Innen- und Außenbereich
Unabhängiger 4WD-Antrieb, kompakte Bauform und Steigfähigkeit bis 30 Grad ermöglichen Versuche auf unterschiedlichen Oberflächen im Innen- und Außenbereich.
Offene Integration
CAN 2.0B, offenes SDK und ROS-Pakete ermöglichen die Bewegungssteuerung, das Auslesen des Plattformstatus und die Anbindung an einen übergeordneten Computer.
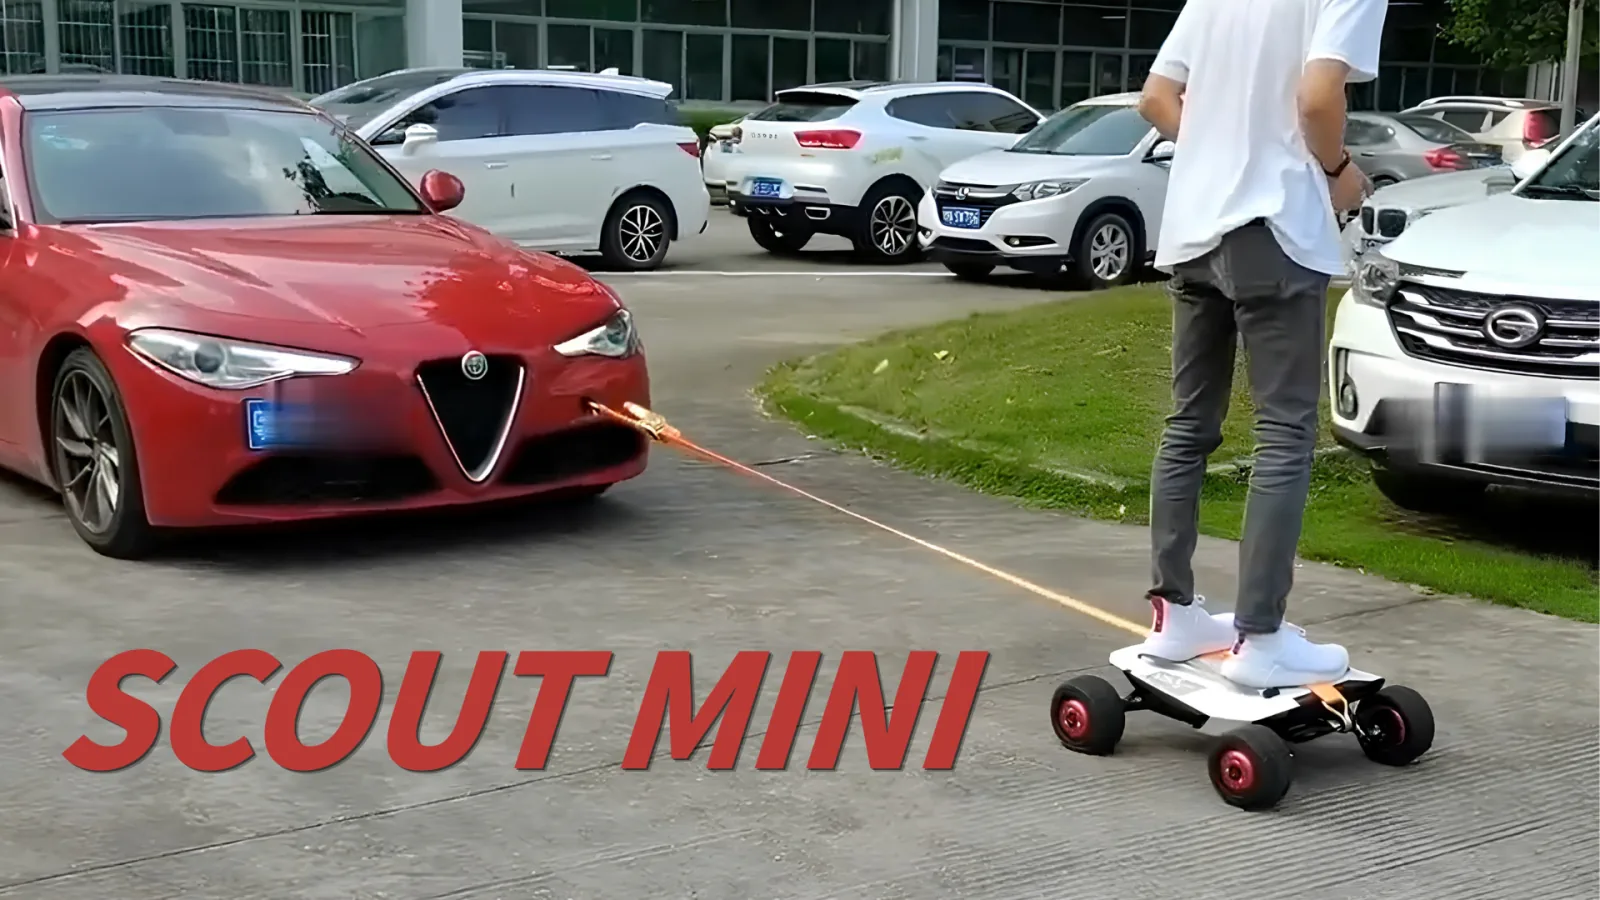
Anwendungen
Autonome Navigation
Nach Integration von LiDAR, Kamera, IMU und Computer kann die Plattform für Mapping, Lokalisierung, Routenplanung und Hindernisvermeidung eingesetzt werden.
Dynamische Versuche
Bis zu 3 m/s und drei Geschwindigkeitsstufen ermöglichen Tests von Reglern, Positionsschätzung und Steuerungsalgorithmen unter unterschiedlichen Bewegungsbedingungen.
Omnidirektionaler Roboter
Optionale Mecanum-Räder ermöglichen seitliche Bewegung und präzises Positionieren ohne klassischen Lenkvorgang. Das ist besonders für Labore, Demonstrationsaufbauten und mobile Manipulation interessant.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- LiDAR
- RGB-D-Kamera
- GNSS
- IMU
- NVIDIA Jetson
- Industriecomputer und einen leichten Roboterarm
Spezifikation
| Abmessungen | 612 x 580 x 245 mm |
| Eigengewicht | 23 kg |
| Nutzlast | 10 kg (Standardräder); 20 kg mit Mecanum-Rädern laut Herstellergrafik |
| Batterie | Lithium, 24 V 15 Ah |
| Antrieb | 4 x 250 W, bürstenlose Radnabenmotoren, Untersetzung 1:4,3, Hall-Sensoren; Mecanum-Variante 150 W |
| Fahrwerk | unabhängiger 4WD-Antrieb, Differenziallenkung; Radstand 451 mm, Spurweite 490 mm; unabhängige Schwingarmfederung; Servo-Feststellbremse |
| Höchstgeschwindigkeit | 3,0 m/s |
| Geschwindigkeitsstufen | 0,5 m/s, 1,5 m/s, 3,0 m/s |
| Nominallaufzeit | 3 h |
| Maximale Laufzeit | bis zu 8 h |
| Reichweite | bis zu 10 km |
| Ladezeit | ca. 2 h (laut Handbuch: von 22 V bis voll ca. 1,5 h mit 10-A-Ladegerät) |
| Maximale Steigung | 30 Grad (Standardräder); bis 8 Grad mit Mecanum-Rädern laut Herstellergrafik |
| Bodenfreiheit | 115 mm |
| Schutzart | IP22 |
| Betriebstemperatur | von -10 bis 40 Grad C |
| Kommunikation | CAN 2.0B, 500 kbit/s; Fernbedienung 2,4 GHz (Reichweite bis 100 m) |
| Garantie | 12 Monate |
| Versorgung | Ausgang für den Aufbau 23-29,2 V, bis 5 A, 4-poliger Rundstecker mit CAN |
| Minimaler Wendekreis | 0 mm (Drehen auf der Stelle) |
Downloads
- SCOUT MINI - Benutzerhandbuch (EN, PDF)PDF
Offizielles Handbuch des Herstellers: Inbetriebnahme, Anschlüsse, CAN-Protokoll, Parameter und Wartung.
- Download Center AgileXHerstellerseite
Bedienungsanleitungen der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versand in einer Transportkiste mit Abmessungen von ca. 700 x 660 x 510 mm. Das Versandgewicht beträgt ca. 45 kg.