
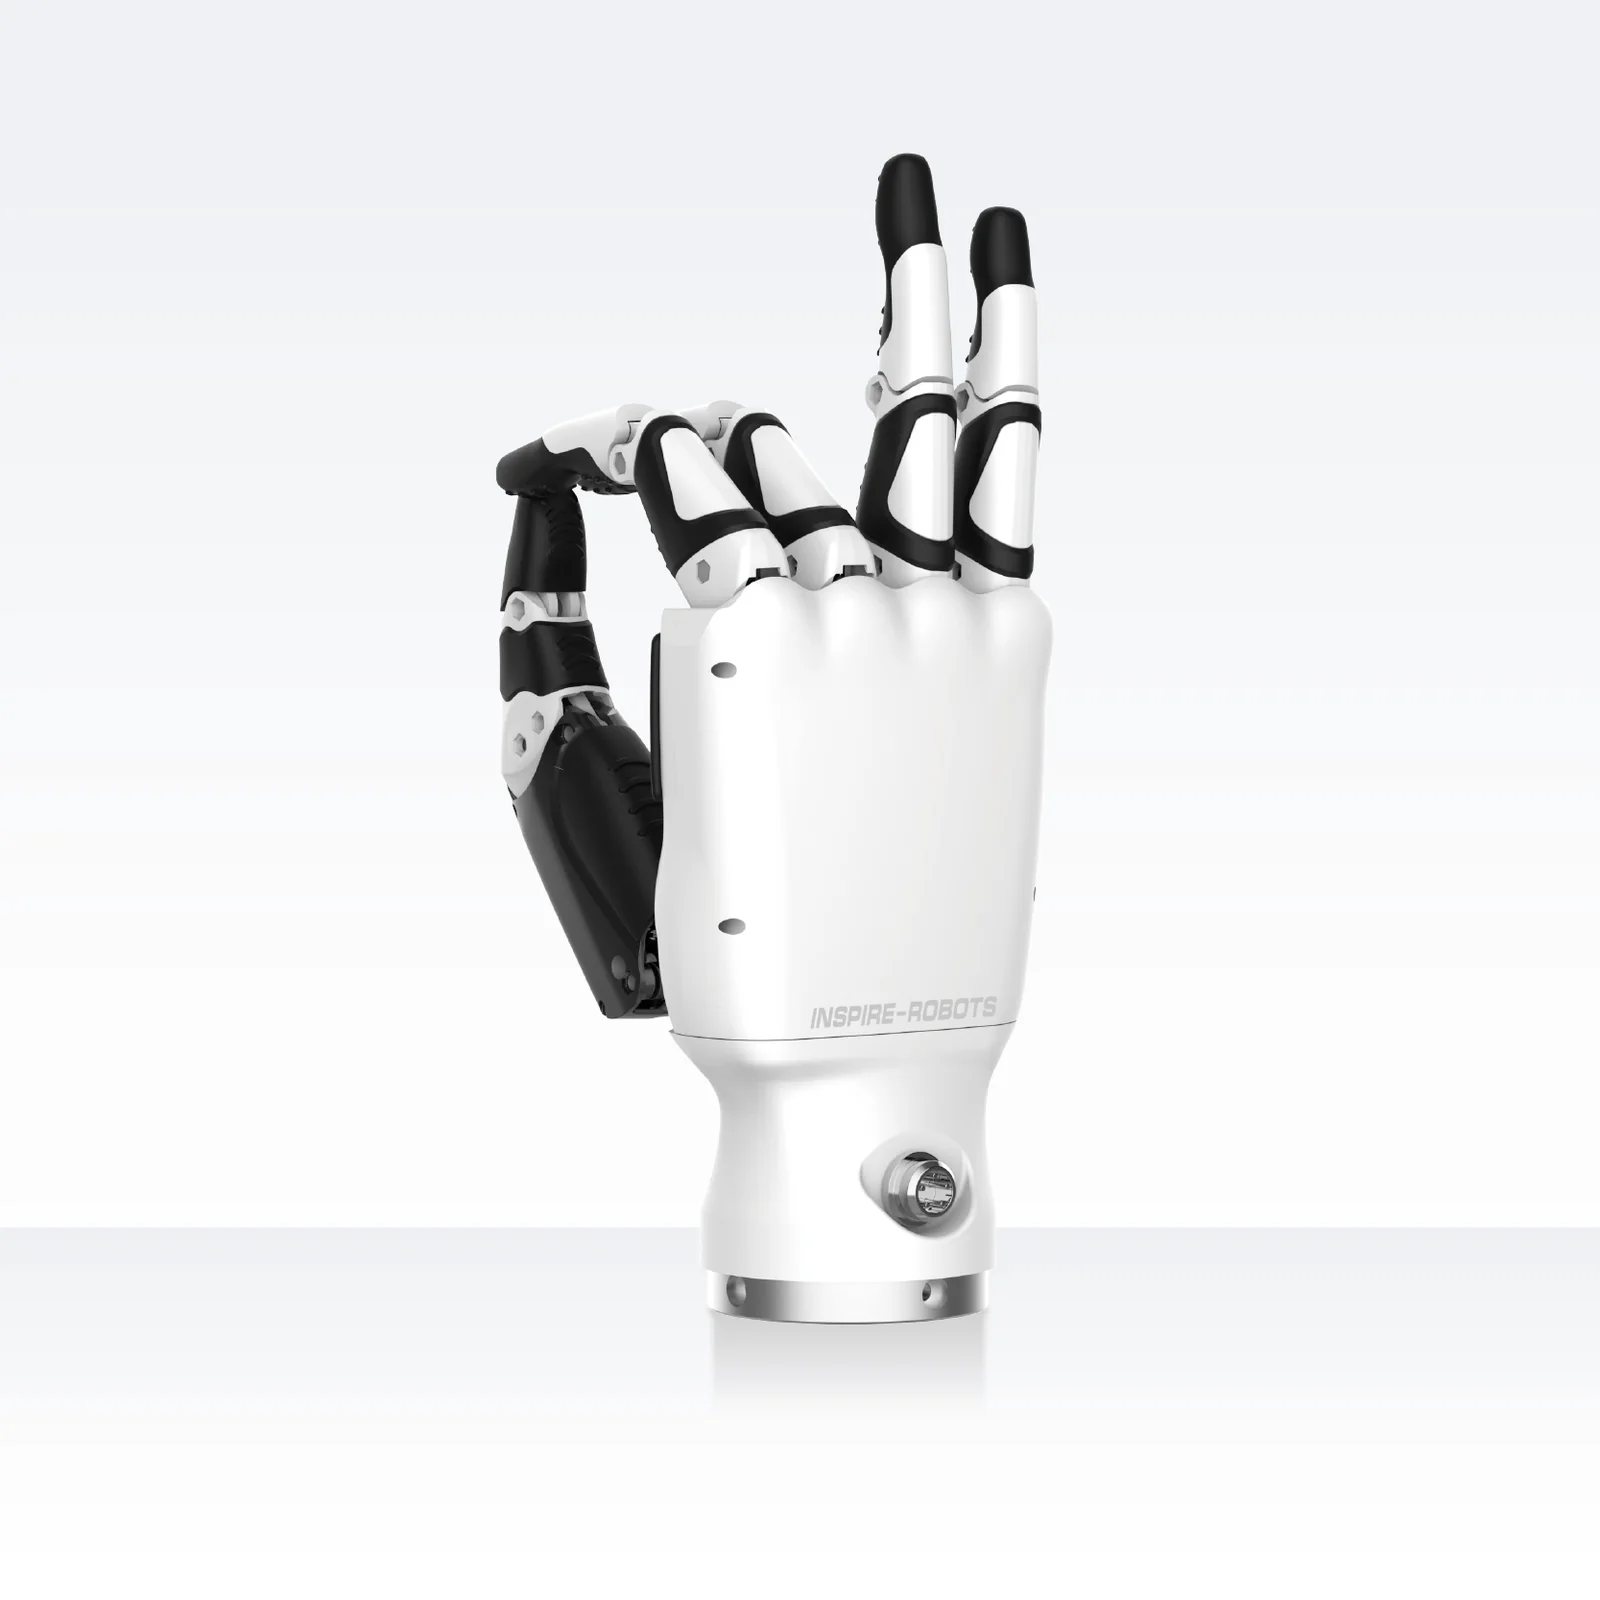
Inspire Robots RH56DFX
RH56DFX ist eine fünffingrige Roboterhand von Inspire Robots mit 6 Freiheitsgraden und 12 Gelenken, angetrieben von sechs Miniatur-Linearservoantrieben mit Kraftsensoren: 15 N an der Daumenspitze, 10 N an den Fingern, 540 g Gewicht, Ansteuerung über RS485. Das meistverkaufte Modell des Herstellers; auch mit zweiachsigem Handgelenk erhältlich. Verkauf auf Anfrage.
Preis und Lieferzeit werden abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
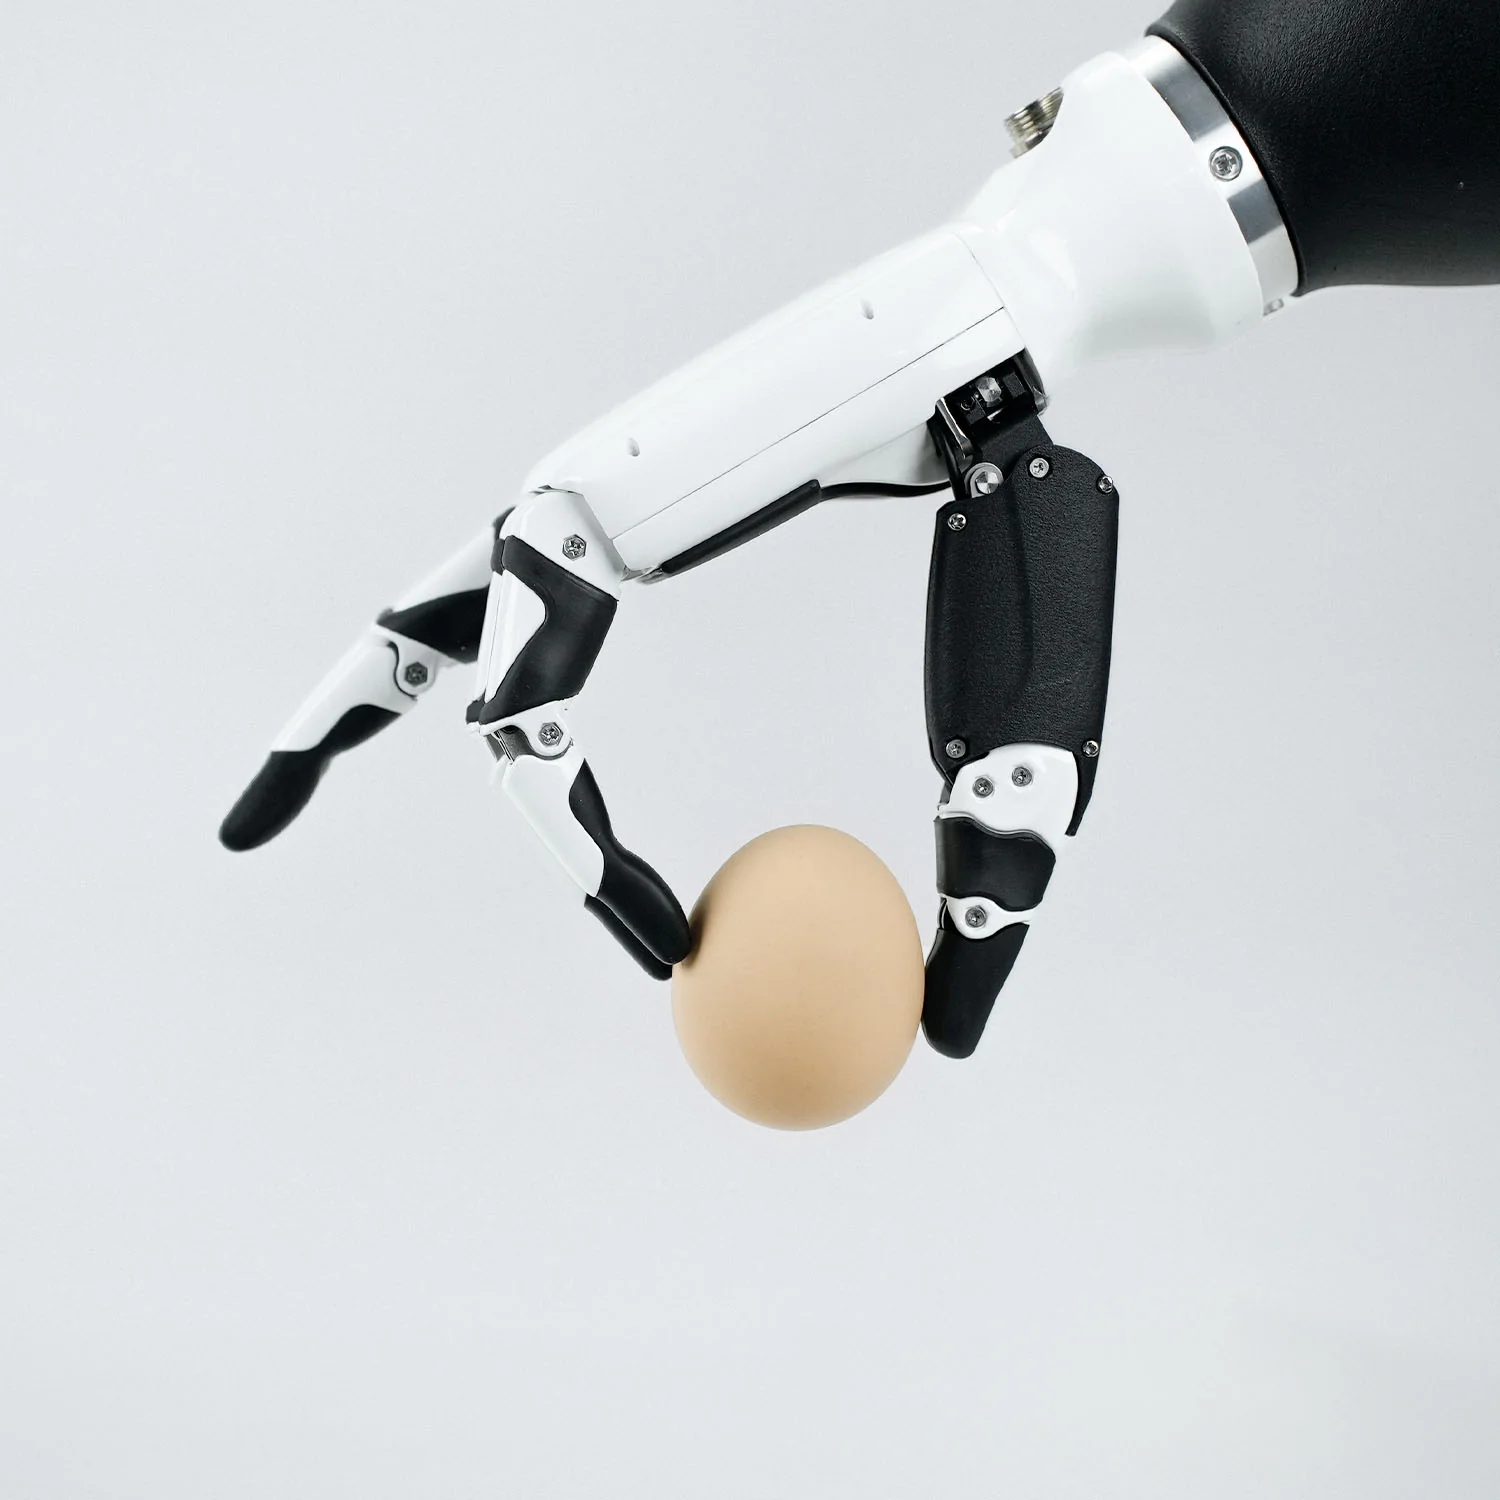
- 15 N
- Daumenkraft
- 10 N
- Fingerkraft
- 540 g
- Gewicht

Produktbeschreibung
RH56DFX ist die verbreitetste Hand der Familie RH56 von Inspire Robots: fünf Finger in der Größe einer menschlichen Hand, 6 Freiheitsgrade und 12 Gelenke. Jeden der vier Finger beugt ein Miniatur-Linearservoantrieb, zwei weitere übernehmen Beugung und seitliche Drehung des Daumens. Alle sechs Antriebe haben einen integrierten Kraftsensor mit 0,5 N Auflösung und einen absoluten Positionssensor: Nach dem Einschalten braucht die Hand keine Referenzfahrt, und ohne Versorgung blockieren die Finger mechanisch und halten den Griff.
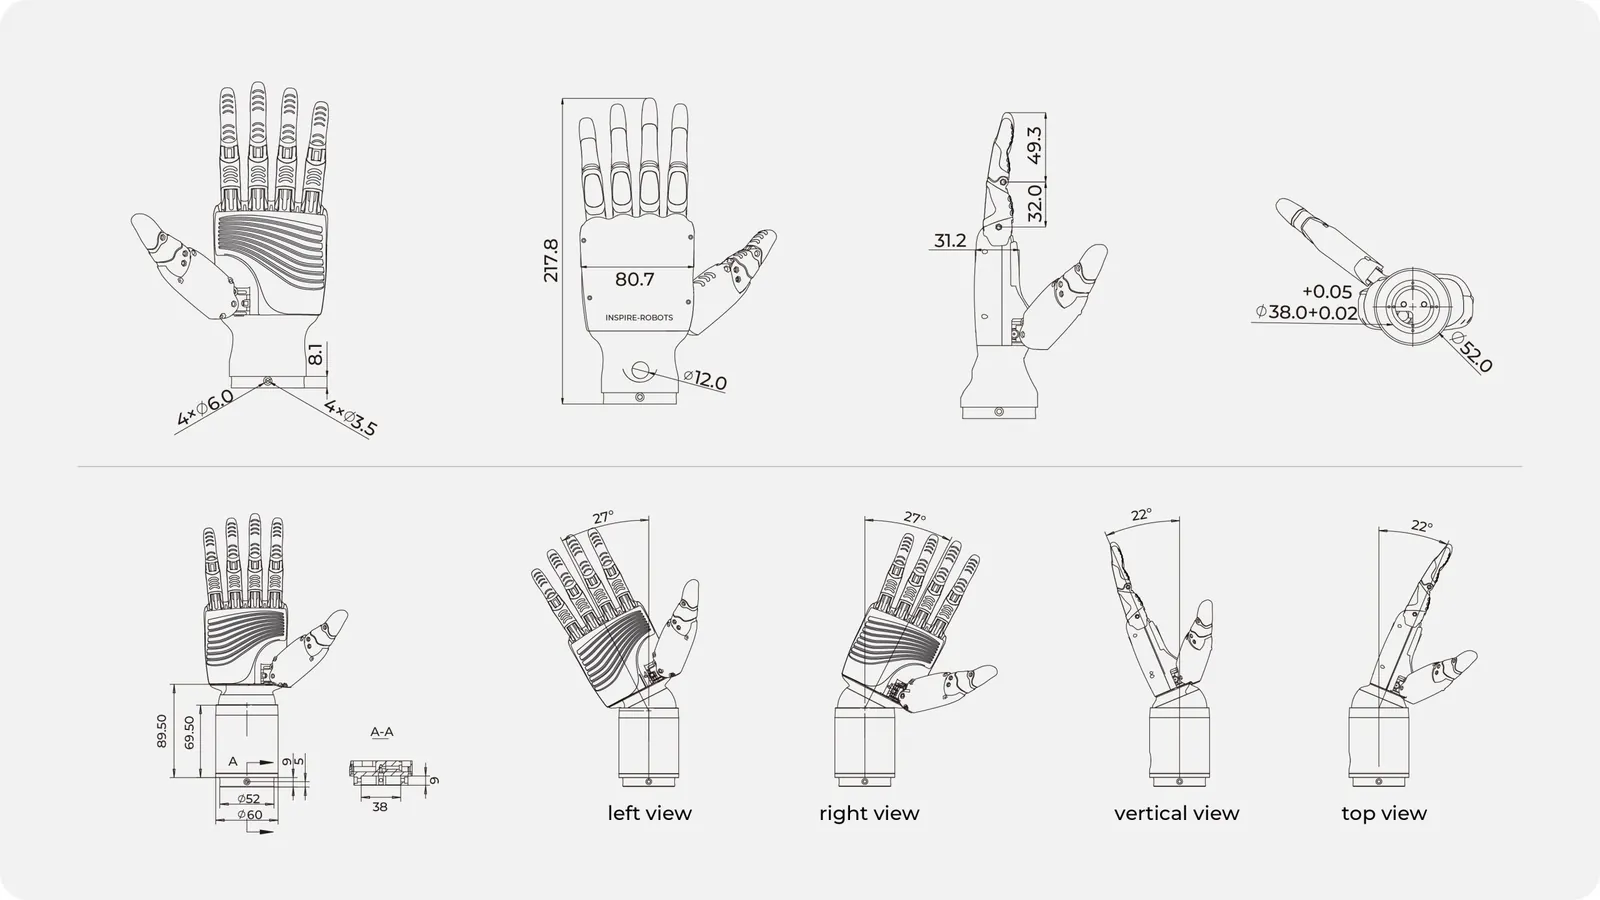
Die Daumenspitze bringt 15 N auf, die übrigen Finger je 10 N; die vier Finger beugen sich mit 260°/s, der Daumen beugt sich mit 70°/s und dreht sich mit 107°/s über mehr als 65°. Die Wiederholgenauigkeit der Fingerspitze liegt bei ±0,2 mm. Die Hand wiegt 540 g (650 g mit Handgelenk), misst 217,8 x 80,7 x 31,2 mm und wird mit einem Flansch Ø52 mm und Zentrierung Ø38 mm an Roboterarm oder Prothese befestigt. Versorgung 24 V (Handbuch; die Herstellerseite nennt 12-48 V), Ruhestrom 0,09 A, Spitzenstrom 2 A.
Die Ansteuerung erfolgt über RS485 (115 200 Bit/s, bis 254 Hände an einem Bus) mit dem Registerprotokoll des Herstellers oder mit Modbus RTU; RS232 und CAN sind Sonderausführungen. Für jeden Finger werden Winkel, Geschwindigkeit und Kraftschwelle in Gramm vorgegeben, die Hand meldet Istwinkel, Antriebsposition, Kraft, Strom, Temperatur und Fehlercodes zurück. Im Flash finden 40 Bewegungssequenzen mit je 8 Schritten Platz, die PC-Software des Herstellers bringt 13 fertige Aktionen mit: offene Hand, Flaschengriff, Dreifingergriff, Faust. Die Version RH56DFXW ergänzt ein zweiachsiges Handgelenk: Gieren ±27°, Neigen ±22°, Moment 2 N·m.
Aufbau und Komponenten
Funktionen
Sechs Antriebe mit Kraftsensoren
Jeder Finger stoppt auf dem Sollwinkel oder bei der Sollkraft: Der Griff um ein Ei und der um eine Hantel unterscheiden sich nur durch die Schwelle im Register. Die Sensoren werden mit einem Befehl in ca. 6 s kalibriert.
Selbsthemmung und Positionsspeicher
Absolute Positionssensoren merken sich den Winkel nach einem Spannungsausfall, die Antriebe blockieren mechanisch: Nach dem Einschalten ist die Hand ohne Referenzfahrt einsatzbereit.
RS485 mit Modbus RTU
Ein Bus trägt bis zu 254 Hände; Registerprotokoll und Modbus RTU beschreibt das Herstellerhandbuch, die PC-Software zeigt Winkel, Ströme, Kräfte und Temperaturen jedes Antriebs.
Version mit Handgelenk
RH56DFXW hat ein Handgelenkmodul mit zwei Achsen (±27° und ±22°, 2 N·m), angesteuert über RS232/RS485 oder CAN, mit eigener Anleitung und Winkelregistern in Hundertstelgrad.
Anwendungen
Humanoide und Serviceroboter
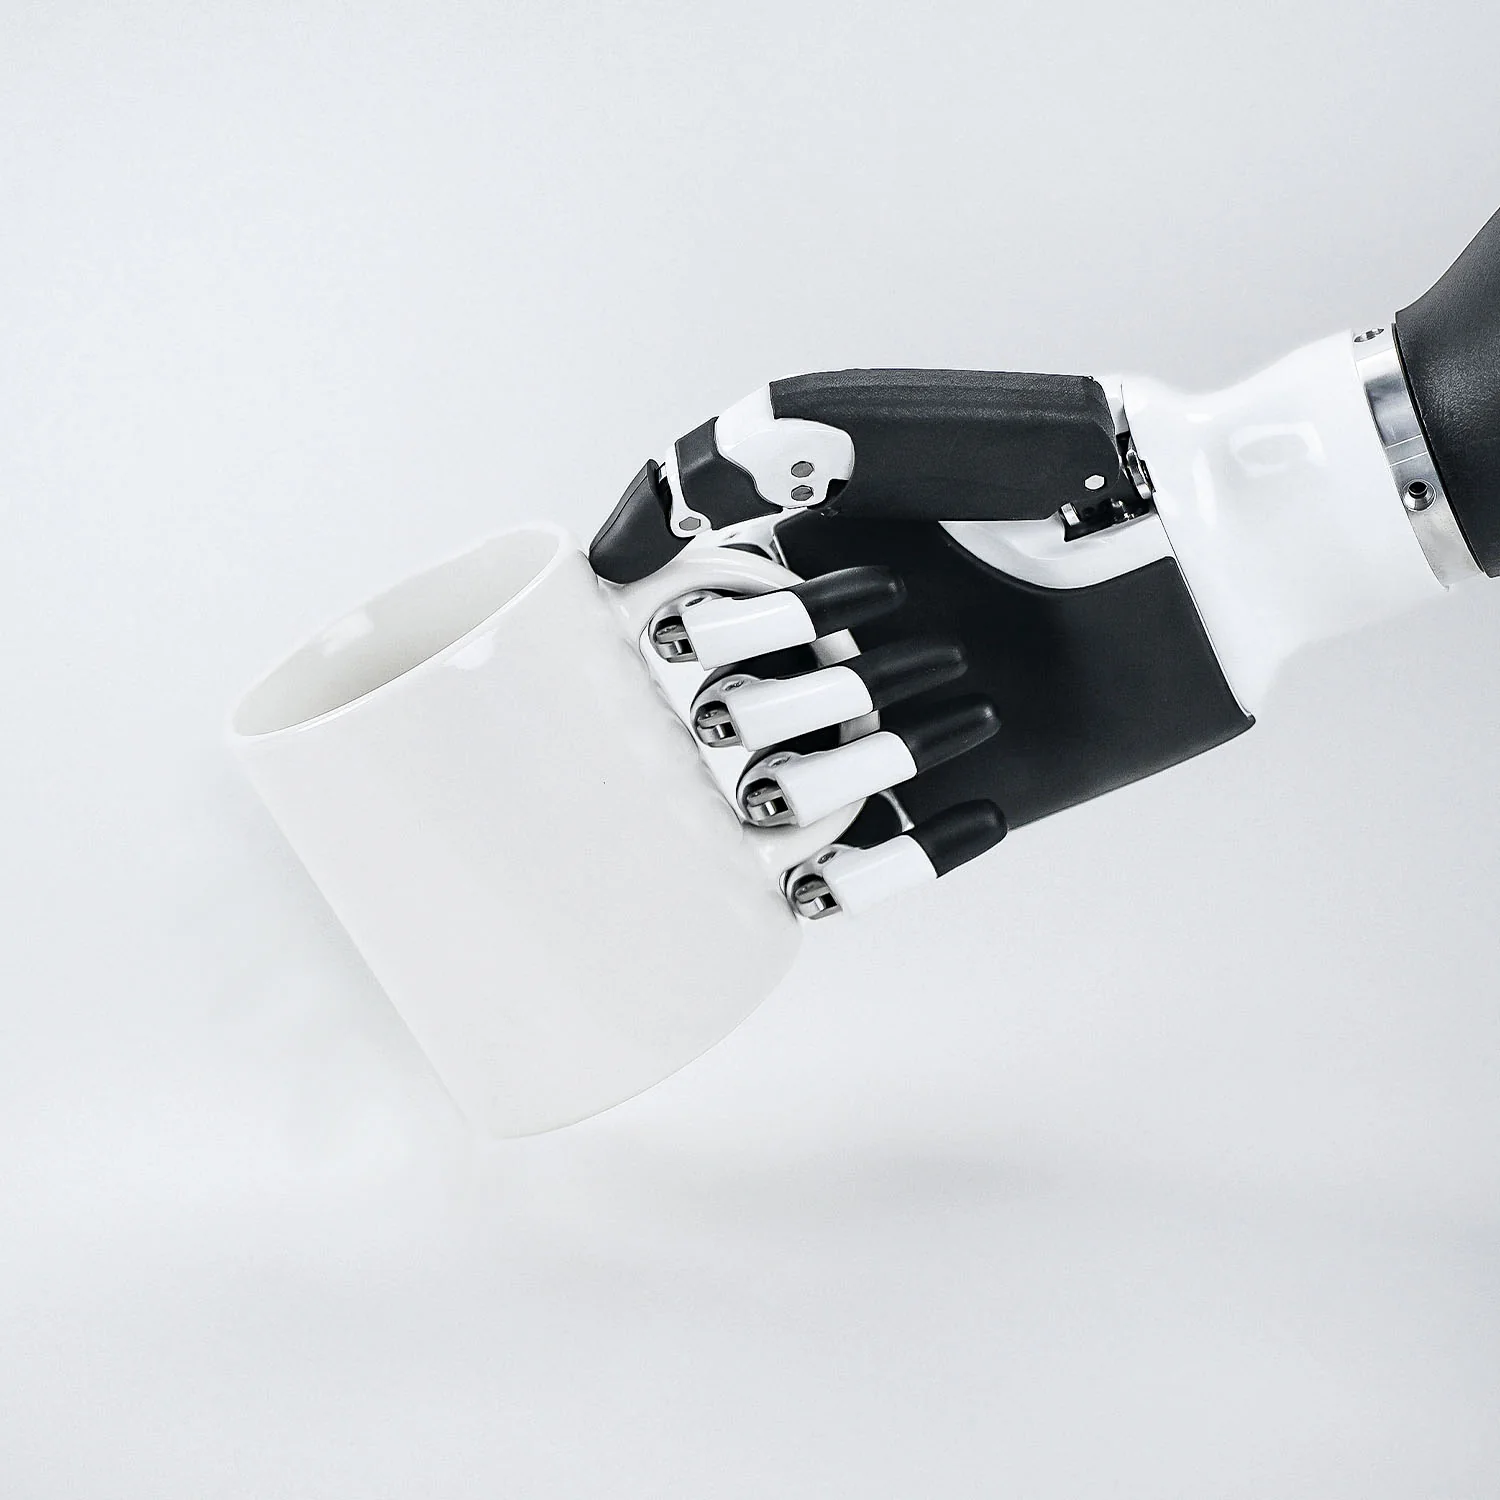
Eine Hand in Menschengröße mit 15 N am Daumen greift Tasse, Flasche, Hantel und Bohrmaschine, öffnet Türen an der Klinke und drückt Taster: Der Hersteller zeigt sie bei zweihändiger Montagearbeit und in unbemannten Laboren.
Lehre und Forschung
Offenes Registerprotokoll, Modbus RTU, PC-Software mit Blick auf alle Antriebe und Simulation in Gazebo machen die DFX zum Arbeitsplatz für Greifen, Kraftregelung und Gestenplanung.
Prothetik und Mensch-Maschine-Interaktion
Der Hersteller nennt die Prothetik unter den Einsatzfeldern der Serie RH56; Kraftsensoren und Selbsthemmung halten ein Objekt ohne Stromaufnahme.
Auswahl in der Familie RH56
DFX ist die stärkere Variante (15 N / 10 N, 260°/s); BFX ist doppelt so schnell, aber schwächer (6 N / 4 N); E2 bietet 30 N, CAN, Modbus TCP und Tastsensoren; F1, H1 und DG2 ergänzen EtherCAT.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Hand RH56DFXKomplette Hand mit Antrieben, Sensoren und Steuerelektronik. Varianten: RH56DFX-2L (links), RH56DFX-2R (rechts); mit Handgelenk: RH56DFXW-2L, RH56DFXW-2R; Seite und Version geben wir in der Bestellung an.
- MontageflanschFlansch zur Befestigung der Hand am Roboterarm; Maße und Lochbild in der Zeile Montage der Spezifikation. Lieferumfang laut Herstellerangabe (Inspire Robots) vom 14.10.2026.
- KabelsatzStandard-Kabelsatz für Versorgung und Kommunikation passend zur bestellten Schnittstelle: RS485 (RS232 und CAN auf Anfrage); für die Arme AgileX NERO und PiPER (CAN) ein Satz mit CAN-Leitungen - bitte in der Anfrage angeben.
Spezifikation
| Typ | fünffingrige Roboterhand, 6 Linearantriebe mit Kraftsensoren |
| Modellvarianten | RH56DFX-2L (links), RH56DFX-2R (rechts); mit Handgelenk: RH56DFXW-2L, RH56DFXW-2R |
| Freiheitsgrade | 6 (W-Version: 6+2) |
| Anzahl der Gelenke | 12 |
| Antriebe | 6 Miniatur-Linearservoantriebe (4 x Fingerbeugung, Daumenbeugung und -drehung) |
| Kraftsensoren | 6, Auflösung 0,5 N |
| Tastsensoren | keine |
| Fingerspitzenkraft Daumen | 15 N |
| Fingerspitzenkraft Finger | 10 N |
| Kraftauflösung | 0,50 N |
| Wiederholgenauigkeit | ±0,20 mm |
| Seitlicher Drehbereich des Daumens | über 65° |
| Seitliche Drehgeschwindigkeit des Daumens | 107°/s |
| Beugegeschwindigkeit des Daumens | 70°/s |
| Beugegeschwindigkeit der vier Finger | 260°/s |
| Winkelbereiche (Register) | Finger 19° bis 176,7°; Daumenbeugung -13° bis 53,6°; Daumendrehung 90° bis 165° |
| Schließzeit der Hand | voller Fingerweg in 800 ms ohne Last (Geschwindigkeit 1000) |
| Steuerschnittstelle | RS485 (RS232 und CAN auf Anfrage) |
| Protokolle | Inspire-Registerprotokoll (0xEB 0x90) sowie Modbus RTU (0x03, 0x06, 0x10) |
| Busparameter | 115 200 Bit/s (auch 57 600, 19 200), 8 Datenbits, 1 Stoppbit, keine Parität |
| Geräte an einem Bus | bis 254 (ID 1-254) |
| Stecker | runder Rundsteckverbinder GX12 |
| Fingerregelmodi | Winkel + Geschwindigkeit + Kraftschwelle je Finger (Stopp auf Position oder Kraft); Vorgabe der Antriebsposition |
| Bewegungssequenzen und Gesten | 40 Sequenzen mit je 8 Schritten im Flash; 13 fertige Aktionen in der PC-Software |
| Selbsthemmung ohne Versorgung | ja, nach dem Einschalten ohne Referenzfahrt |
| Schutzfunktionen | Strombegrenzung je Antrieb 0-1500 mA; Fehler: Blockieren, Übertemperatur, Überstrom, Motor, Kommunikation |
| Kalibrierung der Kraftsensoren | per Befehl, ca. 6 s, Hand ohne Kontakt |
| Software | PC-Software des Herstellers (Monitor für Winkel, Strom, Kraft, Temperatur; Handmodell; Aktionsdatenbank) |
| Simulation | Gazebo (laut FAQ des Herstellers) |
| Abmessungen | 217,8 x 80,7 x 31,2 mm |
| Fingergliedlängen | 49,3 mm und 32,0 mm |
| Montage | Flansch Ø52 mm mit Zentrierung Ø38 mm, 4 x Ø3,5 mm und 4 x Ø6 mm; Steckerbohrung Ø12 mm |
| Handgelenk (W-Version) | W-Version: 2 Achsen, Gieren ±27°, Neigen ±22°, Lastmoment 2 N·m ohne Handgewicht, Modul 89,5 mm, Ø60/Ø52 mm; RS232/RS485 115 200 Bit/s oder CAN 1000 kBit/s |
| Gewicht | 540 g (W-Version: 650 g) |
| Versorgungsspannung | 24 V DC laut Handbuch (Herstellerseite: Bereich 12-48 V DC) |
| Ruhestrom | 0,09 A bei 24 V (W-Version: 0,1 A) |
| Durchschnittsstrom ohne Last | 0,6 A bei 24 V |
| Spitzenstrom | 2 A bei 24 V |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- Roboterhände RH56 (DFX, BFX) - Benutzerhandbuch (EN, PDF)PDF des Herstellers
Parameter, Stecker, RS485- und Modbus-RTU-Protokoll, Registertabelle, Winkelbereiche, Bewegungssequenzen.
- Handgelenkmodul - Anleitung (EN, PDF)PDF des Herstellers
Bereiche, Register und Kommunikation des zweiachsigen Handgelenks der W-Versionen.
- Inspire-Hände - Inbetriebnahme (EN, PDF)PDF des Herstellers
Testset, Nummerierung der Antriebe, Start mit der PC-Software.
- PC-Software für die Hände - Anleitung (EN, PDF)PDF des Herstellers
Monitor für Winkel, Strom, Kraft und Temperatur der Antriebe, Steuerung des Handmodells, Aktionsdatenbank.
- PC-Software für die Hände (Upper Computer, ZIP)Herstellerprogramm (ZIP)
Testprogramm des Herstellers für den PC, 34 MB.
- Download Center von Inspire RobotsHerstellerseite
Alle Handbücher und die PC-Software des Herstellers an einem Ort (Reiter Dexterous Hand).
Versand
Versand in der Herstellerverpackung aus dem Lager in Bielany Wrocławskie. Die Hand wiegt 540 g; Gewicht und Maße der Sendung nennen wir im Angebot.