
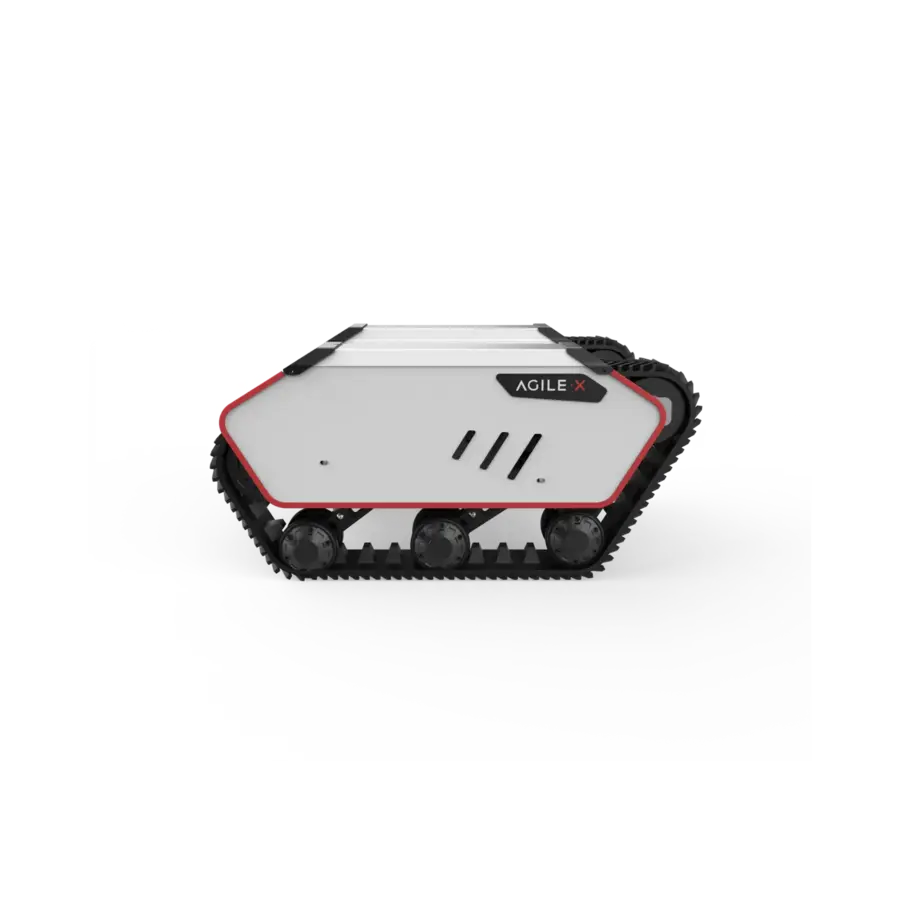
BUNKER MINI 2.0 Mobiler Roboter, Raupenroboter von AgileX
Der BUNKER MINI 2.0 kombiniert kompakte Abmessungen mit der Traktion eines Kettenfahrwerks. Die Plattform ist für Inspektions-, Mess- und Forschungsanwendungen in beengten Bereichen sowie auf unebenen Außenflächen ausgelegt.
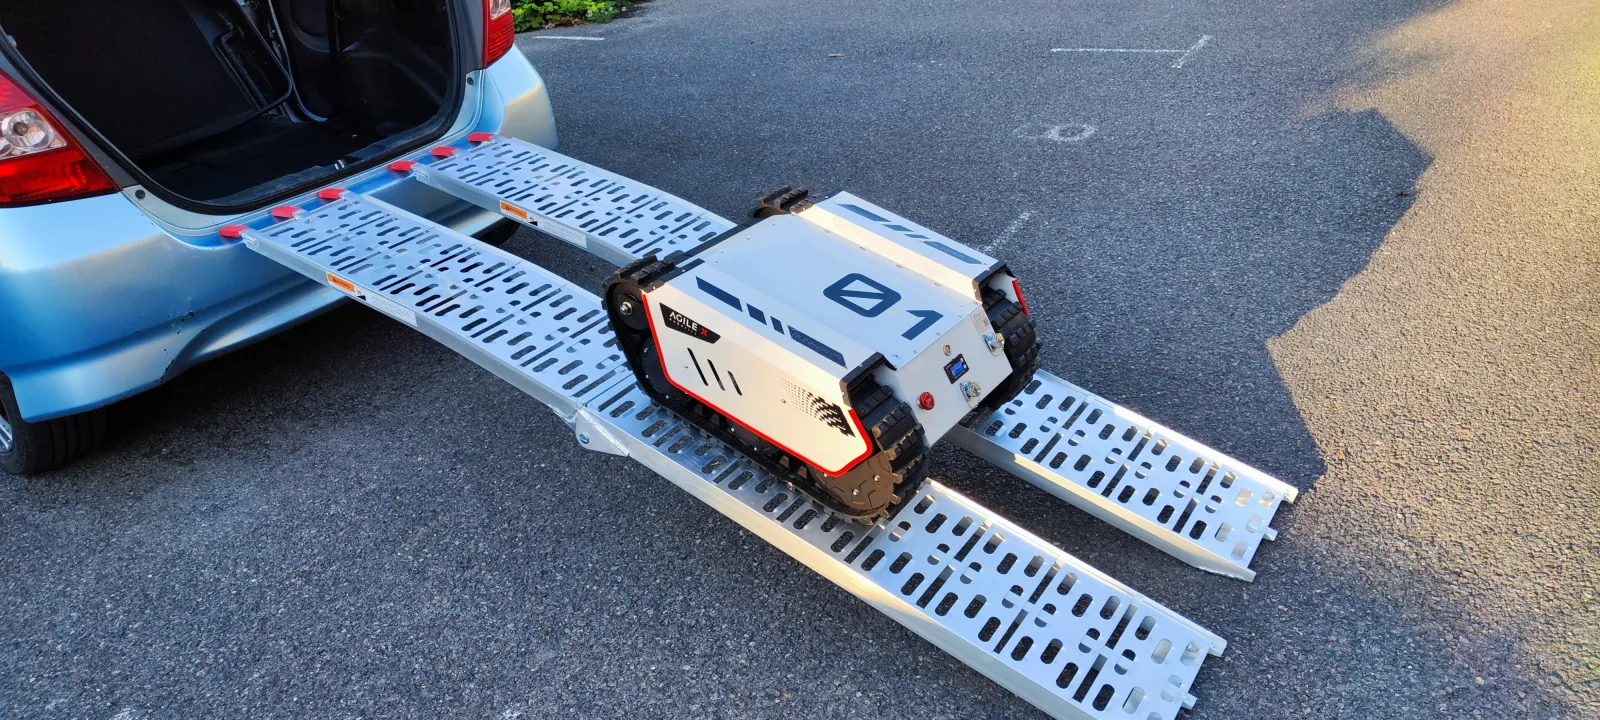
Zwei unabhängig angesteuerte 250-W-Motoren treiben die Ketten an und ermöglichen eine Drehung auf der Stelle. Mit einer Nutzlast von bis zu 25 kg bietet die Plattform ausreichend Reserve für Sensorik, Computer, zusätzliche Stromversorgung und leichte Manipulatoren.
Die Schutzart IP67, CAN-Schnittstelle und ein Versorgungsausgang für externe Geräte bilden eine robuste Grundlage für kundenspezifische Robotiksysteme.
Die Versandkosten werden abhängig von Lieferort, Verpackung und Konfiguration berechnet und vor der Auftragsbestätigung separat ausgewiesen. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
- 25 kg
- NUTZLAST
- 1,5 h
- NOMINALLAUFZEIT
- 1,0 m/s
- HÖCHSTGESCHWINDIGKEIT
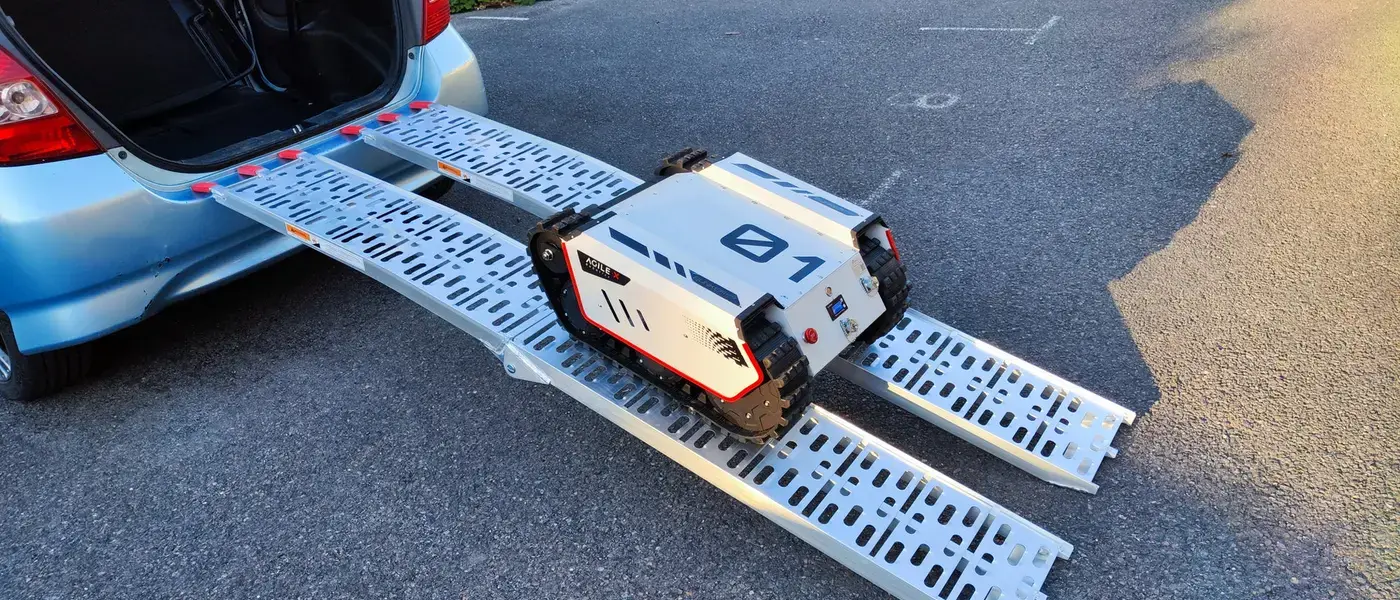
KOMPAKTE KETTENPLATTFORM FÜR INSPEKTIONEN UND AUSSENEINSÄTZE

Produktbeschreibung
Der BUNKER MINI 2.0 ist die kleinste Kettenplattform von AgileX: 690 × 570 × 335 mm und 56 kg Eigengewicht, dennoch 25 kg Nutzlast und ein Gehäuse in Schutzart IP67. Zwei unabhängige Kettenantriebe mit je 250 W erlauben das Drehen auf der Stelle und Steigungen bis 30°, Hindernisse bis 120 mm müssen nicht umfahren werden. Die 24-V-Batterie mit 30 Ah reicht für 1,5 h unter Volllast und bis zu 8 h bei leichter Last, die Reichweite beträgt bis zu 14 km.
Die Plattform ist eine Basis für den Roboterbau, kein fertiger Roboter: Auf den T-Nut-Profilen werden LiDAR, Kamera, GNSS, IMU oder ein leichter Arm montiert, gesteuert wird über CAN von einem übergeordneten Rechner (offenes SDK, Pakete für ROS 1 und ROS 2). Der rückseitige Anschluss versorgt Zusatzgeräte mit 24 V. So wird dieselbe Plattform zum Inspektionsroboter im Technikkanal, zum Geräteträger im Gelände oder zum Lehrsystem im Labor.
Aufbau und Komponenten
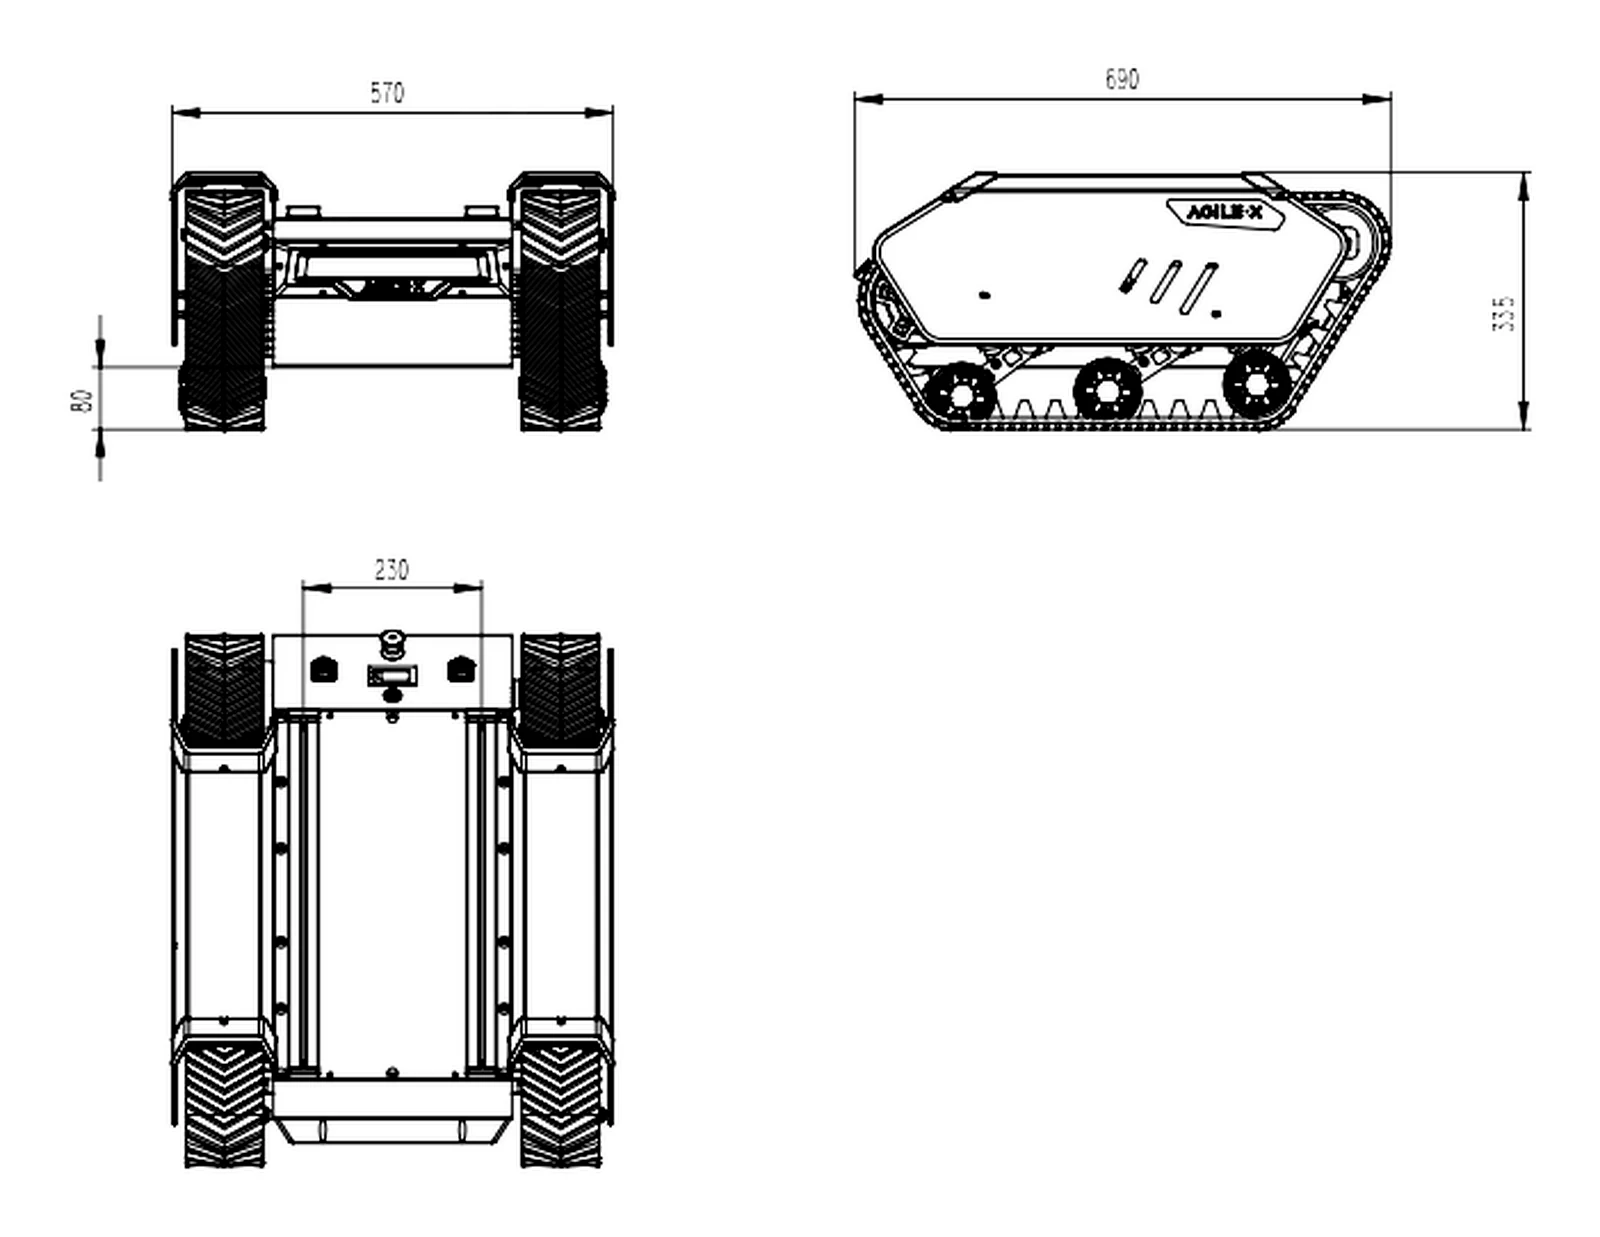
Aufbau der Plattform
Die Plattform misst 690 x 570 x 335 mm und wiegt ca. 56 kg. Zwei 250-W-Motoren realisieren den Differenzialantrieb. Eine 30-Ah-Batterie versorgt die Plattform. Der rückseitige Anschluss stellt 24 V und CAN für den Aufbau bereit.
Funktionen
Traktion und Umgebungsschutz
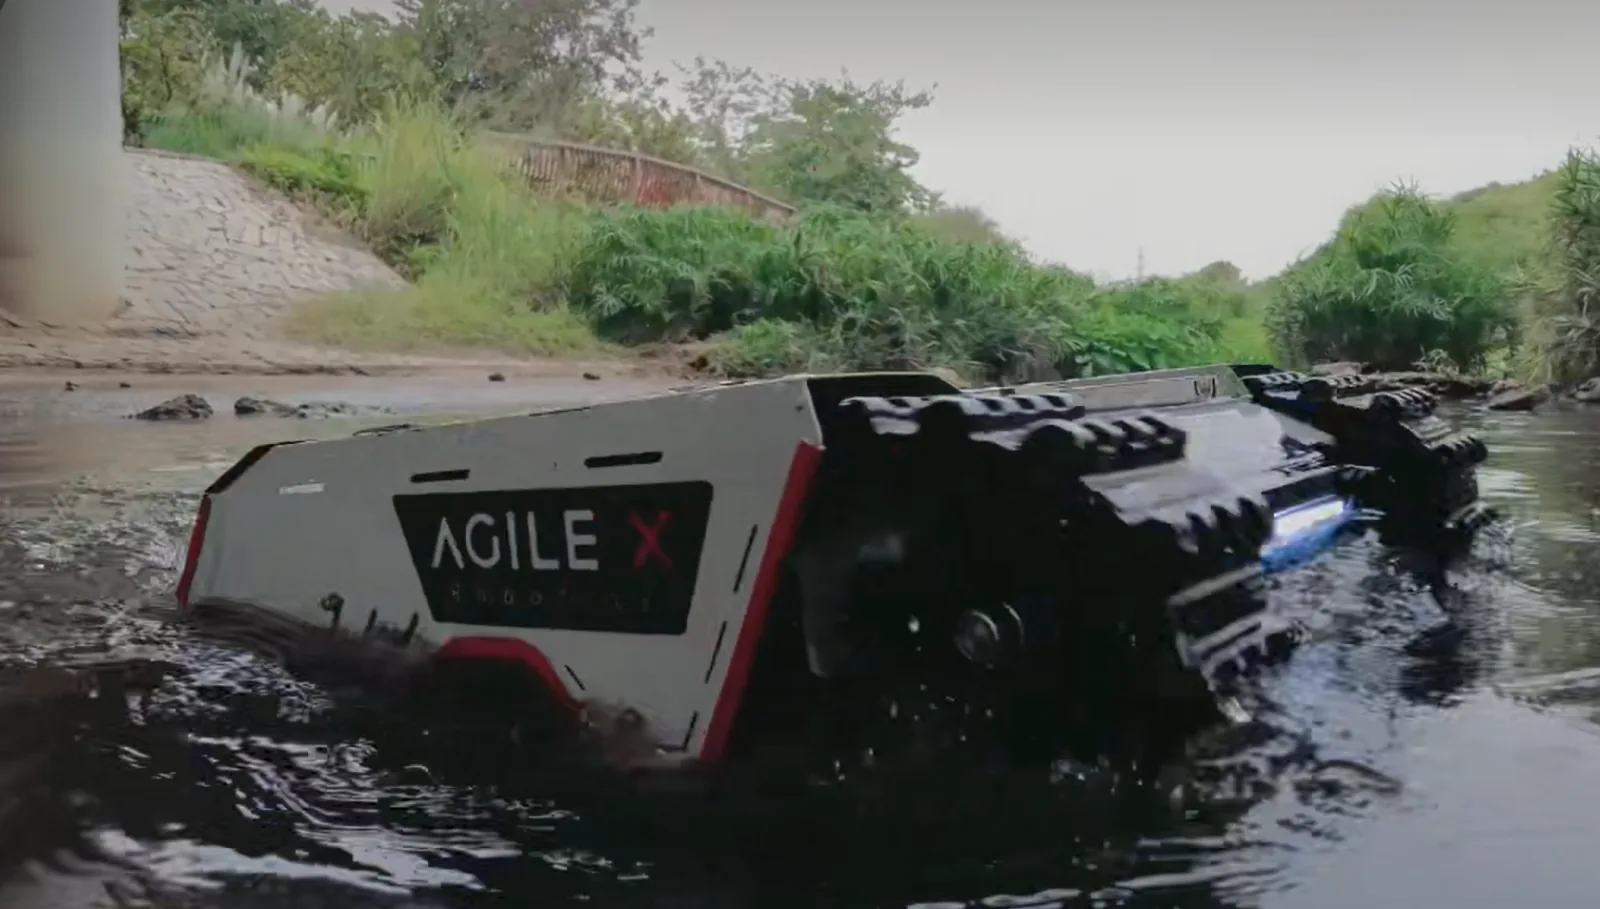
Das Kettenfahrwerk unterstützt die Fortbewegung auf Oberflächen, auf denen kleine Räder an Traktion verlieren können. Die Schutzart IP67 schützt die Basisplattform gemäß den dafür geltenden Normbedingungen vor Staub und Wasser.
Hohe Nutzlast bei kompakter Bauform
25 kg Nutzlast schaffen trotz kompakter Bauform ausreichend Reserve für Sensorik, Computer, Zusatzversorgung und einen leichten Roboterarm.
Wendigkeit
Durch die unabhängige Ansteuerung der Ketten kann die Plattform auf der Stelle wenden. Sensoren oder Manipulatoren lassen sich dadurch präzise zum Untersuchungsobjekt ausrichten.
Erweiterung und Steuerung
CAN-Schnittstelle, offenes SDK und ROS-Pakete ermöglichen die Steuerung über einen übergeordneten Computer. Der externe Anschluss kann Zusatzgeräte im Bereich 24-29 V versorgen, unter Einhaltung der vom Hersteller vorgegebenen Stromgrenzen.
Anwendungen
Inspektionen in beengten Bereichen
Mit einer Breite von 570 mm und der Möglichkeit, auf der Stelle zu drehen, eignet sich die Plattform für Mess- und Inspektionsaufgaben in Technikgängen, Tunneln, Lagern und Infrastrukturanlagen.
Feldforschung
Auf der oberen Montagefläche lassen sich LiDAR, Kamera, GNSS, IMU oder Umweltsensorik installieren. Das Kettenfahrwerk bietet Traktion auf Erdreich, Schotter und unebenen Oberflächen.
Mobiler Manipulator
Die Nutzlast von 25 kg erlaubt die Integration eines leichten Roboterarms zusammen mit Computer und Sensorik. BUNKER MINI kann damit als Basis für Forschung an mobiler Manipulation eingesetzt werden.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- LiDAR
- Kameras
- IMU
- Industriecomputer
- zusätzliche Stromversorgung und einen leichten Roboterarm
Spezifikation
| Abmessungen | 690 x 570 x 335 mm |
| Eigengewicht | 56 kg |
| Nutzlast | 25 kg |
| Batterie | 24 V 30 Ah |
| Antrieb | 2 x 250 W, DC-Motoren, Untersetzung 19,7:1, Magnetencoder 1024 |
| Fahrwerk | Differenzialantrieb mit Ketten, Kettenbreite 100 mm |
| Höchstgeschwindigkeit | 1,0 m/s |
| Nominallaufzeit | 1,5 h |
| Maximale Laufzeit | bis zu 8 h |
| Reichweite | bis zu 14 km |
| Ladezeit | ca. 3 h |
| Maximale Steigung | 30 Grad |
| Überwindbare Hindernishöhe | bis zu 120 mm |
| Schutzart | IP67 |
| Betriebstemperatur | von -10 bis 40 Grad C |
| Kommunikation | CAN 2.0B, 500 kbit/s; Fernbedienung 2,4 GHz (Option, Reichweite bis 200 m) |
| Garantie | 12 Monate |
| Bodenfreiheit | 80 mm (Höhe des Fahrwerks über dem Boden laut Herstellerzeichnung) |
| Versorgung | Ausgang für den Aufbau 24-29 V, bis 10 A (240 W), 4-poliger Rundstecker mit CAN |
Downloads
- BUNKER MINI 2.0 - Benutzerhandbuch (EN, PDF)PDF
Offizielles Handbuch des Herstellers: Inbetriebnahme, Anschlüsse, CAN-Protokoll, Parameter und Wartung.
- Download Center AgileXHerstellerseite
Bedienungsanleitungen der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versandart und Transportkosten berechnen wir individuell nach Konfiguration, Transportverpackung und Lieferort.