
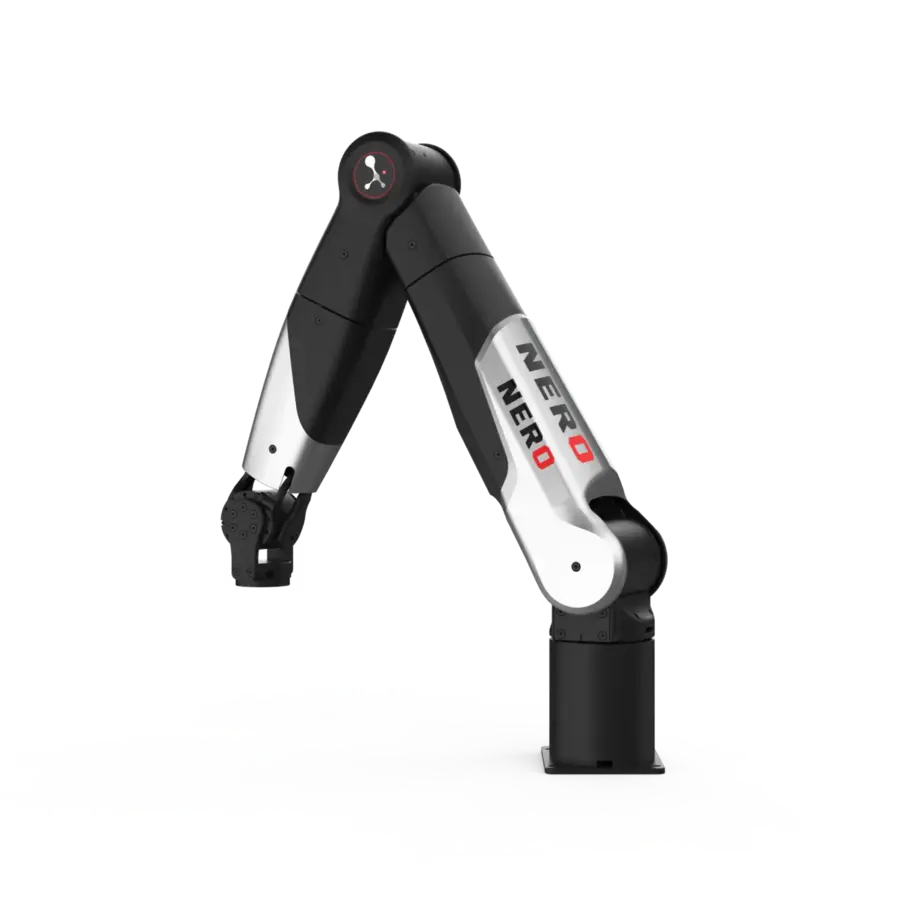
NERO Roboterarm, 7-Achs-Roboter von AgileX
NERO ist ein siebenachsiger Roboterarm mit vollständig offener Architektur, entwickelt für die Forschung an humanoider Robotik und Embodied AI. Die siebte Achse sorgt für Redundanz: Der Arm weicht einem Hindernis aus, während der Greifer seine Position hält. Traglast 3 kg, Reichweite 580 mm, Wiederholgenauigkeit 0,1 mm, Eigengewicht nur 4,8 kg. Die von AgileX selbst entwickelten Motoren sorgen für gleichmäßige Bewegungen bei einer Leistungsaufnahme unter 60 W und einem Geräuschpegel unter 60 dB.
Die Schnittstellen CAN, HTTP und TCP sowie die Unterstützung von Python SDK, ROS 1 und ROS 2 verkürzen die Inbetriebnahme im Hochschullabor oder in der F&E-Abteilung. Drei Betriebsarten stehen zur Verfügung: Einlernen durch Handführung (Drag-and-Teach), Offline-Trajektorien und Steuerung per API. Der Arm lässt sich horizontal, seitlich oder über Kopf montieren.
Die Versandkosten werden abhängig von Lieferort, Verpackung und Konfiguration berechnet und vor der Auftragsbestätigung separat ausgewiesen. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
- 3 kg
- TRAGLAST
- 580 mm
- REICHWEITE
- ±0,1 mm
- WIEDERHOLGENAUIGKEIT

Produktbeschreibung
NERO ist ein siebenachsiger Forschungsarm mit offener Architektur, den AgileX für Embodied AI und humanoide Robotik entwickelt hat. Der Korpus aus Aluminiumlegierung mit Polymerabdeckungen wiegt 4,8 kg, die Reichweite beträgt 580 mm, die Traglast 3 kg und die Wiederholgenauigkeit ±0,1 mm. Die Steuerung ist im Arm integriert - für den Betrieb genügen ein 24-V-DC-Netzteil und ein Rechner, der über CAN, Netzwerk oder USB angebunden ist.
Programmiert wird auf drei Wegen: durch Führen von Hand (Drag-and-Teach), über offline vorbereitete Trajektorien und über die API mit Python SDK und Paketen für ROS 1 / ROS 2. Eine Leistungsaufnahme unter 60 W und ein Geräuschpegel unter 60 dB erlauben den Betrieb auf dem Labortisch oder auf einem mobilen AgileX-Fahrgestell. Am Werkzeugflansch werden Greifer, Kameras und Sensoren montiert, in der humanoiden Forschung auch geschickte Roboterhände (separat erhältlich).
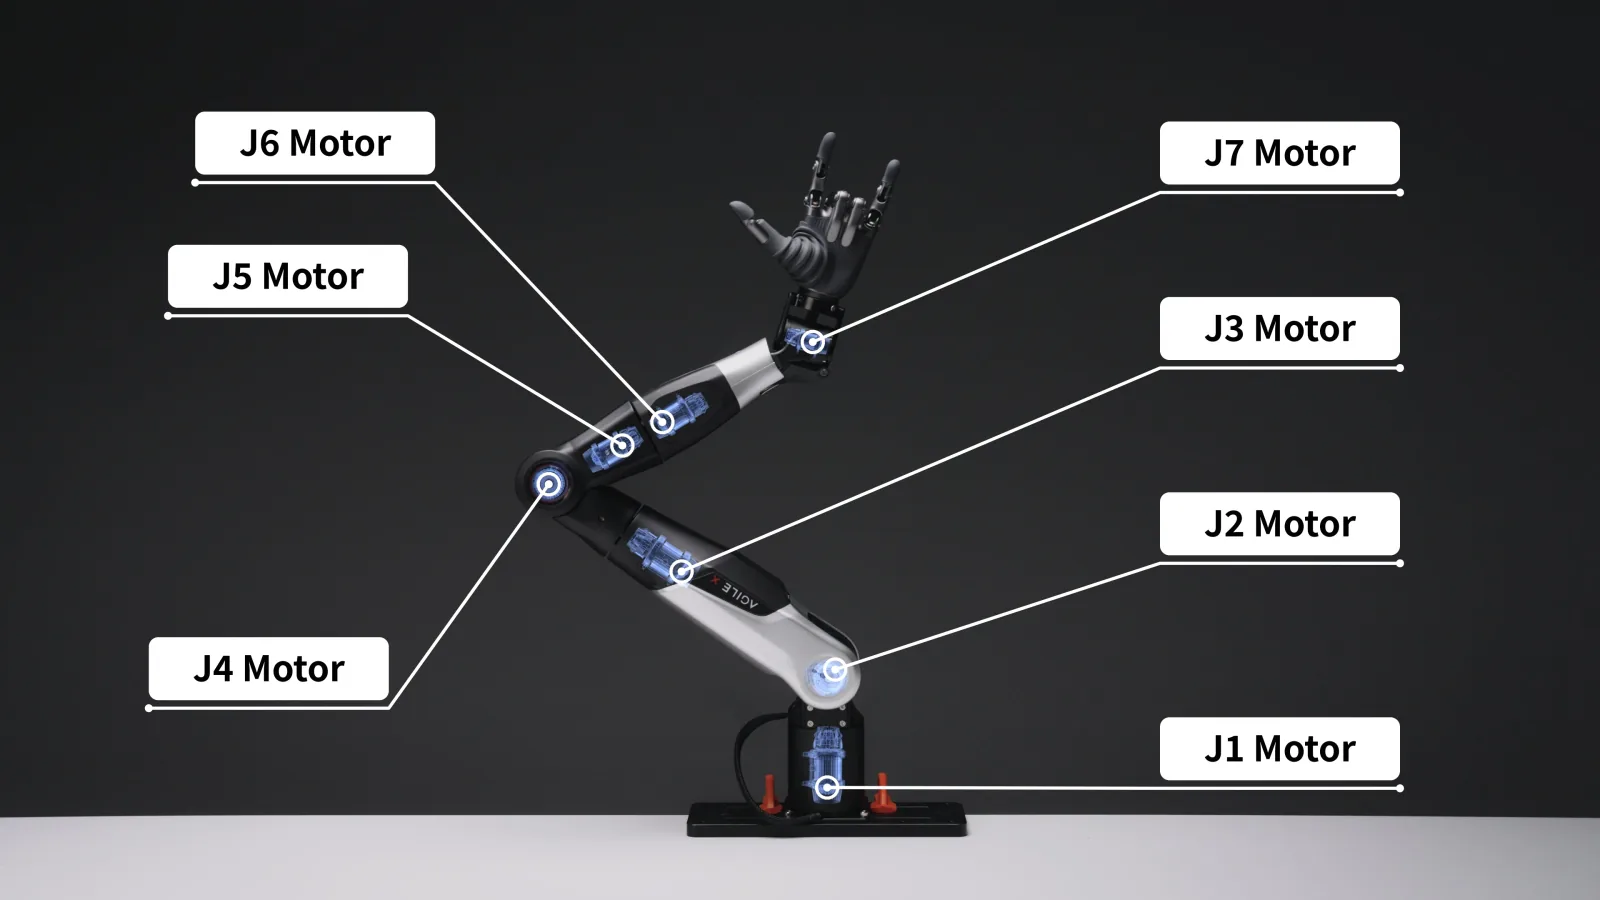
Aufbau und Komponenten
Funktionen
Sieben Achsen mit AgileX-eigenen Motoren
Jede der sieben Achsen wird von einem Servomotor aus eigener AgileX-Entwicklung mit integrierter Regelung angetrieben. Die Bewegung ist gleichmäßig und wiederholgenau (±0,1 mm), Betriebsdaten lassen sich über CAN auslesen und vorgeben - die Grundlage für Forschung an Regelung und Bewegungslernen.
Bewegung wie ein menschlicher Arm
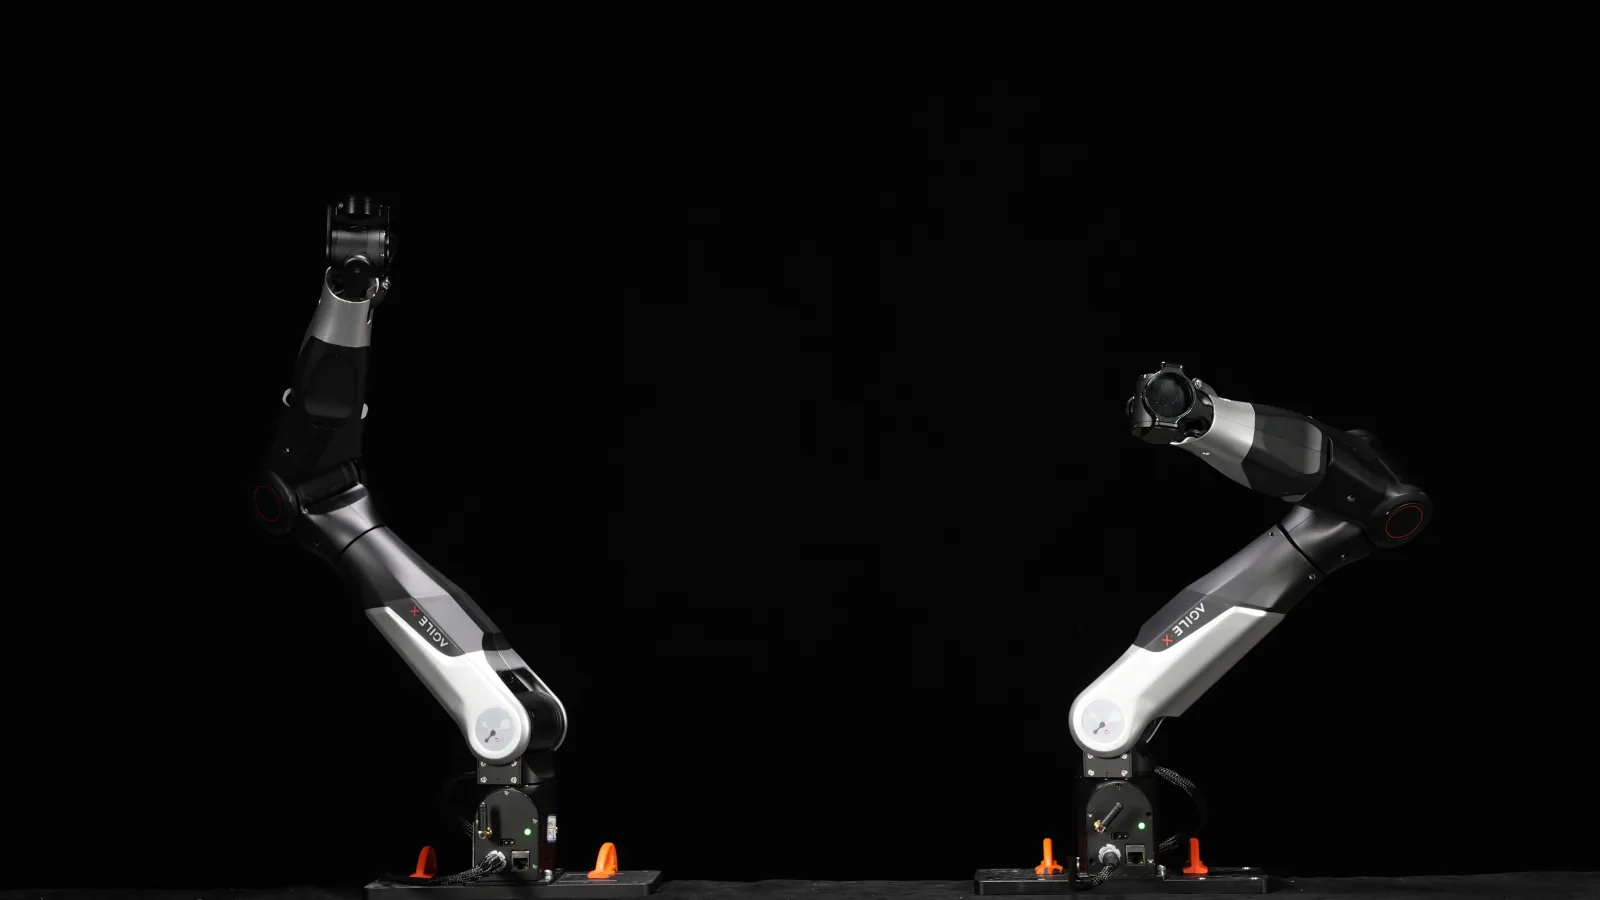
Die siebte Achse schafft kinematische Redundanz: Der Arm weicht Hindernissen aus oder ändert die Ellbogenstellung, ohne den Greifer zu bewegen. So bildet NERO menschliche Bewegungen natürlich nach - mit einer geschickten Roboterhand reicht er Gegenstände weiter wie zwei Hände.
Leicht, stark, einfach zu montieren
Der Arm wiegt 4,8 kg und trägt bis zu 3 kg - Kamera, Greifer oder Sensoren. Der 70 × 70 mm große Sockel wird mit vier M5-Schrauben auf dem Tisch, seitlich am Arbeitsplatz oder über Kopf befestigt, ohne separaten Schaltschrank, denn die Steuerung sitzt im Arm.
Vollständiger Steuerungs-Stack, flexible Integration
Kommunikation über CAN, HTTP oder TCP und drei Betriebsarten: Führen von Hand (Drag-and-Teach), Offline-Trajektorien und API. Python SDK sowie Pakete für ROS 1 und ROS 2 erlauben das Sammeln von Demonstrationen über einen Master-Arm (Teleoperation) und die Kombination von NERO mit AgileX-Fahrgestellen zu einer kompletten Plattform.
Stabil und präzise für die Forschung
Wiederholgenauigkeit ±0,1 mm unter Last, Leistungsaufnahme unter 60 W und Geräuschpegel unter 60 dB - der Arm kann auf dem Schreibtisch im Labor, im Seminarraum oder auf einer akkubetriebenen mobilen Plattform arbeiten.
Anwendungen
Forschung an Embodied AI
Die siebenachsige Architektur bildet die Kinematik des menschlichen Arms nach und eignet sich damit als Plattform für das Training von Imitation-Learning- und Vision-Language-Action-Modellen. Offene Architektur und API ermöglichen die Anbindung eigener Steuerungsmodelle.
Humanoide Robotik
Die siebte Achse bietet die vom menschlichen Arm bekannte Redundanz: Der Arm weicht einem Hindernis aus, ohne die Position des Greifers zu verändern. Genau dieses Verhalten wird von einem humanoiden Roboter erwartet, der neben Menschen arbeitet.
Hochschullabore und F&E
Drei Betriebsarten (Drag-and-Teach, Offline-Trajektorien, API) passen zu unterschiedlichen Kenntnisständen der Studierenden. Die Unterstützung von Python SDK sowie ROS 1 und ROS 2 ermöglicht den Einsatz des Arms in Lehrveranstaltungen und Projekten, die auf diesen Werkzeugen aufbauen.
Integration mit mobilen Plattformen
Der Hersteller sieht die Kombination von NERO mit mobilen Plattformen von AgileX zu einem vollständigen System für die Embodied-AI-Forschung vor. Das Eigengewicht von 4,8 kg und die Leistungsaufnahme unter 60 W erleichtern die Montage auf einem mobilen Roboter, die offene Architektur unterstützt Kameras, Greifer und Sensoren. Stromversorgung und Befestigung für eine bestimmte Plattform bestätigen wir mit dem Angebot.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- NERO Roboterarm 7-DoFKompletter Arm mit integrierten Servomotoren aus eigener Entwicklung von AgileX und vollständiger siebenachsiger Kinematik.
- Tischbefestigung - Option, nicht im StandardlieferumfangStandard: 4 M5-Schrauben und Schlüssel; die Befestigungsart klären wir im Angebot.
- Netzteil und SignalleitungenVersorgung mit 24 V DC sowie Verbindung zum Steuerrechner über CAN, HTTP oder TCP.
- Software: Python SDK und ROSUnterstützung von Python SDK sowie ROS 1 und ROS 2 gemäß Herstellerdokumentation.
- Unterstützung durch den VertriebspartnerBeratung durch unser Team bei Inbetriebnahme und Integration in Ihre mobile Plattform oder Ihr Labor.
Spezifikation
| Anzahl Freiheitsgrade | 7 |
| Armgewicht | 4,8 kg |
| Traglast | 3 kg |
| Reichweite | 580 mm |
| Wiederholgenauigkeit | ±0,1 mm |
| Versorgung | 24 V DC |
| Leistungsaufnahme | unter 60 W |
| Geräuschpegel | unter 60 dB |
| Antrieb | eigene Motoren von AgileX |
| Kommunikation | CAN, HTTP, TCP |
| Programmierung | Drag-and-Teach, Offline-Trajektorien, API |
| Software | Python SDK, ROS 1, ROS 2 |
| Kompatibles Zubehör | Kameras, Greifer, Sensoren (offene Architektur) |
| Montage | Tisch, seitlich oder über Kopf; Sockel 70 × 70 mm, 4 × M5 |
| Gehäusematerial | Korpus aus Aluminiumlegierung, Polymerabdeckungen |
| Steuerung | im Arm integriert |
| Externe Schnittstelle | Stromversorgung ×1, CAN ×1, Netzwerk ×1, USB ×1 |
| Arbeitsraum | Radius 580 mm; Kennmaße in der Herstellerzeichnung: 270 mm, 310 mm, 138 mm |
Downloads
- NERO - API- und SDK-Dokumentation (pyAgxArm, GitHub AgileX)Herstellerdokumentation (GitHub)
Steuerungsschnittstelle, Betriebsarten und CAN-Konfiguration.
- NERO - Erstinbetriebnahme über CAN (GitHub AgileX)Herstellerdokumentation (GitHub)
Was für den Start nötig ist und wie der Arm mit dem Rechner verbunden wird.
- pyAgxArm - Python-SDK für AgileX-ArmeQuellcode des Herstellers
Python-Bibliothek des Herstellers mit Beispielen.
- open_nero - URDF-Modell und Beschreibungen (GitHub AgileX)Quellcode des Herstellers
Modelle für Simulation und ROS-Integration.
- Download Center AgileXHerstellerseite
Bedienungsanleitungen der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versand im Karton, Bruttogewicht ca. 8 kg (wird beim Versand bestätigt), aus unserem Lager in Aachen.