
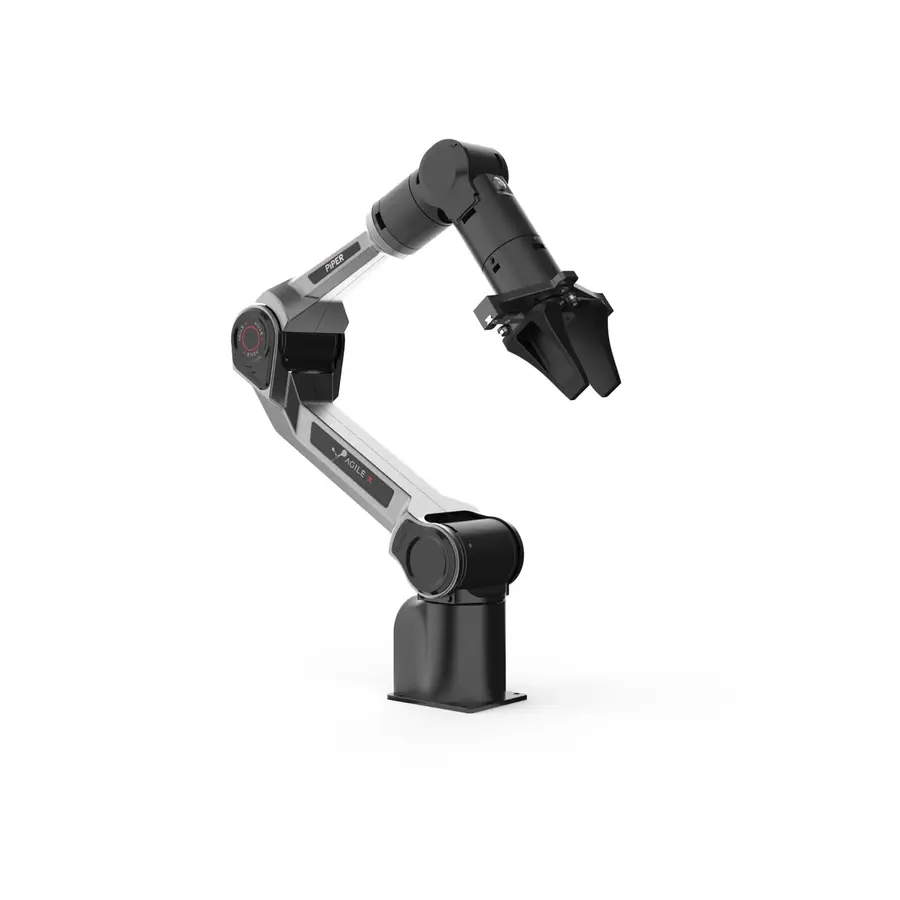
PiPER Roboterarm, 6-Achs-Roboter von AgileX
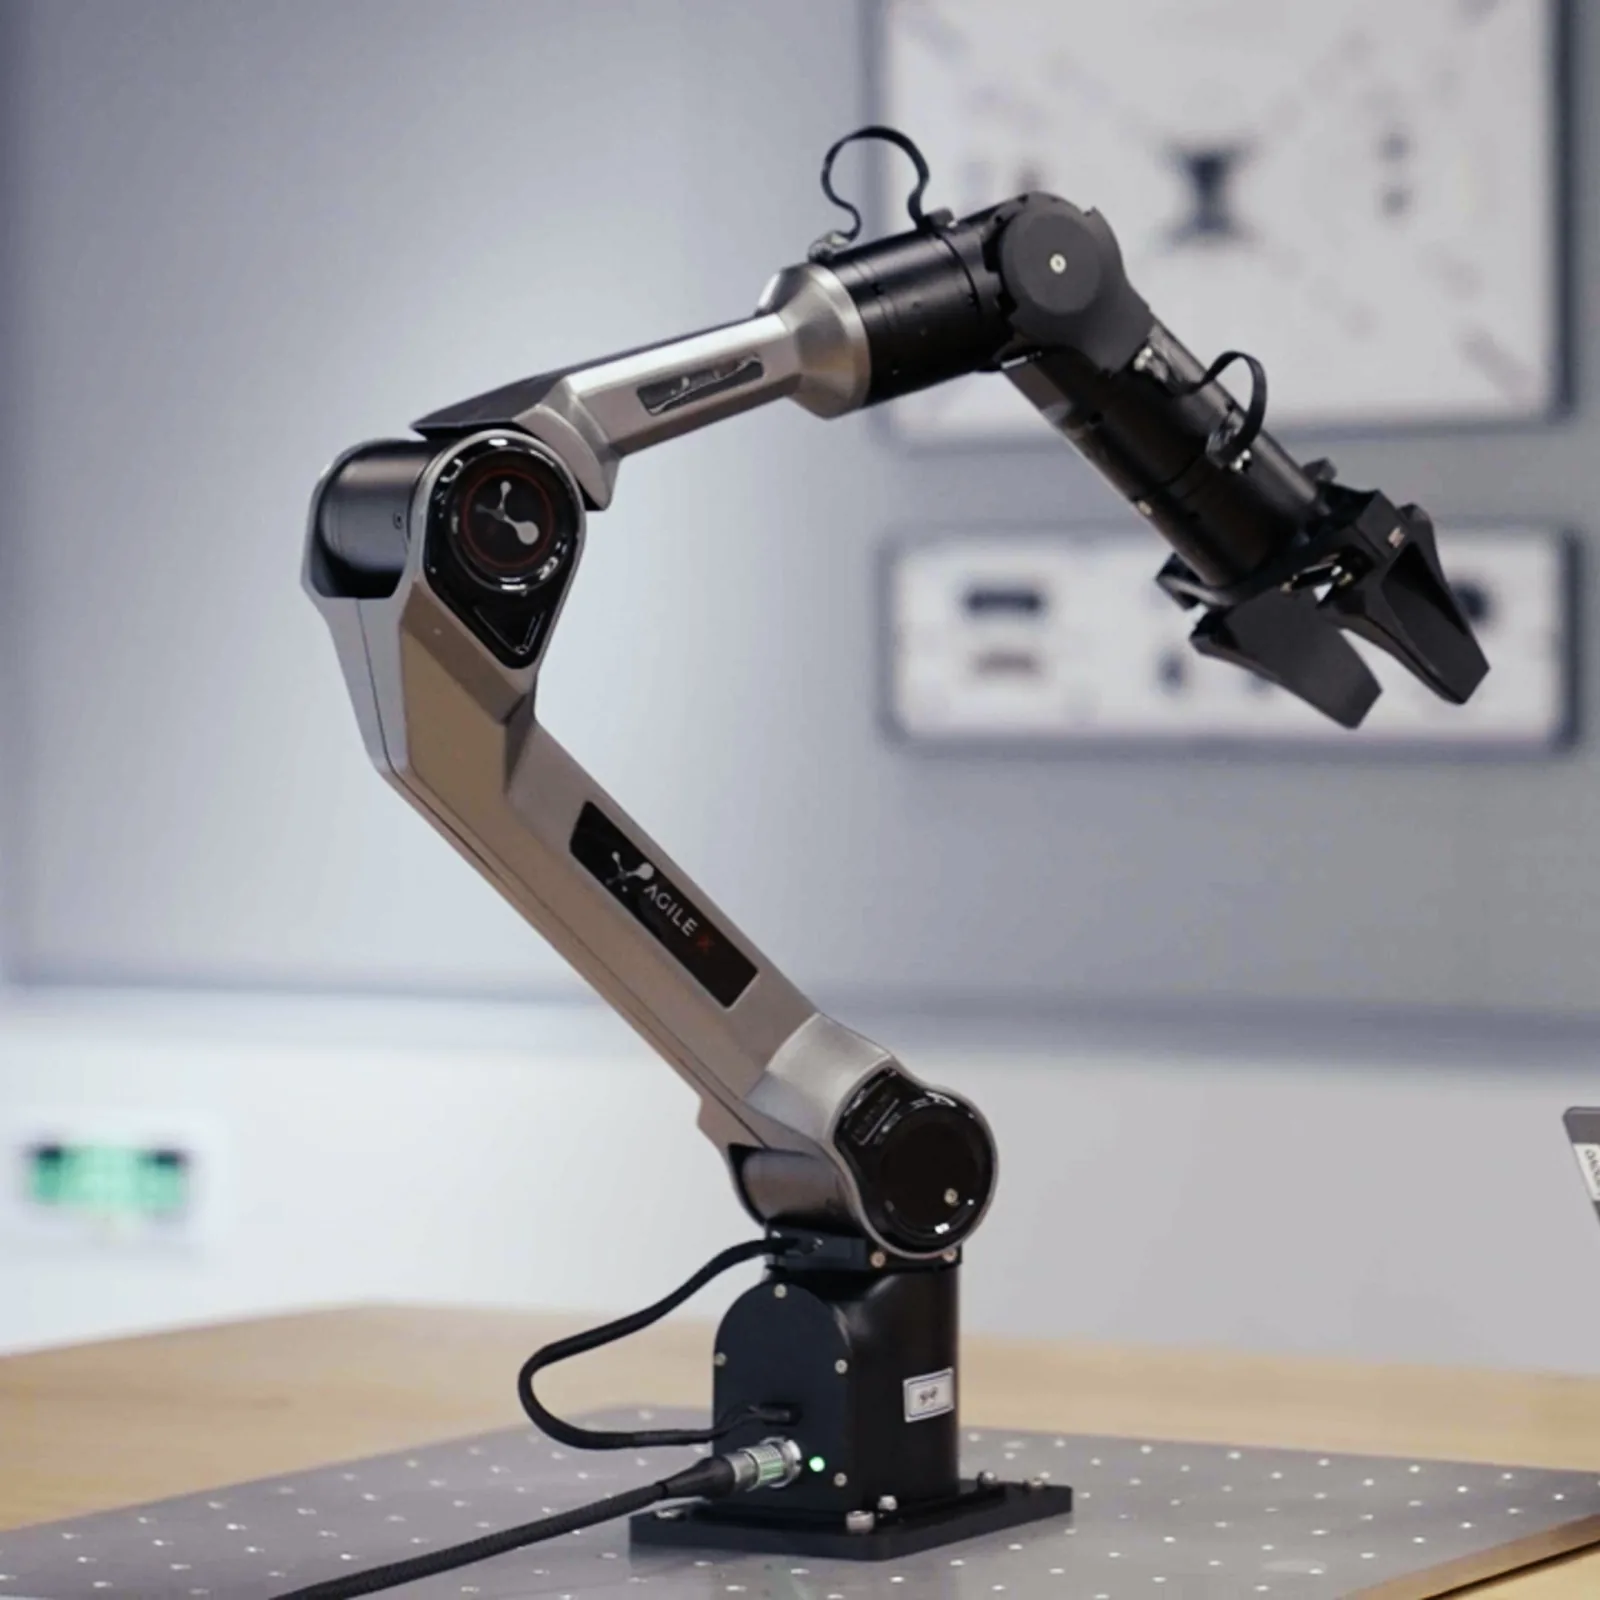
PiPER ist ein leichter Roboterarm mit sechs Freiheitsgraden, entwickelt für Forschung, Lehre und schnelles Prototyping. Der Arm wiegt 4,2 kg, trägt bis zu 1,5 kg und erreicht eine Reichweite von 626 mm bei einer Wiederholgenauigkeit von 0,1 mm. Integrierte Gelenkantriebe sorgen für gleichmäßige Bewegungen. Das geringe Eigengewicht erleichtert die Montage auf einem Tisch, einem Demonstrationsaufbau oder einer mobilen Plattform.
Der Arm lässt sich über Python API, ROS 1 und ROS 2 steuern. CAN erleichtert die Integration mit einem übergeordneten Computer, Bildverarbeitungssystem und Greifer. Der vom Hersteller angegebene Temperaturbereich von -20 bis 50 Grad C ermöglicht Versuche auch außerhalb klassischer Laborbedingungen.
Die Versandkosten werden abhängig von Lieferort, Verpackung und Konfiguration berechnet und vor der Auftragsbestätigung separat ausgewiesen. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
- 1,5 kg
- TRAGLAST
- 626 mm
- REICHWEITE
- ±0,1 mm
- WIEDERHOLGENAUIGKEIT
LEICHTER SECHSACHSIGER ROBOTERARM FÜR FORSCHUNG, LEHRE UND MOBILE ROBOTIK
Produktbeschreibung
PiPER ist der sechsachsige Arm von AgileX für Labore, Hochschulen und F&E-Teams: 4,2 kg Eigengewicht, 1,5 kg Traglast, 626 mm Reichweite und ±0,1 mm Wiederholgenauigkeit. Sechs integrierte Gelenkmotoren sorgen für gleichmäßige, leise Bewegungen, und die leichte Konstruktion aus haltbaren Materialien erlaubt die Aufstellung auf dem Tisch (optionale Desktop Fixture) oder auf einer mobilen Plattform wie SCOUT MINI oder TRACER. Der Betriebstemperaturbereich von -20 bis 50 °C deckt auch Arbeitsplätze außerhalb des klimatisierten Labors ab.
Der Arm wird mit 24 V DC versorgt und über CAN von einem übergeordneten Rechner gesteuert: Python API sowie Pakete für ROS 1 und ROS 2 übernehmen Bahnplanung, Gelenksteuerung und die Integration von Kamera und Greifer, die tabletbasierte Oberfläche des Herstellers erlaubt das Erstellen und Starten von Anwendungen ohne Programmierung. Für Teleoperation und das Sammeln von Demonstrationen dienen der Führungsgriff Teacher Pendant oder der Universal Master Arm; der Zweifingergreifer PiPER Gripper ist eine Option für Pick-and-Place-Aufgaben.
Aufbau und Komponenten
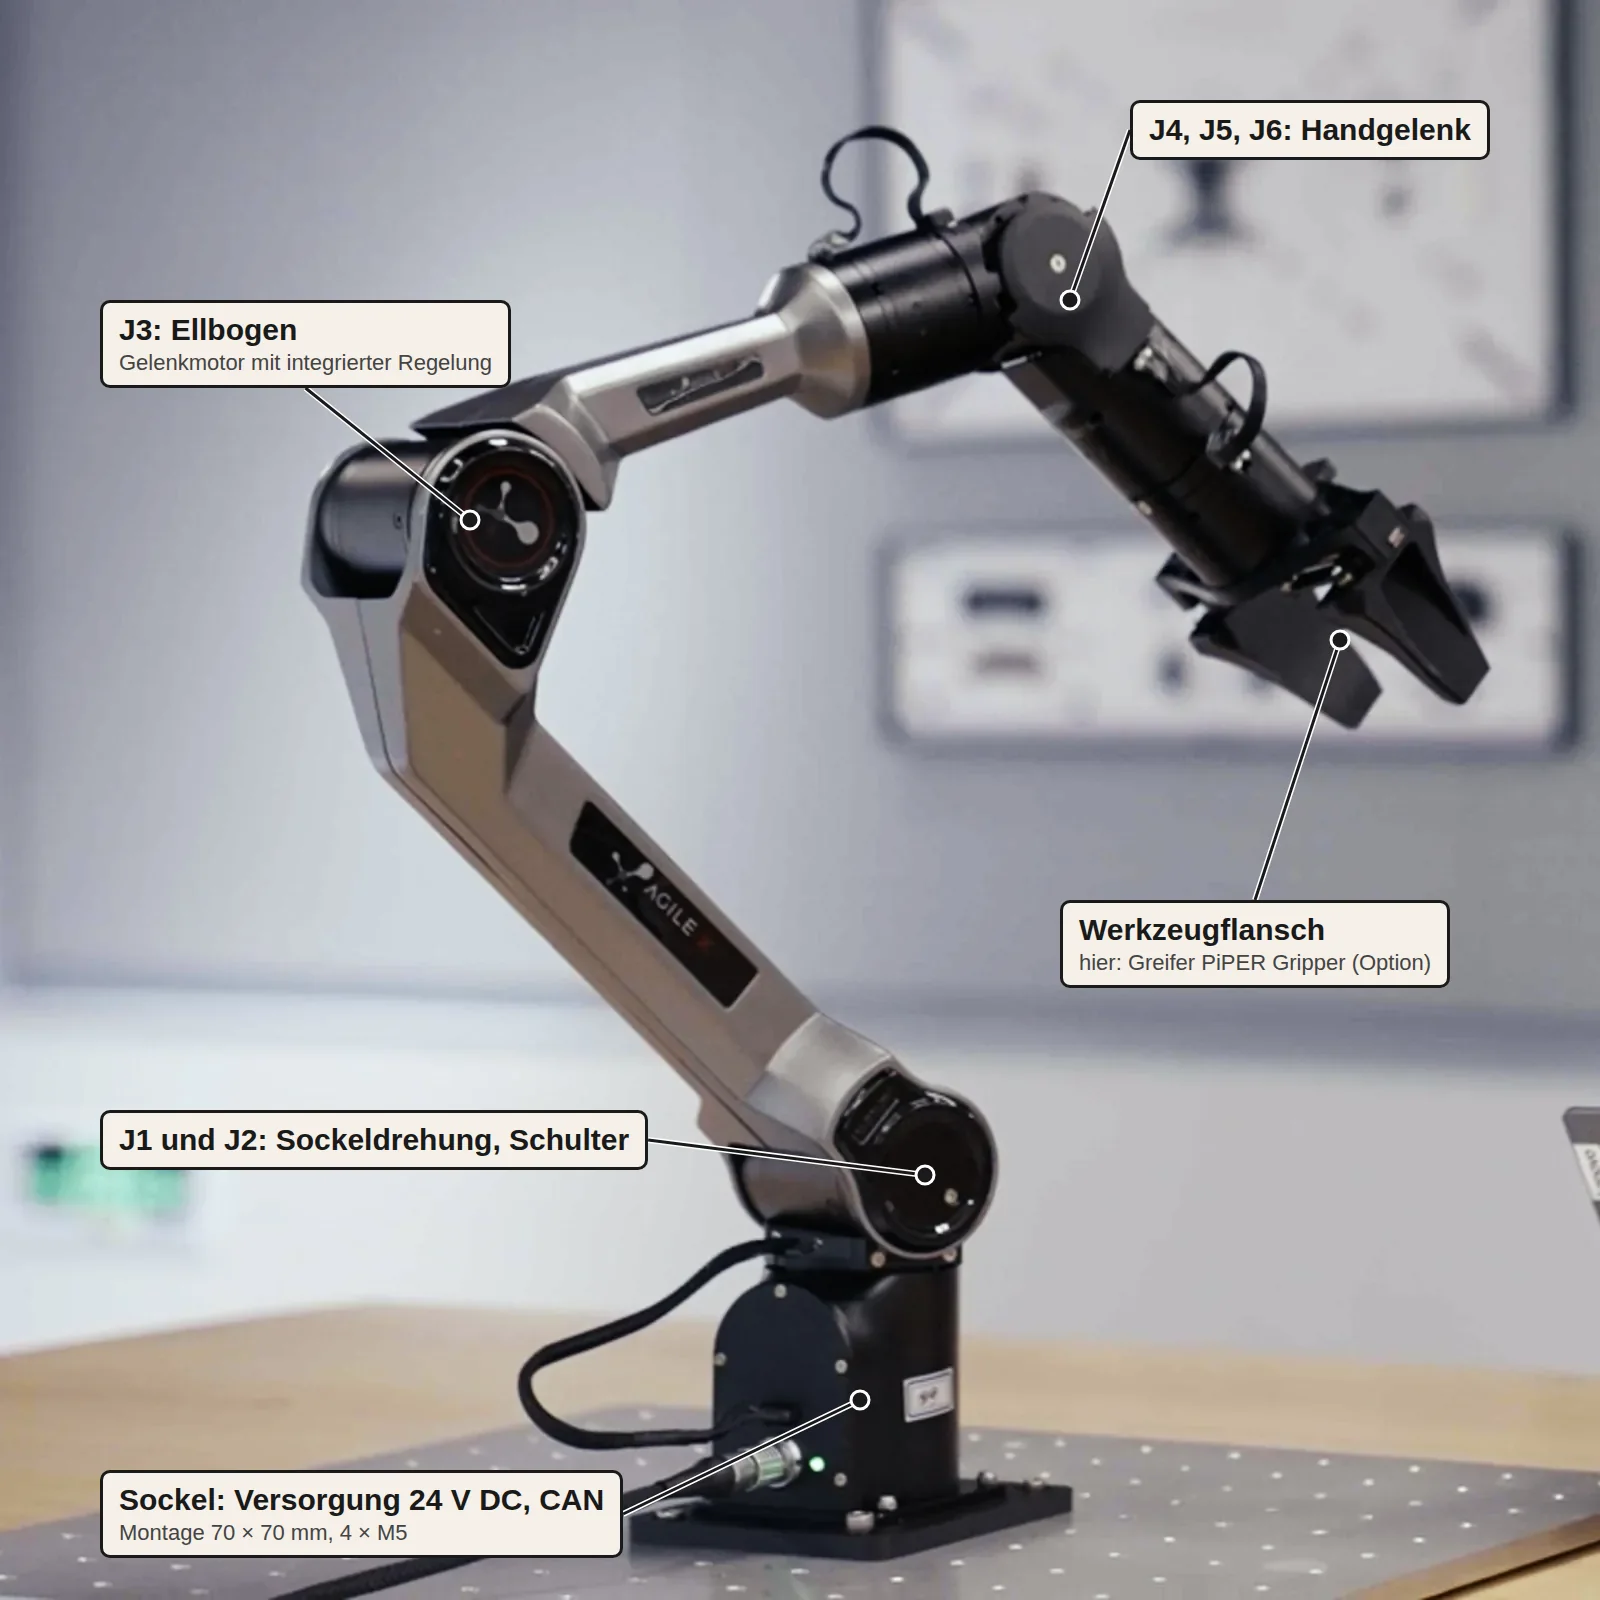
Aufbau der Plattform
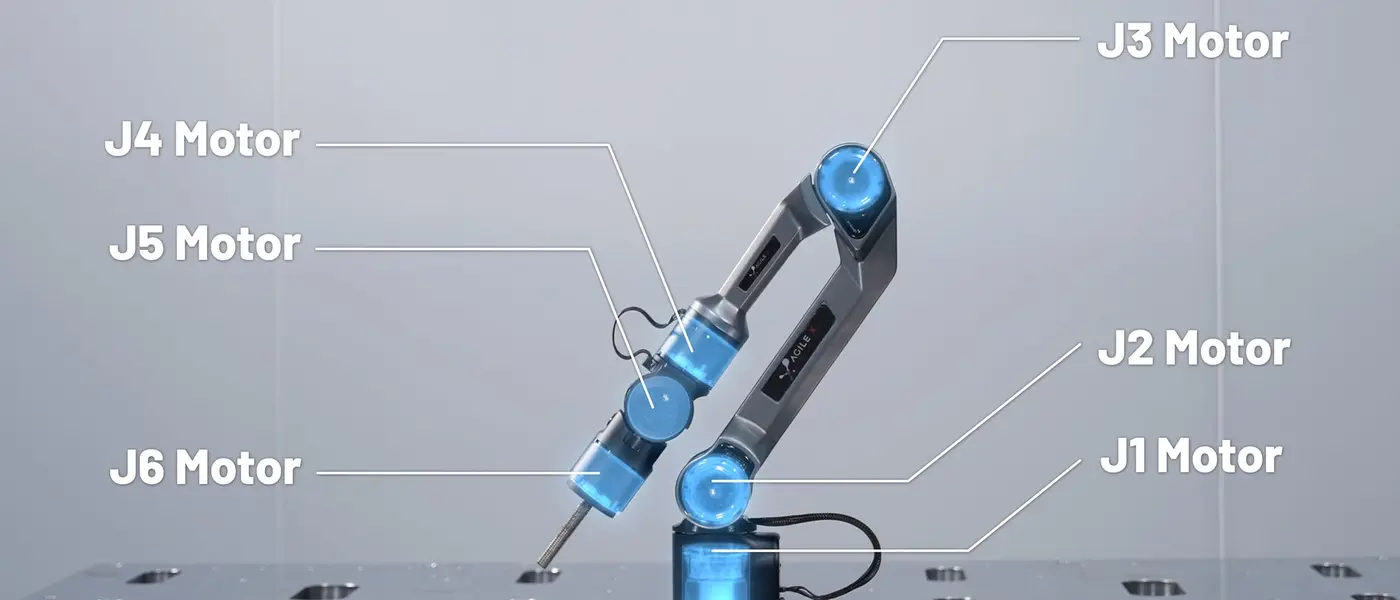
Sechs integrierte Antriebsmodule bilden eine kompakte kinematische Kette. Der Roboterarm wird mit 24 V DC versorgt und kommuniziert über CAN. Am Endflansch lassen sich Greifer oder eigene Werkzeuge montieren.
Funktionen
Geringes Gewicht und zuverlässige Traglast
Der Arm wiegt 4,2 kg und bietet eine Traglast bis 1,5 kg. Dadurch eignet er sich für leichte Arbeitsplätze, Forschungsaufbauten und mobile Plattformen.
Präzise Steuerung
Integrierte Antriebe und Trajektorienplanung ermöglichen gleichmäßige, wiederholbare Bewegungsabläufe.
Einsatz in einem breiten Temperaturbereich
Der Hersteller gibt einen Betriebsbereich von -20 bis 50 Grad C an. Bei einem Gesamtsystem sind zusätzlich die Temperaturgrenzen von Greifer, Leitungen und weiteren Komponenten zu berücksichtigen.
Offenes Ökosystem
Python API, ROS 1 und ROS 2 erleichtern die Integration in Forschungs-, Bildverarbeitungs- und mobile Robotiksysteme.
Anwendungen
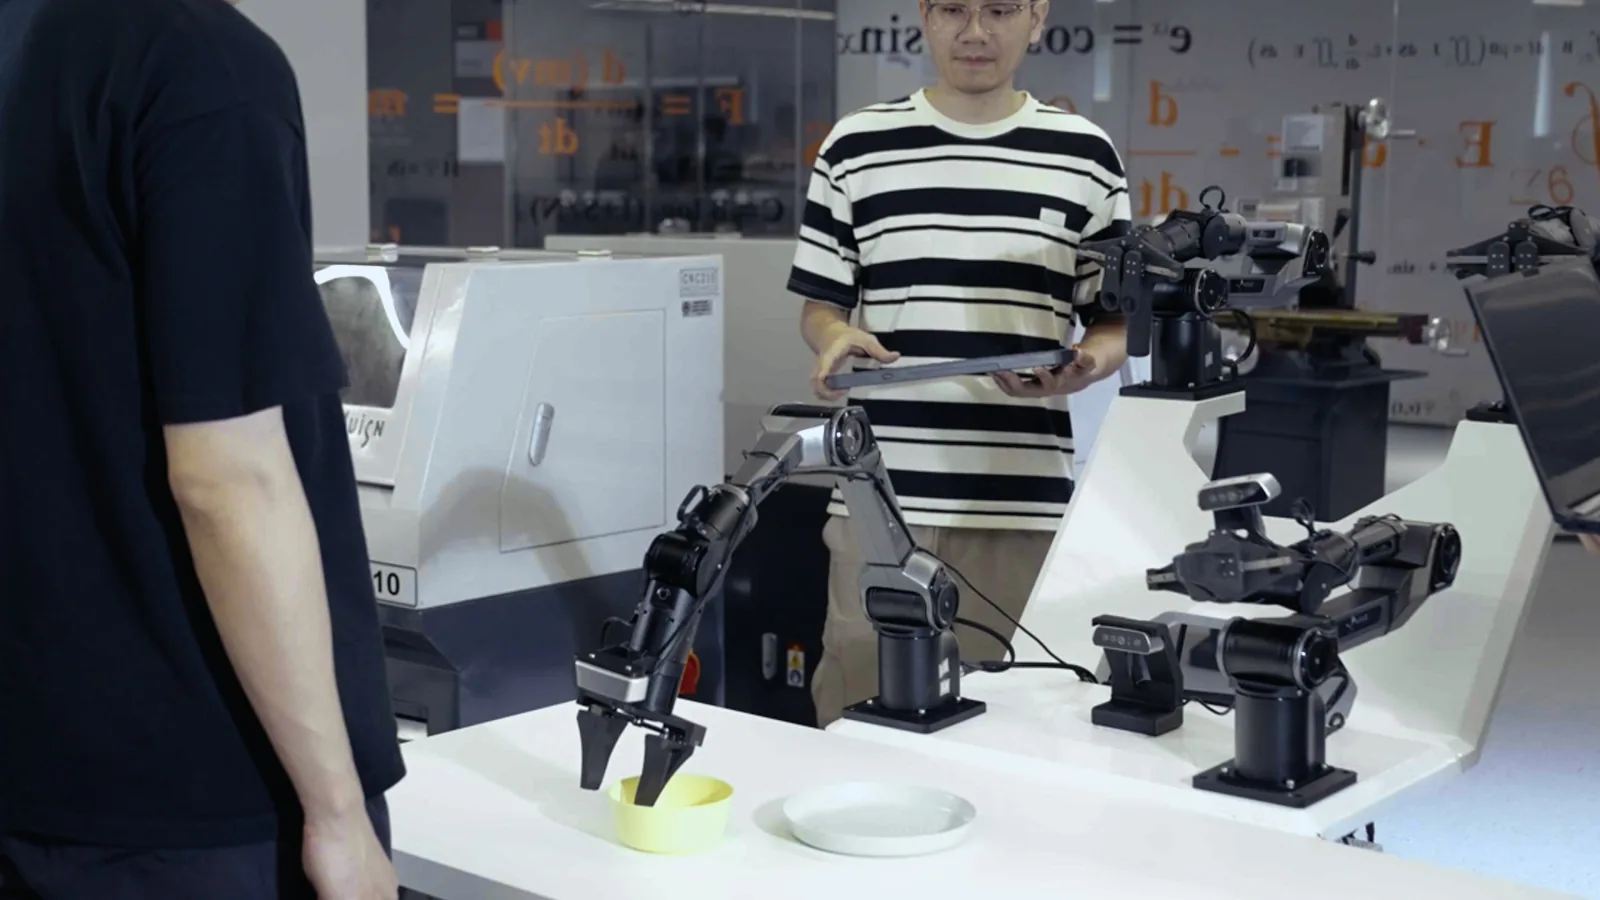
Robotiklehre
Mit PiPER lassen sich Kinematik, Trajektorienplanung, Gelenkregelung und Grundlagen der Manipulation an realer Hardware vermitteln und untersuchen.
Bildverarbeitung und Pick-and-Place
In Verbindung mit Kamera und Greifer kann der Arm Objekte lokalisieren, aufnehmen und an definierten Positionen ablegen.
Mobile Manipulation
Das geringe Eigengewicht ermöglicht die Montage von PiPER auf den Plattformen SCOUT MINI (Set SCOUT MINI COBOT) und TRACER (COBOT MAGIC) sowie auf eigenen Mobilrobotern mit 24-V-Versorgung.
Teleoperation und Datenerfassung
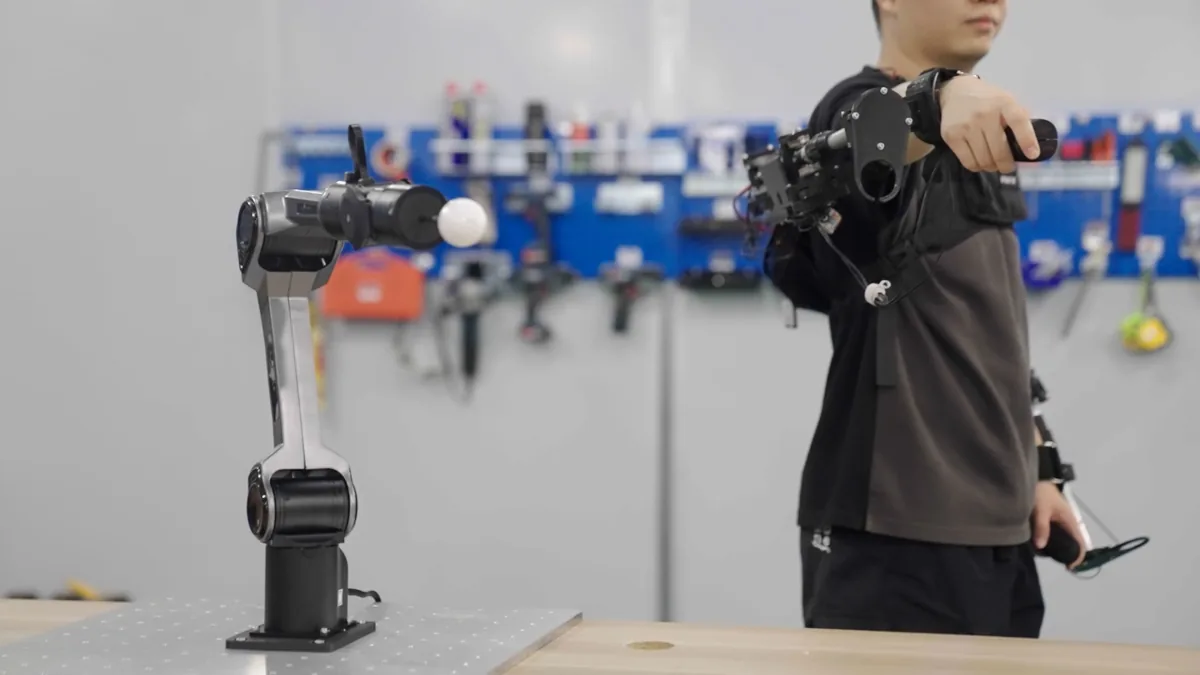
Der Bediener führt PiPER über einen am Unterarm getragenen Master-Arm, und der Roboter folgt der Handbewegung in Echtzeit. Nach Herstellerangaben arbeitet der Universal Master Arm mit der PiPER-Serie zusammen - zur Aufnahme von Demonstrationsdaten für Robot Learning, zur Algorithmusvalidierung und in der Lehre.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- PiPER Roboterarm
- Netzteil und CAN-Schnittstelle
- Zweifingergreifer PiPER Gripper - Option, gegen Aufpreis
- Leader-Greifer für die Teleoperation PiPER Teacher Pendant - Option, gegen Aufpreis
- Tischbefestigung PiPER Desktop Fixture - Option, gegen Aufpreis (im Lieferumfang: 4 M5-Schrauben und Innensechskantschlüssel)
- RGB-D-Kamera und Steuerrechner - kundenseitig, nicht im Lieferumfang des PiPER
- ROS 1-, ROS 2-Pakete und Python API
Spezifikation
| Anzahl Freiheitsgrade | 6 |
| Armgewicht | 4,2 kg |
| Traglast | 1,5 kg |
| Reichweite | 626 mm |
| Wiederholgenauigkeit | 0,1 mm |
| Versorgung | 24 V DC |
| Kommunikation | CAN, 1 Mbit/s |
| Programmierung | Drag Teaching, Offline-Trajektorien, API, PC; Python API (piper_sdk), ROS 1 und ROS 2 (piper_ros) |
| Betriebstemperatur | von -20 bis 50 Grad C |
| Kompatibles Zubehör | PiPER Gripper, Teacher Pendant, Tischfuß |
| Garantie | 6 Monate |
| Antrieb | 6 integrierte Gelenkmotoren |
| Montage | auf dem Tisch (optionale Desktop Fixture) oder auf einer mobilen Plattform mit 24-V-Versorgung; Sockel 70 × 70 mm, 4 × M5 |
| Gehäusematerial | Korpus aus Aluminiumlegierung, Polymerabdeckungen |
| Steuerung | im Arm integriert |
| Externe Schnittstelle | Stromversorgung ×1, CAN ×1 |
| Arbeitsraum | Radius 626,7 mm; Kennmaße in der Herstellerzeichnung: 91 mm, 250,65 mm, 285,05 mm, 123 mm |
Downloads
- piper_sdk - Python-SDK und PiPER-Dokumentation (GitHub AgileX)Quellcode des Herstellers
Python-Bibliothek des Herstellers: Steuerung über CAN, Statusabfrage, Beispiele.
- piper_ros - Pakete für ROS 1 und ROS 2 (GitHub AgileX)Quellcode des Herstellers
ROS-Treiber und Beispiele für PiPER, MoveIt.
- Download Center AgileXHerstellerseite
Bedienungsanleitungen der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versand in einer Holzkiste mit Abmessungen von ca. 790 x 420 x 275 mm. Das Versandgewicht beträgt ca. 22 kg.