
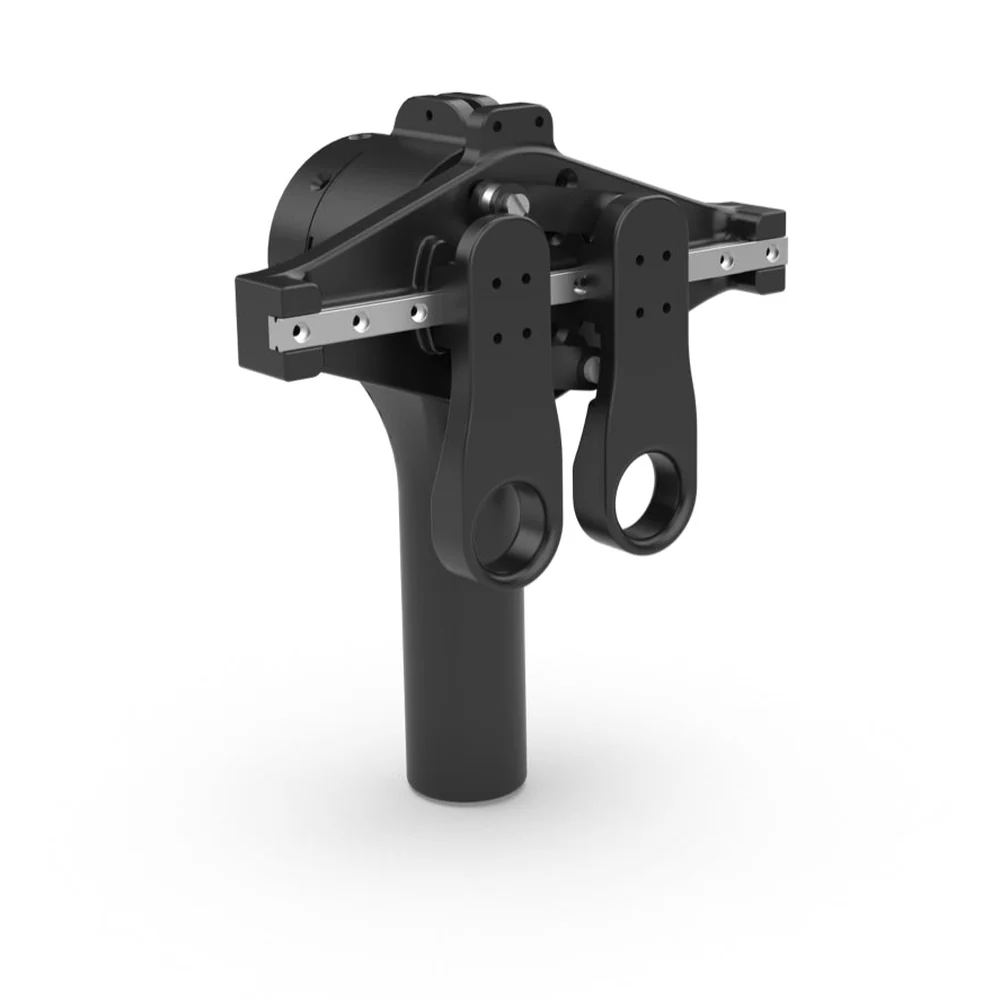
PiPER Teacher Pendant
Das PiPER Teacher Pendant ist ein Bedienergriff von AgileX, der statt eines Greifers am Ende eines PiPER- oder PiPER-X-Arms montiert wird. Der Arm mit Pendant wird zum führenden Arm: Der Bediener bewegt ihn von Hand und öffnet die Backen des Pendants, der ausführende Arm mit dem PiPER Gripper wiederholt Bewegung und Griff. Für die Teleoperation sind mindestens zwei Arme nötig.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt. Gewicht mit Verpackung: ca. 0,9 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung.
- 550 g
- Gewicht
- Ø30 mm
- Griff
- 24 V DC
- Spannung
Produktbeschreibung
In der Preisliste von AgileX steht das Pendant als PiPER Teacher Pendant „For teleoperation“, in den Anleitungen als teach pendant oder leader gripper. Es ist ein Armende, keine eigene Steuerung: Es wird mit einem Flansch an der Achse J6 montiert (derselbe Flansch wie für den Greifer, Schraube M3x14) und erhält 24 V DC und die CAN-Kommunikation über den Arm.
Im Leader-Follower-Betrieb sendet der führende Arm mit Pendant die Achspositionen und die Greiferbefehle an den ausführenden Arm. Laut AgileX sendet nur das Pendant die Greiferbefehle - ein führender Arm mit Greifer statt Pendant steuert den Greifer des ausführenden Arms nicht. Beide Arme brauchen dieselbe Firmware und die eingestellten Rollen Leader und Follower.
In piper_sdk und pyAgxArm werden der Hubfaktor des Pendants von 100-200 % (verstärkt die an den ausführenden Arm übertragene Bewegung, nur am führenden Arm) und der Reibungsfaktor 1-10 (höher - leichter zu öffnen) eingestellt. Der Hersteller nennt 550 g, eine Backenöffnung von 0-100 mm (Anleitungen PiPER und PiPER X), 24 V DC und einen Betrieb von -20 bis 50 °C.
Kompatibilität
Der Hersteller sieht das Pendant als Option der Arme PiPER und PiPER X vor - beide Anleitungen beschreiben die Montage mit einem Flansch an der Achse J6. Für die Teleoperation sind zwei Arme nötig: der führende mit Pendant und der ausführende mit dem PiPER Gripper.
Aufbau und Komponenten
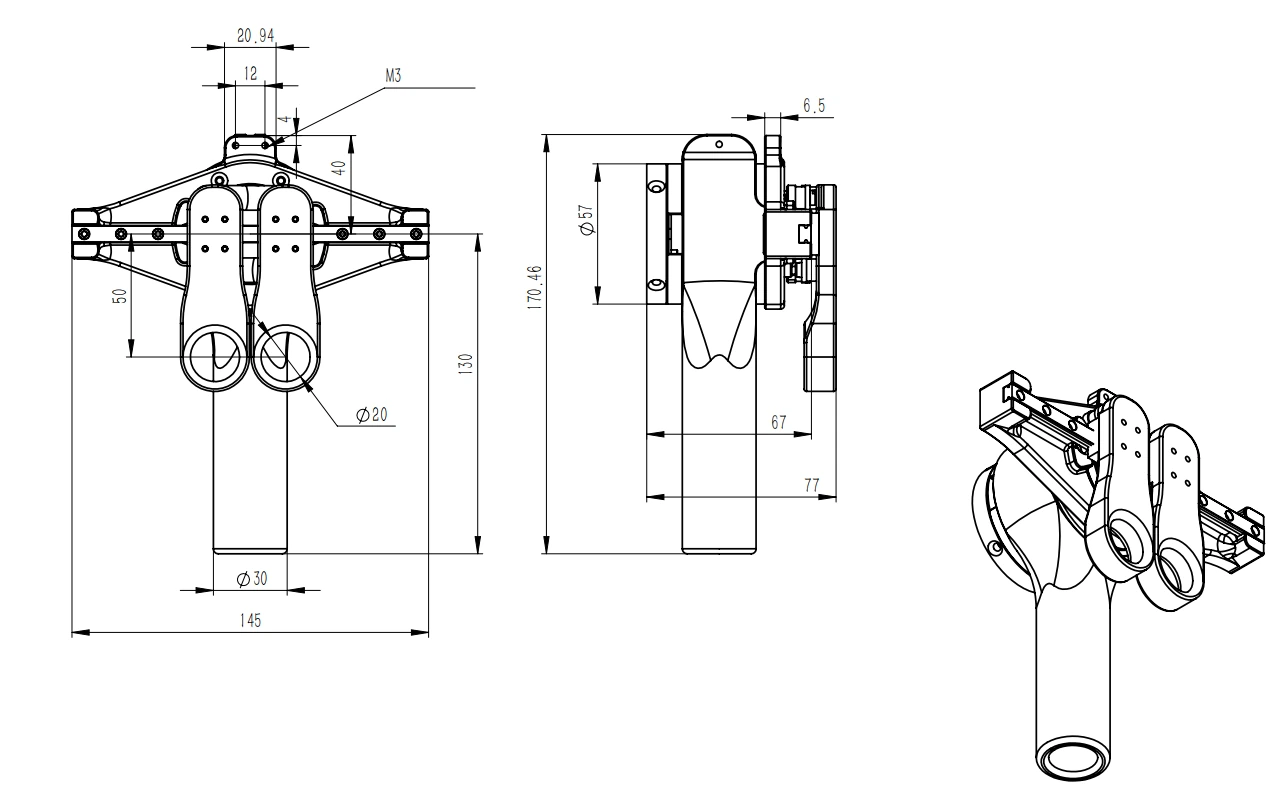
Maßzeichnung des Pendants laut Anleitung PiPER V2.0.1 (Maße in mm): 145 × 77 × 170,46 mm, Griff Ø30 mm, Fingerösen Ø20 mm, Befestigung Ø57 mm.
Funktionen
Arm von Hand geführt
Der Bediener hält den Griff mit Ø30 mm und öffnet und schließt die Backen mit den Fingern in zwei Ösen mit Ø20 mm.
Griff an den ausführenden Arm übertragen
Die Bewegung der Pendant-Backen wird zum Befehl für den PiPER Gripper am zweiten Arm.
Einstellungen aus Python
Hubverstärkung 100-200 %, Hublimit und Öffnungswiderstand (Reibung 1-10) werden in piper_sdk und pyAgxArm eingestellt.
Anwendungen
Erfassung von Demonstrationsdaten
Der Bediener führt die Aufgabe mit dem führenden Arm aus, der ausführende Arm wiederholt die Bewegung - so baut der Hersteller das Set OPEN PiPER mit zwei Pendants und vier Armen auf.
Lehre zur Manipulation
Studierende führen den Arm von Hand und sehen sofort, wie der ausführende Arm Trajektorie und Griff wiederholt.
Spezifikation
| Typ | Bedienergriff für die Teleoperation (in den Herstelleranleitungen: teach pendant, leader gripper), Armende des führenden Arms |
| Verwendungszweck | Leader-Follower-Teleoperation: Der Arm mit Pendant führt den ausführenden Arm mit dem PiPER Gripper; mindestens zwei Arme nötig |
| Hub | Backenöffnung 0-100 mm (Anleitungen PiPER und PiPER X) |
| Gewicht | 550 g |
| Versorgung | 24 V DC über den Arm |
| Leistungsaufnahme | bis 50 W, im Mittel bis 30 W |
| Kommunikation | CAN, über den Anschluss am Armende |
| Steuerung | im Pendant integriert |
| Montage | Flansch am Armende (Achse J6), derselbe wie für den Greifer; Pendant mit Schraube M3x14; nach der Flanschmontage Nullpunkt der Achse J6 |
| Abmessungen | 145 × 77 × 170,46 mm laut Maßzeichnung des Herstellers; Griff Ø30 mm, Fingerösen Ø20 mm |
| Betriebstemperatur | von -20 bis 50 °C, Luftfeuchtigkeit 25-85 % ohne Kondensation |
| Geräuschpegel | unter 60 dB |
| Software | piper_sdk und pyAgxArm (Python): Hubfaktor 100-200 %, Hublimit, Reibungsfaktor 1-10 |
| Kompatibilität | PiPER, PiPER X (Anleitungen beider Arme) |
| Garantie | der Hersteller nennt keine Garantiezeit für das Pendant - die Bedingungen bestätigen wir im Angebot |
Downloads
- Anleitung PiPER X (EN) - Wissensdatenbank von AgileXSeite des Herstellers
Parametertabelle des Pendants, Montage und Maßzeichnung.
- Prinzip der Leader-Follower-Teleoperation (CN) - Wissensdatenbank von AgileXSeite des Herstellers
Rolle von Pendant und ausführendem Arm, Übernahme durch den Menschen.
- piper_sdk - zwei Arme im Leader-Follower-Betrieb (GitHub AgileX)Quellcode des Herstellers
Konfiguration von führendem und ausführendem Arm.
- Anleitung PiPER V2.0.1 (CN, PDF)PDF des Herstellers
Parameter des Pendants, Montage und Maßzeichnungen.
Versand
Das Pendant beziehen wir aus dem Werk von AgileX zusammen mit dem Arm oder auf Bestellung; den Liefertermin bestätigen wir im Angebot. Der Versand erfolgt aus dem Lager in Aachen. Gewicht und Maße der Verpackung nennt der Hersteller nicht; das Pendant selbst wiegt 550 g.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.