
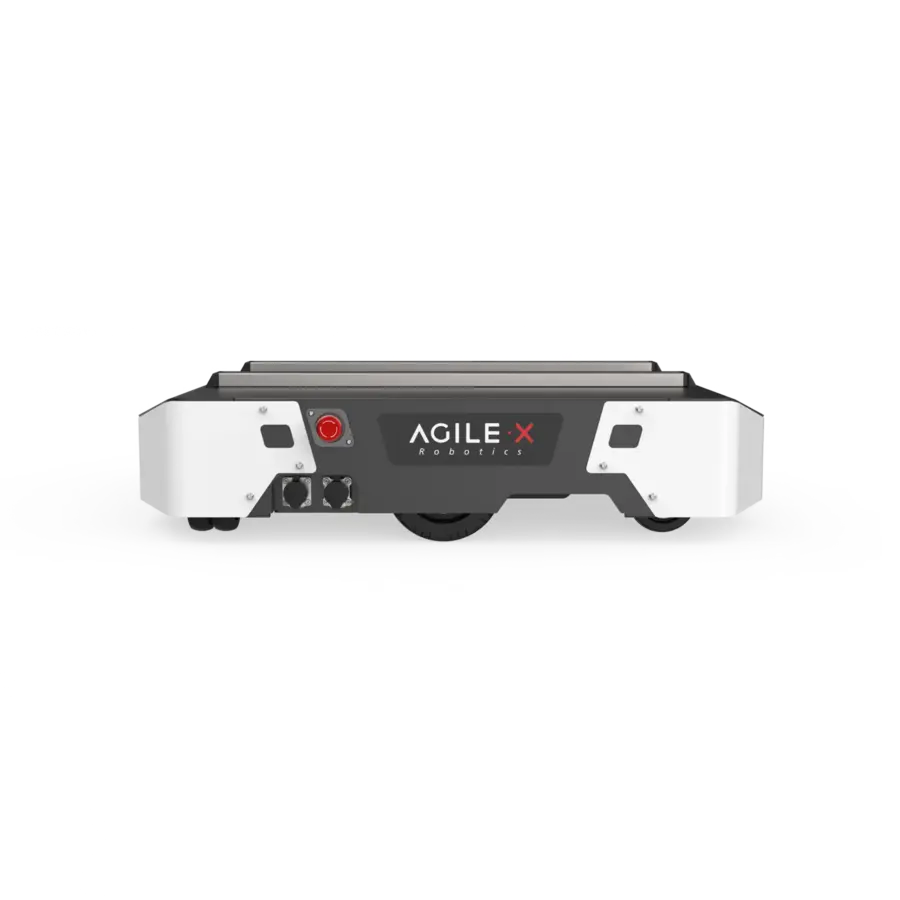
TRACER 2.0 AGV Mobiler Roboter, Radroboter von AgileX
Der TRACER 2.0 ist eine besonders flache AGV-Basisplattform für innerbetrieblichen Materialtransport und die Entwicklung eigener AMR- und Intralogistiklösungen. Mit einer Bauhöhe von nur 169 mm und einer Nutzlast von bis zu 150 kg lässt sich die Plattform einfach unter Transportaufbauten, Behälterträger oder kundenspezifische Module integrieren.
Der zweirädrige Differenzialantrieb ermöglicht eine Drehung auf der Stelle und damit effizientes Manövrieren in Gängen, an Regalen und zwischen Produktionsstationen. Zwei bürstenlose 400-W-Motoren sorgen für eine Höchstgeschwindigkeit von bis zu 2,0 m/s.
TRACER 2.0 ist eine offene Basisplattform und kein vollständig autonomes Fahrzeug. Navigation, Sicherheitssensorik und übergeordnete Steuerung werden entsprechend der jeweiligen Anwendung ergänzt.
Die Versandkosten werden abhängig von Lieferort, Verpackung und Konfiguration berechnet und vor der Auftragsbestätigung separat ausgewiesen. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
- 150 kg
- NUTZLAST
- 3,5 h
- NOMINALLAUFZEIT
- 2,0 m/s
- HÖCHSTGESCHWINDIGKEIT
KOMPAKTE AGV-PLATTFORM FÜR INTRALOGISTIK UND ROBOTIK-FORSCHUNG

Produktbeschreibung
Der TRACER 2.0 ist eine flache AGV-Plattform mit 169 mm Bauhöhe (702 × 610 mm, 54-56 kg), die unter einen Wagen, ein Regal oder einen Tisch fährt und bis zu 150 kg mit 2 m/s transportiert. Zwei bürstenlose 400-W-Motoren mit Differenzialantrieb drehen sie auf der Stelle, die verstärkte dreifach abgestützte Konstruktion hält die Richtung unter Last. Schwellen bis 10 mm und Spalten bis 25 mm, 27 mm Bodenfreiheit und Steigungen bis 8° passen zu Industrieböden; Schutzart IP22 und ein Temperaturbereich von -10 bis 40 °C bedeuten Hallenbetrieb.
Die LiFePO4-Batterie mit 24 V 30 Ah reicht für 3,5 h Nennbetrieb und bis zu 10 h bei leichter Last, Reichweite bis 80 km; die 60-Ah-Version verdoppelt die Laufzeit für lange Schichten. Die Plattform ist die Basis für ein eigenes AGV oder AMR: Navigation, Sicherheitssensorik und Flottenmanagement kommen projektbezogen hinzu, die Steuerung läuft über CAN vom übergeordneten Rechner (offenes SDK, ROS-Pakete). Die obere Montagefläche nimmt Förderer, Hubtisch, Behälter oder einen leichten Roboterarm auf.
Aufbau und Komponenten
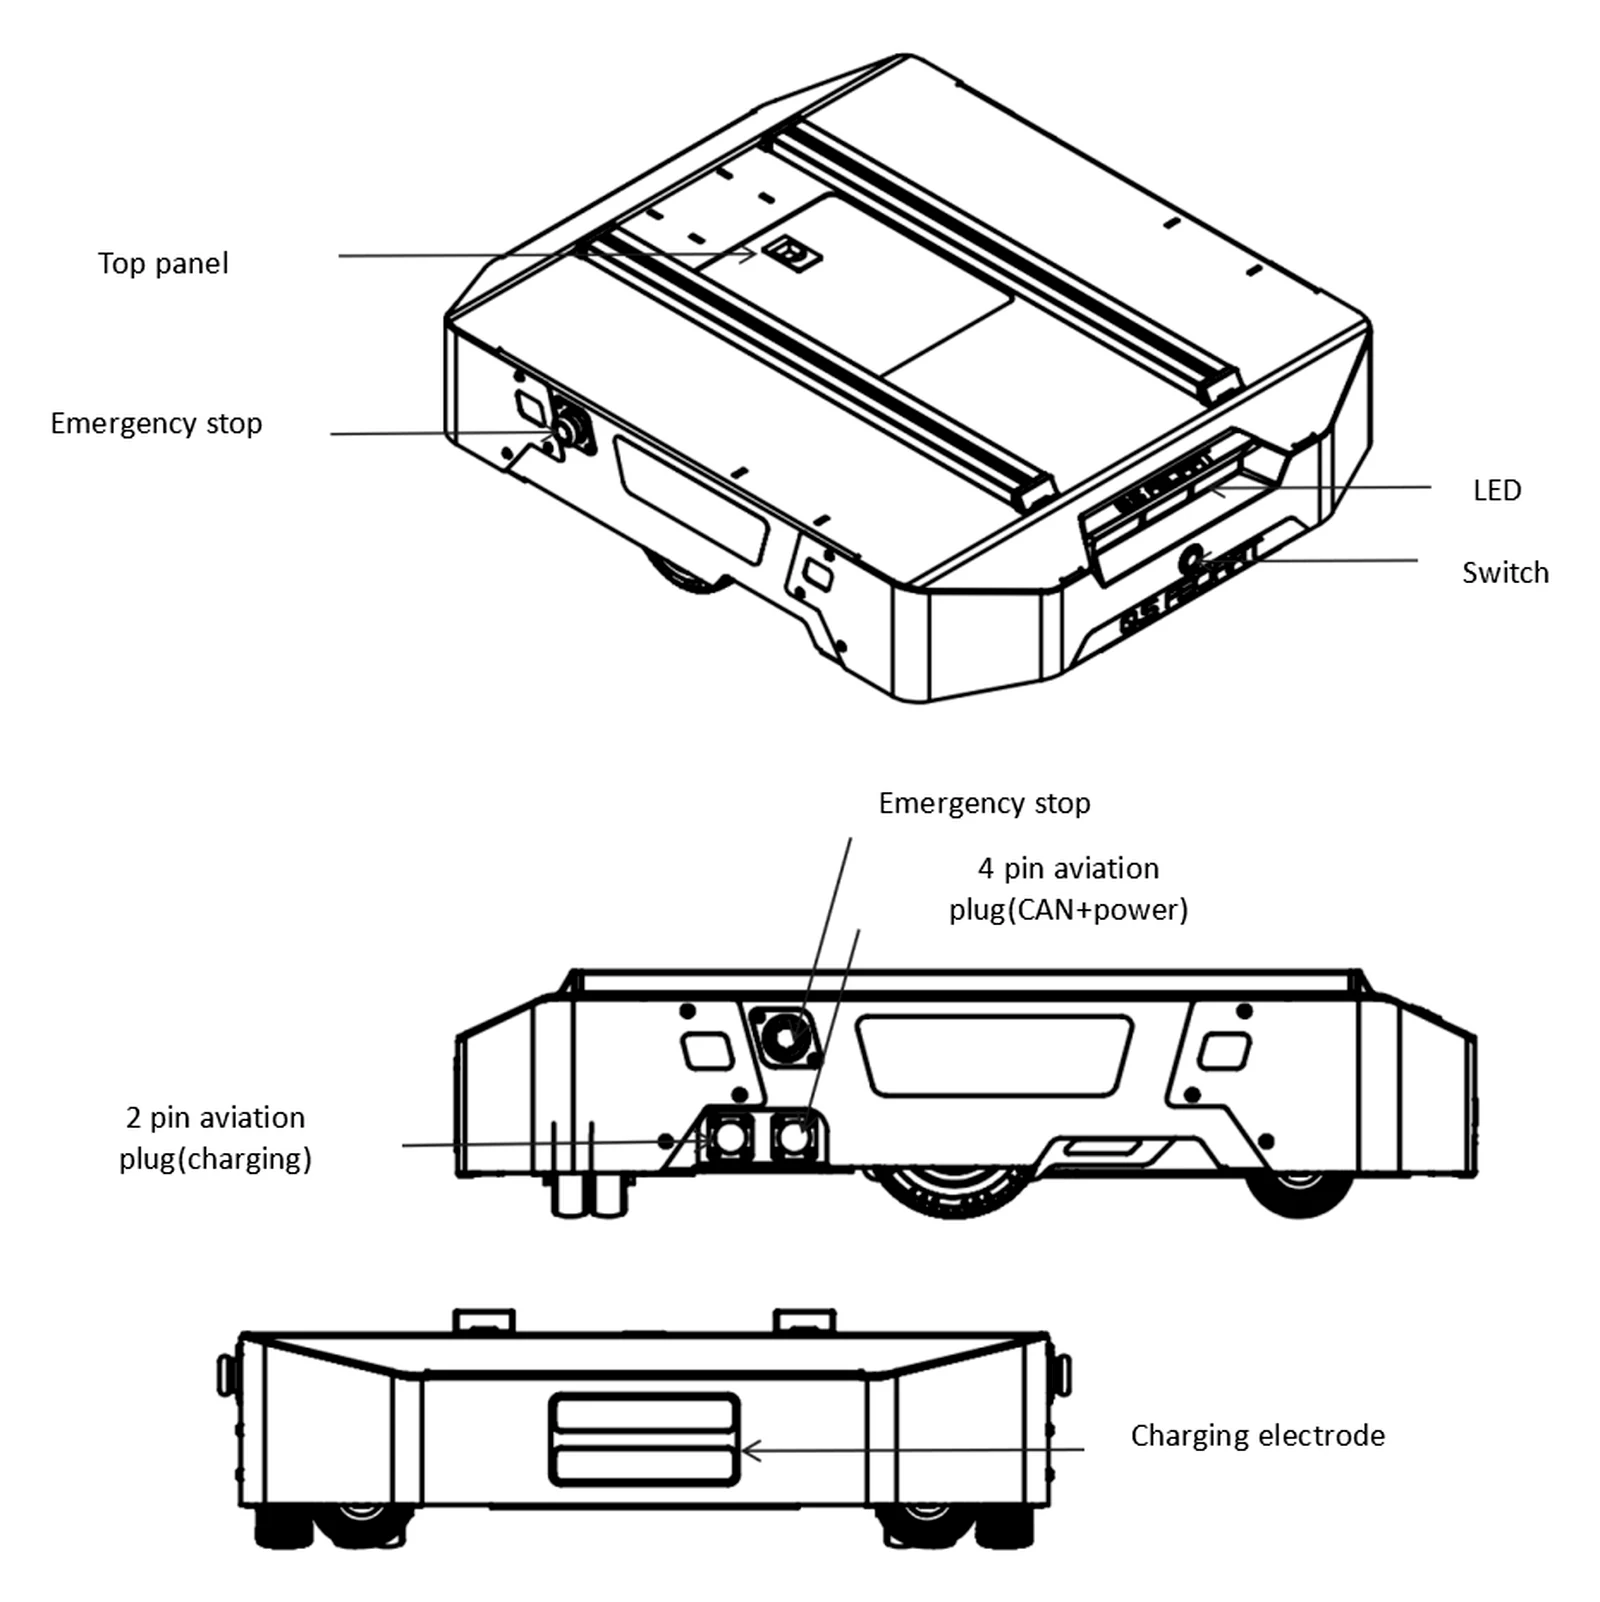
Aufbau der Plattform
Zwei Antriebsräder übernehmen Vortrieb und Differenziallenkung. Die dreifach abgestützte Konstruktion unterstützt die Lastverteilung und eine stabile Fahrtrichtung. Eine optionale 60-Ah-Batterie verlängert die Laufzeit gegenüber der 30-Ah-Version.
Funktionen
150 kg Nutzlast
Die obere Fläche kann passend zum Prozess mit Fördertechnik, Ablage, Tisch oder Roboterarm ausgestattet werden.
Einsatz unter typischen Hallenbedingungen
TRACER 2.0 überfährt Schwellen bis 10 mm und Spalten bis 25 mm. Schutzart IP22 und ein Temperaturbereich von -10 bis 40 Grad C entsprechen typischen Innenanwendungen.
Mehr Leistung und längere Laufzeit
Zwei 400-W-Motoren beschleunigen die Plattform auf bis zu 2 m/s. Die 30-Ah-Batterie gehört zur Basisausstattung, 60 Ah sind optional für längere Einsätze verfügbar.
Erweiterung und Weiterentwicklung
CAN, SDK und ROS-Pakete ermöglichen die Steuerung über einen übergeordneten Computer und die Integration eines Navigationssystems.
Anwendungen
Transport zwischen Arbeitsstationen
Die Plattform kann Behälter, Bauteile oder Werkzeuge auf festen oder dynamisch geplanten Routen innerhalb einer Halle zwischen Arbeitsstationen transportieren.
Forschung an AGV-Flotten
Die offene Schnittstelle ermöglicht die Entwicklung von Aufgabenplanung, Flottenmanagement, Lokalisierung und Bewegungsplanung für mehrere Roboter.
Mobile Manipulation
Die niedrige Basis und 150 kg Nutzlast ermöglichen die Integration eines Roboterarms, Hubtisches oder anwendungsspezifischen Aufbaus.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Sicherheits-LiDAR
- Kameras
- IMU
- Industriecomputer
- Fördertechnik
- Transportmodule
- Roboterarme
- Dockinglösungen
Spezifikation
| Abmessungen | 702 x 610 x 169 mm |
| Eigengewicht | 54-56 kg |
| Nutzlast | 150 kg |
| Batterie | LiFePO4, 24 V 30 Ah; optional 60 Ah |
| Antrieb | 2 x 400 W, bürstenlose Radnabenmotoren, Magnetencoder 2500 |
| Fahrwerk | zweirädriger Differenzialantrieb, Spurweite 517,4 mm; Schwingarmfederung (nicht unabhängig); Servo-Feststellbremse und Sicherheitskontaktleiste |
| Höchstgeschwindigkeit | 2,0 m/s |
| Nominallaufzeit | 3,5 h |
| Maximale Laufzeit | bis zu 10 h |
| Reichweite | bis zu 80 km |
| Ladezeit | ca. 3 h |
| Maximale Steigung | 8 Grad |
| Bodenfreiheit | 27 mm |
| Überwindbare Schwelle | bis zu 10 mm |
| Überwindbarer Spalt | bis zu 25 mm |
| Schutzart | IP22 |
| Betriebstemperatur | von -10 bis 40 Grad C |
| Kommunikation | CAN 2.0B, 500 kbit/s; Fernbedienung 2,4 GHz (Reichweite bis 100 m) |
| Garantie | 12 Monate |
| Versorgung | Ausgang für den Aufbau 23-29,2 V, bis 5 A (120 W), 4-poliger Rundstecker mit CAN |
| Minimaler Wendekreis | 0 mm (Drehen auf der Stelle) |
Downloads
- TRACER 2.0 - Benutzerhandbuch (EN, PDF)PDF
Offizielles Handbuch des Herstellers: Inbetriebnahme, Anschlüsse, CAN-Protokoll, Parameter und Wartung.
- Download Center AgileXHerstellerseite
Bedienungsanleitungen der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versandart und Transportkosten berechnen wir individuell nach Konfiguration, Verpackung und Lieferort.