
Radroboter für Forschung und Integration
Radroboter sind mobile Roboterplattformen auf Rädern: schnell, effizient und auf ebenem Boden gut berechenbar. Sie eignen sich für Hallen, Lager, Labore und befestigte Außenflächen. Als Basis für Forschung und Integration tragen sie Sensoren, Roboterarme und eigene Software. Die Modelle von AgileX unterscheiden sich vor allem im Fahrwerk, denn es bestimmt, wie der Roboter lenkt und wie viel Platz er zum Manövrieren braucht.
Vier Fahrwerkskonzepte
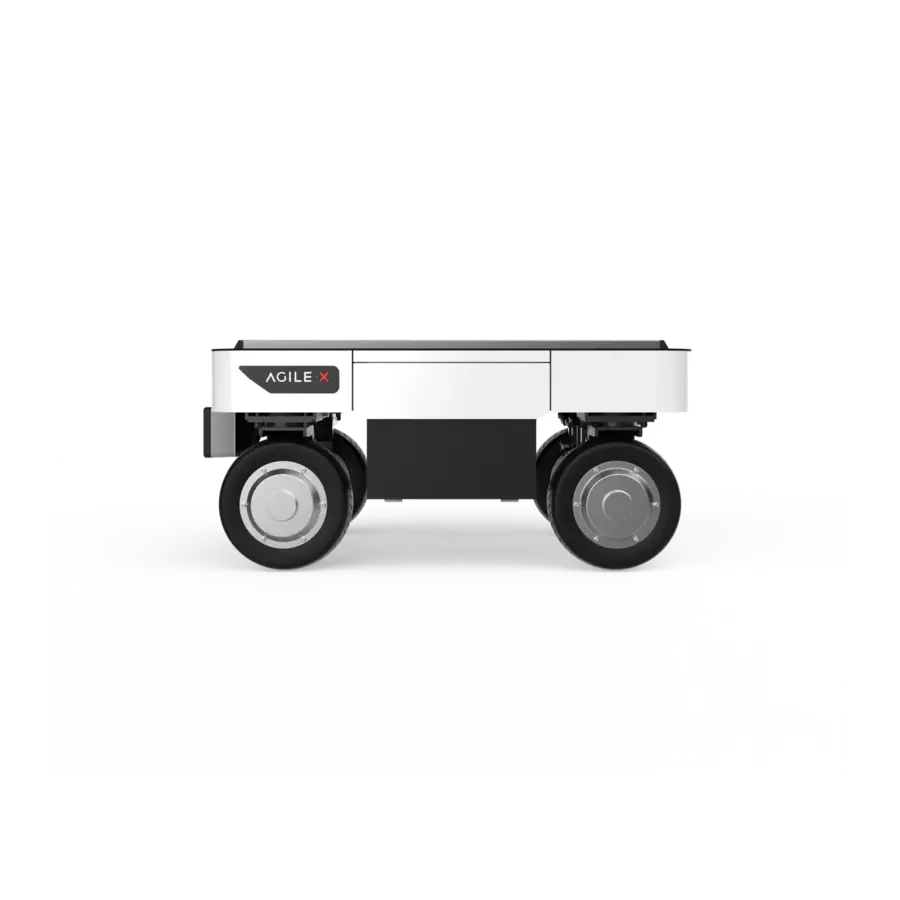
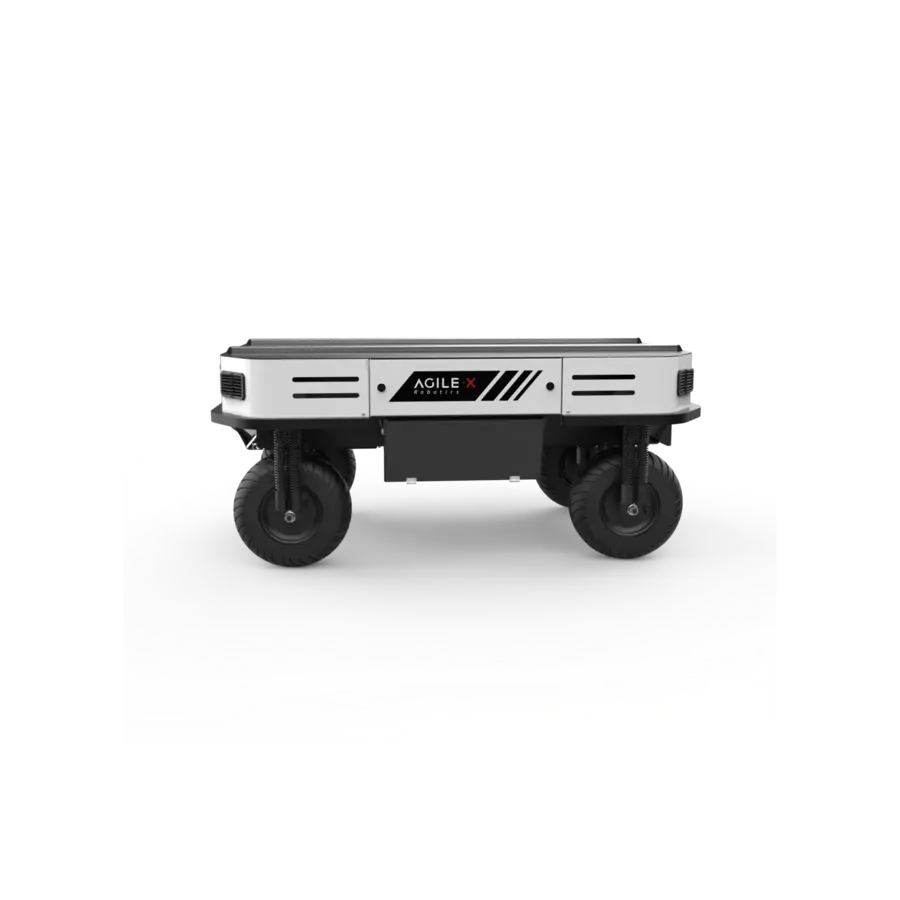
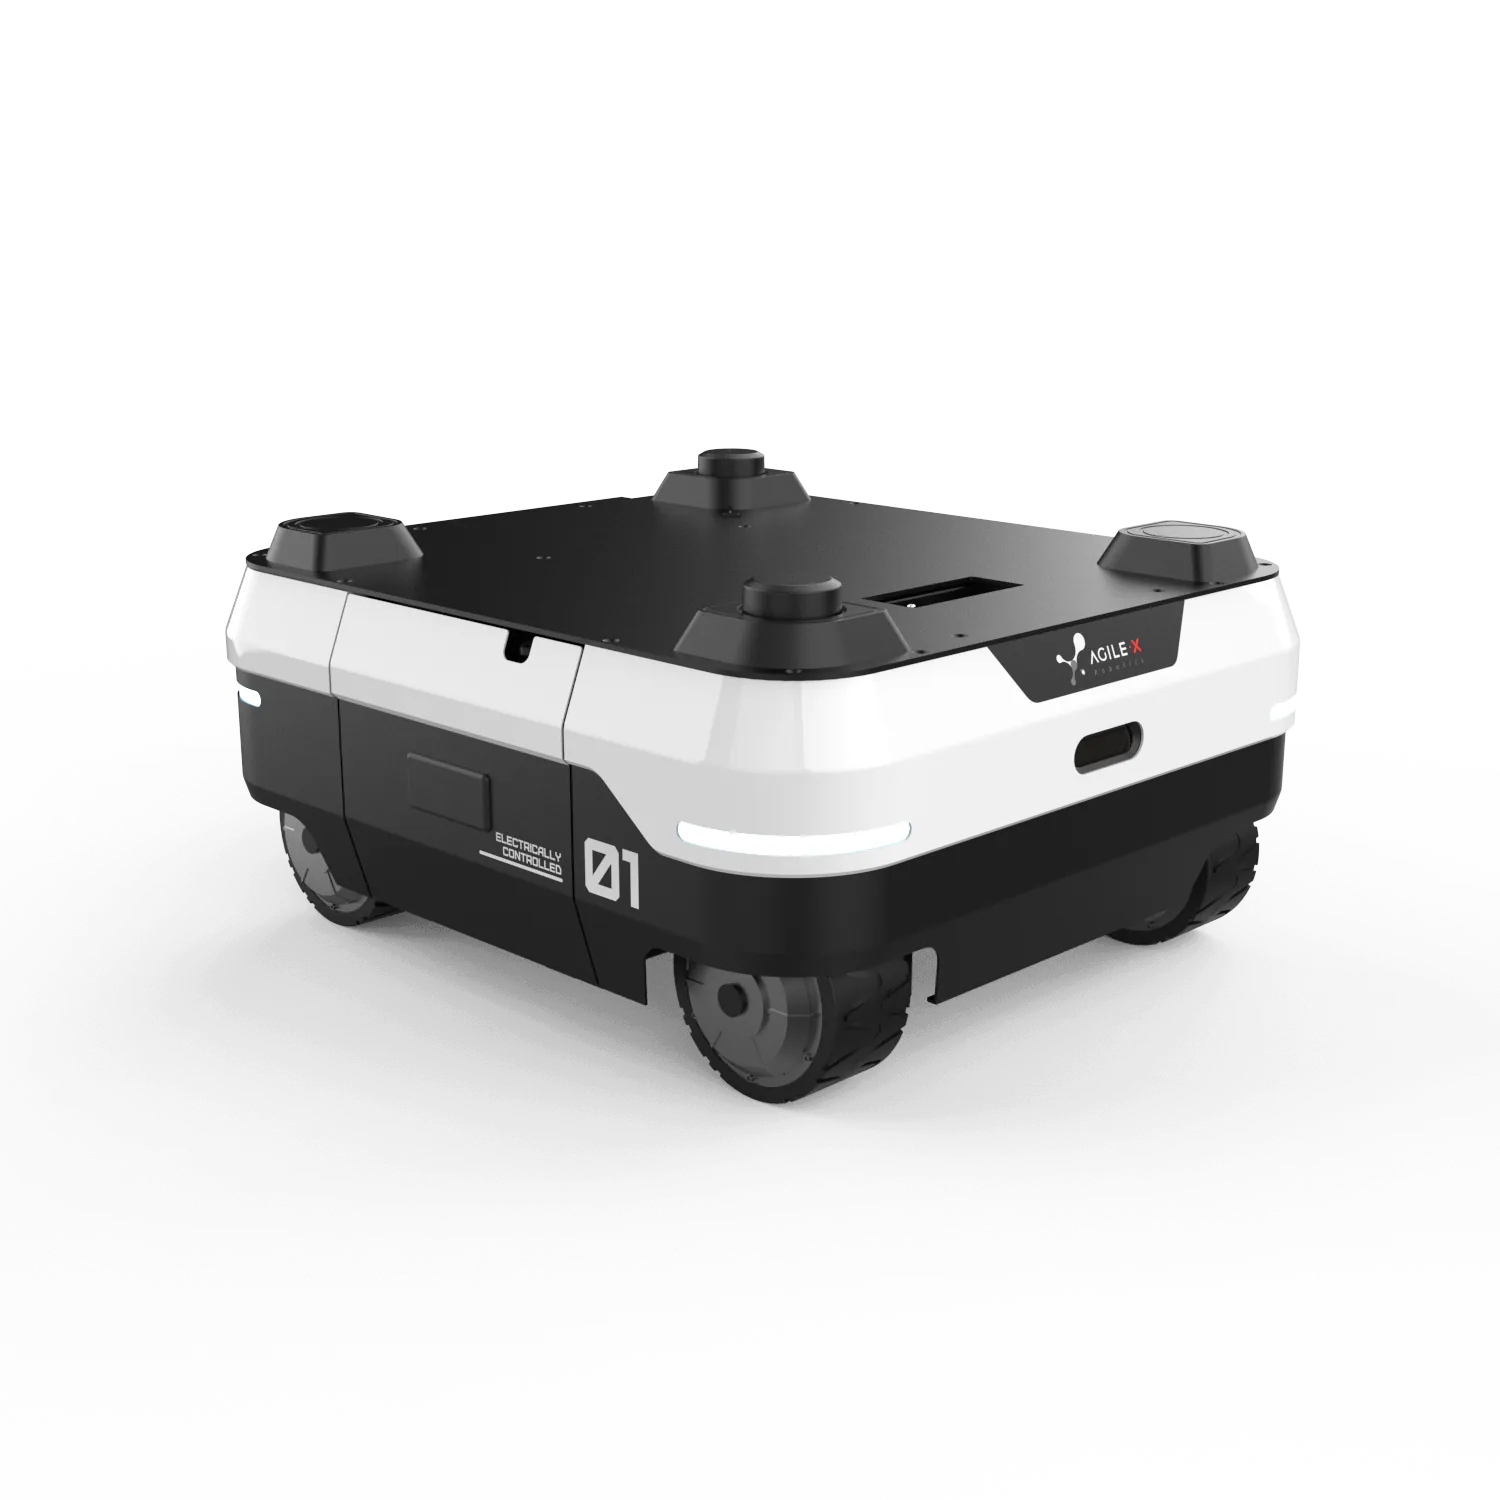
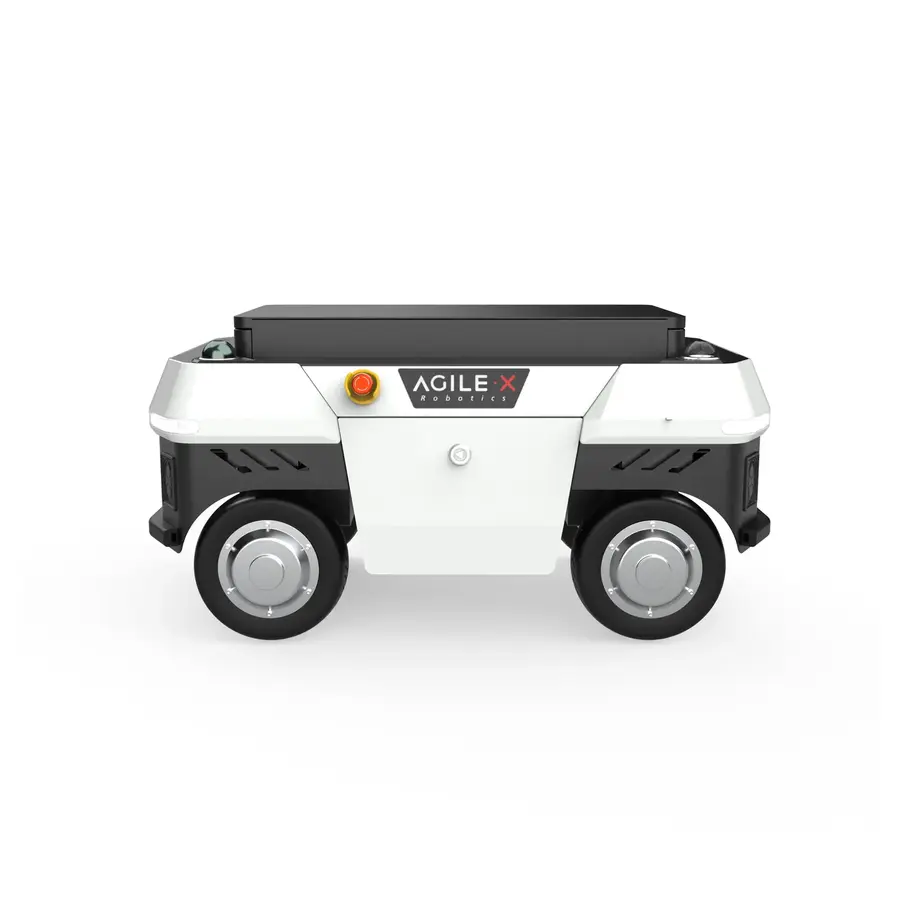
Die AgileX-Plattformen im Shop nutzen vier Fahrwerkskonzepte:
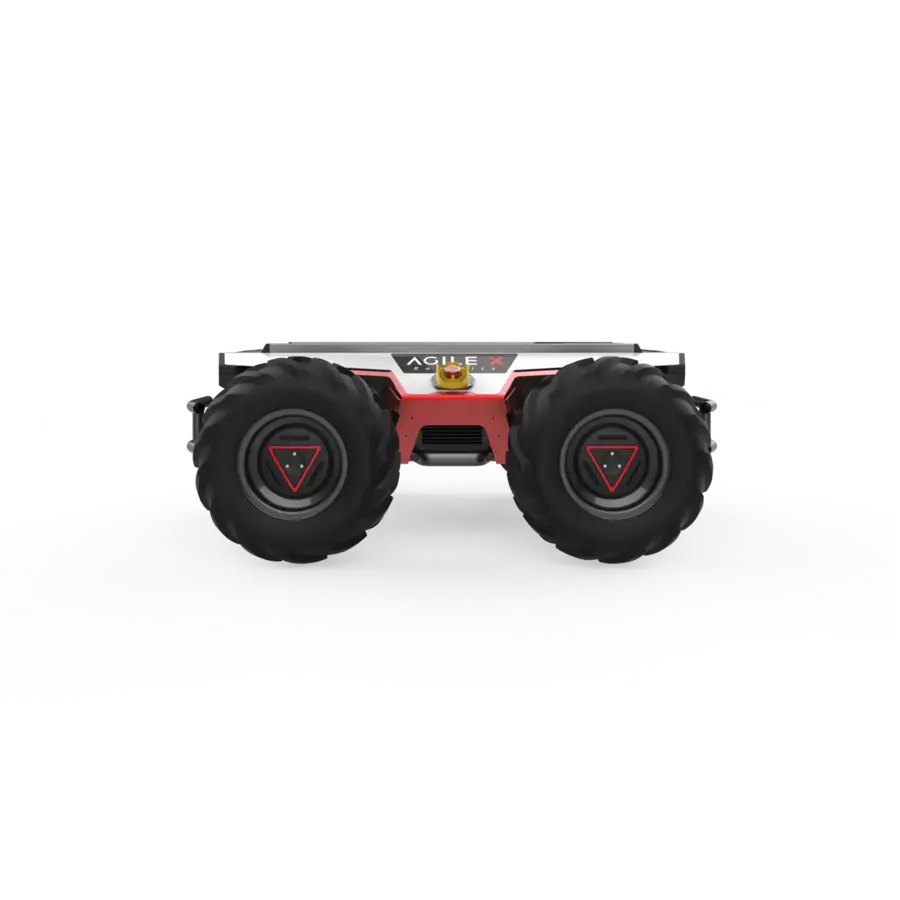
- Vierradantrieb mit einzeln angetriebenen Rädern - der Roboter lenkt über die Drehzahldifferenz der Räder: SCOUT 2.0 (Nutzlast 50 kg, dreht auf der Stelle) und SCOUT MINI (10 kg).
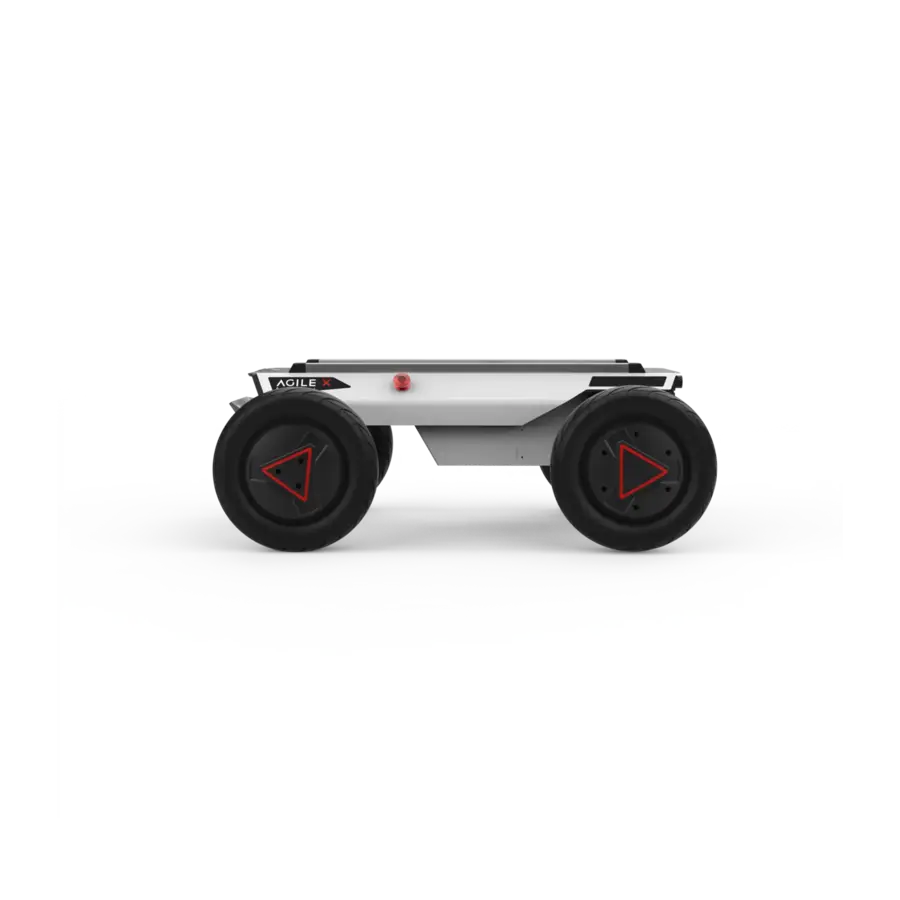
- Ackermann-Lenkung - Kinematik wie beim Auto, für längere Strecken und höhere Geschwindigkeiten: HUNTER SE erreicht 4,8 m/s.
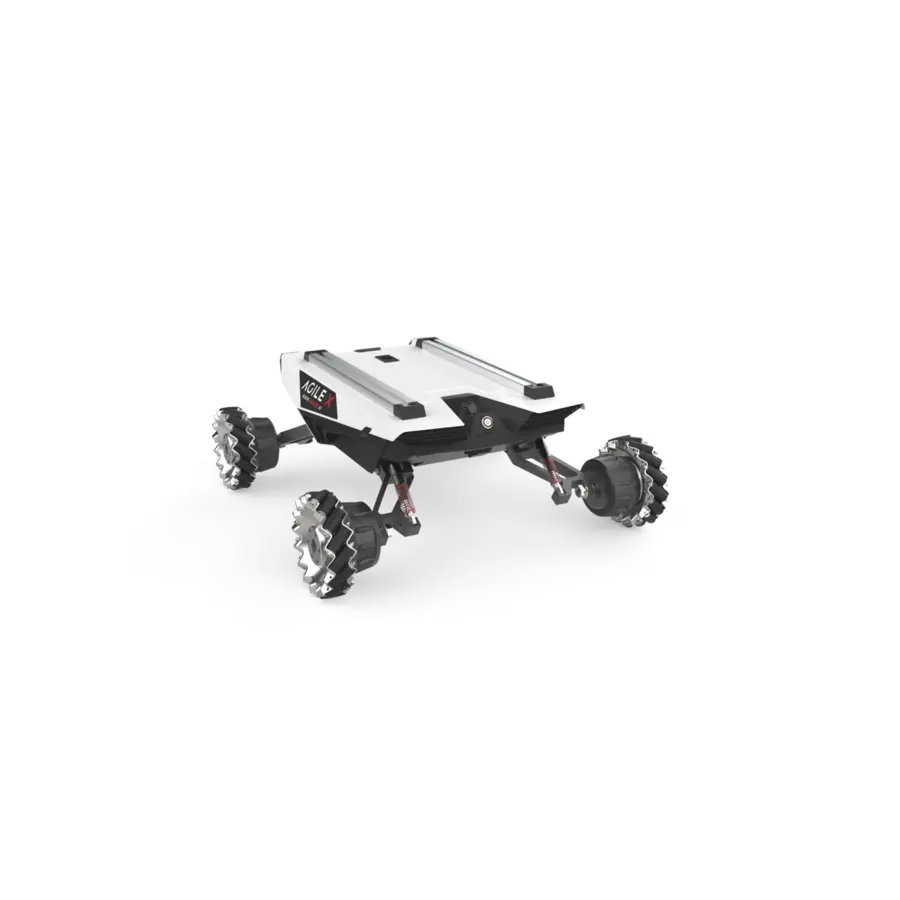
- Antrieb und Lenkung aller vier Räder - Kurvenfahrt, Drehung auf der Stelle und seitliche Bewegung: RANGER MINI 3.0, RANGER und RANGER AIR. Der UMR hat vier lenkbare Räder und fährt omnidirektional.
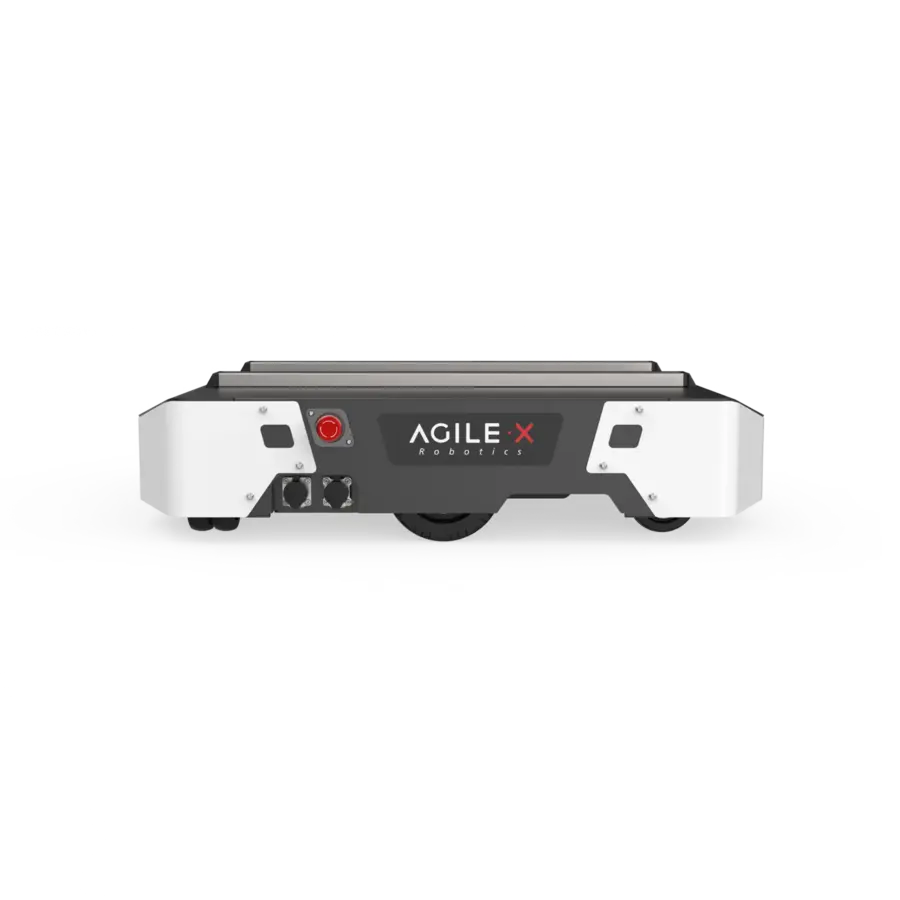
- Differenzialantrieb mit zwei Rädern - flache Plattform für den innerbetrieblichen Transport: TRACER 2.0 AGV ist 169 mm hoch und trägt bis zu 150 kg.
So wählen Sie einen Radroboter aus
Beginnen Sie mit drei Fragen: Wie viel soll der Roboter tragen, auf welchem Untergrund fährt er und wie viel Platz hat er zum Manövrieren? Die Nutzlast der Modelle im Shop reicht von 10 kg (SCOUT MINI) bis 150 kg (RANGER und TRACER 2.0 AGV). Für Außenbereiche und staubige Hallen zählt die Schutzart: RANGER MINI 3.0 hat IP54, der UMR IP65.
In engen Gängen sind die Lenkung aller Räder oder der Differenzialantrieb im Vorteil, weil der Roboter auf der Stelle dreht. Auf langen, geraden Strecken ist die Ackermann-Lenkung die bessere Wahl.
Wenn Räder nicht ausreichen
Auf losem und unebenem Untergrund verlieren Räder an Traktion. Dann ist ein Raupenroboter die bessere Wahl. Soll der Roboter selbstständig fahren, lesen Sie, worin sich eine Fahrbasis von einem fertigen autonomen mobilen Roboter unterscheidet.
Radroboter im Vergleich
| Modell | Fahrwerk | Nutzlast | Höchstgeschwindigkeit | Nettopreis |
|---|---|---|---|---|
| SCOUT MINI | unabhängiger 4WD-Antrieb | 10 kg (Standardräder); 20 kg mit Mecanum-Rädern laut Herstellergrafik | 3,0 m/s | 5.020 EUR |
| SCOUT 2.0 | vier einzeln angetriebene Räder | 50 kg | 1,67 m/s | 11.140 EUR |
| HUNTER SE | Ackermann-Lenkung | 50 kg | 4,8 m/s | 6.780 EUR |
| TRACER 2.0 AGV | Differenzialantrieb, zwei Räder | 150 kg | 2,0 m/s | 7.530 EUR |
| RANGER AIR | Antrieb und Lenkung aller vier Räder | 80 kg | 1,5 m/s | auf Anfrage |
| RANGER MINI 3.0 | Antrieb und Lenkung aller vier Räder | 120 kg | 2,0 m/s | 12.510 EUR |
| RANGER | Antrieb und Lenkung aller vier Räder | 150 kg | 2,6 m/s | 15.050 EUR |
| UMR | vier lenkbare Räder | 80 kg | 1,5 m/s | 22.590 EUR |
Radroboter im Shop
Mobile Plattformen
LIMO PRO - Produktseite
AgileX
3.400 EUR -15 % Sonderangebot 2.890 EUR netto 3.439 inkl. MwSt.
Häufige Fragen
Kann ein Radroboter im Gelände fahren?
Ja, auf befestigten Wegen, Gras und Schotter. Der SCOUT 2.0 überwindet Hindernisse von etwa 100 mm Höhe und Steigungen bis 30 Grad. Für losen Untergrund ist eine Kettenplattform besser geeignet.
Ist ein Radroboter sofort autonom?
Die Plattform selbst ist eine Fahrbasis mit offener CAN-Schnittstelle. Für autonomes Fahren braucht sie Sensoren, einen Computer und Software. Der UMR ist auf die Kombination mit dem Navigationssystem NAVIS ausgelegt.
Welcher Radroboter eignet sich für den Transport in der Halle?
Für ebene Böden der TRACER 2.0 AGV: 169 mm Bauhöhe, 150 kg Nutzlast. Wenn seitliche Bewegung und eine höhere Schutzart gefragt sind, der RANGER MINI 3.0: 120 kg Nutzlast, IP54.