
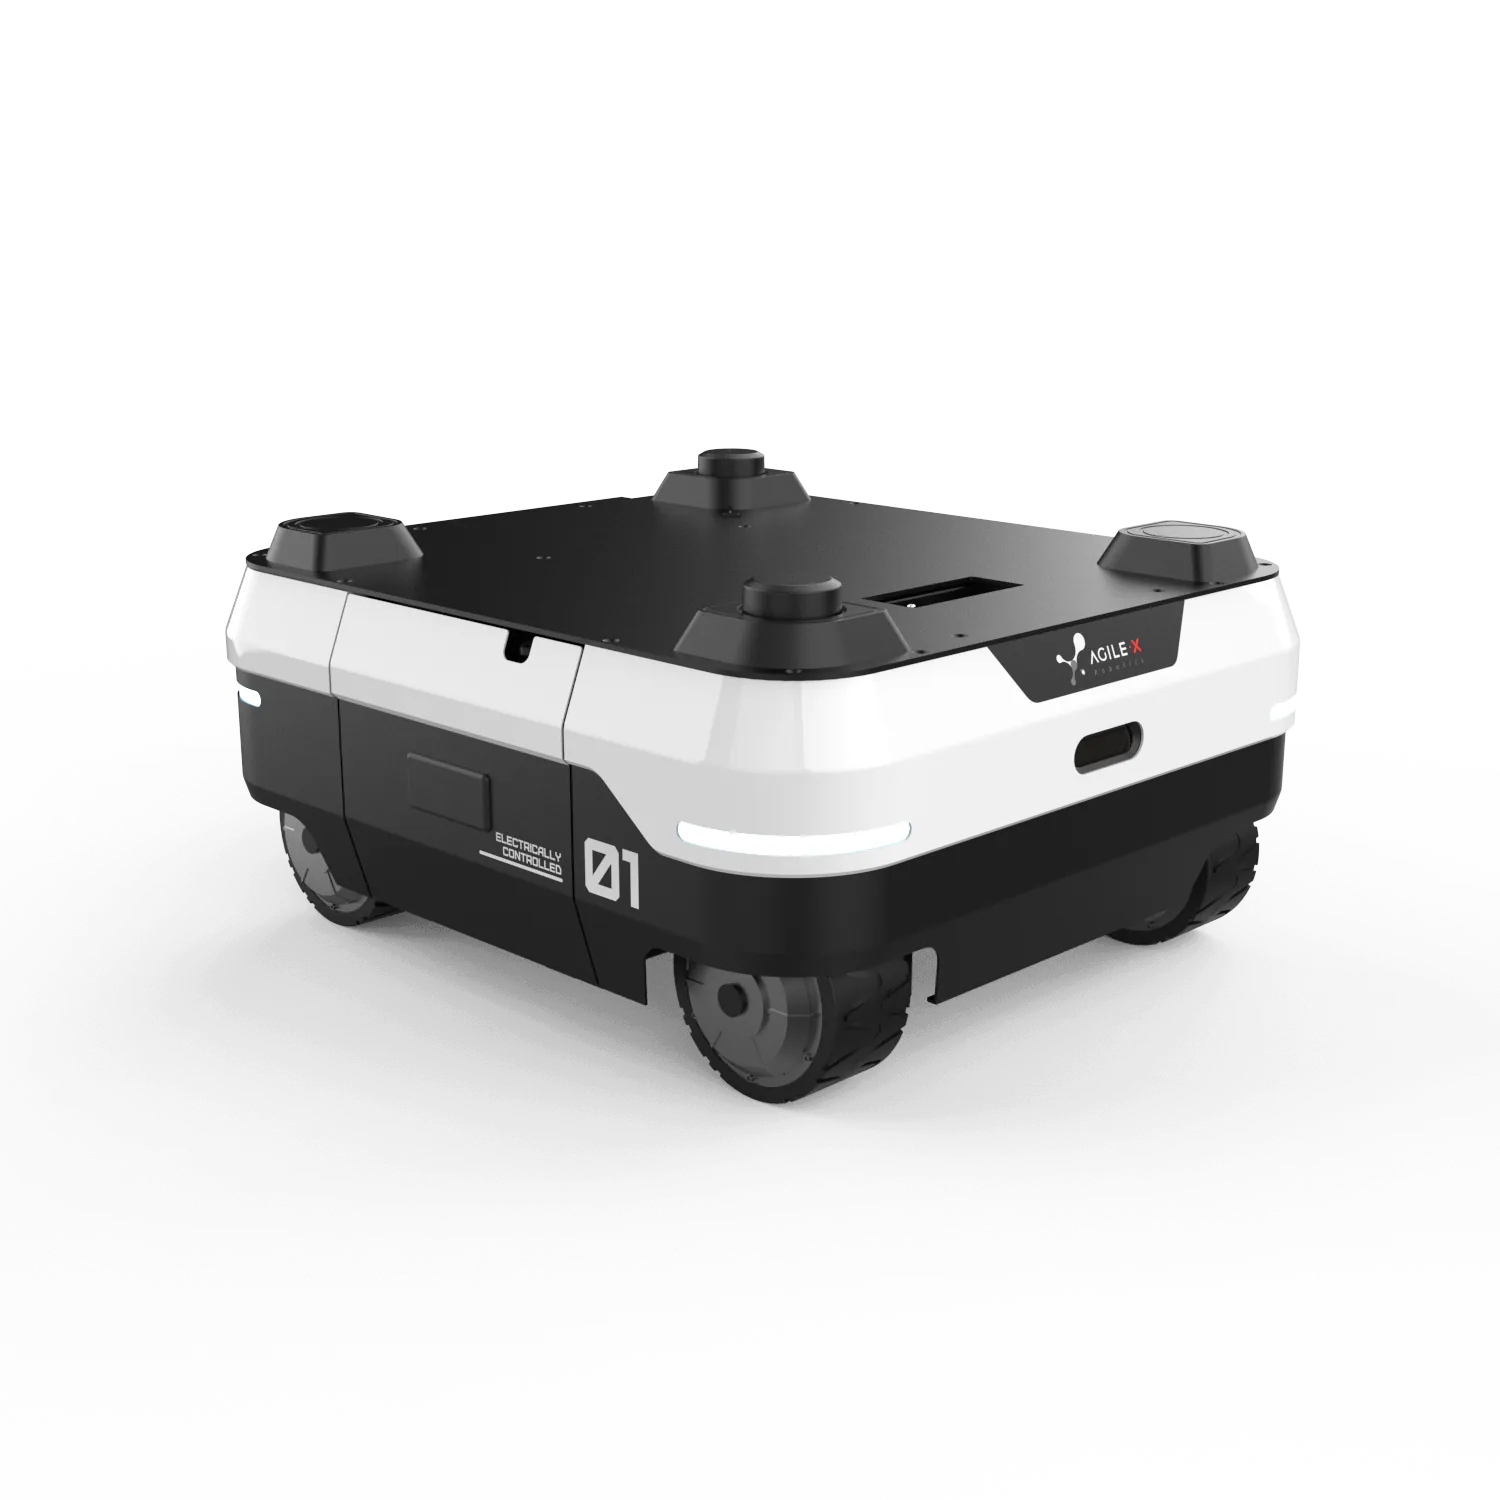
RANGER AIR Mobiler Roboter, Radroboter von AgileX
Der RANGER AIR ist eine kompakte mobile Plattform mit unabhängigem Antrieb und unabhängiger Lenkung aller vier Räder. Sie ist als Basis für Embodied-AI-Systeme, humanoide Roboter, zweiarmige Systeme und mobile Manipulatoren ausgelegt. Drehen auf der Stelle, seitliches Fahren und präzise Bahnführung erleichtern den Einsatz in engen und dynamischen Umgebungen.
Die offene Architektur, die Kompatibilität mit ROS und ROS 2 sowie modulare Schnittstellen ermöglichen die Integration von LiDAR, RGB-D-Kameras, Roboterarmen und KI-Rechnern. In Verbindung mit autonomer Navigation, Hindernisvermeidung und automatischem Laden entsteht eine Basis für Langzeitversuche und industrielle Anwendungen.
Preis und Lieferzeit werden abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
- 80 kg
- NUTZLAST
- 6,5 h
- LAUFZEIT
- 1,5 m/s
- HÖCHSTGESCHWINDIGKEIT
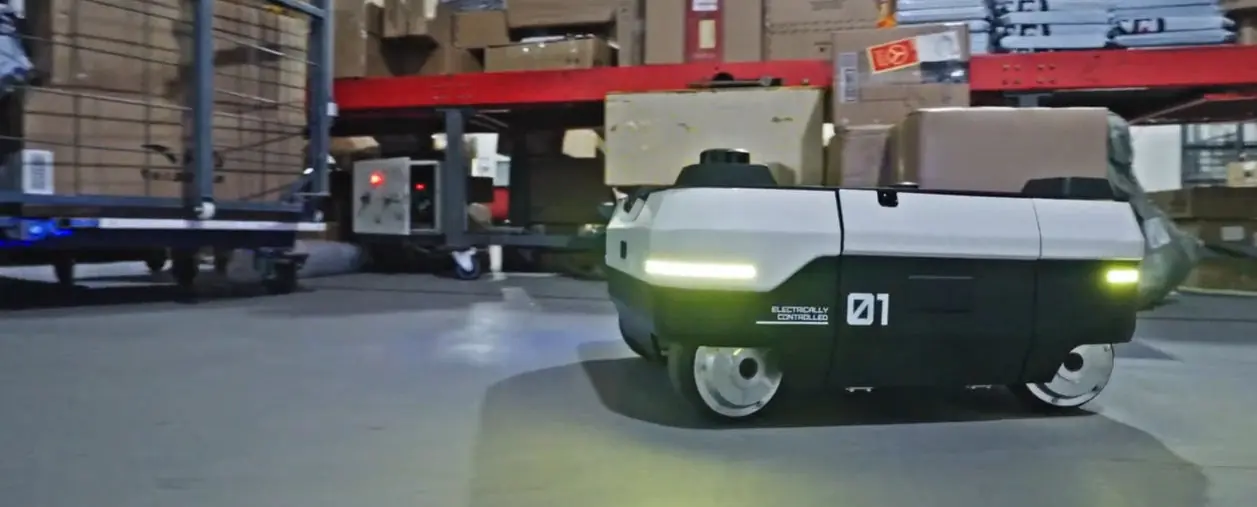
OFFENE MOBILE PLATTFORM FÜR EMBODIED AI UND MOBILE MANIPULATION

Produktbeschreibung
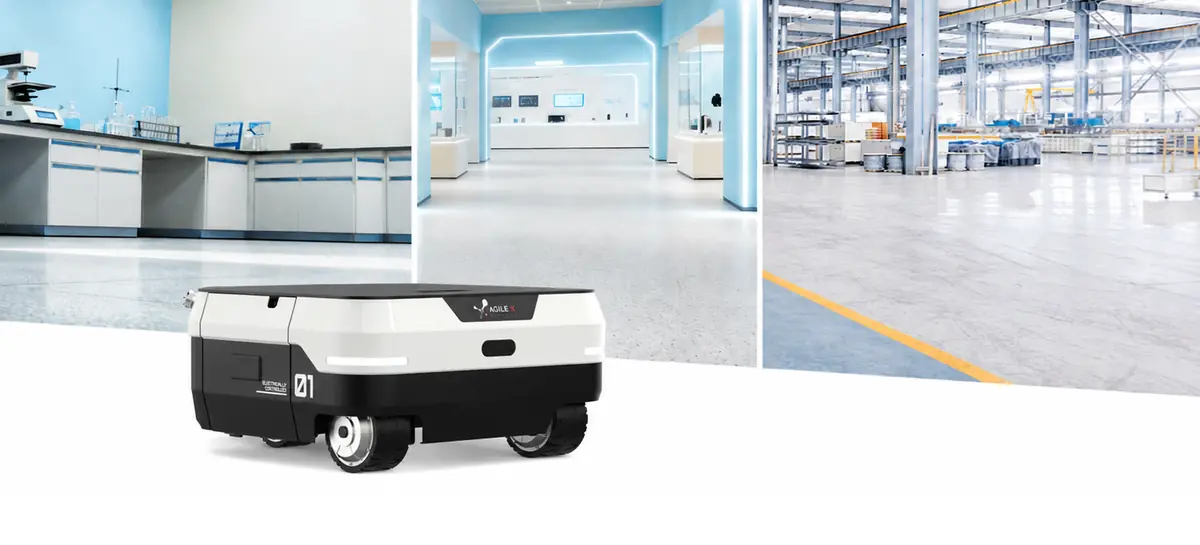
Der RANGER AIR ist eine kompakte omnidirektionale Plattform (552 × 500 × 250 mm, 50-55 kg) mit 80 kg Nutzlast, gedacht als mobile Basis für einen humanoiden Roboter, ein zweiarmiges System oder einen Manipulator. Jedes der vier Räder hat einen 150-W-Nabenmotor und einen eigenen 50-W-Lenkantrieb, sodass die Plattform Kurven fährt, auf der Stelle dreht und sich seitlich mit bis zu 1,5 m/s bewegt; Vollgummireifen und die hintere Schwingarmfederung halten den Bodenkontakt bei 39 mm Bodenfreiheit und Steigungen bis 8°.
Die LiFePO4-Batterie mit 24 V 30 Ah ermöglicht bis zu 6,5 h ohne Last und 2,5 h bei Volllast, lädt in etwa 3 h und wird über die seitliche Klappe gewechselt; Anschlüsse hinten und oben versorgen den Aufbau (24-29,6 V, bis 25 A, insgesamt 600 W) und führen CAN. ROS und ROS 2, offene Architektur und Befestigungsbohrungen der oberen Platte nehmen LiDAR, RGB-D-Kameras, Arme und einen KI-Rechner auf; in passender Konfiguration kehrt der Roboter selbst zur Ladestation zurück und weicht Hindernissen aus. Schutzart IP22, Betriebstemperatur von -10 bis 40 °C.
Aufbau und Komponenten
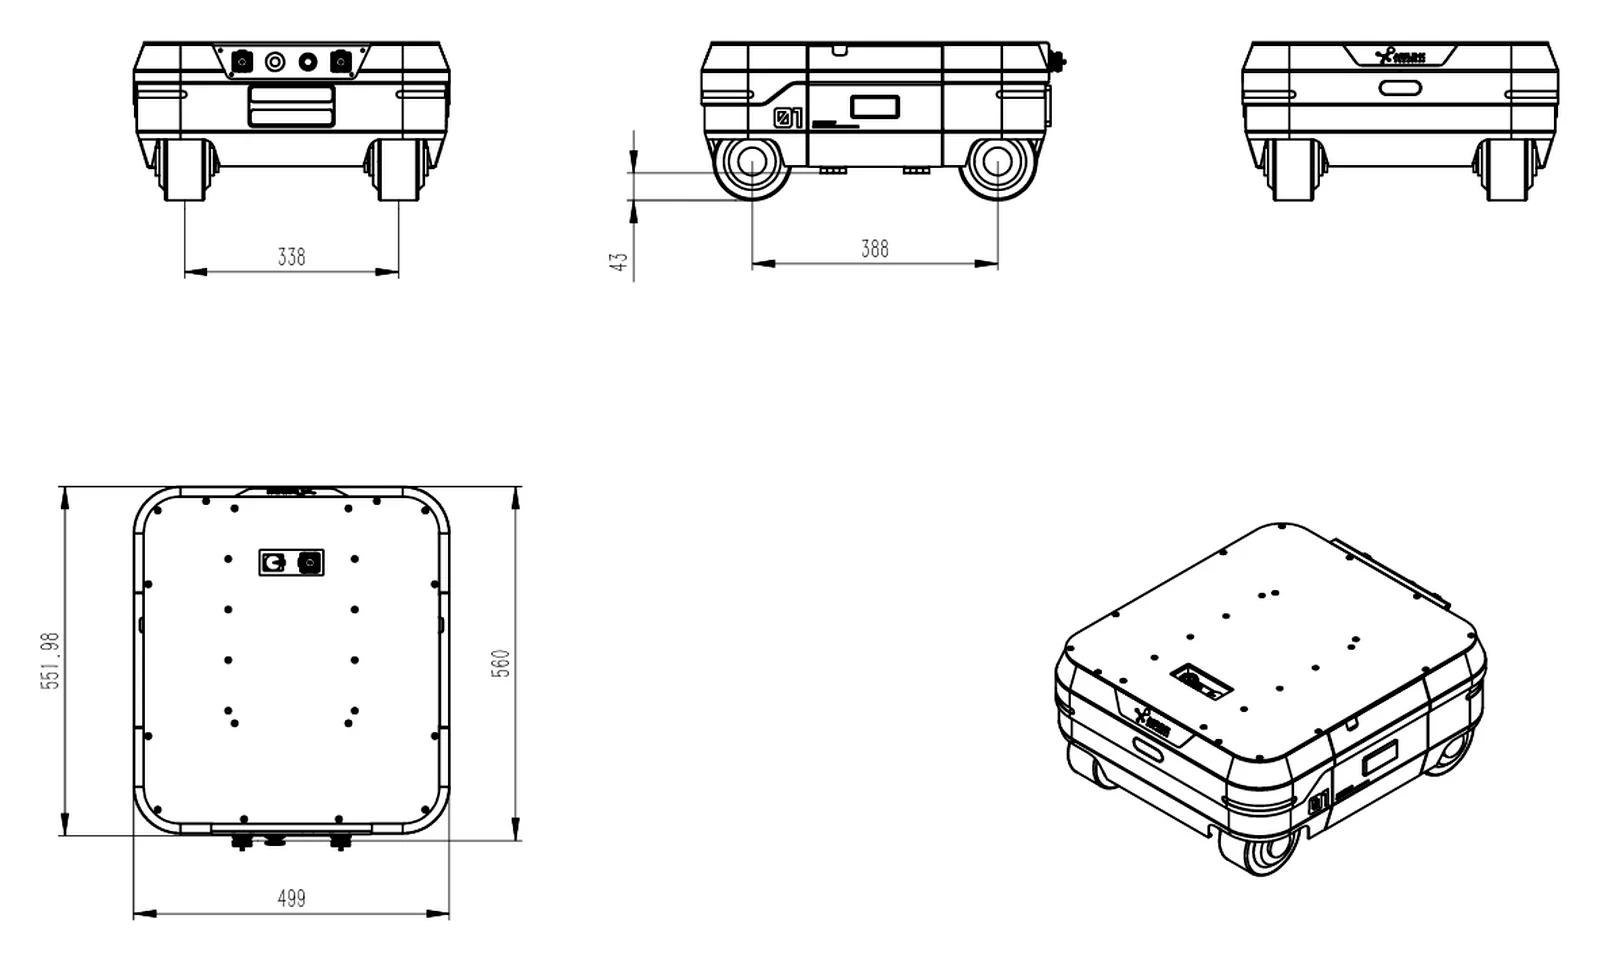
Aufbau der Plattform
Jedes der vier Räder hat einen eigenen 150-W-Nabenmotor und einen eigenen 50-W-Lenkantrieb. Dadurch fährt die Plattform Kurven, dreht auf der Stelle und bewegt sich seitlich. Vollgummireifen und eine Schwingarmfederung an der Hinterachse verbessern den Bodenkontakt, die Batterie wird über eine seitliche Klappe gewechselt. Die obere Platte bietet Befestigungsbohrungen für Aufbauten; an der Rückseite und oben stehen Anschlüsse für Stromversorgung und CAN zur Verfügung (24-29,6 V, bis 25 A und insgesamt 600 W).
Funktionen
Omnidirektionale Mobilität
Die Plattform dreht auf der Stelle, fährt seitlich und manövriert präzise ohne großen Wendekreis.
Basis für Physical AI
Die Plattform eignet sich als mobile Basis für humanoide Roboter, zweiarmige Systeme und mobile Manipulatoren und verbindet Wahrnehmung, Navigation und Manipulation in einem System.
Offene Schnittstellen
ROS, ROS 2 und der modulare Aufbau ermöglichen die Anbindung von LiDAR, RGB-D-Kameras, Roboterarmen und Recheneinheiten.
Automatisches Laden und Navigation
In entsprechender Konfiguration kann der Roboter selbstständig zur Ladestation zurückkehren, Routen planen und Hindernissen ausweichen. Diese Funktionen setzen die passende Sensorik und Software voraus.
Anwendungen
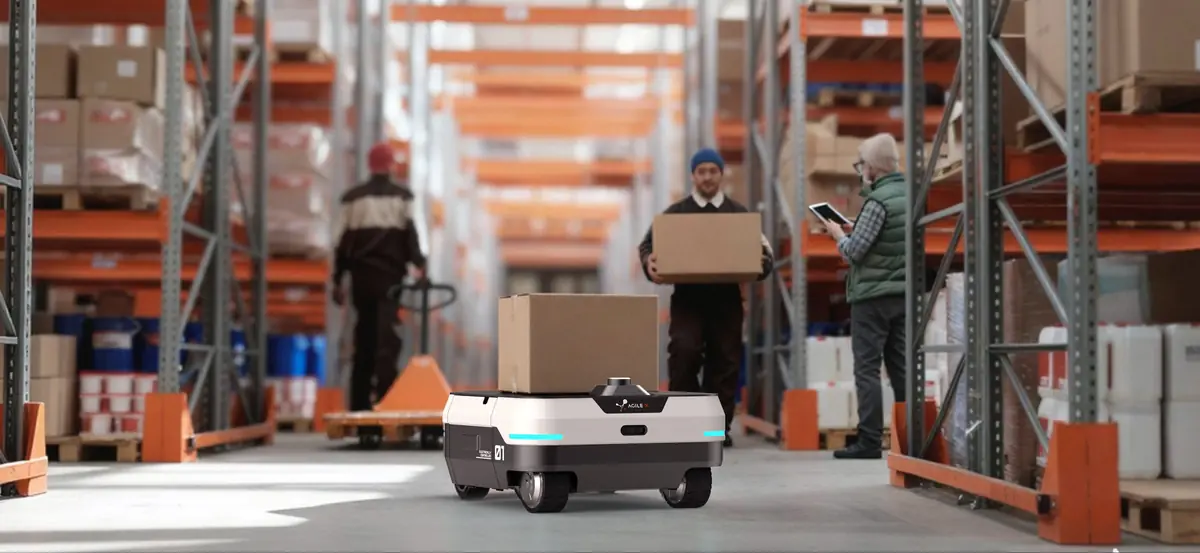
Transport und Materialhandling
80 kg Nutzlast und omnidirektionale Bewegung ermöglichen Lieferroboter und Module für die Materialbereitstellung an Arbeitsstationen.
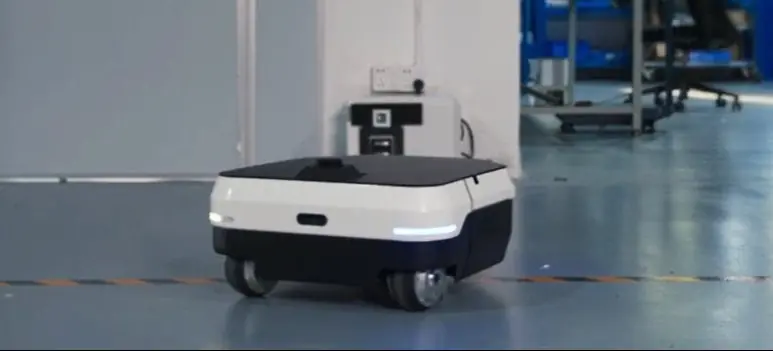
Automatisches Laden
Automatisches Laden ermöglicht lange Einsätze ohne Aufsicht. Ladestation und Integration bestätigen wir mit dem Angebot.
Forschung und Entwicklung
ROS 2, Bildverarbeitung und KI-Rechner bilden eine Umgebung für die Forschung an Navigation, Wahrnehmung, Planung und dem Zusammenspiel von mobiler Basis und Roboterarm.
Umgebungswahrnehmung und Hindernisvermeidung
Mit LiDAR und Tiefenkameras erfasst die Plattform ihre Umgebung und weicht Hindernissen aus. Der Funktionsumfang hängt von Sensorik und Software ab.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- RANGER AIR Plattform mit Batterie 24 V 30 Ah
- Ladegerät, 4-poliger Rundstecker und USB-CAN-Modul
- FS-Fernbedienung (optional)
- automatische Ladestation
- 2D- oder 3D-LiDAR und RGB-D-Kameras
- NVIDIA Jetson oder Industriecomputer
- ein oder zwei Roboterarme
- autonome Navigation und ROS-2-Software
Spezifikation
| Abmessungen | 552 x 500 x 250 mm |
| Plattformgewicht | 50-55 kg |
| Nutzlast | 80 kg |
| Batterie | LiFePO4, 24 V 30 Ah |
| Antrieb | 4 x 150 W, Radnabenmotoren, Untersetzung 1:4,428, Encoder |
| Lenkantrieb | 4 x 50 W, Untersetzung 1:51, Doppel-Encoder |
| Lenkungsart | unabhängige Lenkung aller vier Räder |
| Höchstgeschwindigkeit | 1,5 m/s |
| Laufzeit | bis 6,5 h ohne Last, 2,5 h bei voller Last |
| Ladezeit | ca. 3 h |
| Maximale Steigung | 8 Grad |
| Bodenfreiheit | 39 mm |
| Schutzart | IP22 |
| Betriebstemperatur | von -10 bis 40 Grad C |
| Kommunikation | CAN 2.0B, 500 kbit/s; Fernbedienung 2,4 GHz (Reichweite bis 50 m) |
| Software | ROS, ROS 2 |
| Fahrwerk | Radstand 388 mm, Spurweite 338 mm; hintere Schwingarmfederung; Vollgummireifen; elektronische Bremse |
| Versorgung | Ausgang für den Aufbau 24-29,6 V, bis 25 A (600 W), Anschlüsse hinten und oben mit CAN |
| Minimaler Wendekreis | 0 mm (Drehen auf der Stelle); Diagonal- und Seitwärtsfahrt |
| Reichweite | bis 45 km ohne Last, 25 km bei voller Last |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- RANGER AIR - Benutzerhandbuch (EN, PDF)PDF
Offizielles Handbuch des Herstellers: Inbetriebnahme, Anschlüsse, CAN-Protokoll, Parameter und Wartung.
- Download Center AgileXHerstellerseite
Bedienungsanleitungen der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versandart und Transportkosten berechnen wir individuell nach Festlegung der vollständigen Konfiguration.