
Autonomer mobiler Roboter (AMR)
Ein autonomer mobiler Roboter (AMR) plant seine Route selbst und weicht Hindernissen aus. Er braucht weder Leitlinien am Boden noch einen Bediener mit Fernsteuerung. Dafür benötigt ein autonomer Roboter vier Dinge: eine Fahrbasis, Sensoren, einen Computer und Navigationssoftware.
Im Shop finden Sie fertige Systeme und mobile Plattformen für den Aufbau eines eigenen Roboters. Dieser Unterschied bestimmt Kosten und Projektdauer, deshalb benennen wir ihn klar.
Fahrbereit oder zum Ausbau
Vom System mit kompletter Ausstattung bis zur reinen Fahrbasis:
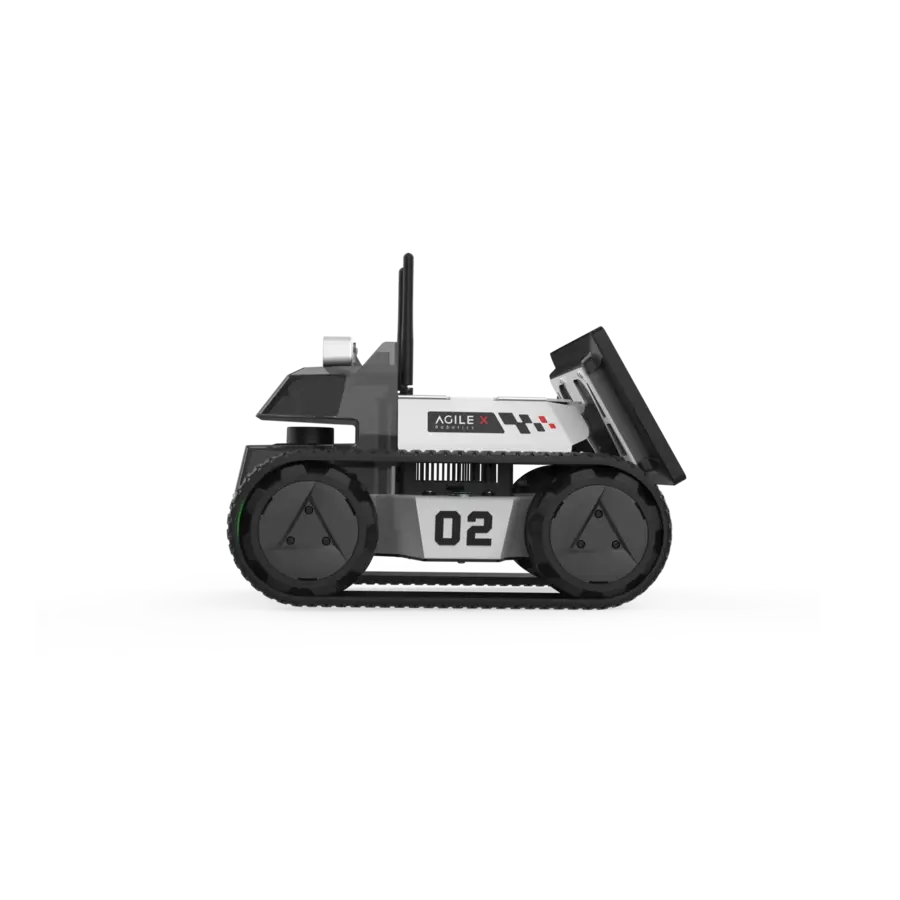
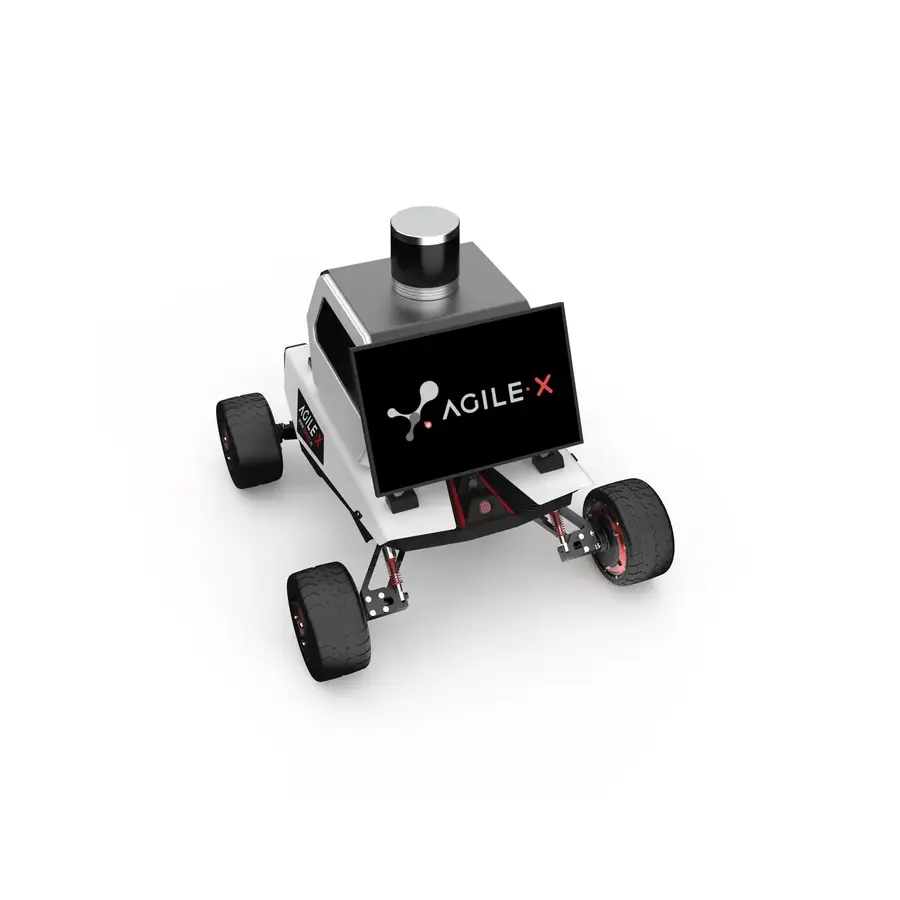
- Kompakte Plattform mit kompletter Sensorik - der LIMO PRO hat einen NVIDIA Jetson Orin Nano, einen LiDAR und eine Tiefenkamera an Bord. Das ist eine Basis für Sensorfusion, SLAM und autonome Navigation.
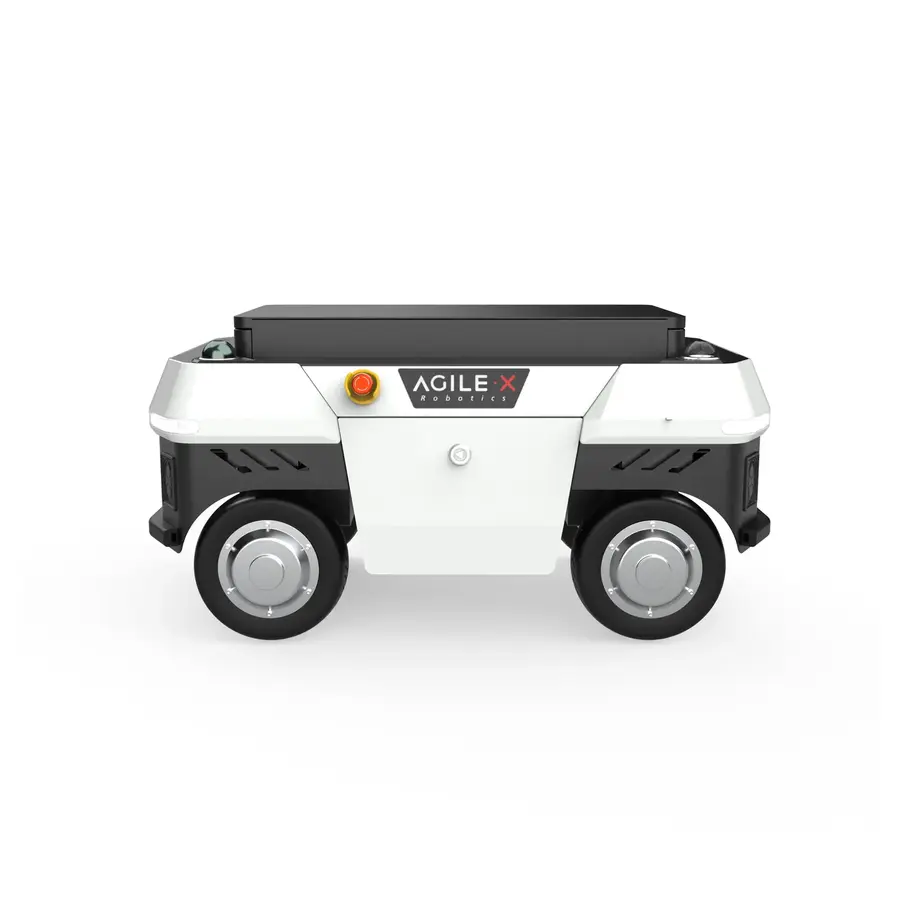
- Industrieplattform für Navigationssysteme - der UMR ist auf die schnelle Integration in Automatisierungsprojekte ausgelegt und kann mit dem Navigationssystem NAVIS kombiniert werden.
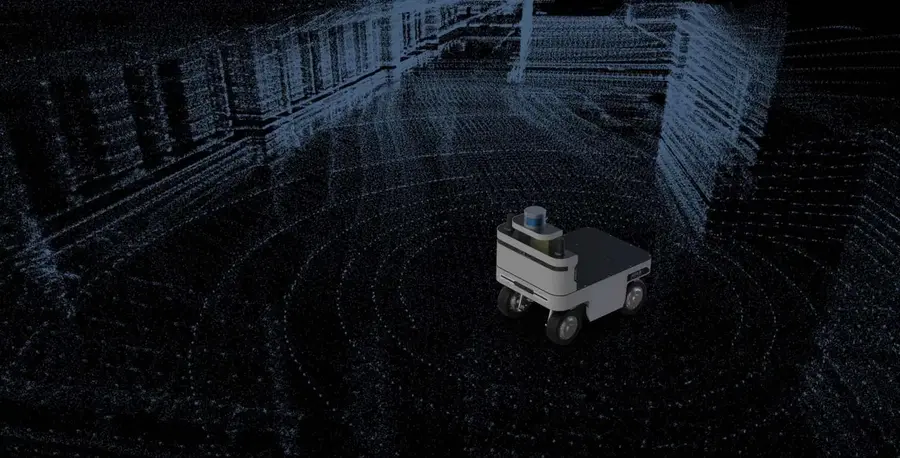
- Navigationssystem zum Nachrüsten - das NAVIS KIT enthält einen Mehrlinien-LiDAR, eine 9-Achsen-IMU und einen Industrie-PC. Die Navigationsgenauigkeit liegt bei 3-5 cm. Die Plattform gehört nicht zum Lieferumfang.
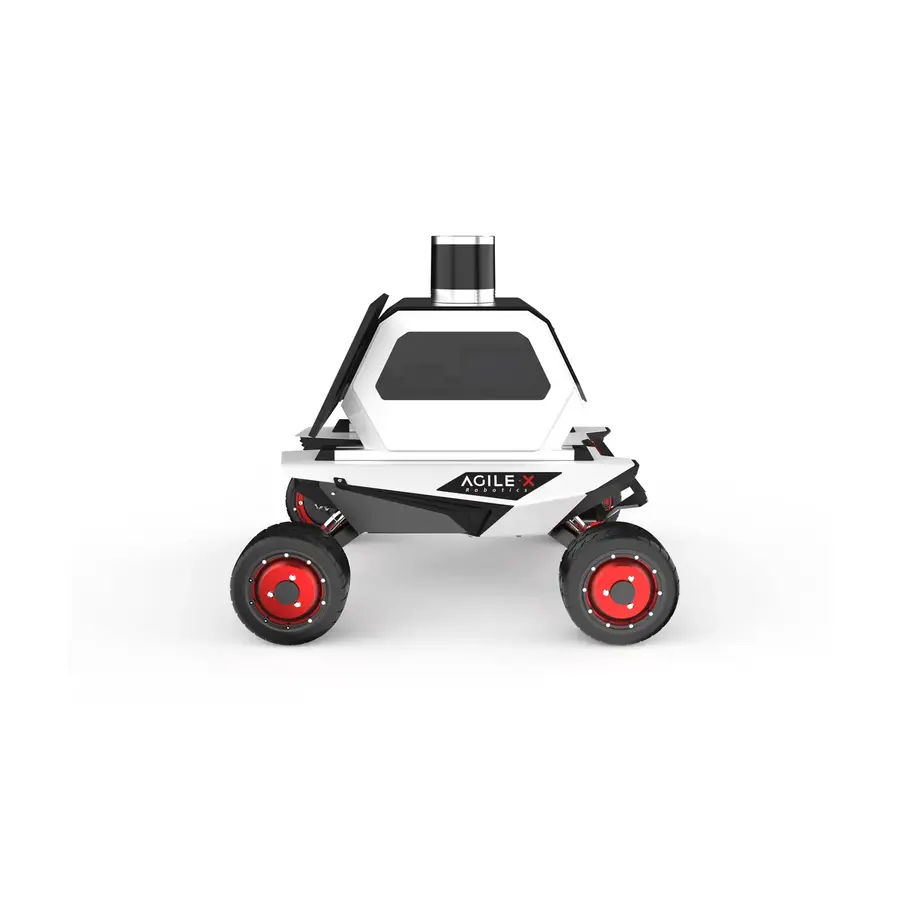
- Forschungssets - ROS2 LITE KIT und ROS2 PRO KIT enthalten einen Bordcomputer und eine Tiefenkamera RealSense D435. Für die Arbeit mit der offenen Software Autoware gibt es das Autoware Open Source Autonomous Kit.
- Reine Fahrbasis - die übrigen Radroboter und Raupenroboter haben eine offene CAN-Schnittstelle. Sensoren, Computer und Software wählen Sie passend zur Aufgabe.
AMR und AGV - der Unterschied
Ein AGV folgt einer festgelegten Route: einer Linie, einem Band oder Markierungen. Ein AMR erstellt eine Karte der Umgebung und plant seinen Weg selbst. Ändert sich die Route, muss die Halle nicht umgebaut werden. Ob eine Plattform als AGV oder als AMR arbeitet, entscheiden Sensoren und Software.
TRACER 2.0 AGV ist eine flache Basisplattform für den innerbetrieblichen Materialtransport mit bis zu 150 kg Nutzlast.
Woraus Autonomie besteht
Neben der Fahrbasis braucht ein autonomer Roboter:
- Sensoren: LiDAR und Tiefenkamera zur Hinderniserkennung,
- einen Empfänger für GNSS und eine IMU für den Außeneinsatz,
- einen Bordcomputer, der die Daten vor Ort verarbeitet,
- Software: ROS 2 mit Paketen für Kartierung und Navigation, Autoware oder das System NAVIS.
Hardware für autonome Roboter
Mobile Plattformen
LIMO PRO - Produktseite
AgileX
3.400 EUR -15 % Sonderangebot 2.890 EUR netto 3.439 inkl. MwSt.
Forschungssets (R&D, ROS, Autonomie)
NAVIS KIT - Produktseite
AgileX
15.540 EUR netto 18.493 inkl. MwSt.
Forschungssets (R&D, ROS, Autonomie)
ROS2 LITE KIT - Produktseite
AgileX
6.020 EUR netto 7.164 inkl. MwSt.
Forschungssets (R&D, ROS, Autonomie)
ROS2 PRO KIT - Produktseite
AgileX
11.840 EUR netto 14.090 inkl. MwSt.
Forschungssets (R&D, ROS, Autonomie)
Autoware Open Source Autonomous Kit - Produktseite
AgileX
20.050 EUR netto 23.860 inkl. MwSt.
Häufige Fragen
Ist jeder mobile Roboter im Shop autonom?
Nein. Die meisten Plattformen sind Fahrbasen. Autonom werden sie durch Sensoren, einen Computer und Software. Der LIMO PRO bringt die komplette Sensorik für Navigationsprojekte mit, der UMR ist für die Kombination mit dem Navigationssystem NAVIS ausgelegt.
Welche Software nutzt ein autonomer mobiler Roboter?
Meist ROS 2 mit Paketen für Kartierung und Navigation. Für autonome Fahrzeuge wird die offene Software Autoware eingesetzt, AgileX bietet zusätzlich das eigene System NAVIS an.
Helfen Sie bei der Auswahl der Sensoren?
Ja. Beschreiben Sie, wo der Roboter fahren und was er tun soll. Wir stellen Plattform, Sensoren und Computer zusammen und senden Ihnen ein Angebot mit Preis und Liefertermin.