
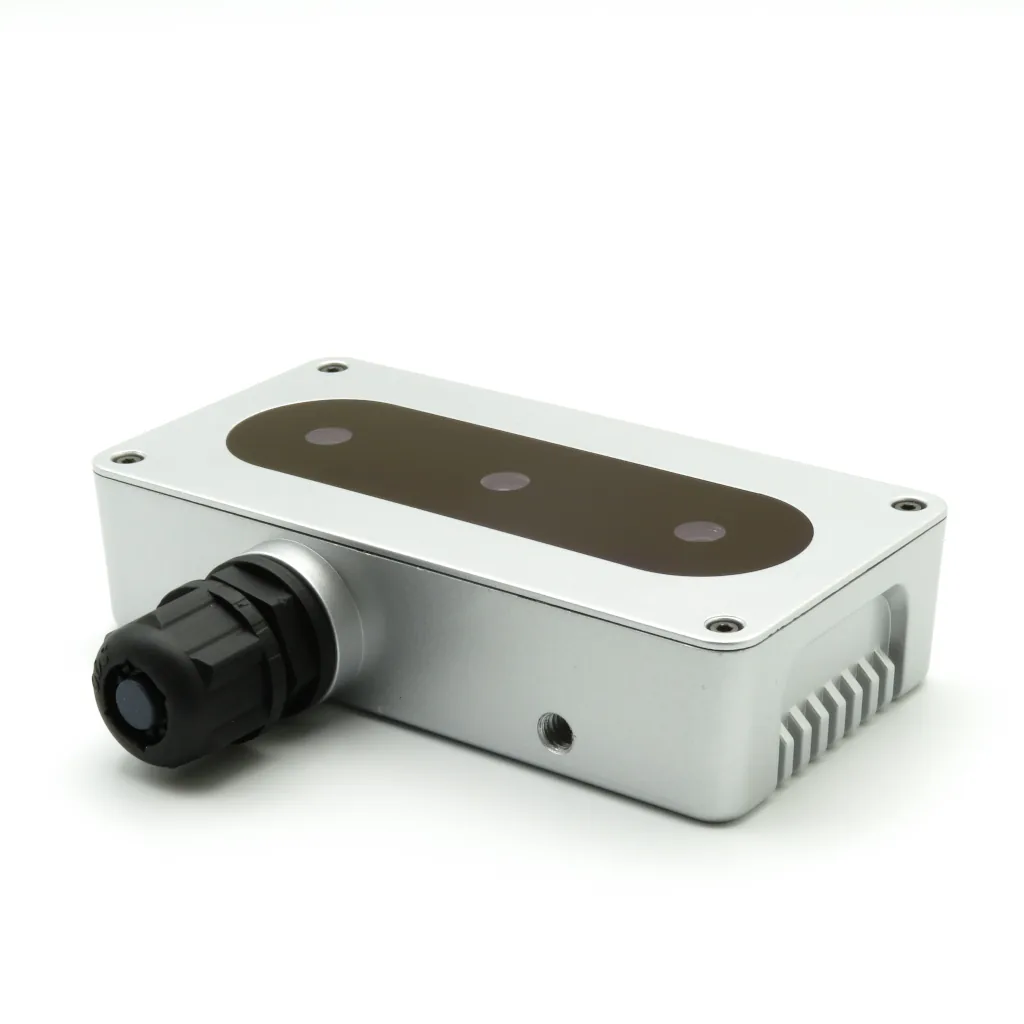
Die Luxonis OAK-D PoE ist eine Stereo-Tiefenkamera mit KI-Prozessor und 12-MP-Farbkamera mit Autofokus, die Netzwerkversion der ersten OAK-D-Generation. Strom und Daten laufen über ein Ethernet-Kabel zur RJ45-Buchse unter der Kabelverschraubung; das dichte Gehäuse erlaubt die Montage in Hallen und im Freien. Tiefe von 70 cm bis 12 m, Gehäuse IP67.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt. Gewicht mit Verpackung: ca. 0,7 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung.
- 0,7-12 m
- Tiefenbereich
- 4 TOPS
- KI in der Kamera
- IP67
- Schutzart

Produktbeschreibung
Die OAK-D PoE ist die ursprüngliche Tiefenkamera von Luxonis in der Netzwerkversion: IP67-Gehäuse für raue Bedingungen, RJ45-Buchse unter einer Kabelverschraubung sowie Strom und Daten über ein Ethernet-Kabel (PoE, 1 Gbit/s). Ein 1-MP-Stereokamerapaar mit Global Shutter, eine 12-MP-Farbkamera IMX378 mit Autofokus und der Prozessor Luxonis RVC2 mit 4 TOPS berechnen die Tiefe und führen neuronale Netze in der Kamera aus; die Basis von 75 mm ergibt ideal 70 cm bis 12 m. Die IMU BNO086 misst Bewegung in 9 Achsen und verknüpft die Sensordaten im Chip, Leistungsaufnahme bis 5,5 W, Gewicht 361 g.
Ein PoE-Switch oder -Injektor nach IEEE 802.3af (Klasse 3) versorgt die Kamera über dasselbe Kabel, über das die Daten mit 1000BASE-T laufen; die Herstellerdokumentation nennt bis zu 100 m Kabellänge. Der RVC2 liefert 4 TOPS, davon 1,4 TOPS für neuronale Netze, führt jedes Modell nach Konvertierung aus, berechnet die Tiefe mit Filterung und Ausrichtung auf das Farbbild, verfolgt Objekte in 2D und 3D, entzerrt das Bild und kodiert Video in H.264, H.265 oder MJPEG (4K bei 30 fps, 1080p bei 60 fps). Die Ergebnisse sendet die Kamera per TCP, UDP, HTTP oder MQTT ins Netz; laut Herstellergrafik kann ein Programm auch eigenständig aus dem Flash-Speicher der Kamera laufen.
Die Stereokameras OV9282 haben 1280 × 800, Global Shutter und ein diagonales Sichtfeld von 89,5°. Der Hersteller nennt einen absoluten Tiefenfehler unter 2 % bis 4 m, unter 4 % von 4 bis 7 m und unter 6 % von 7 bis 10 m bei 800P sowie eine effektive Reichweite bis 30 m; der kleinste Messabstand beträgt etwa 70 cm bei 800P und etwa 20 cm bei 400P mit erweiterter Disparität. Die Farbkamera IMX378 mit Autofokus liefert 12 MP (4056 × 3040) bis 60 fps und stellt ab 8 cm scharf.
Das Gehäuse aus Aluminium in Industriequalität und Gorilla Glass erreicht IP67; die beiliegende Kabelverschraubung dichtet ein Ethernet-Kabel mit 5-7 mm Durchmesser ab (Herstellerdokumentation). Zur Montage dienen ein 1/4"-Stativgewinde und M3-Bohrungen im Abstand von 45 mm, die Kamera arbeitet bei -20 bis 50 °C, die Vibrationsfestigkeit wurde nach EN 60068-2-6:2008 geprüft. Im Inneren sitzt ein OAK-SoM-Pro: Ein DIP-Schalter wählt den Start über USB, eMMC oder NOR-Flash, der USB-C-Anschluss der Platine ist nach Abnahme des Gehäuses zugänglich. Die Produktseite nennt 16 GB eMMC, laut Herstellerdokumentation haben nach Mai 2026 gefertigte Geräte jedoch keinen eMMC-Speicher - die Ausstattung bestätigen wir vor der Bestellung.
Aufbau und Komponenten
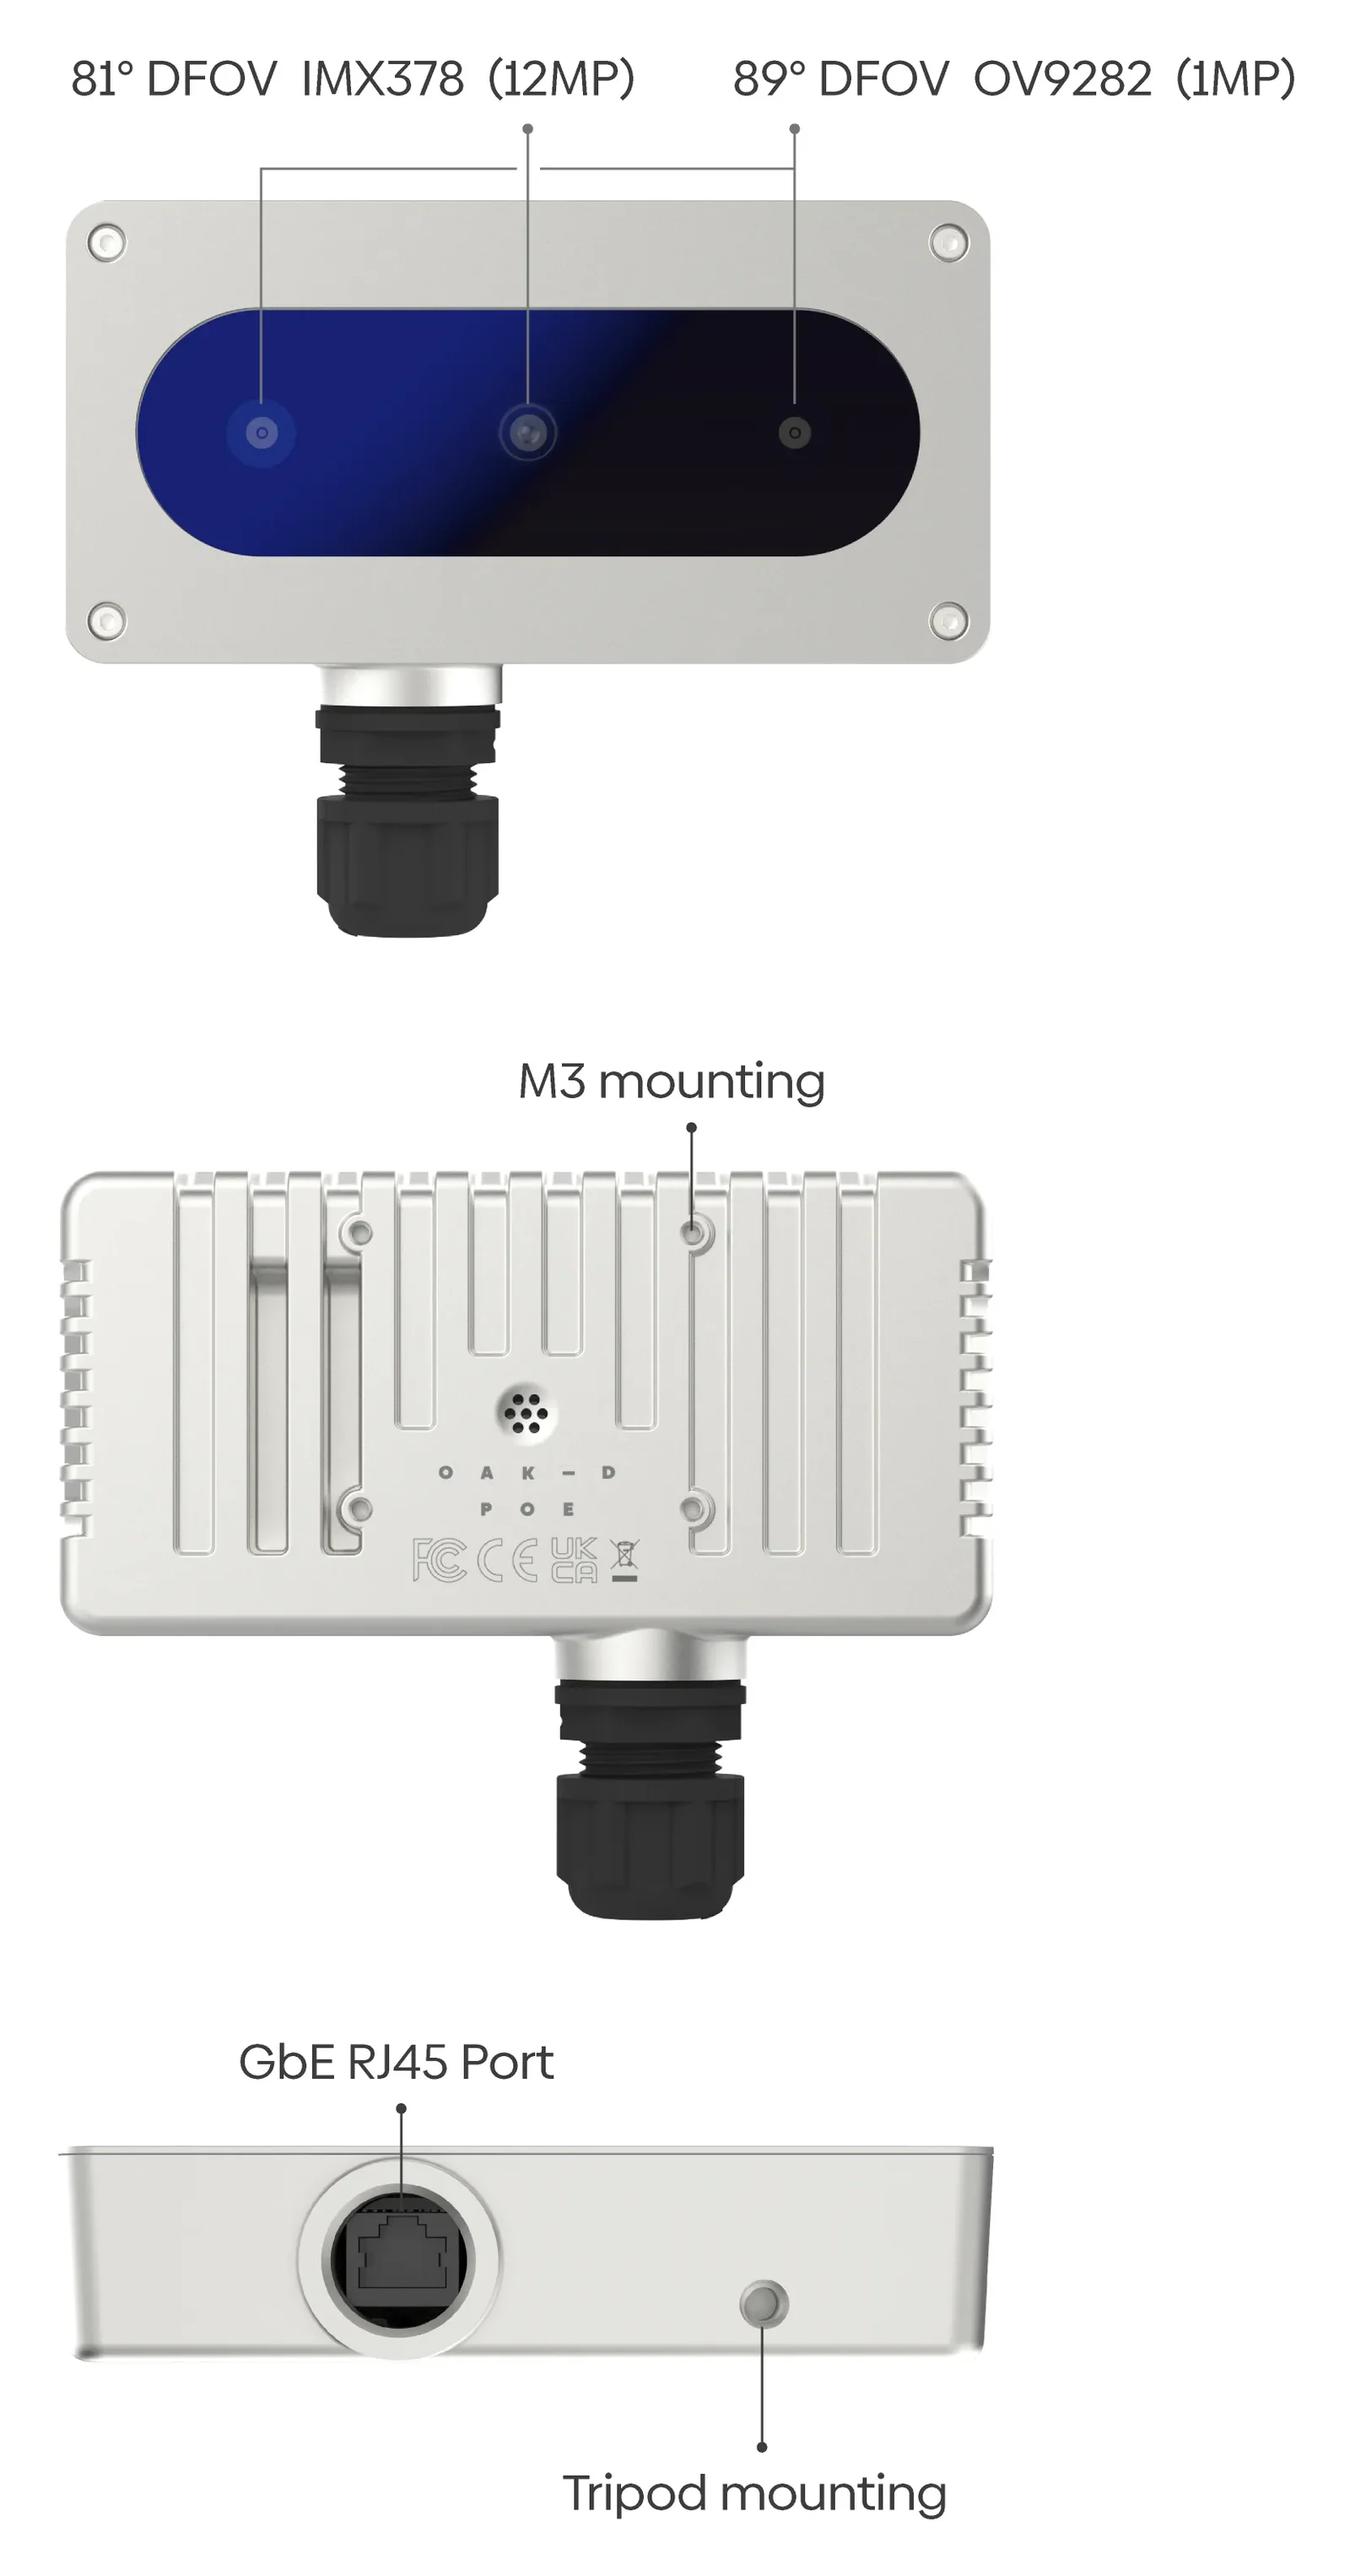
Herstellergrafik: Front mit Farbkamera IMX378 und Stereopaar OV9282, Rückseite mit M3-Befestigungsbohrungen, Unterseite mit RJ45-Buchse (Gigabit-Ethernet und PoE) unter der Kabelverschraubung und Stativgewinde. An der Farbkamera nennt die Grafik 81° diagonal, die Herstellertabelle 78° (Kameratabelle weiter unten). Die Produktseite nennt die Maße 130 × 101 × 31 mm.
Funktionen
KI in der Kamera: 4 TOPS
Der RVC2 führt Erkennung, Segmentierung und Objektverfolgung in der Kamera aus; 1,4 TOPS stehen für neuronale Netze bereit, ins Netz gehen fertige Ergebnisse. Herstelleranimation: eine Person, erkannt auf der Tiefenkarte, mit X-, Y- und Z-Koordinaten aus der OAK-Kamera.
PoE über RJ45
IEEE 802.3af Klasse 3 und 1000BASE-T über ein Kabel; die beiliegende Kabelverschraubung dichtet Leitungen mit 5-7 mm Durchmesser ab.
Stereotiefe 0,7-12 m
Kamerapaar OV9282 mit 1 MP, Global Shutter und 75 mm Basis; Fehler unter 2 % bis 4 m, Tiefenkarte auf das RGB-Bild ausgerichtet.
IP67 und IMU mit 9 Achsen
Gehäuse aus Aluminium und Gorilla Glass für raue Bedingungen; die BNO086 verknüpft die Sensordaten im Chip, Betrieb von -20 bis 50 °C.
12-MP-Farbkamera mit Autofokus
IMX378 mit 4056 × 3040 bis 60 fps, Objektiv F1,8, scharf ab 8 cm, Sichtfeld 78° diagonal.
Anwendungen
Qualitätsprüfung in rauer Umgebung
Die 12-MP-Farbkamera mit Autofokus ab 8 cm zeigt Details des Objekts, das IP67-Gehäuse erlaubt die Montage dort, wo Staub und Wasser auftreten.
Außenanlagen und Hallen
IP67 und ein Kabel bis 100 m vom Switch: Die Kamera über Tor, Rampe oder Arbeitsplatz arbeitet ohne Rechner daneben und sendet Ergebnisse über das Netz.
Bewegungsanalyse und Zählen von Objekten
Erkennung, Verfolgung in 2D und 3D sowie X-, Y- und Z-Koordinaten aus der Kamera; zum Server gehen Metadaten oder ein Bild in H.264, H.265 oder MJPEG.
Integration mit eigener Elektronik
Die offene Dokumentation der PoE-Platine (Schaltplan, Altium-Dateien, Zeichnungen) und die Pads J5 und J8 mit Signalen des OAK-SoM-Pro erlauben eigene Erweiterungen.
Welche OAK-D PoE passt?
OAK-D S2 PoE: Farbe 12 MP mit Autofokus oder Fixfokus, passives Stereo, IP65, M12- und M8-Anschluss, 184 g. OAK-D Pro PoE: wie S2 PoE plus IR-Punktprojektor und IR-Beleuchtung für Dunkelheit, bis 7,5 W, auch mit Farbsensor OV9782 und Global Shutter. OAK-D PoE: erste Generation, IP67, RJ45-Buchse unter Kabelverschraubung, 361 g. OAK-D CM4 PoE: mit Raspberry-Pi-Rechner CM4 im Gehäuse, 90 mm Basis, IP67.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Kamera OAK-D PoEModul mit 12-MP-Farbkamera mit Autofokus, 1-MP-Stereokamerapaar, IMU mit 9 Achsen und Prozessor RVC2 im IP67-Gehäuse.
- KabelverschraubungDichtet die Durchführung des Ethernet-Kabels an der RJ45-Buchse ab; laut Herstellerdokumentation für 5-7 mm Kabeldurchmesser.
- Ethernet-Kabel, 2 mVerbindet die Kamera mit PoE-Switch oder -Injektor. Injektor oder Switch ist separat erforderlich.
- ReinigungstuchFür die Frontscheibe aus Gorilla Glass.
Kameras und Sensoren
Die OAK-D PoE gibt es in einer Ausführung: Farbkamera IMX378 mit Autofokus (Modul PY004) und Stereokamerapaar OV9282 (Modul PY003) mit Global Shutter - laut Herstellertabellen dieselben Kameramodule wie in der OAK-D S2 PoE mit Autofokus.
| Parameter | diese Seite Farbkamera IMX378 mit Autofokus, SKU A00125 | Stereopaar Tiefenkameras |
|---|---|---|
| Sensor | IMX378 (PY004) | OV9282 (PY003) |
| Sichtfeld DFOV / HFOV / VFOV | 78° / 66° / 54° | 89,5° / 80° / 55° |
| Auflösung | bis 12 MP (4056 × 3040) | bis 1 MP (1280 × 800) |
| Fokus * | AF: ab 8 cm bis ∞ | FF: ab 19,6 cm bis ∞ |
| Max. Bildrate | bis 60 fps | bis 255 fps |
| Spektralbereich | sichtbares Licht | sichtbares Licht |
| Filter | IR-Sperrfilter 650 nm | IR-Sperrfilter 650 nm |
| Verschluss | Rolling Shutter | Global Shutter |
| Sensorgröße | 1/2,3" | 1/4" |
| Blende | F1,8 ± 5 % | F2,0 ± 5 % |
| Effektive Brennweite | 4,81 mm | 2,35 mm |
| Pixelgröße | 1,55 µm | 3 µm |
* Laut Hersteller gelten gewisse Einschränkungen; Details auf Anfrage.
Andere Kamera gesucht?
- Luxonis OAK-D S2 PoE - Auto Focus Mehr Varianten der Farbkamera und kleineres Gehäuse: OAK-D S2 PoE.
- Luxonis OAK-D W PoE - IMX378 Weites Sichtfeld: OAK-D W PoE.
- Luxonis OAK-D Pro PoE - Auto Focus Aktives Stereo und bessere Leistung bei schwachem Licht dank IR-Beleuchtung: OAK-D Pro PoE.
- Luxonis OAK-D Pro W PoE - IMX378 Aktives Stereo mit weitem Sichtfeld: OAK-D Pro W PoE.
Technische Details
PoE-Versorgung und Netzwerk
Die Kamera braucht einen PoE-Switch oder -Injektor nach IEEE 802.3af; der Injektor ist nicht im Lieferumfang (der Hersteller bietet einen 802.3af-Injektor mit 15 W für alle OAK-PoE-Kameras an). Die Kabelverschraubung muss auf einem Kabel mit passendem Durchmesser festgezogen sein: Ein dickeres passt nicht, ein dünneres wird nicht abgedichtet, davon hängt die Schutzart ab.
- Versorgungsstandard
- PoE IEEE 802.3af, Klasse 3
- Netzwerk
- 1000BASE-T, 1 Gbit/s
- Anschluss an der Kamera
- RJ45-Buchse unter der Kabelverschraubung
- Kabel im Lieferumfang
- Ethernet, 2 m
- Kabeldurchmesser in der Verschraubung
- 5-7 mm (Herstellerdokumentation)
- Leitungslänge
- bis 100 m, Kabel Cat5e oder besser (Herstellerdokumentation)
- Ohne DHCP-Server
- Ersatzadresse 169.254.1.222
Inbetriebnahme von PoE-Kameras - Herstellerdokumentation (EN)
Prozessor RVC2 in der Kamera
- 4 TOPS Rechenleistung, davon 1,4 TOPS für neuronale Netze
- jedes KI-Modell, auch mit eigener Architektur, nach Konvertierung in das RVC2-Format
- Videokodierung H.264, H.265 und MJPEG: 4K bei 30 fps, 1080p bei 60 fps
- Bildverarbeitung: Entzerrung, Skalierung und Zuschnitt (ImageManip), Kantenerkennung, Merkmalsverfolgung, eigene CV-Funktionen
- Stereotiefe mit Filterung und Nachbearbeitung, auf das RGB-Bild ausgerichtet, umfangreich konfigurierbar
- Objektverfolgung in 2D und 3D (ObjectTracker)
- eigene Logik direkt in der Kamera (Script-Knoten)
- Herstellerbeispiele für PoE-Kameras: TCP-Stream, MJPEG-Server per HTTP und MQTT-Veröffentlichung direkt aus der Kamera
Stereotiefe in Zahlen
Bereich und Mindestabstand hängen von Sichtfeld, Auflösung und Basis ab; die Genauigkeit gibt der Hersteller für 800P an. Erweiterte Disparität ist ein Modus des StereoDepth-Knotens in DepthAI.
- Stereo-Basis
- 75 mm (Abstand linke und rechte Kamera)
- Stereokameras
- 2 × OV9282, 1280 × 800, Global Shutter, 89,5° diagonal
- Idealer Bereich
- 0,7-12 m
- Maximale Reichweite
- 30 m
- Mindestabstand (MinZ)
- ca. 70 cm (800P); ca. 35 cm (400P oder 800P, erweiterte Disparität); ca. 20 cm (400P, erweiterte Disparität)
- Absoluter Fehler bis 4 m
- unter 2 %
- Absoluter Fehler 4-7 m
- unter 4 %
- Absoluter Fehler 7-10 m
- unter 6 %
Leistungsaufnahme
Den Großteil der Energie nimmt der RVC2 auf. Eine niedrigere Bildrate in der gesamten Pipeline entlastet die Subsysteme und senkt die Leistungsaufnahme.
- Grundlast und Kamerastreams
- 2,5-3 W
- PoE-Schaltung
- 0,5 W
- KI-Subsystem
- bis 1 W
- Stereotiefe
- bis 0,5 W
- Videoencoder
- bis 0,5 W
- Gesamt, alle Funktionen auf 100 %
- bis ca. 5,5 W
Betriebsbedingungen
- Umgebungstemperatur -20 bis 50 °C bei voller Prozessorlast
- IP67 mit festgezogener Kabelverschraubung
- Vibrationsfestigkeit geprüft nach EN 60068-2-6:2008
- der RVC2 arbeitet dauerhaft bis 105 °C; darüber schaltet die Bibliothek DepthAI das Gerät zum Schutz des Chips ab (Herstellerdokumentation)
- US-Exportklassifizierung: EAR99
Gehäuse und Montage
- Material
- Aluminium in Industriequalität, Frontscheibe aus Gorilla Glass
- Befestigung
- Stativgewinde 1/4"; M3-Bohrungen im Abstand von 45 mm
- Anschluss
- RJ45 unter der Kabelverschraubung an der Unterseite
- Abmessungen (Produktseite)
- 130 × 101 × 31 mm
- Abmessungen (Herstellerzeichnung)
- Gehäuse 130 × 65 × 29,9 mm, Kabelverschraubung steht 39 mm vor
- Gewicht
- 361 g
Platine, Speicher und Bootvorgang
Im Inneren arbeitet ein OAK-SoM-Pro auf der PoE-Platine. Ein DIP-Schalter neben dem USB-Anschluss wählt den Start über USB, aus dem eMMC-Speicher oder aus dem NOR-Flash des Moduls. Die Produktseite nennt 16 GB eMMC, laut Herstellerdokumentation haben nach Mai 2026 gefertigte Geräte jedoch keinen eMMC-Speicher; die Ausstattung bestätigen wir vor der Bestellung.
- der USB-C-Anschluss auf der Platine (Strom und Daten) ist erst nach Abnahme des Gehäuses zugänglich
- Pads J5 (Hilfs-Ein- und Ausgänge des OAK-SoM-Pro) und J8 (Quad SPI BW2099) für Steckverbinder Amphenol/FCI 20021121-00010T1LF oder gleichwertige
- die Reset-Taste setzt nur das OAK-SoM-Pro zurück
- LEDs: 5 V (5-V-Versorgung auf der Platine), PG (Power Good des OAK-SoM-Pro), RUN (Modul nicht im Reset)
- das Zurücksetzen auf Werkseinstellungen erfordert das Öffnen des Gehäuses: DIP-Schalter auf USB-Boot, Device Manager des Herstellers, danach Schalter zurück und Gehäuse mit korrekt sitzender Dichtung schließen (Herstellerdokumentation)
- Achtung: auf der PoE-Platine können Spannungen bis 57 V und mehr anliegen - Schaltung nicht berühren
IMU und Software
Die IMU BNO086 misst Bewegung in 9 Achsen und verknüpft die Sensordaten im Chip. Die Daten liest der IMU-Knoten in DepthAI, etwa für Odometrie und Bildstabilisierung. Programmiert wird die Kamera mit der Bibliothek DepthAI (C++ und Python); für die erste Inbetriebnahme stellt der Hersteller das Programm OAK Viewer mit Bild- und Tiefenvorschau bereit, außerdem einen ROS-Treiber (depthai-ros). Die Bibliothek findet PoE-Kameras im selben Subnetz selbst; in einem anderen Subnetz verbindet man sich über die IP-Adresse.
DepthAI-Funktionen und Kompatibilität
Laut Herstellergrafik: Funktionen dieses Modells und Funktionen aller OAK-Kameras.
- Stereotiefe
- Objektverfolgung in 3D
- Objektlokalisierung in 3D (Koordinaten X, Y, Z)
- IMU-Daten (BNO086, 9 Achsen)
- PoE-Anbindung
- Standalone-Betrieb mit Programm im Flash-Speicher
- Inferenz neuronaler Netze
- Entzerrung (Warp, Dewarp)
- Objektverfolgung
- Kodierung H.264 und H.265
- Merkmalsverfolgung
- Kodierung MJPEG
- Zoom, der der Bewegung folgt
- Eckenerkennung
- Python (DepthAI)
- voll kompatibel mit OpenVINO
Zubehör des Herstellers für diese Kamera
Laut den Zubehörseiten von Luxonis; jedes Zubehörteil hat bei uns eine eigene Seite.
- PoE-Injektor 802.3af mit 15 W - laut Hersteller für alle OAK-PoE-Kameras
- Stativ mit 1/4"-Gewinde - laut Hersteller passend für alle OAK-Kameras
Spezifikation
| Typ | Stereo-Tiefenkamera mit RGB-Kamera, IMU und KI-Prozessor im IP67-Gehäuse, Versorgung und Anbindung über Ethernet (PoE); erste Generation der OAK-D PoE, Plattform RVC2 |
| Tiefentechnologie | passives Stereo, Berechnung in der Kamera; Filterung, Nachbearbeitung, Ausrichtung der Tiefe auf RGB |
| Tiefen-Bildsensoren | 2 × OV9282 (PY003), Global Shutter, 1280 × 800, bis 255 fps (Hersteller), Sichtfeld 89,5° / 80° / 55° (DFOV / HFOV / VFOV), scharf ab 19,6 cm, 1/4", F2,0, f = 2,35 mm, Pixel 3 µm, IR-Sperrfilter 650 nm |
| KI-Leistung | Prozessor Luxonis RVC2: 4 TOPS, davon 1,4 TOPS für neuronale Netze; jedes Modell nach Konvertierung |
| Stereo-Basis | 75 mm |
| Messbereich | ideal 0,7-12 m; maximal bis 30 m (Hersteller) |
| Mindestabstand | ca. 70 cm (800P); ca. 35 cm (400P oder 800P, erweiterte Disparität); ca. 20 cm (400P, erweiterte Disparität) |
| Genauigkeit | absoluter Fehler unter 2 % (bis 4 m), 4 % (4-7 m), 6 % (7-10 m) bei 800P |
| Video-Encoding | H.264, H.265, MJPEG; 4K bei 30 fps, 1080p bei 60 fps |
| Software | DepthAI (C++ und Python): ImageManip (Entzerrung, Skalierung, Zuschnitt), Kantenerkennung, Merkmalsverfolgung, ObjectTracker 2D und 3D, eigene Logik in der Kamera (Script-Knoten); ROS-Treiber des Herstellers (depthai-ros) |
| Netzwerkschnittstelle | Gigabit-Ethernet 1000BASE-T (1 Gbit/s), RJ45-Buchse unter der Kabelverschraubung; Kommunikation per TCP, UDP, HTTP, MQTT |
| Versorgung | PoE IEEE 802.3af, Klasse 3, über RJ45; PoE-Switch oder -Injektor erforderlich (nicht im Lieferumfang); auf der Platine zusätzlich USB-C, zugänglich nach Abnahme des Gehäuses |
| Leistungsaufnahme | bis ca. 5,5 W (Grundlast und Kamerastreams 2,5-3 W, PoE-Schaltung 0,5 W, KI bis 1 W, Tiefe bis 0,5 W, Kodierung bis 0,5 W) |
| Massenspeicher | eMMC 16 GB laut Produktseite; laut Herstellerdokumentation nach Mai 2026 gefertigte Geräte ohne eMMC; Start auch über USB und aus dem NOR-Flash des OAK-SoM-Pro |
| Schutzart | IP67 (mit festgezogener Kabelverschraubung) |
| IMU | BNO086, 9 Achsen, mit Sensorfusion im Chip |
| Vibration und Schock | geprüft nach EN 60068-2-6:2008 |
| Montage | Stativgewinde 1/4"; M3-Bohrungen im Abstand von 45 mm |
| Bauform | Aluminium in Industriequalität, Frontscheibe aus Gorilla Glass |
| Abmessungen | 130 × 101 × 31 mm (Produktseite); Herstellerzeichnung: Gehäuse 130 × 65 × 29,9 mm, Kabelverschraubung steht 39 mm vor |
| Gewicht | 361 g |
| Betriebstemperatur | -20 bis 50 °C (Umgebung, volle Prozessorlast) |
| Lieferumfang | Kamera OAK-D PoE, Kabelverschraubung, Ethernet-Kabel 2 m, Reinigungstuch; PoE-Injektor oder -Switch separat |
| Zertifizierung | CE (Dokument des Herstellers) |
| Kompatibles Zubehör | laut Hersteller: PoE-Injektor 802.3af 15 W (alle OAK-PoE-Kameras), Stativ 1/4" (alle OAK-Kameras) |
| Hinweis | die Speicherausstattung (eMMC) bestätigen wir vor der Bestellung - der Hersteller kündigt Geräte ohne eMMC an |
| US-Exportklassifizierung | EAR99 |
| RGB-Sensor | IMX378 (PY004) mit Autofokus: 12 MP (4056 × 3040) bis 60 fps, scharf ab 8 cm, Rolling Shutter, Sichtfeld 78° / 66° / 54°, 1/2,3", F1,8, f = 4,81 mm, Pixel 1,55 µm, IR-Sperrfilter 650 nm |
| Modellvarianten | SKU A00125 (eine Variante) |
Downloads
- OAK-D PoE - Datenblatt (EN, PDF)PDF des Herstellers
Spezifikation, Maßzeichnungen und Anschlüsse.
- OAK-D PoE - HerstellerdokumentationSeite des Herstellers
Spezifikation, Leistungsaufnahme, Betriebsbedingungen und Hardware-Update (eMMC).
- OAK-D PoE - 3D-Modelle (GitHub des Herstellers)Dateien des Herstellers
Dateien für Halterungen und Gehäuse.
- CE-Zertifikat (PDF)PDF des Herstellers
Konformitätsdokument des Herstellers.
- Layout und Maße der PoE-Platine (GitHub des Herstellers)Dateien des Herstellers
Lage von Anschlüssen, DIP-Schalter und LEDs auf der Platine.
- Schaltplan der Platine (GitHub des Herstellers)Dateien des Herstellers
Schaltplan des Herstellers, auch Steckerbelegungen.
- Platinenprojekt in Altium (GitHub des Herstellers)Dateien des Herstellers
PCB-Quelldateien für eigene Anpassungen.
- Bestückungszeichnung der Platine (PDF)PDF des Herstellers
Lage der Bauteile auf der Platine.
- Bestückungsdaten der Platine (GitHub des Herstellers)Dateien des Herstellers
Daten für die Bestückung der Platine.
- Fertigungszeichnung der Platine (PDF)PDF des Herstellers
Maße und Aufbau der Leiterplatte.
- Fertigungsdaten der Platine (GitHub des Herstellers)Dateien des Herstellers
Daten für die Leiterplattenfertigung.
- Vibrationsfestigkeit - HerstellerdokumentationSeite des Herstellers
Prüfung nach EN 60068-2-6:2008, Bericht und Ergebnisse.
- Inbetriebnahme von PoE-Kameras - Leitfaden des HerstellersSeite des Herstellers
Versorgung, erste Verbindung, IP-Adressen und Fehlersuche.
- DepthAI - SoftwaredokumentationSeite des Herstellers
Bibliothek des Herstellers für C++ und Python: Tiefe, neuronale Netze, Beispiele.
- depthai-ros - ROS-Treiber (GitHub des Herstellers)Quellcode des Herstellers
ROS-Knoten für OAK-Kameras.
Versand
Wir bestellen die Kamera nach Auftragsbestätigung beim Hersteller. Der Hersteller nennt eine Lieferzeit in der EU von 2-5 Werktagen ab Versand; den Termin bestätigen wir in der Proforma. Die Kamera wiegt 361 g.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.