
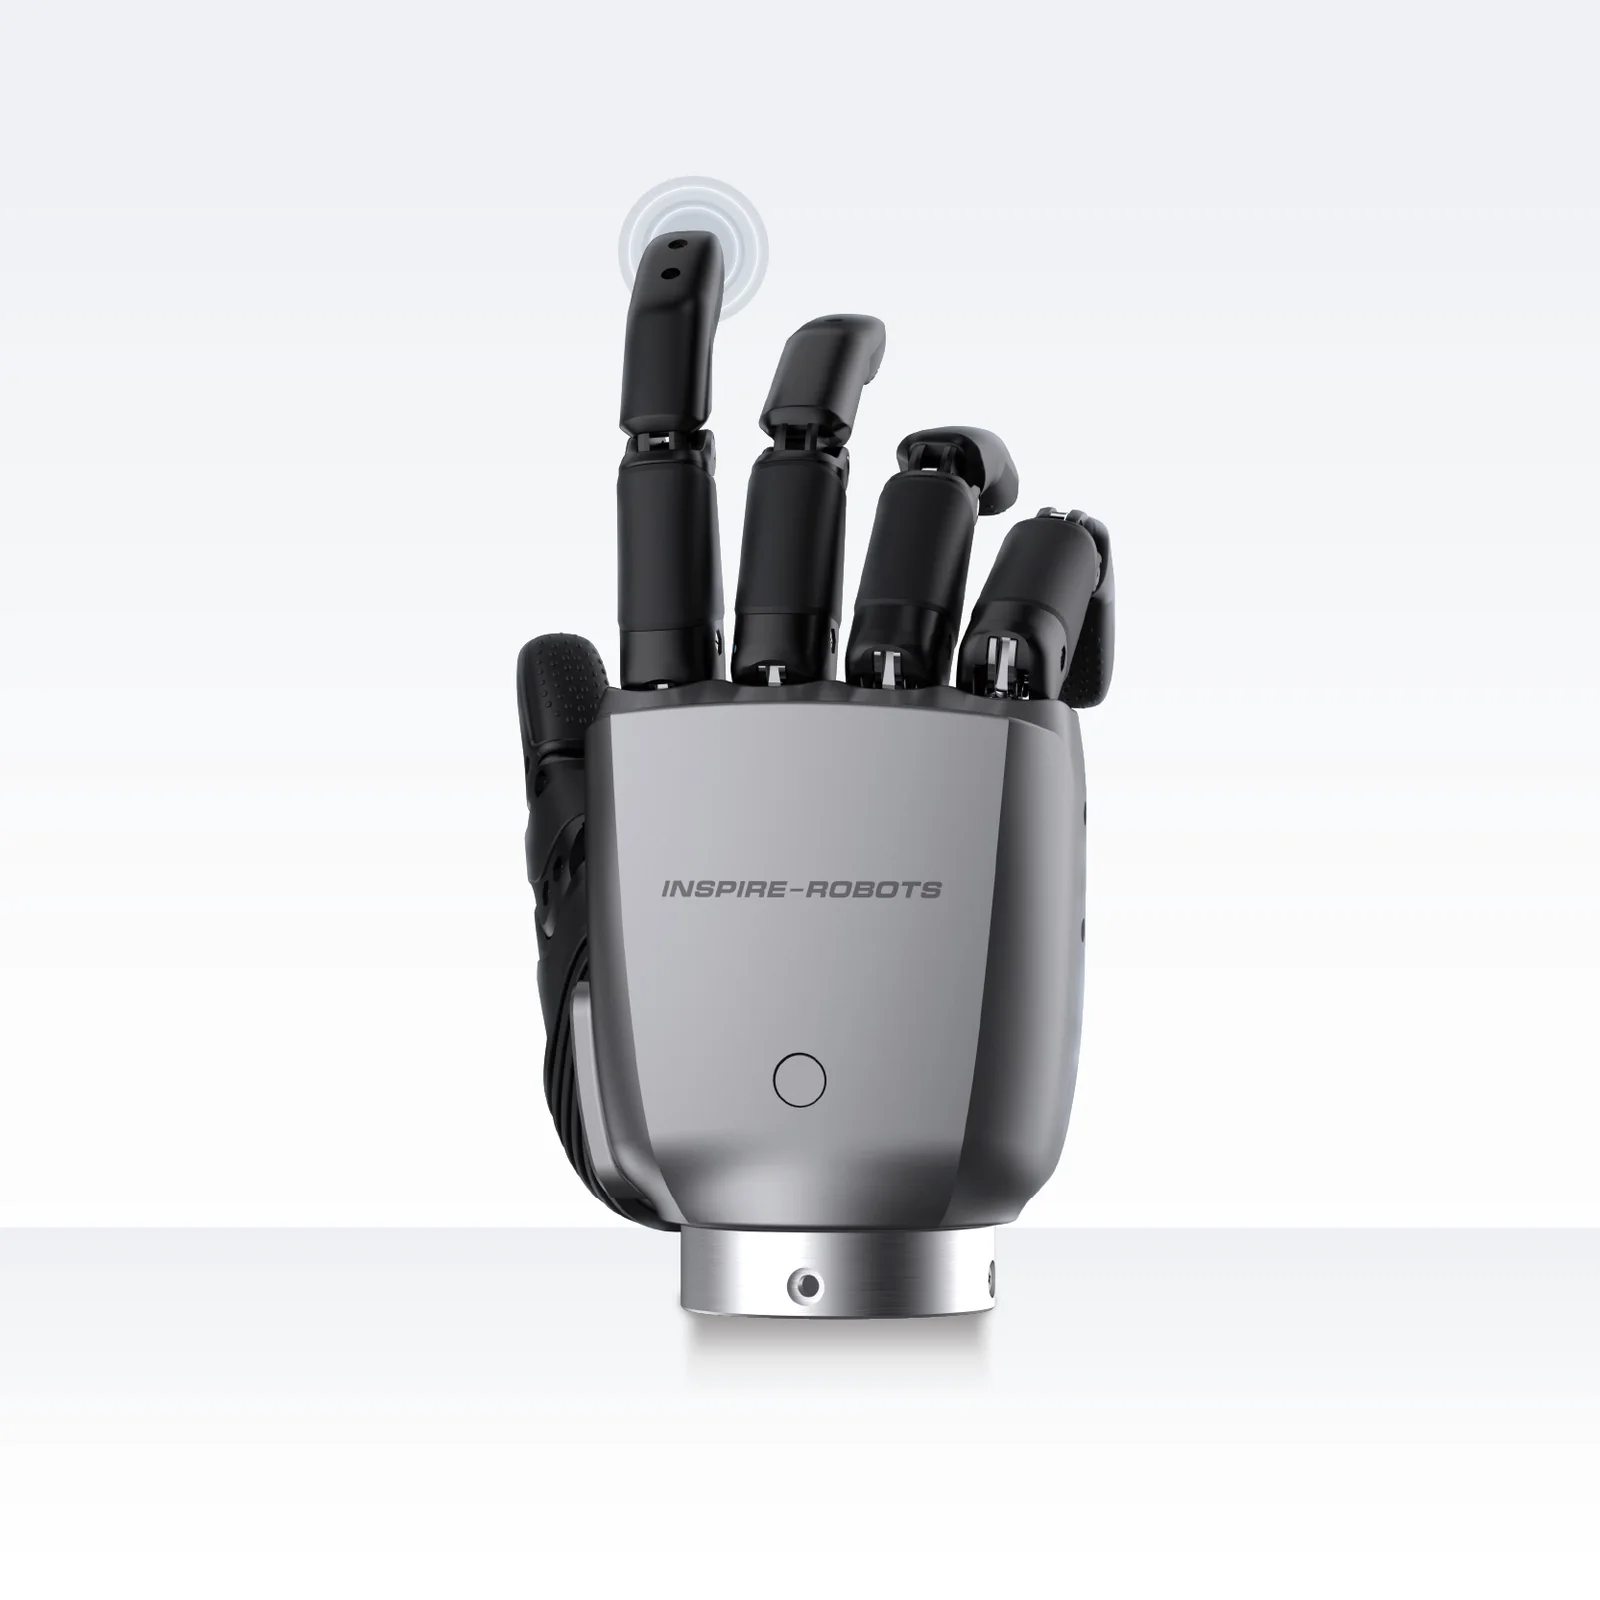
Inspire Robots RH56F1
RH56F1 ist eine Roboterhand der neuen Generation von Inspire Robots: integriertes Metallskelett, 6 Freiheitsgrade, EtherCAT-Kommunikation mit 1 kHz plus RS485 oder CAN FD, Kraftsensoren mit 0,1 N Auflösung und optional 8 Tastsensoren mit Annäherungsmessung. Daumenkraft mindestens 15 N, Gewicht 615-630 g, Versorgung 24-48 V. Verkauf auf Anfrage.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung.
- 15 N
- Daumenkraft (min.)
- 10 N
- Fingerkraft (min.)
- 615 g
- Gewicht (Basisversion)

Produktbeschreibung
RH56F1 ist eine Konstruktion, bei der der Hersteller auf Steifigkeit und Wahrnehmung gesetzt hat: ein vollständig metallisches, integriertes Skelett, eine genannte passive statische Last von 30 kg und, so der Hersteller, 24 Sensorsätze in 4 Kategorien. Sechs Miniatur-Linearservoantriebe mit Kraftsensoren von 0,1 N Auflösung bewegen 12 Gelenke; der Daumen dreht sich im Bereich 60-180° mit über 155°/s, die vier Finger beugen sich mit über 107°/s, die Hand schließt in bis zu 0,8 s. Die Daumenspitze liefert mindestens 15 N, die Finger mindestens 10 N, Wiederholgenauigkeit ±0,2 mm.
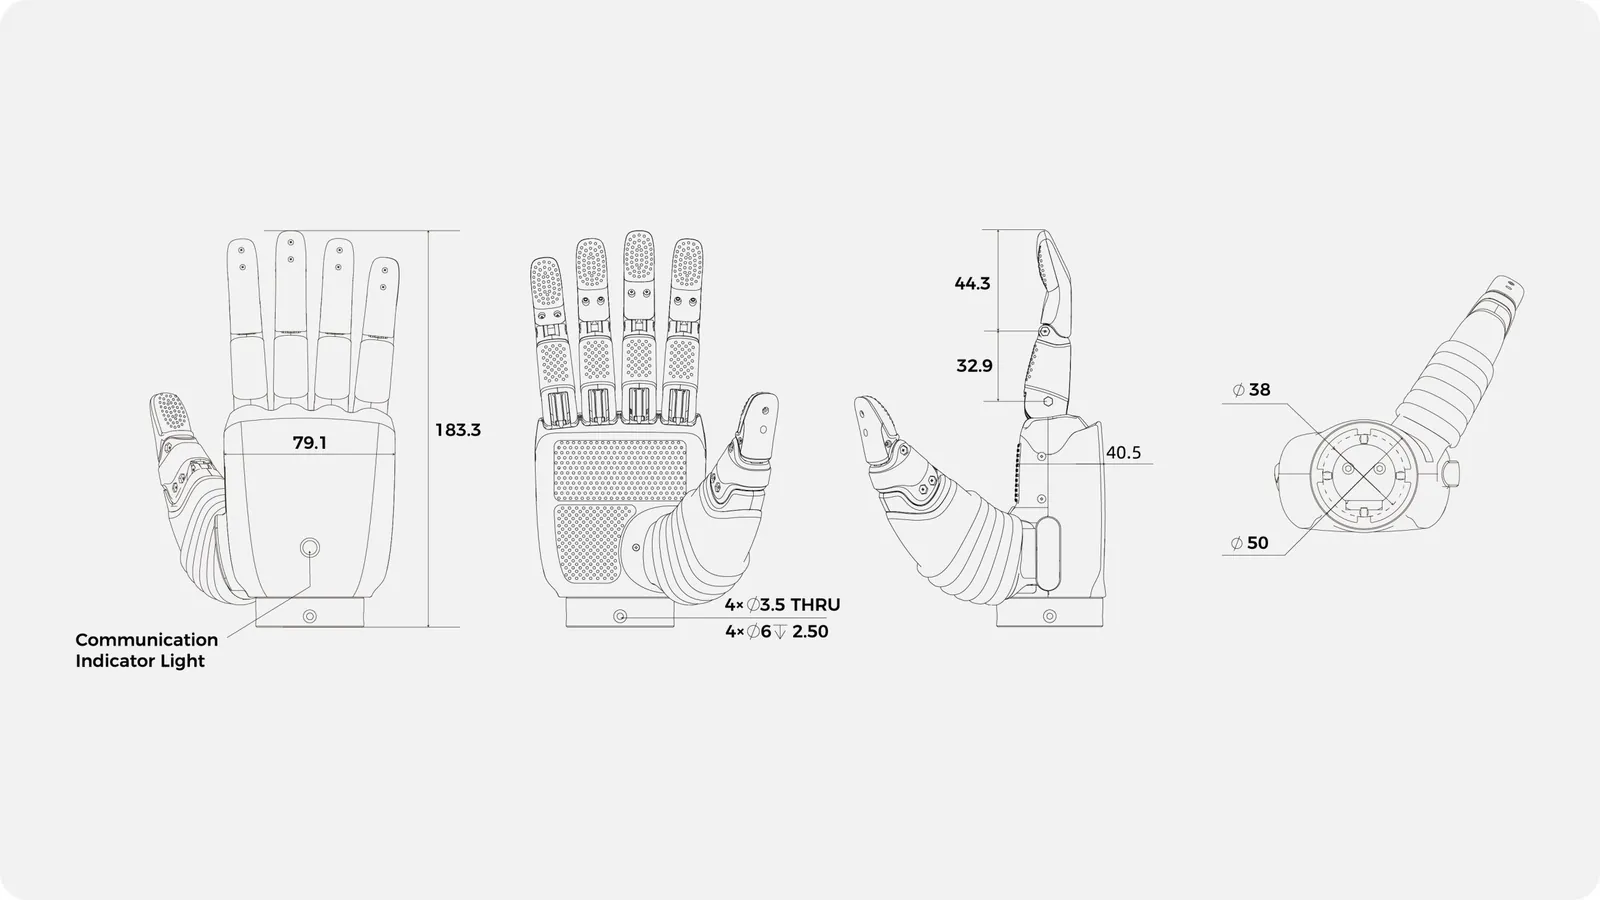
Die Kommunikation läuft über EtherCAT (I/O-Modus mit PDO) mit einer genannten Frequenz von 1 kHz, dazu RS485 mit Registerprotokoll und Modbus RTU (Variante E2) oder CAN FD bis 5 MBit/s (Variante E4), alles über einen achtpoligen, Lemo-kompatiblen Stecker. Die Variante T1 hat 8 kapazitive Tastsensoren: fünf in den Fingerkuppen und drei in Handflächenzonen, jeder mit Normal- und Tangentialkraft in 0,01 N Auflösung, Richtung der Tangentialkraft und einem 24-Bit-Annäherungswert. Die Hand wiegt 615 g ohne und 630 g mit Sensoren, misst 183,3 x 79,1 x 40,5 mm, wird mit einem Flansch Ø50 mm und Zentrierung Ø38 mm befestigt und mit 24-48 V versorgt (Spitzenstrom 5 A).
Jeder Finger arbeitet in einem von drei Modi: Schutzmodus Geschwindigkeit-Kraft, geschlossener Kraftregelkreis oder Impedanzregelung, die Kontaktkraft und Positionsabweichung ausbalanciert und das Objekt schont. Die Register umfassen Winkel in 0,1°, Geschwindigkeit, Kraftschwelle, Schutzstrom, Istkraft, Strom und Temperatur jedes Antriebs, Pause und Not-Halt. Der Hersteller bietet das Gehäuse in vier Farben an: Schwarz, Weiß, Silber und Grau. Die PC-Software mit 13 Aktionen und die Simulation in Gazebo (laut FAQ) ergänzen das Paket.
Aufbau und Komponenten
Funktionen
Metallskelett und 30 kg passive Last
Die integrierte Metallkonstruktion liefert die Steifigkeit, die humanoide Roboter brauchen; der Hersteller nennt 30 kg statische Last und das Bestehen von 20 Belastungstests.
EtherCAT mit 1 kHz
Echtzeitkommunikation im PDO-Modus, ergänzt um RS485 mit Modbus RTU oder CAN FD: Die Hand hängt im Roboternetzwerk wie ein Industrieantrieb.
Acht Tastsensoren mit Annäherungsmessung
Fingerkuppen und Handfläche liefern Normal- und Tangentialkraft mit 0,01 N Auflösung, die Richtung der Tangentialkraft und die Annäherung eines Objekts vor dem Kontakt.
Drei Fingerregelmodi
Schutzmodus Geschwindigkeit-Kraft, geschlossener Kraftregelkreis und Impedanzregelung: vom festen Griff um eine Schraube bis zum nachgiebigen Halten eines Eis ohne Änderung der Mechanik.
Anwendungen
Humanoide Roboter
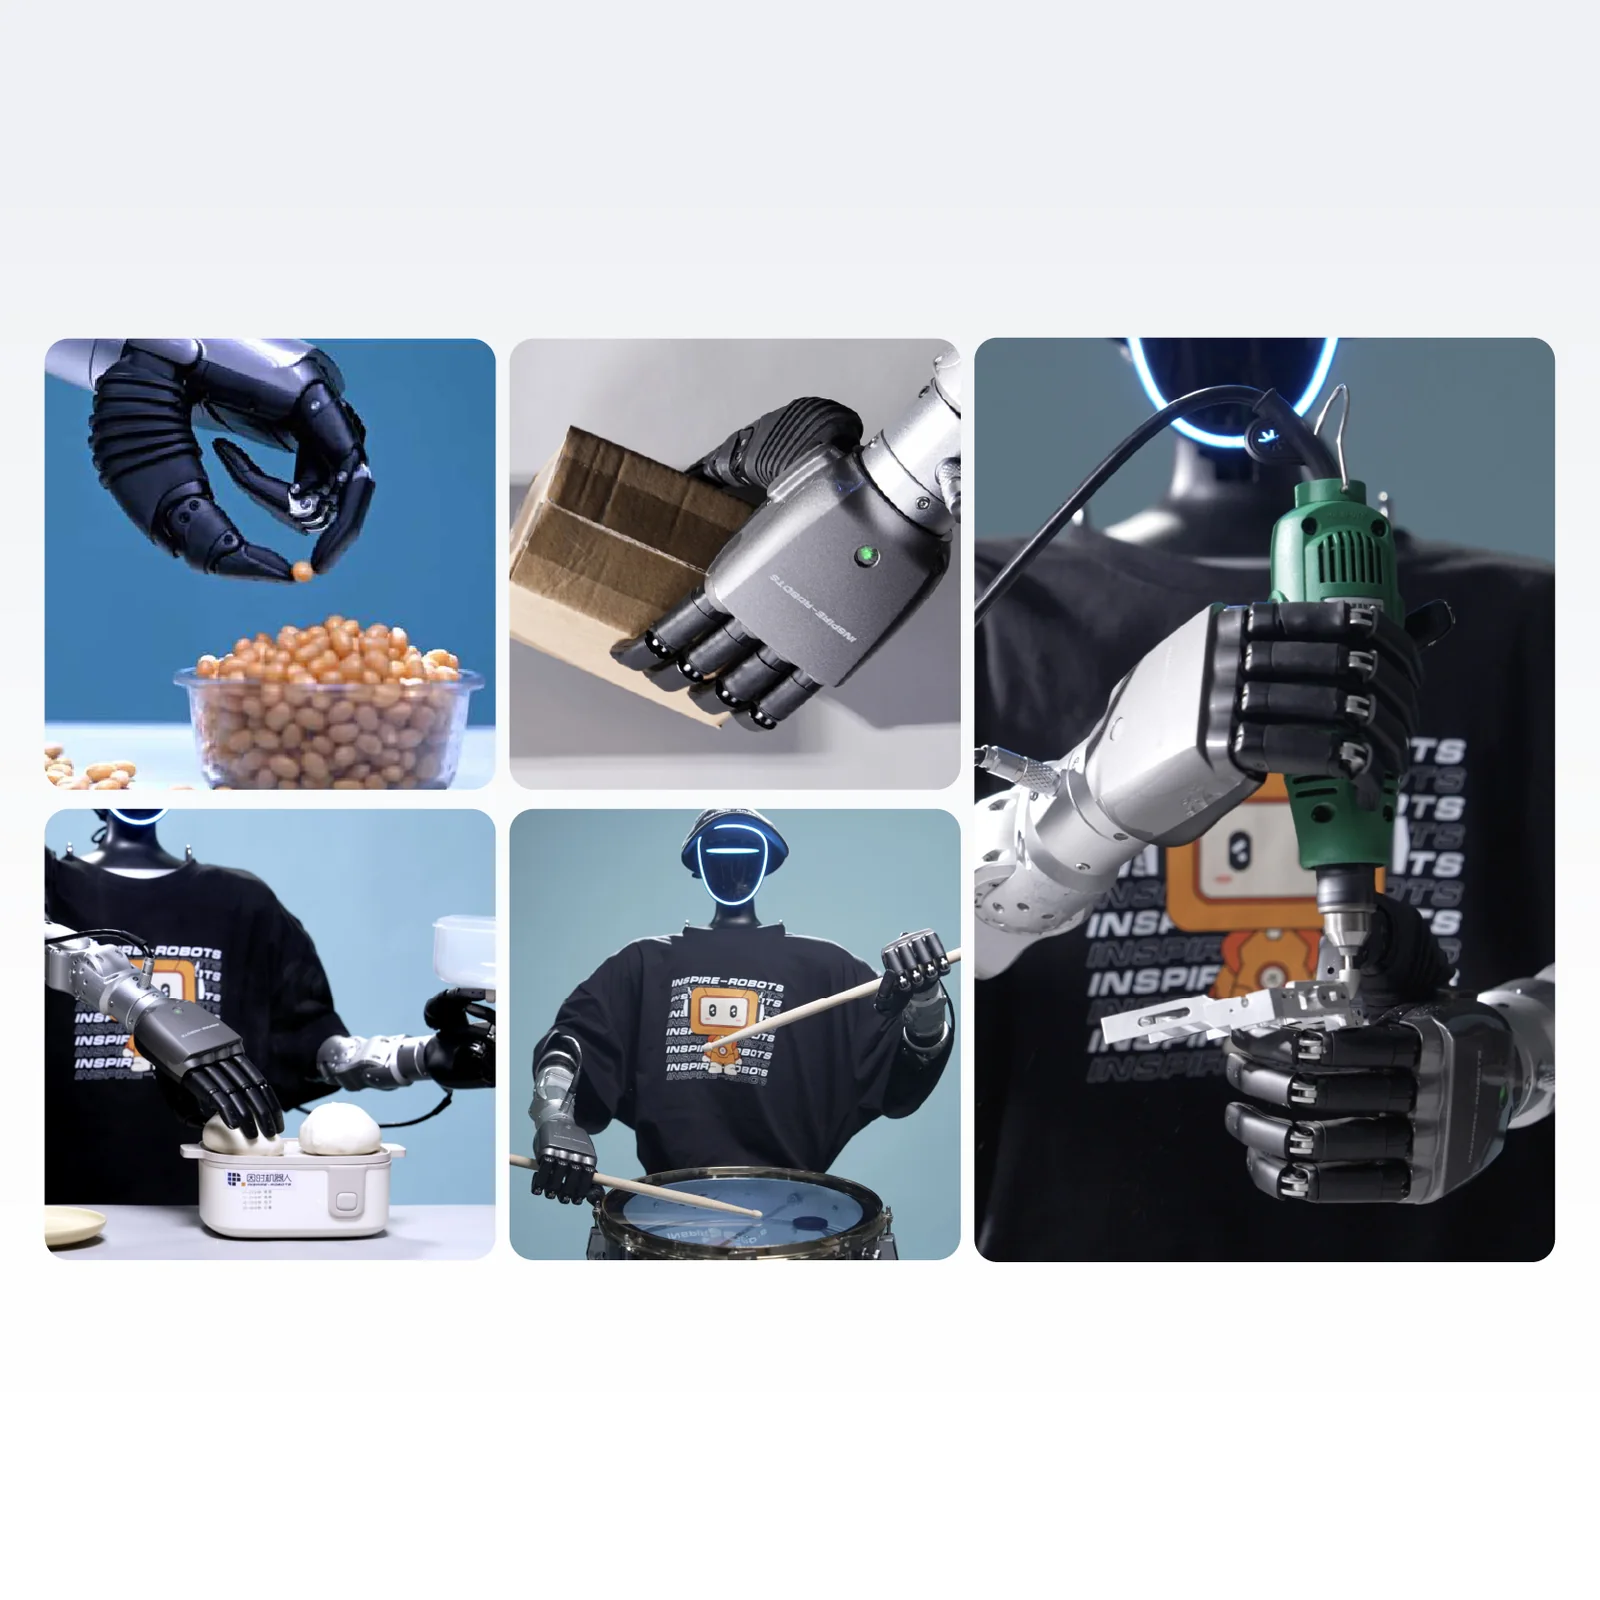
Der Hersteller bewirbt die F1 als Hand, die besser zu Robotern passt: EtherCAT, Metallskelett und 24-48 V passen zu Bussen und Versorgung von Humanoiden; auf Herstellerfotos bedient ein Humanoid mit F1 eine Bohrmaschine und spielt Schlagzeug.
Präzise Manipulation
Griff um Schraube, Visitenkarte, Stift und eine einzelne Bohne aus der Schüssel: Tastsensoren und Impedanzmodus dosieren die Kraft für kleine und empfindliche Objekte.
Forschung und Robot Learning
1 kHz Daten aus sechs Kraftsensoren und acht Tastsensoren mit Annäherungsinformation sind ein Datenstrom für das Greiflernen; Simulation in Gazebo laut FAQ des Herstellers.
Auswahl in der Familie RH56
F1 = Metall, EtherCAT, Impedanzmodus, 615-630 g; H1 = dasselbe EtherCAT in einer kleineren 470-g-Hand; E2 = 30 N ohne EtherCAT; DG2 = 13 Freiheitsgrade.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Hand RH56F1Komplette Hand mit Antrieben, Sensoren und Steuerelektronik. Varianten: RH56F1-E2R / E2L (EtherCAT + RS485), RH56F1-E4R / E4L (EtherCAT + CAN FD); mit Tastsensoren: Zusatz -T1; Seite und Version geben wir in der Bestellung an.
- MontageflanschFlansch zur Befestigung der Hand am Roboterarm; Maße und Lochbild in der Zeile Montage der Spezifikation. Lieferumfang laut Herstellerangabe (Inspire Robots) vom 14.10.2026.
- KabelsatzStandard-Kabelsatz für Versorgung und Kommunikation passend zur bestellten Schnittstelle: EtherCAT + RS485 (E2) oder EtherCAT + CAN FD (E4); für die Arme AgileX NERO und PiPER (CAN) ein Satz mit CAN-Leitungen - bitte in der Anfrage angeben.
Spezifikation
| Typ | fünffingrige Roboterhand mit Metallskelett, 6 Linearantriebe mit Kraftsensoren, EtherCAT |
| Modellvarianten | RH56F1-E2R / E2L (EtherCAT + RS485), RH56F1-E4R / E4L (EtherCAT + CAN FD); mit Tastsensoren: Zusatz -T1 |
| Handseite | rechts (R) oder links (L) |
| Freiheitsgrade | 6 |
| Anzahl der Gelenke | 12 |
| Antriebe | 6 Miniatur-Linearservoantriebe mit Kraftsensoren |
| Kraftsensoren | 6, Auflösung 0,1 N |
| Tastsensoren | Variante T1: 8 kapazitive Sensoren (5 Fingerkuppen + 3 Handflächenzonen), Bereich 30 N, Genauigkeit 5 % FS; Normal- und Tangentialkraft 0,01 N, Richtung 0-359°, Annäherung |
| Fingerspitzenkraft Daumen | mindestens 15 N |
| Fingerspitzenkraft Finger | mindestens 10 N |
| Statische Last (Herstellerangabe) | 30 kg (passiv, laut Hersteller) |
| Kraftauflösung | 0,1 N |
| Wiederholgenauigkeit | ±0,2 mm |
| Seitlicher Drehbereich des Daumens | 60° bis 180° |
| Seitliche Drehgeschwindigkeit des Daumens | über 155°/s |
| Beugegeschwindigkeit des Daumens | über 37°/s |
| Beugegeschwindigkeit der vier Finger | über 107°/s |
| Schließzeit der Hand | bis 0,8 s |
| Winkelbereiche (Register) | Finger 90° bis 174°; Daumenbeugung 110° bis 135°; Daumendrehung 60° bis 180° (Register in 0,1°) |
| Steuerschnittstelle | EtherCAT + RS485 (E2) oder EtherCAT + CAN FD (E4) |
| Kommunikationsfrequenz | 1 kHz (Herstellerangabe) |
| Protokolle | EtherCAT (I/O-Modus, PDO; ohne CiA402 und DC); RS485: Inspire-Registerprotokoll und Modbus RTU; CAN FD / CAN 2.0 (erweiterter Frame) |
| Busparameter | RS485: 115 200 Bit/s (auch 57 600, 19 200, 921 600), 8N1; CAN FD: 1M/5M oder 1M/2M; CAN 2.0: 500 oder 1000 kBit/s |
| Geräte an einem Bus | bis 254 (ID 1-254) |
| Stecker | 8-poliger Rundstecker 1BZ1G08CLL00000 (kompatibel zu Lemo FGG-1B-8P): Versorgung, RS485/CAN FD, EtherCAT |
| Fingerregelmodi | je Finger: Schutzmodus Geschwindigkeit-Kraft, geschlossener Kraftregelkreis, Impedanzregelung |
| Bewegungssequenzen und Gesten | Bewegungssequenzen in Registern; 13 Aktionen in der PC-Software |
| Schutzfunktionen | Schutzstrom je Antrieb 0-1500 mA; Fehler: Blockieren, Übertemperatur, Überstrom, Motor, Kommunikation; Pause und Not-Halt per Register |
| Kalibrierung der Kraftsensoren | per Register, 6-s-Sequenz ohne Last |
| Software | PC-Software des Herstellers (Upper Computer) |
| Simulation | Gazebo (laut FAQ des Herstellers) |
| Abmessungen | 183,3 x 79,1 x 40,5 mm |
| Fingergliedlängen | 44,3 mm und 32,9 mm |
| Montage | Flansch Ø50 mm mit Zentrierung Ø38 mm, 4 x Ø3,5 mm durchgehend mit Senkung Ø6 x 2,5 mm |
| Gehäusefarben | schwarz, weiß, silber, grau (laut Herstellergrafik) |
| Gewicht | 630 g ±10 g (mit Tastsensoren), 615 g ±10 g (ohne) |
| Versorgungsspannung | 24-48 V DC |
| Ruhestrom | ca. 0,2 A bei 24 V (Herstellerseite: 194 mA RS485, 193 mA CAN FD, 206 mA EtherCAT) |
| Durchschnittsstrom ohne Last | 1,0 A bei 24 V |
| Spitzenstrom | 5 A bei 24 V (Handbuch: 4 A bei maximaler Greifkraft) |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- RH56F1 - Benutzerhandbuch (EN, PDF)PDF des Herstellers
Parameter, Stecker, RS485, CAN FD, EtherCAT, Register, Fingerregelmodi, Tastsensoren.
- Inspire-Hände - Inbetriebnahme (EN, PDF)PDF des Herstellers
Testset, Nummerierung der Antriebe, Start mit der PC-Software.
- PC-Software für die Hände - Anleitung (EN, PDF)PDF des Herstellers
Monitor für Winkel, Strom, Kraft und Temperatur der Antriebe, Steuerung des Handmodells, Aktionsdatenbank.
- PC-Software für die Hände (Upper Computer, ZIP)Herstellerprogramm (ZIP)
Testprogramm des Herstellers für den PC, 34 MB.
- Download Center von Inspire RobotsHerstellerseite
Alle Handbücher und die PC-Software des Herstellers an einem Ort (Reiter Dexterous Hand).
Versand
Versand in der Herstellerverpackung aus dem Lager in Aachen. Die Hand wiegt 615-630 g; Gewicht und Maße der Sendung nennen wir im Angebot.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.