
Roboterhände - humanoide Hände für Roboter
Roboterhände sind Fünffingerhände nach dem Vorbild der menschlichen Hand: vier Finger und ein Daumen, der sich beugt und dreht. Eine solche humanoide Hand wird am Ende eines Roboterarms montiert, wenn der Roboter Gegenstände unterschiedlicher Form greifen, Werkzeuge bedienen oder Gesten zeigen soll. Im Shop finden Sie Roboterhände von Inspire Robots und BrainCo.
Wie eine Roboterhand aufgebaut ist
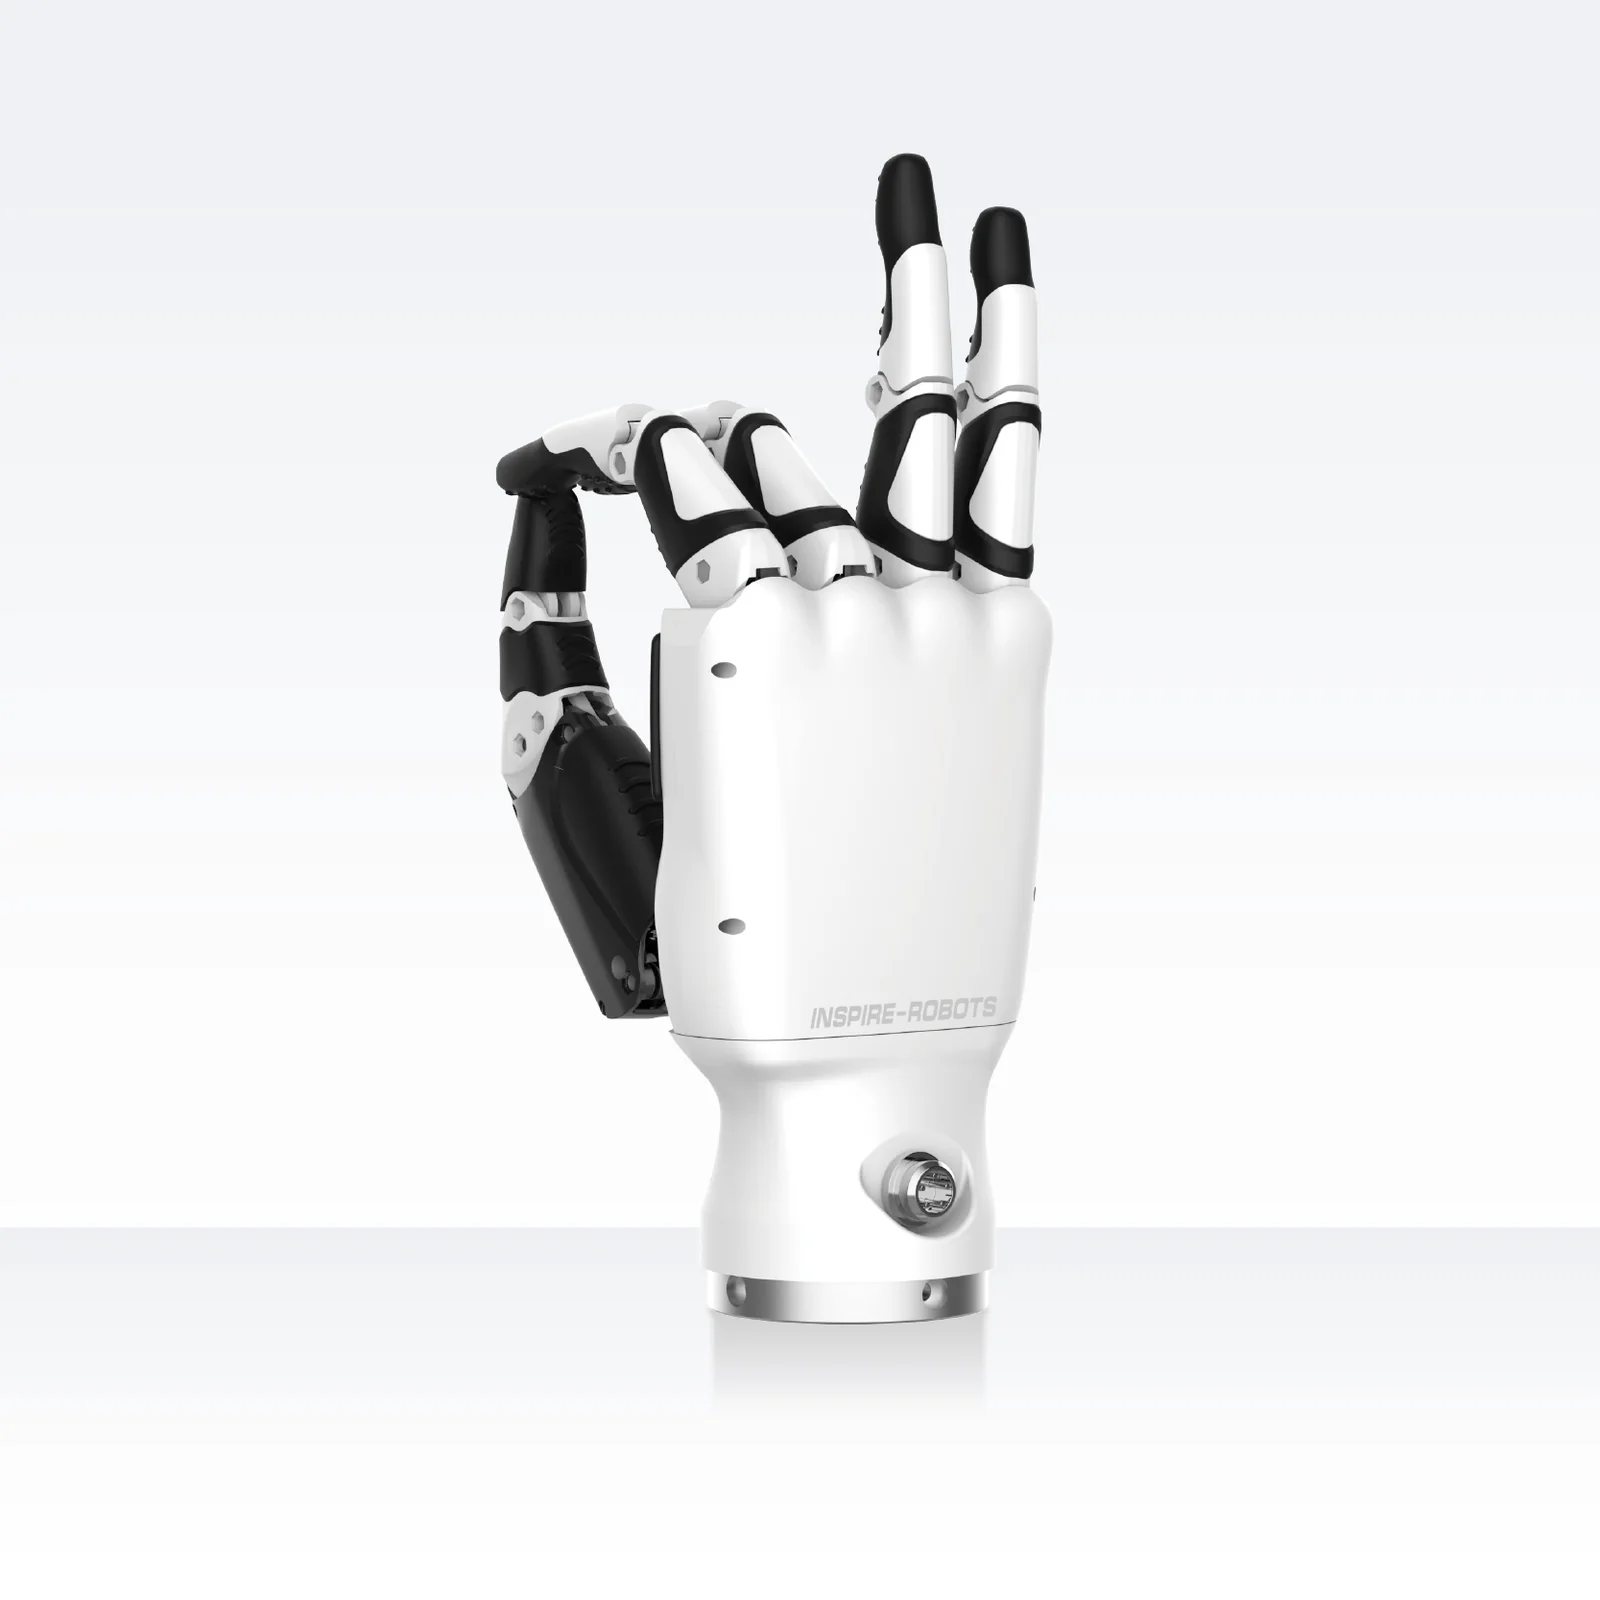
Die Hände der Serie RH56 von Inspire Robots haben sechs Miniatur-Linearservoantriebe: vier beugen die Finger, zwei bewegen den Daumen (Beugen und Drehen). Bei RH56DFX und RH56E2 bewegen die sechs Antriebe 12 Gelenke, und jeder Antrieb hat einen Kraftsensor. Die RH56DFX hat zusätzlich absolute Positionssensoren: Nach dem Einschalten ist keine Referenzfahrt nötig, und ohne Strom blockieren die Finger und halten den Griff.
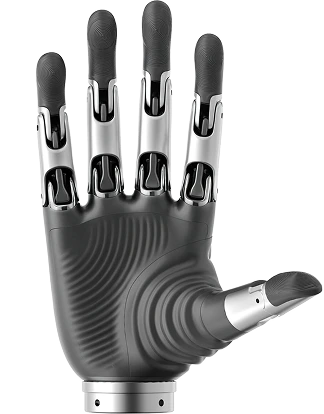
Die RH5DG2 hat 13 Antriebe und 13 Freiheitsgrade: Sie bewegt Grund- und Mittelgelenke der Finger getrennt, spreizt die Finger seitlich und hat drei Daumenantriebe. So formt sie Griffe, die Händen mit sechs Freiheitsgraden nicht möglich sind.
Greifkraft und Tastsensoren
Die Kraft an der Fingerspitze reicht von 4 N bei der RH56BFX bis 28 N bei der RH56E2, am Daumen von 6 N bis 30 N. Die RH56E2 bezeichnet der Hersteller als erste Industriehand mit einer Greifkraft vergleichbar der menschlichen. Bei der RH56DFX stoppt jeder Finger bei einem vorgegebenen Winkel oder einer vorgegebenen Kraft, sodass dieselbe Hand ein Ei und eine Hantel greift - der Unterschied ist nur die Kraftschwelle.
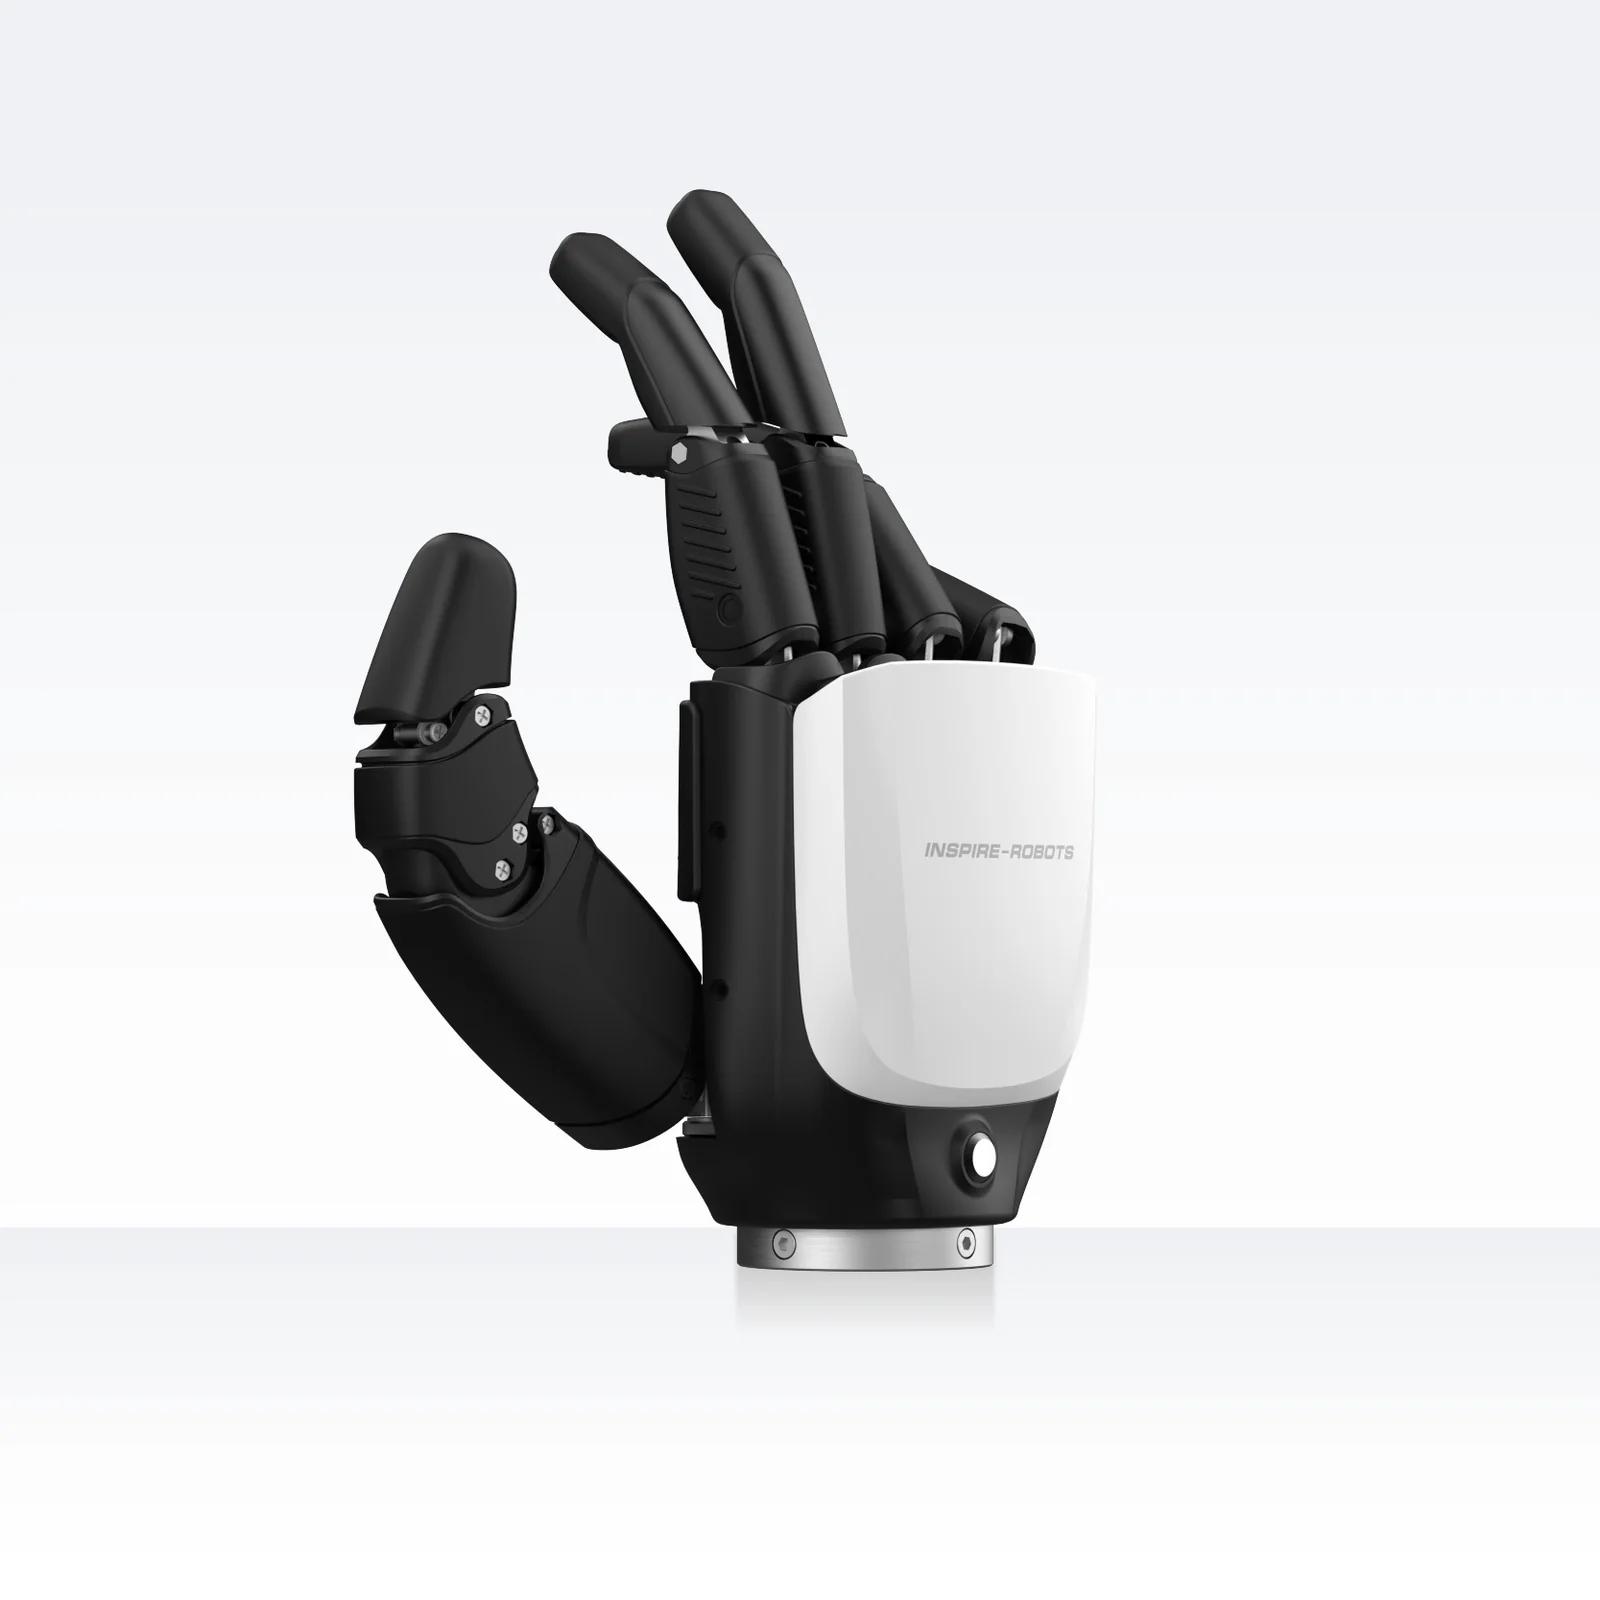
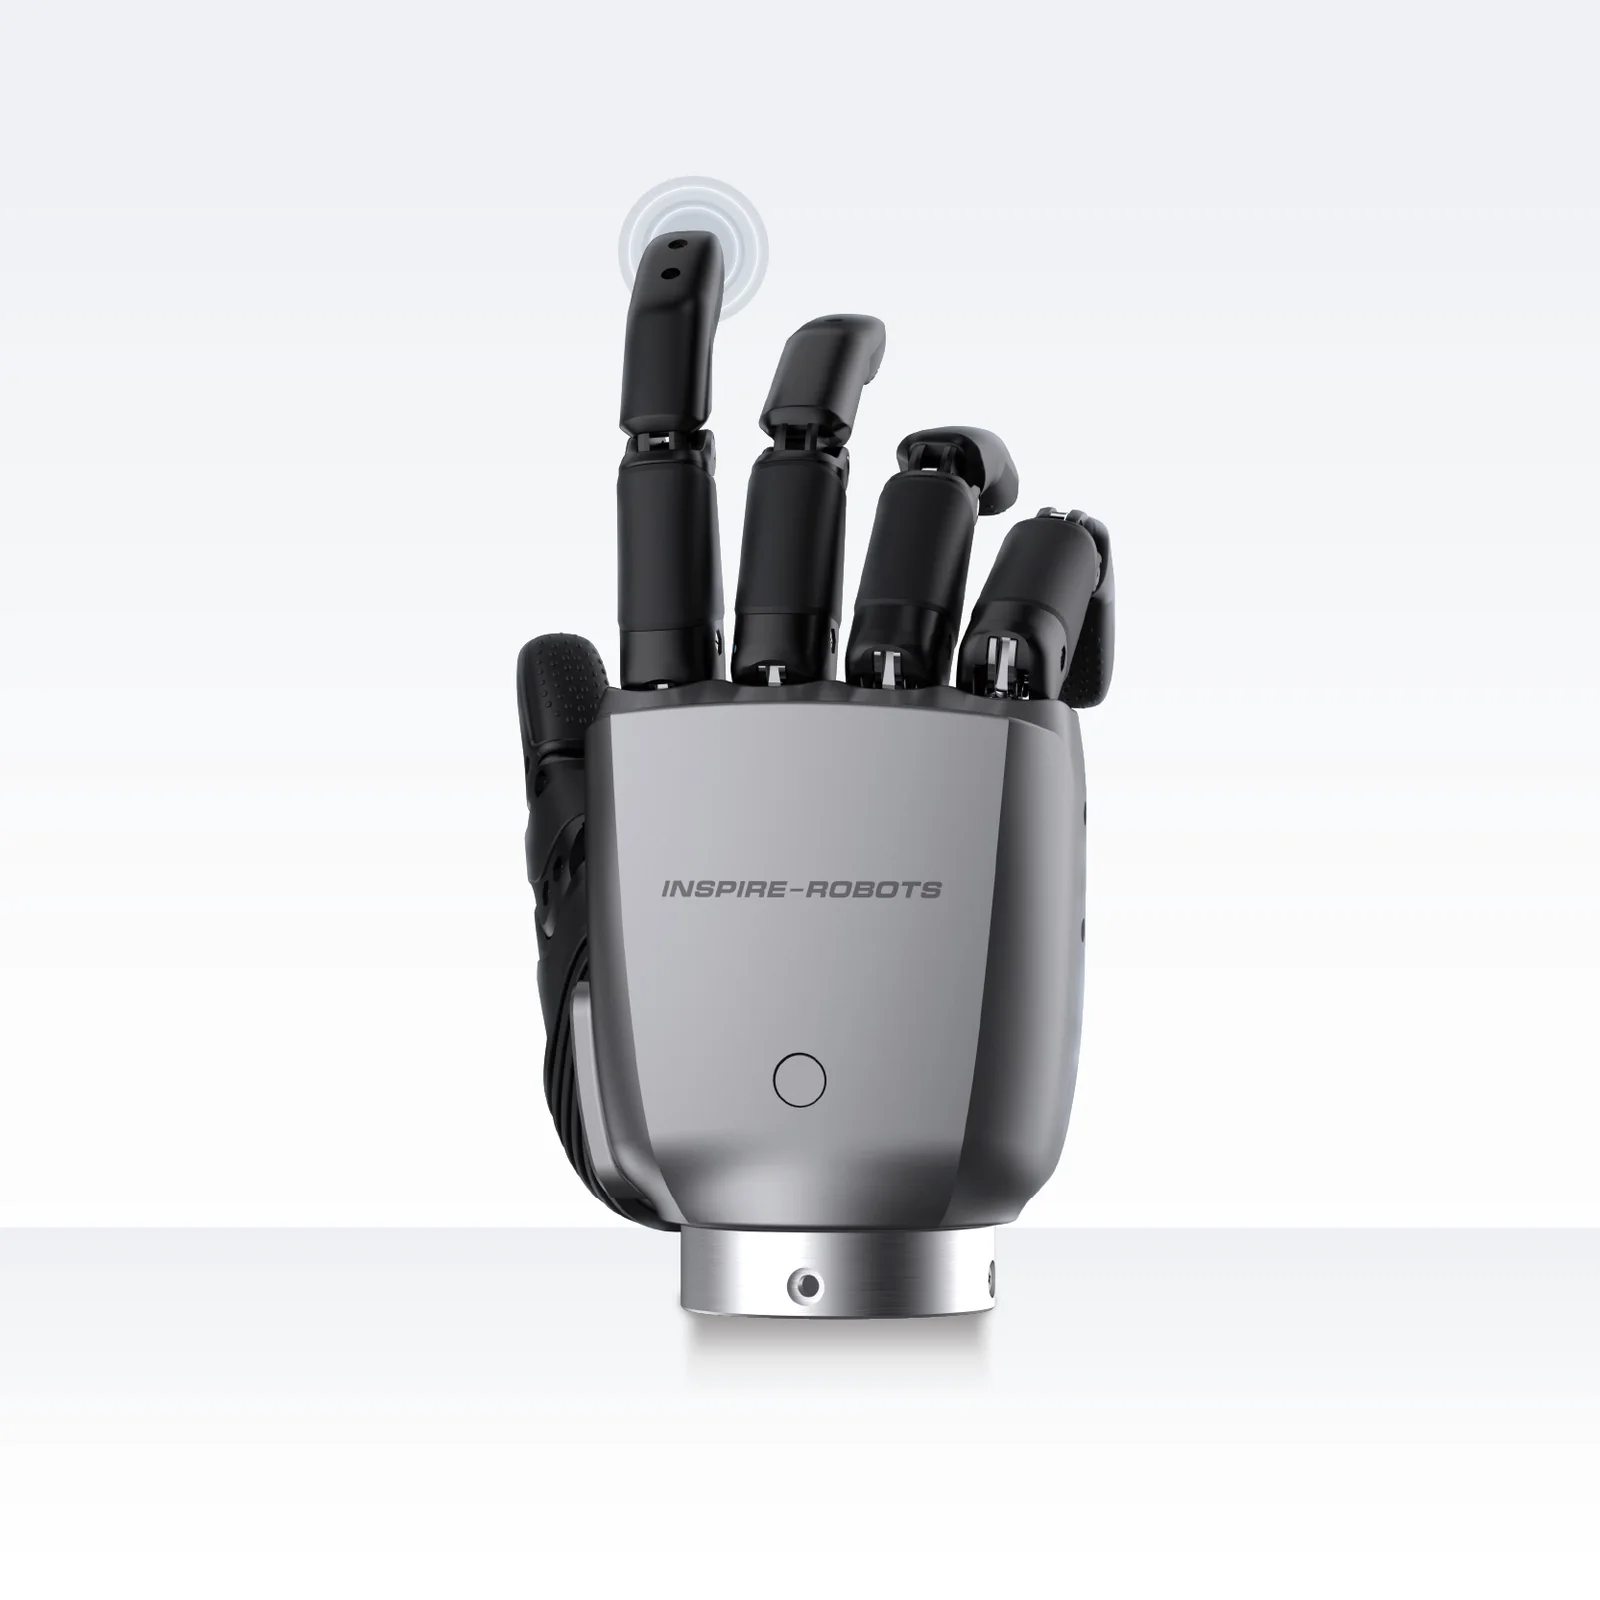
Die Versionen mit Tastsensoren (RH56E2, RH56F1, RH56H1 und RH5DG2) spüren Druck an den Fingerkuppen und in der Handfläche. Die RH5DG2 hat acht kapazitive Sensoren, die die Druckkraft, ihre Richtung und die Annäherung eines Gegenstands messen.
Steuerung und Kommunikation
Die Roboterhände von Inspire werden über RS485 (Modbus RTU und Registerprotokoll des Herstellers), CAN oder CAN FD angesteuert, die RH56F1, die RH56H1 in der Version E6 und die RH5DG2 auch über EtherCAT. Die RH56E2 hat zusätzlich Ethernet mit Modbus TCP. Die Versorgungsspannung beträgt 24 V DC, einige Modelle akzeptieren einen größeren Bereich. Die PC-Software des Herstellers zeigt Winkel, Strom, Kraft und Temperatur und speichert Bewegungssequenzen.
Fertige Griffe und Gesten
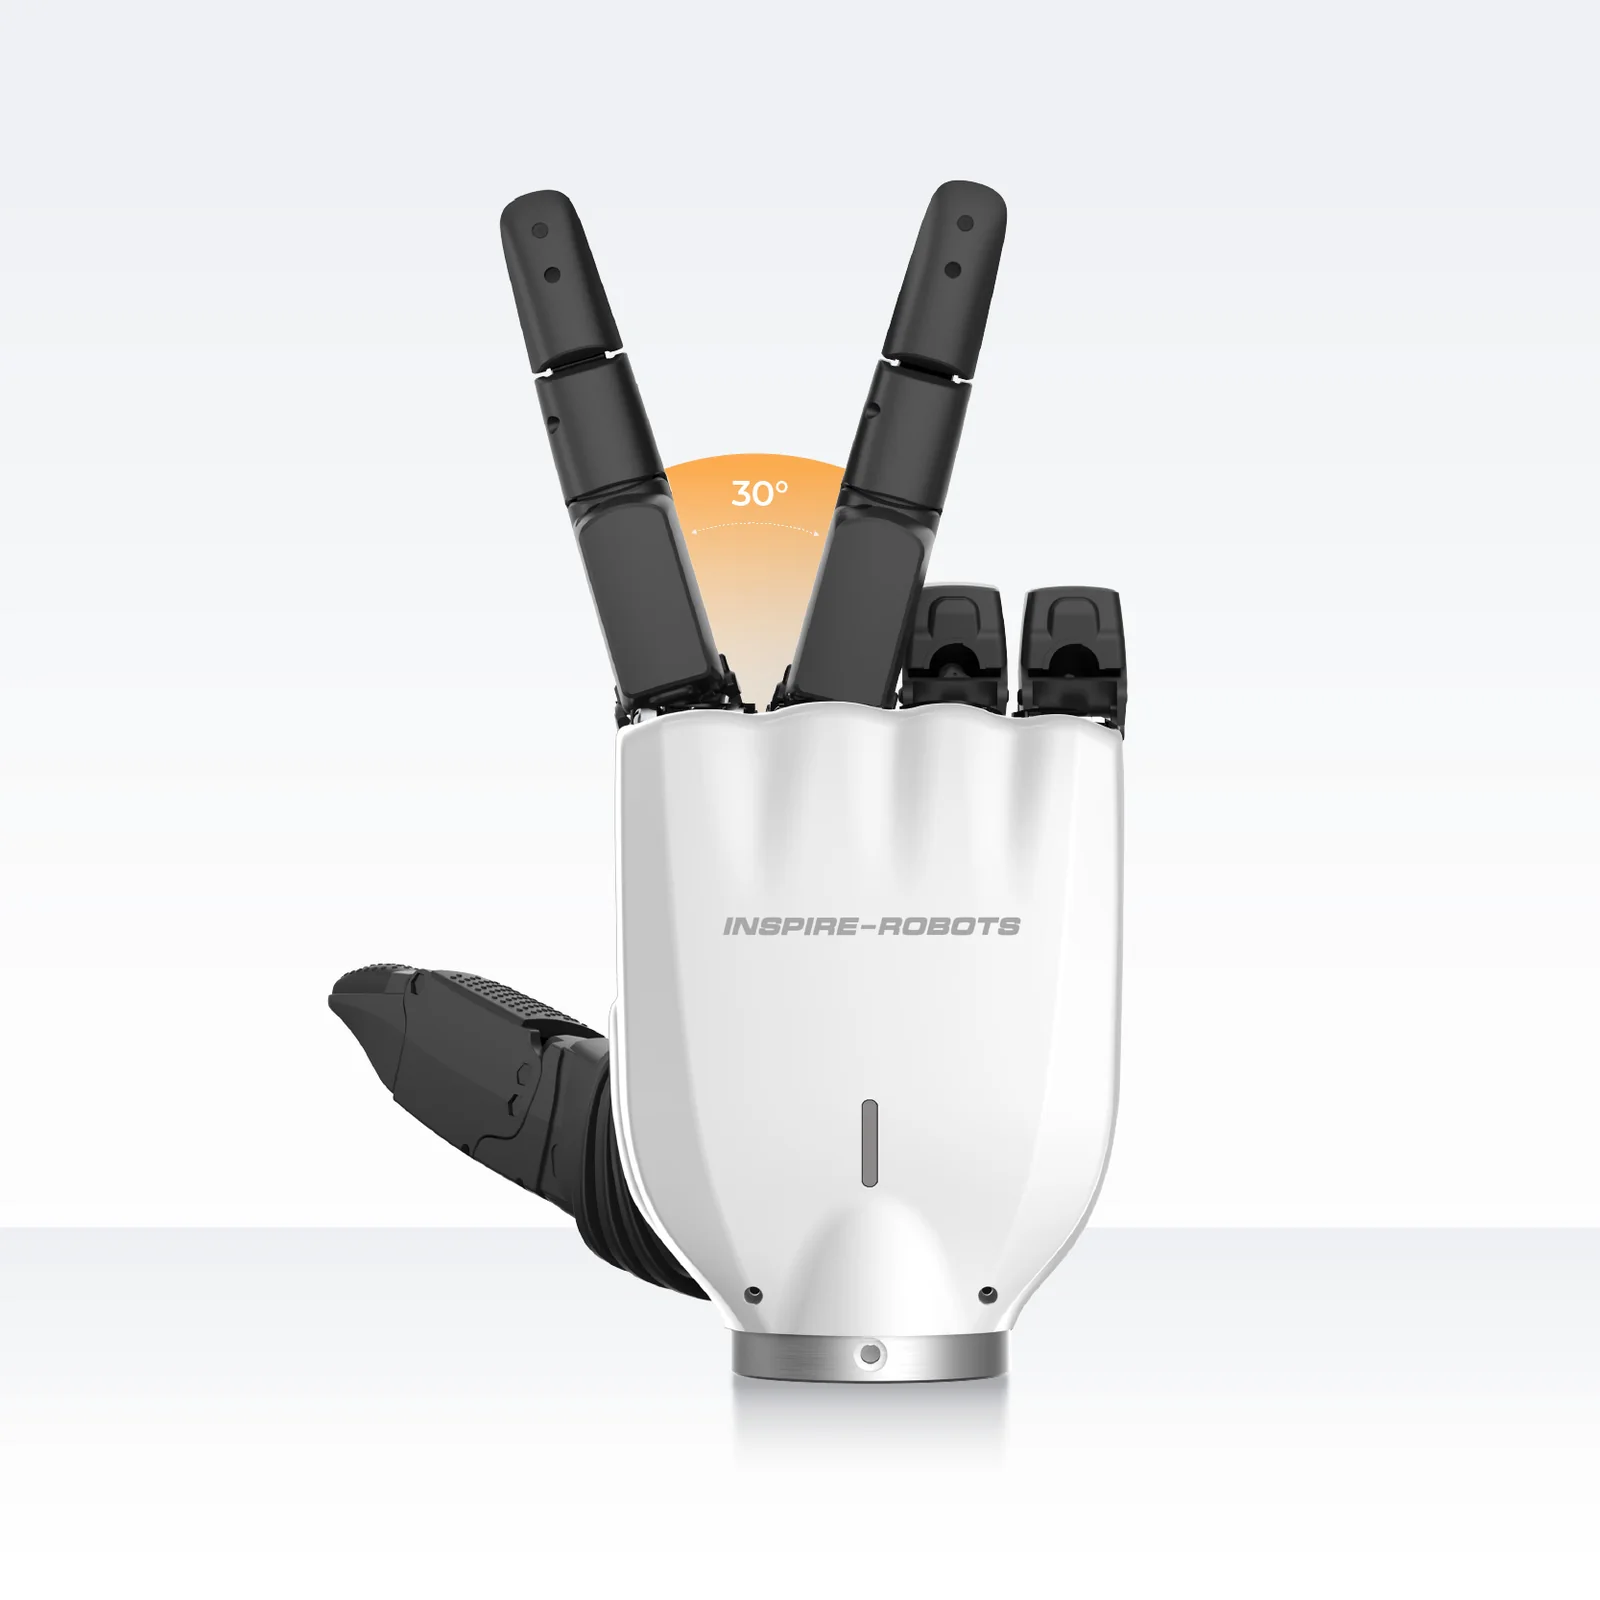
Die RH5DG2 hat eine integrierte Bibliothek mit 30 Gesten, darunter Faust, V-Zeichen, OK, Stift- und Stäbchengriff sowie das Aufdrehen eines Deckels. Die RH56DFX speichert 40 Bewegungssequenzen, die Herstellersoftware bietet 13 fertige Aktionen, z. B. den Flaschengriff und den Dreifinger-Pinzettengriff.
Humanoide Hand oder Greifer
Ein Zweifingergreifer genügt, wenn der Roboter wiederholt Teile einer Art greift. Eine humanoide Hand lohnt sich, wenn die Gegenstände unterschiedliche Formen haben, wenn der Roboter Werkzeuge und Geräte bedient, die für Menschen gebaut sind, oder wenn die Forschung die geschickte Manipulation betrifft. Die RH56E2 zeigt der Hersteller mit dem Ladestecker eines Elektroautos, einer Bohrmaschine an der Werkzeugmaschine und einem Reserverad. Für einfachere Aufgaben genügt ein Zweifingergreifer.
Roboterhände von Inspire Robots - Vergleich
| Modell | Freiheitsgrade | Kraft Finger / Daumen | Tastsensoren | Gewicht | Kommunikation |
|---|---|---|---|---|---|
| Inspire Robots RH56DFX | 6 | 10 N / 15 N | keine | 540 g | RS485; CAN auf Anfrage |
| Inspire Robots RH56BFX | 6 | 4 N / 6 N | keine | 540 g | RS485; CAN auf Anfrage |
| Inspire Robots RH56E2 - mit Tastsensoren (T1/T2) | 6 | 28 N / 30 N | als Variante | 790 g | RS485, CAN, Ethernet |
| Inspire Robots RH56E2 - ohne Tastsensoren | 6 | 28 N / 30 N | keine | 770 g | RS485, CAN, Ethernet |
| Inspire Robots RH56F1 | 6 | min. 10 N / min. 15 N | als Variante | 630 g | RS485, CAN, EtherCAT |
| Inspire Robots RH56H1 | 6 | min. 10 N / min. 15 N | als Variante | 470 g | RS485, CAN, EtherCAT |
| Inspire Robots RH5DG2 | 13 | min. 10 N / min. 20 N | ja | 1020 g | RS485, CAN, EtherCAT |
Roboterhände im Shop
Industriegreifer und RoboterhändeNeu
Inspire Robots RH56DFX - Produktseite
Roboterhand 6 DOF, 12 Gelenke, Daumenkraft 15 N, 540 g, RS485
Inspire Robots
4.232 EUR netto 5.036 inkl. MwSt.
Industriegreifer und Roboterhände
Inspire Robots RH56E2 - mit Tastsensoren (T1/T2) - Produktseite
Roboterhand in Industriequalität, Daumenkraft 30 N, Tastsensoren, RS485/CAN + Modbus TCP
Inspire Robots
6.499 EUR netto 7.734 inkl. MwSt.
Industriegreifer und Roboterhände
Inspire Robots RH56E2 - ohne Tastsensoren - Produktseite
Roboterhand in Industriequalität, Daumenkraft 30 N, ohne Tastsensoren, RS485/CAN + Modbus TCP
Inspire Robots
5.556 EUR netto 6.612 inkl. MwSt.
Industriegreifer und Roboterhände
Inspire Robots RH56H1 - Produktseite
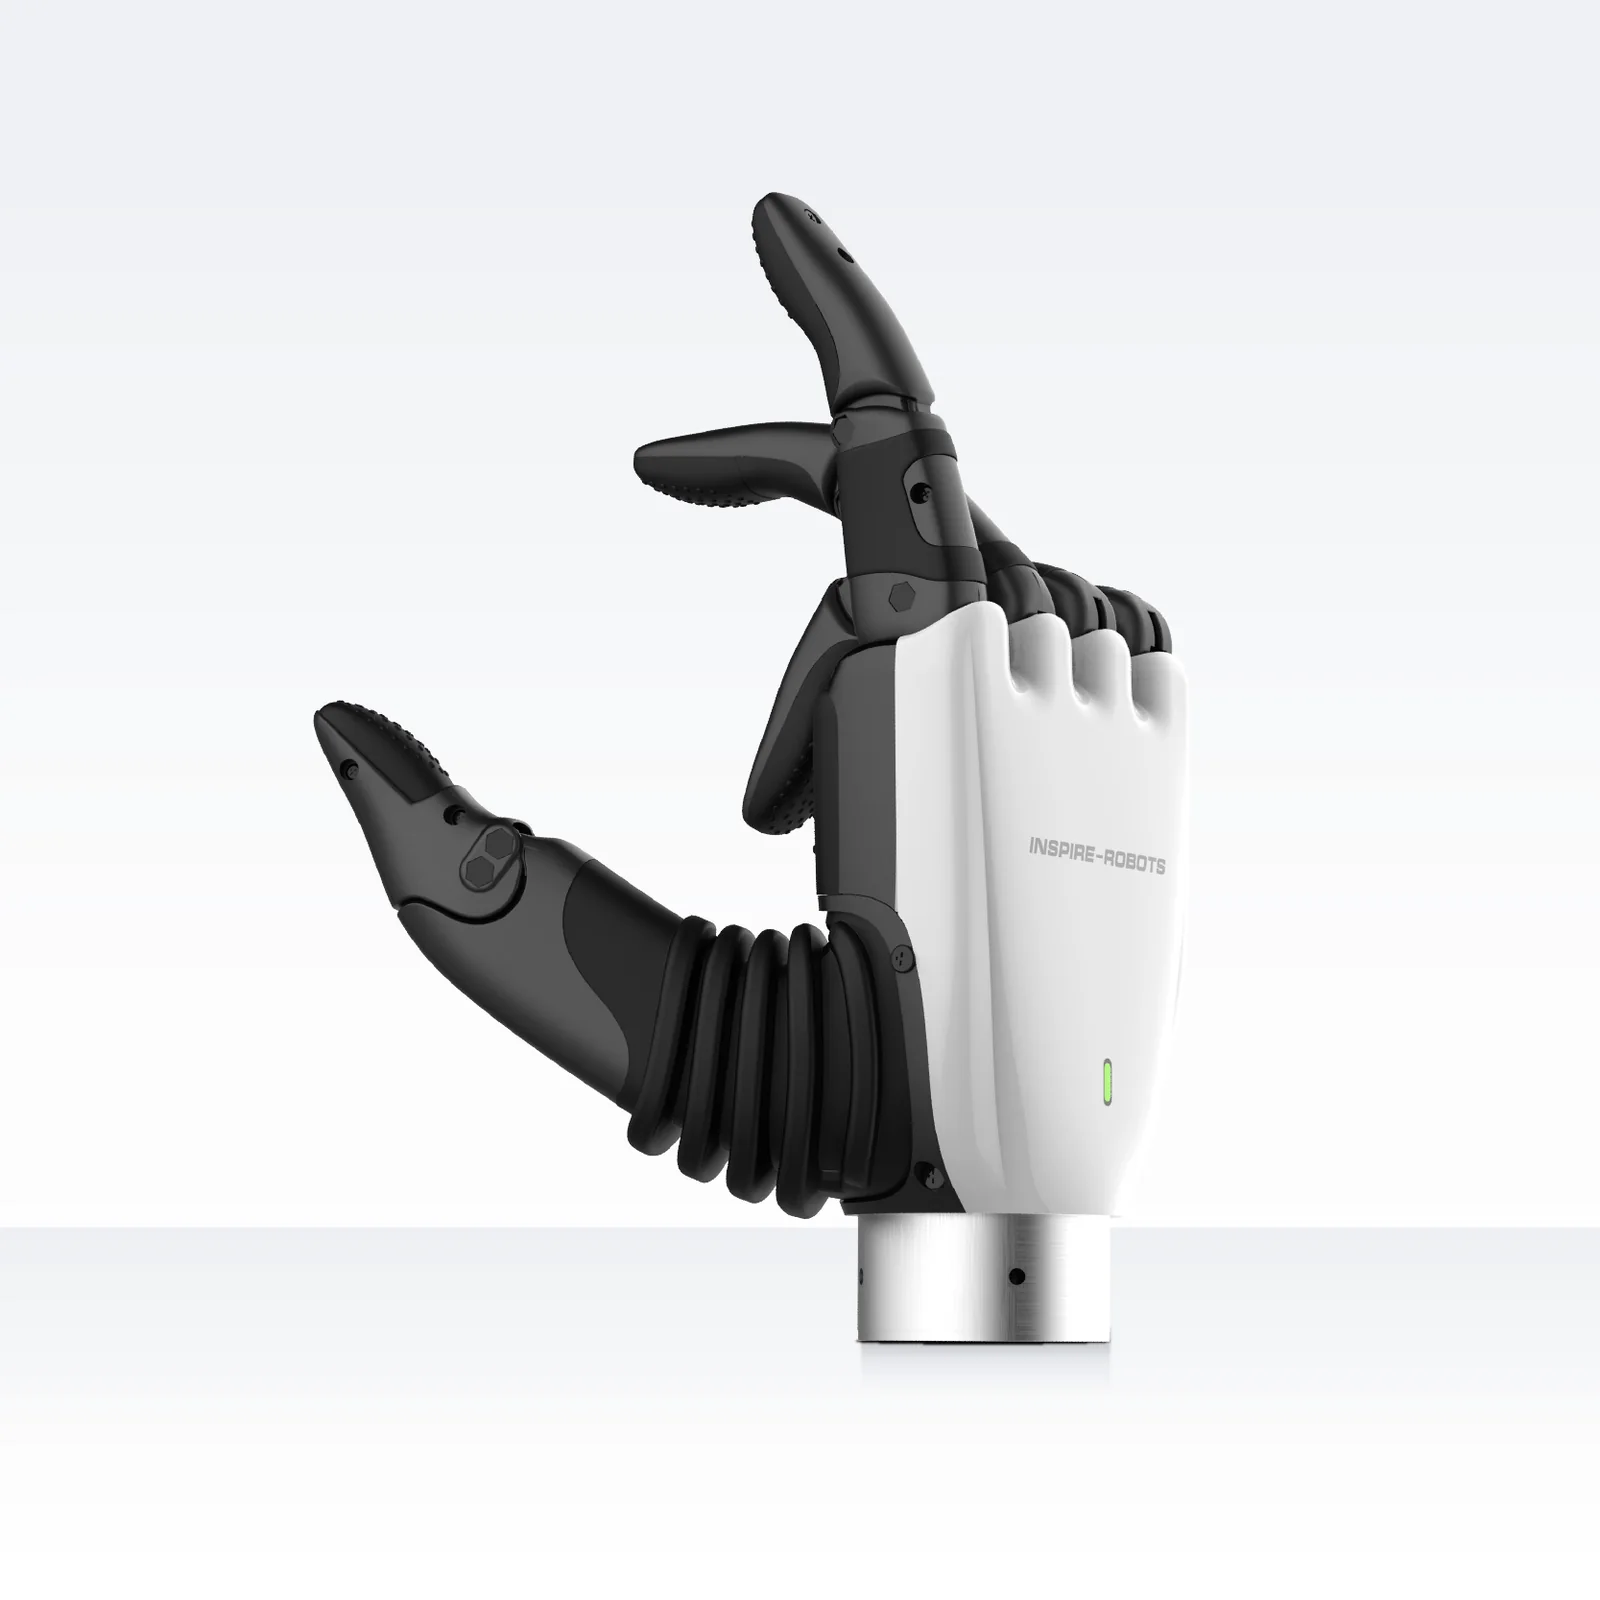
Kompakte Roboterhand 159,7 x 75,2 mm, 470 g, Daumenkraft 15 N, RS485/CAN FD, optional EtherCAT
Inspire Robots
Preis auf Anfrage
Industriegreifer und Roboterhände
Inspire Robots RH56F1 - Produktseite
Roboterhand mit Metallskelett, 6 DOF, EtherCAT 1 kHz, Tastsensoren, 615-630 g
Inspire Robots
Preis auf Anfrage
Industriegreifer und Roboterhände
Inspire Robots RH5DG2 - Produktseite
Roboterhand 13 DOF, 18 Gelenke, Daumenkraft 20 N, 8 Tastsensoren, EtherCAT
Inspire Robots
Preis auf Anfrage
Industriegreifer und Roboterhände
Fünffingrige Roboterhand mit RS-485, CAN FD und EtherCAT
BrainCo
Preis auf Anfrage
Häufige Fragen
Was ist eine humanoide Roboterhand?
Eine Fünffingerhand nach dem Vorbild der menschlichen Hand: vier Finger und ein Daumen, der sich beugt und dreht. Angetrieben wird sie von Miniatur-Servoantrieben in der Hand, gesteuert über RS485, CAN oder EtherCAT.
Wie viele Freiheitsgrade hat eine Roboterhand?
Die Hände der Serie RH56 von Inspire Robots haben 6 Freiheitsgrade, die RH5DG2 hat 13 Freiheitsgrade und 18 Gelenke.
Wie stark ist eine Roboterhand?
Von 4 N am Finger und 6 N am Daumen bei der RH56BFX bis 28 N am Finger und 30 N am Daumen bei der RH56E2. Bei den RH56-Händen hat jeder Antrieb einen Kraftsensor, sodass sich der Griff auf einen vorgegebenen Wert begrenzen lässt.
Was kostet eine Roboterhand?
Roboterhände bieten wir auf Anfrage an: Der Preis hängt vom Modell, von der Handseite (links oder rechts), der Schnittstelle und den Tastsensoren ab.