
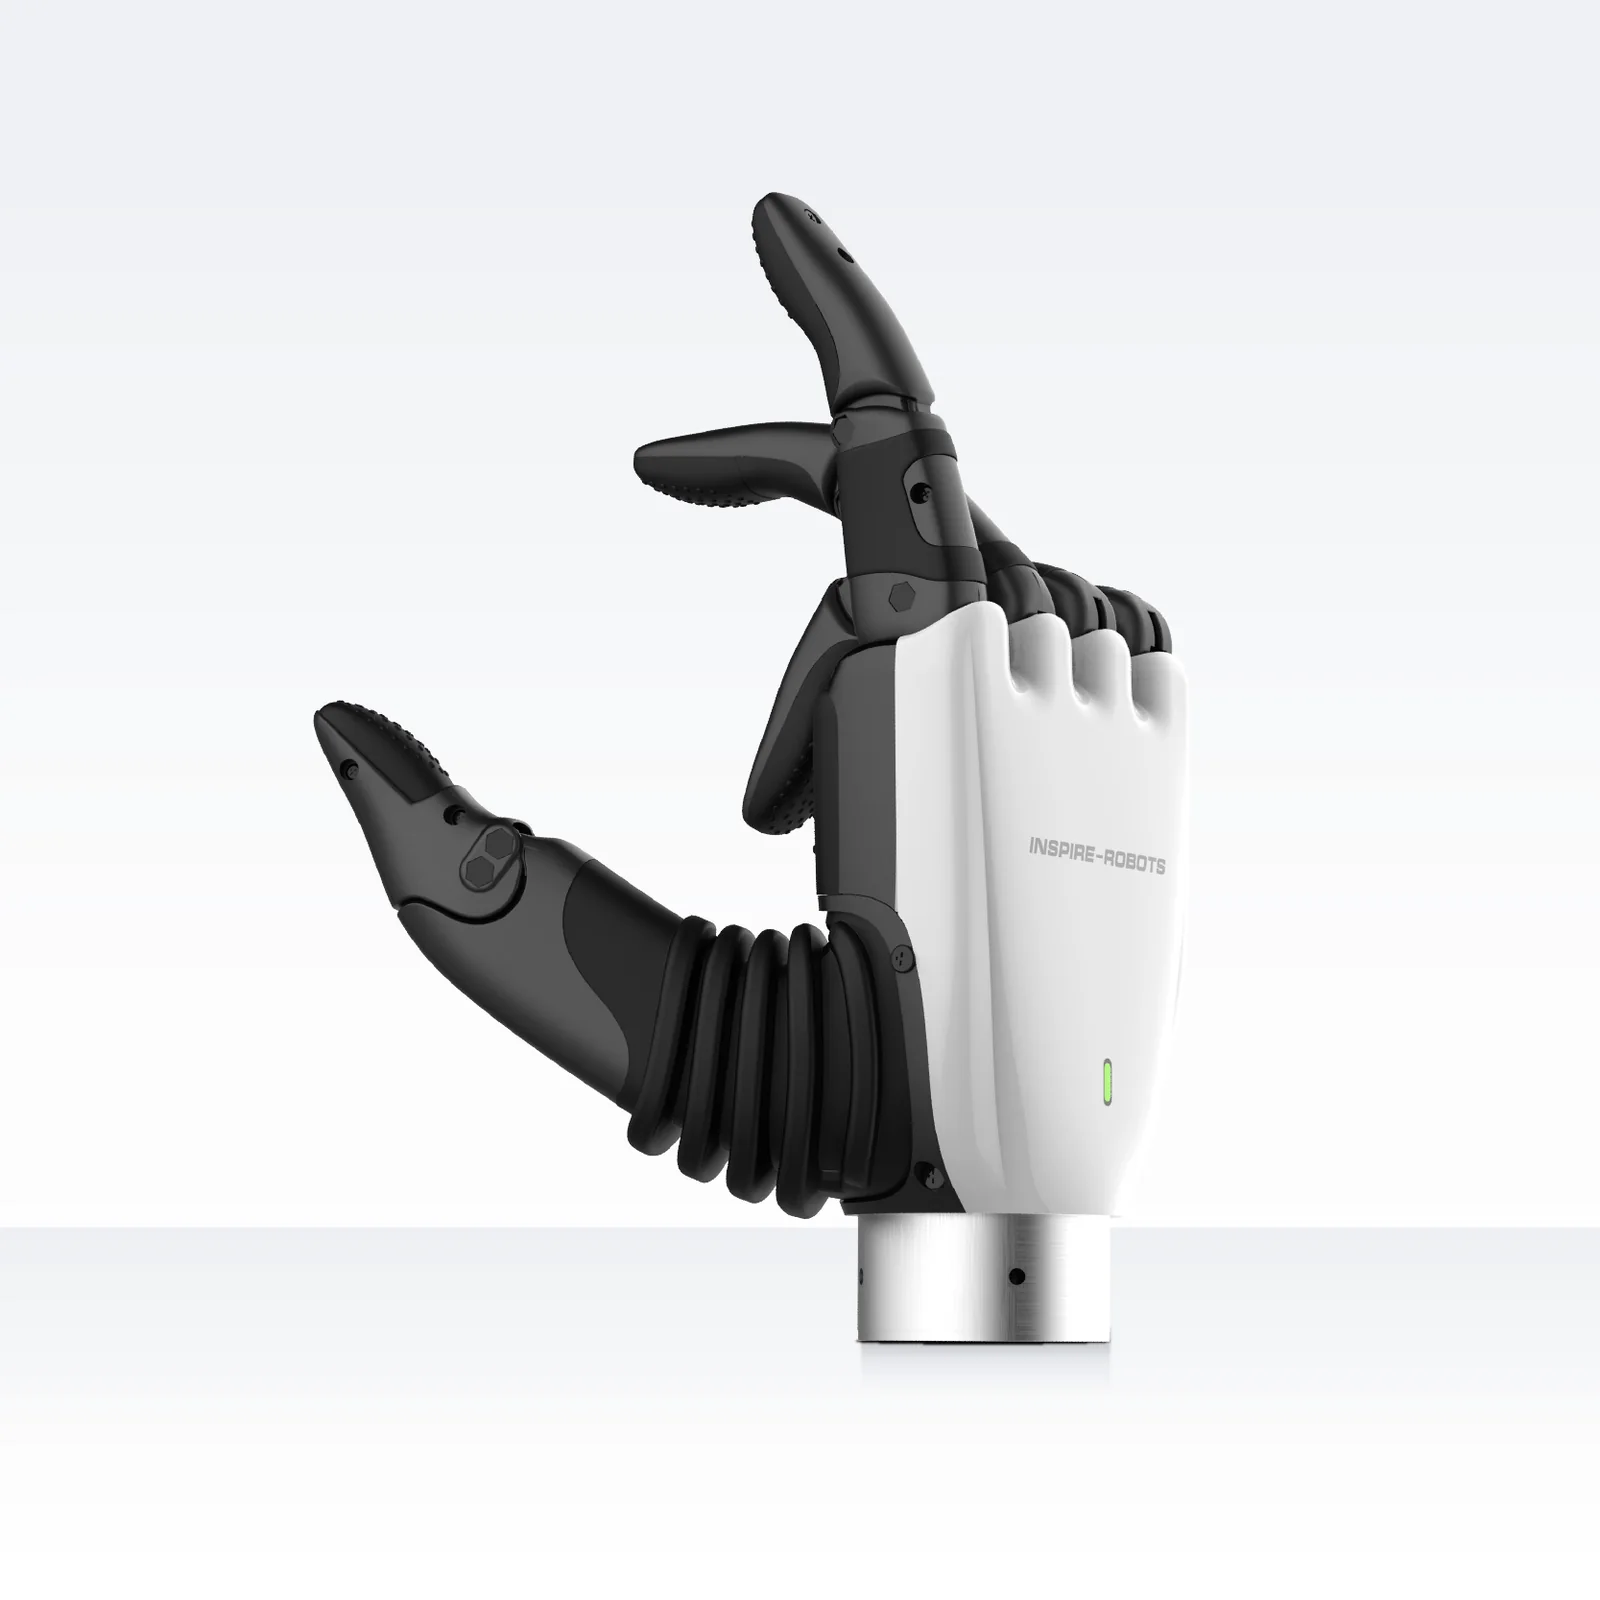
Inspire Robots RH56H1
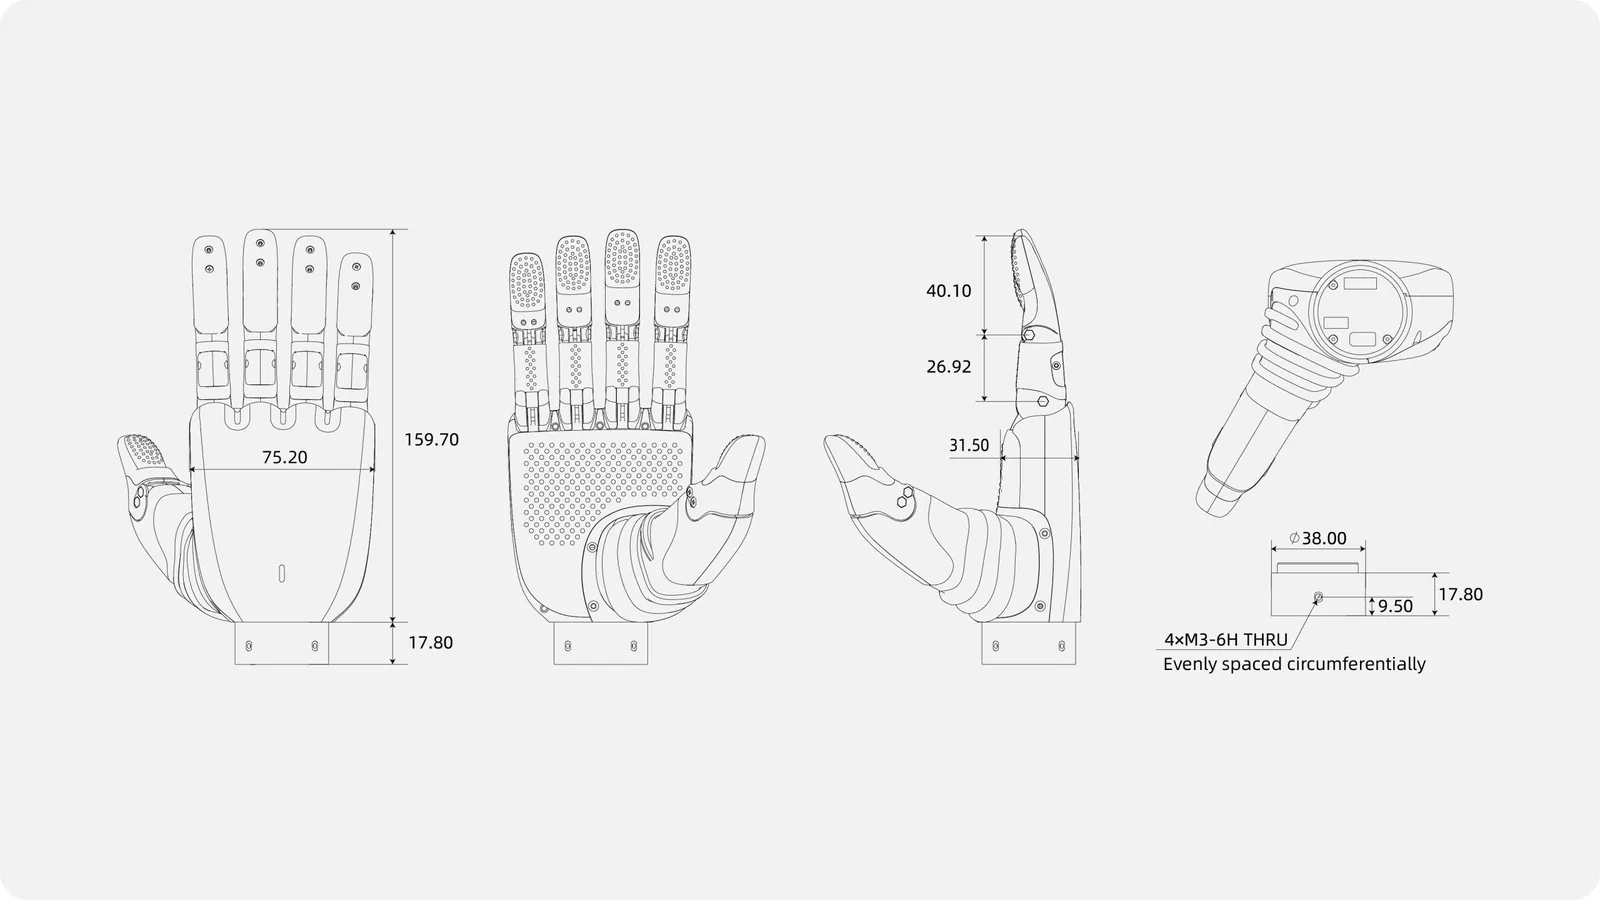
RH56H1 ist die kleinste und leichteste Hand der Familie RH56 von Inspire Robots: 159,7 mm hoch, 75,2 mm breit und 470 g bei voller Daumenkraft von 15 N, Metallkonstruktion, 6 Freiheitsgraden und 1-kHz-Kommunikation über RS485 und CAN FD, in der Version E6 auch EtherCAT. Optionale Tastsensoren mit Matrizen an Fingern und Handfläche. Verkauf auf Anfrage.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung.
- 15 N
- Daumenkraft (min.)
- 10 N
- Fingerkraft (min.)
- 470 g
- Gewicht

Produktbeschreibung
RH56H1 entstand aus der Frage, wie die Kraft der Hand DFX in ein um ein Viertel kleineres Gehäuse passt. Die Antwort des Herstellers ist eine Metallkonstruktion von 159,7 x 75,2 x 31,5 mm und 470 g, die weiterhin mindestens 15 N an der Daumenspitze und 10 N an den Fingern liefert und auf Herstellerfotos ein an den Fingern hängendes 30-kg-Gewicht passiv hält (genannt: 8 kg je Finger). Sechs Miniatur-Linearservoantriebe mit Kraftsensoren von 0,1 N Auflösung bewegen 11 Gelenke, der Daumen dreht sich im Bereich 70-170° mit über 157°/s, die vier Finger beugen sich mit über 110°/s, die Hand schließt in bis zu 0,8 s.
Die Kommunikation umfasst RS485 mit Registerprotokoll und Modbus RTU sowie CAN FD bis 5 MBit/s in jeder Version; die Modelle E6 ergänzen EtherCAT im PDO-Modus. Der Hersteller nennt 1 kHz und Antworten im Millisekundenbereich. Die Variante T2 hat sechs piezoresistive Tastsensoren: an jedem Finger eine Matrix von 2 x 2 Punkten an der Kuppe und 6 x 5 an der Beere, auf der Handfläche 15 x 6 Punkte, mit resultierender Kraft in drei Achsen. Versorgung 24-60 V (Handbuch: 24-48 V), Ruhestrom 160 mA, Spitzenstrom 5 A. Die Hand wird mit einem Sockel Ø38 mm von 17,8 mm Höhe und vier Gewinden M3 befestigt.
Jeder Finger arbeitet im Schutzmodus Geschwindigkeit-Kraft oder im geschlossenen Kraftregelkreis, mit Registern für Winkel in 0,1°, Geschwindigkeit, Kraftschwelle, Schutzstrom, Istkraft, Strom und Temperatur sowie Pause und Not-Halt. Der Hersteller spricht von einem offenen Entwickler-Ökosystem: In der Praxis bedeutet das ein offenes Registerprotokoll im Handbuch und die PC-Software, denn Repository oder SDK gibt es auf der Herstellerseite nicht. Simulation in Gazebo laut FAQ.
Aufbau und Komponenten
Funktionen
Ein Viertel kleiner, gleiche Kraft
159,7 x 75,2 mm und 470 g gegenüber 217,8 x 80,7 mm und 540 g bei der DFX, bei denselben 15 N am Daumen: eine Hand für kleinere Humanoide und Arme mit geringer Traglast.
Metallkonstruktion
Der Hersteller betont den Metallaufbau als Quelle von Steifigkeit und Haltbarkeit; auf Fotos hält die Hand passiv ein 30-kg-Gewicht, die genannte passive Last je Finger beträgt 8 kg.
RS485, CAN FD und EtherCAT
RS485 mit Modbus RTU und CAN FD in jeder Version, EtherCAT bei den Modellen E6; 1 kHz und Millisekundenantwort laut Hersteller.
Tastsensor-Matrizen
Die Variante T2 liefert eine Druckkarte an jedem Finger (2 x 2 + 6 x 5 Punkte) und auf der Handfläche (15 x 6) sowie die resultierende Kraft X/Y/Z für das Greifen unbekannt geformter Objekte.
Anwendungen
Humanoide mit kleinen Händen
Die Größe einer Kinderhand oder einer zierlichen Erwachsenenhand und 470 g passen zu leichteren Humanoiden und kollaborierenden Armen mit geringer Traglast.
Umgang mit Alltagsgegenständen
Auf Herstellerfotos gießt die H1 Tee aus einer Kanne, hält einen Ladestecker, ein Buch, eine Wasserflasche und eine Fernbedienung: Aufgaben von Service- und Assistenzrobotern.
Tastforschung
Piezoresistive Sensormatrizen an Fingern und Handfläche mit resultierender Kraft in drei Achsen liefern Daten für Greifalgorithmen; Simulation in Gazebo laut FAQ des Herstellers.
Auswahl in der Familie RH56
H1 = die kleinste, 470 g, EtherCAT in der Version E6; F1 = größer, mit Impedanzmodus; DFX = 540 g, nur RS485; E2 = 30 N; DG2 = 13 Freiheitsgrade.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Hand RH56H1Komplette Hand mit Antrieben, Sensoren und Steuerelektronik. Varianten: RH56H1-42R / 42L (RS485 + CAN FD), RH56H1-E6R-T2 / E6L-T2 (EtherCAT + CAN FD + RS485, mit Tastsensoren), RH56H1-42R-T2 / 42L-T2; Seite und Version geben wir in der Bestellung an.
- MontageflanschFlansch zur Befestigung der Hand am Roboterarm; Maße und Lochbild in der Zeile Montage der Spezifikation. Lieferumfang laut Herstellerangabe (Inspire Robots) vom 14.10.2026.
- KabelsatzStandard-Kabelsatz für Versorgung und Kommunikation passend zur bestellten Schnittstelle: RS485 + CAN FD (42) oder EtherCAT + CAN FD + RS485 (E6); für die Arme AgileX NERO und PiPER (CAN) ein Satz mit CAN-Leitungen - bitte in der Anfrage angeben.
Spezifikation
| Typ | kompakte fünffingrige Roboterhand, Metallkonstruktion, 6 Linearantriebe mit Kraftsensoren |
| Modellvarianten | RH56H1-42R / 42L (RS485 + CAN FD), RH56H1-E6R-T2 / E6L-T2 (EtherCAT + CAN FD + RS485, mit Tastsensoren), RH56H1-42R-T2 / 42L-T2 |
| Handseite | rechts (R) oder links (L) |
| Freiheitsgrade | 6 |
| Anzahl der Gelenke | 11 (Herstellerseite; Handbuch: 12) |
| Antriebe | 6 Miniatur-Linearservoantriebe mit Kraftsensoren |
| Kraftsensoren | 6, Auflösung 0,1 N |
| Tastsensoren | Variante T2: 6 piezoresistive Sensoren (Matrizen an 5 Fingern: Kuppe 2 x 2 und Beere 6 x 5 Punkte; Handfläche 15 x 6 Punkte), Bereich 30 N, Genauigkeit 5 % FS, resultierende Kraft X/Y/Z |
| Fingerspitzenkraft Daumen | mindestens 15 N |
| Fingerspitzenkraft Finger | mindestens 10 N |
| Statische Last (Herstellerangabe) | 8 kg passiv je Finger (laut Hersteller) |
| Kraftauflösung | 0,1 N |
| Wiederholgenauigkeit | ±0,2 mm |
| Seitlicher Drehbereich des Daumens | 70° bis 170° |
| Seitliche Drehgeschwindigkeit des Daumens | über 157°/s |
| Beugegeschwindigkeit des Daumens | über 65°/s |
| Beugegeschwindigkeit der vier Finger | über 110°/s |
| Schließzeit der Hand | bis 0,8 s |
| Winkelbereiche (Register) | Finger 87° bis 169°; Daumenbeugung 95° bis 135°; Daumendrehung 70° bis 170° |
| Steuerschnittstelle | RS485 + CAN FD (42) oder EtherCAT + CAN FD + RS485 (E6) |
| Kommunikationsfrequenz | 1 kHz, Antwort im Millisekundenbereich (Herstellerangabe) |
| Protokolle | RS485: Inspire-Registerprotokoll und Modbus RTU; CAN FD / CAN 2.0; EtherCAT im I/O-Modus (PDO; ohne CiA402 und DC) bei den Modellen E6 |
| Busparameter | RS485: 115 200 Bit/s (auch 57 600, 19 200, 921 600), 8N1; CAN FD: 1M/5M oder 1M/2M; CAN 2.0: 500 oder 1000 kBit/s |
| Geräte an einem Bus | bis 254 (ID 1-254) |
| Stecker | Anschlüsse: CAN FD, RS485, EtherCAT, Versorgung 24-48 V DC (Steckertyp im Handbuch nicht genannt) |
| Fingerregelmodi | je Finger: Schutzmodus Geschwindigkeit-Kraft oder geschlossener Kraftregelkreis |
| Bewegungssequenzen und Gesten | Bewegungssequenzen in Registern; 13 Aktionen in der PC-Software |
| Schutzfunktionen | Schutzstrom je Antrieb 0-1500 mA; Fehler: Blockieren, Übertemperatur, Überstrom, Motor, Kommunikation; Pause und Not-Halt per Register |
| Kalibrierung der Kraftsensoren | per Register, 6 s ohne Last |
| Software | PC-Software des Herstellers (Upper Computer) |
| Simulation | Gazebo (laut FAQ des Herstellers) |
| Abmessungen | 159,7 x 75,2 x 31,5 mm |
| Fingergliedlängen | 40,1 mm und 26,9 mm |
| Montage | Sockel Ø38 mm, 17,8 mm hoch, 4 x M3 durchgehend, gleichmäßig am Umfang |
| Gewicht | 470 g ±10 g |
| Versorgungsspannung | 24-60 V DC (Herstellerseite; Handbuch: 24-48 V) |
| Ruhestrom | 160 mA ±20 mA bei 24 V |
| Durchschnittsstrom ohne Last | 1,0 A bei 24 V |
| Spitzenstrom | 5 A bei 24 V |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- RH56H1 - Benutzerhandbuch (EN, PDF)PDF des Herstellers
Parameter, Anschlüsse, RS485, CAN FD, EtherCAT, Register, Regelmodi, Tastsensoren.
- Inspire-Hände - Inbetriebnahme (EN, PDF)PDF des Herstellers
Testset, Nummerierung der Antriebe, Start mit der PC-Software.
- PC-Software für die Hände - Anleitung (EN, PDF)PDF des Herstellers
Monitor für Winkel, Strom, Kraft und Temperatur der Antriebe, Steuerung des Handmodells, Aktionsdatenbank.
- PC-Software für die Hände (Upper Computer, ZIP)Herstellerprogramm (ZIP)
Testprogramm des Herstellers für den PC, 34 MB.
- Download Center von Inspire RobotsHerstellerseite
Alle Handbücher und die PC-Software des Herstellers an einem Ort (Reiter Dexterous Hand).
Versand
Versand in der Herstellerverpackung aus dem Lager in Aachen. Die Hand wiegt 470 g; Gewicht und Maße der Sendung nennen wir im Angebot.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.