
Inspire Robots RH5DG2
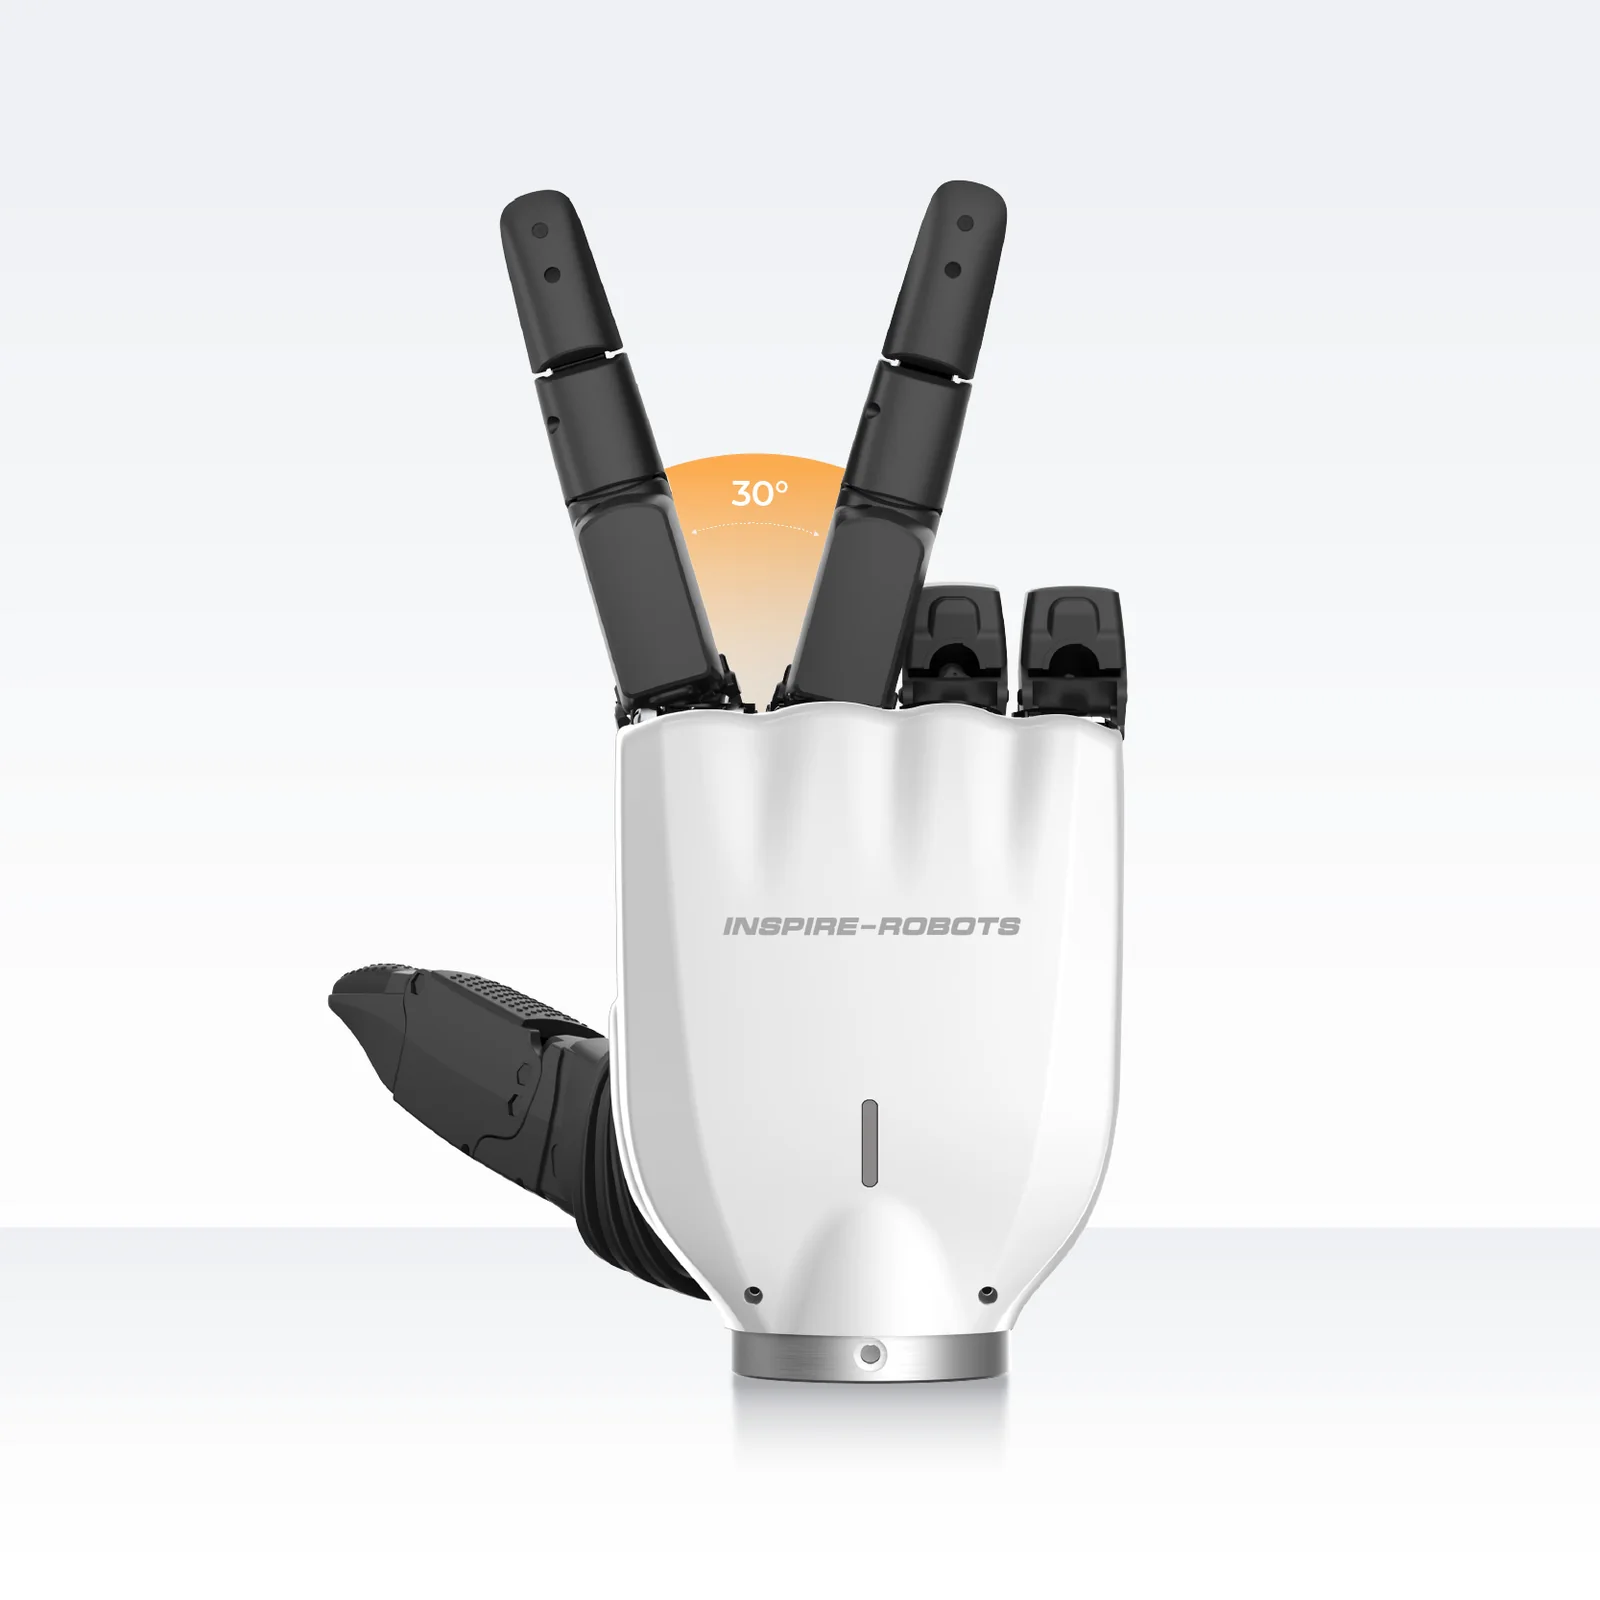
RH5DG2 ist die am weitesten entwickelte Hand von Inspire Robots: 13 aktive Freiheitsgrade und 18 Gelenke, angetrieben von dreizehn Miniatur-Linearservoantrieben, seitlich spreizbare Finger, mindestens 20 N am Daumen, 8 kapazitive Tastsensoren und EtherCAT mit CAN FD oder RS485. 1020 g, 30 eingebaute Gesten. Verkauf auf Anfrage.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung.
- 20 N
- Daumenkraft (min.)
- 10 N
- Fingerkraft (min.)
- 1020 g
- Gewicht

Produktbeschreibung
Bei den Händen RH56 beugt jeden Finger ein Antrieb; bei der RH5DG2 haben die vier Finger getrennt angetriebene Grund- und Mittelgelenke, Zeige- und Mittelfinger spreizen sich zusätzlich seitlich um ±15° (Spreizung 30°), und der Daumen hat drei Antriebe: Abduktion im Bereich 65-175° und zwei Beugegelenke. Zusammen 13 aktive Freiheitsgrade und 18 bewegliche Gelenke in einem Gehäuse von Menschenhandgröße: 224,5 x 95 x 45 mm, 1020 g ohne Handgelenk. Der Hersteller nennt mindestens 20 N an der Daumenspitze (Handbuch: über 15 N), 10 N an den Fingern, eine maximale Fingerkuppenlast von 8 kg und eine Schließzeit bis 0,8 s.
Acht kapazitive Tastsensoren, fünf in den Fingerkuppen und drei in Handflächenzonen, messen Normal- und Tangentialkraft mit 0,01 N Auflösung, die Richtung der Tangentialkraft und die Annäherung eines Objekts; acht Antriebe haben Kraftsensoren mit 0,1 N Auflösung (die Fingermittelgelenke arbeiten ohne Kraftregelung). Die Kommunikation ist EtherCAT im PDO-Modus plus CAN FD bis 5 MBit/s (Variante E4) oder RS485 mit Modbus RTU (Variante E2), über einen achtpoligen, Lemo-kompatiblen Stecker. Versorgung 18-60 V (Handbuch: 24-48 V), Ruhestrom 310 mA, Spitzenstrom 7,5 A. Der Flansch Ø50 mm mit Zentrierung Ø38 mm entspricht dem der F1.
Die eingebaute Bibliothek mit 30 Gesten umfasst Faust, offene Hand, V-Zeichen, OK, Zwei- und Dreifingergriff, Stift- und Stäbchengriff, Deckel abdrehen, Daumen hoch oder Herz; eine Geste wird mit einem Register ausgelöst, die Hand öffnet sich zuerst und führt sie dann aus. Jedes Gelenk arbeitet im Schutzmodus Geschwindigkeit-Kraft oder im geschlossenen Kraftregelkreis, mit Registern für Winkel in 0,1°, Geschwindigkeit, Kraftschwelle sowie Kraft- und Temperaturmesswerten der 13 Antriebe. Gehäuse in vier Farben: Grau, Weiß, Schwarz und Silber.
Aufbau und Komponenten
Funktionen
13 Freiheitsgrade und Fingerspreizung
Getrennt angetriebene Grund- und Mittelgelenke der vier Finger, Spreizung von Zeige- und Mittelfinger um ±15° und drei Daumenantriebe: Die Hand formt Gesten und Griffe, die Sechs-DOF-Händen verwehrt sind, etwa ein Stäbchen zwischen den Fingern.
Acht Tastsensoren mit Annäherung
Fingerkuppen und Handfläche liefern Normal- und Tangentialkraft in Hundertstelnewton, die Rutschrichtung und die Annäherung eines Objekts vor dem Kontakt.
Bibliothek mit 30 Gesten
Faust, V, OK, Stiftgriff, Stäbchen, Deckel abdrehen, Karte ziehen, Kugel mit zwei oder drei Fingern: fertige Griffe per Register.
EtherCAT mit CAN FD oder RS485
Echtzeitkommunikation im PDO-Modus und ein zweiter Bus nach Wahl; Pause, Not-Halt und Schutzstrom jedes der 13 Antriebe in Registern.
Anwendungen
Humanoide mit menschenähnlichen Händen
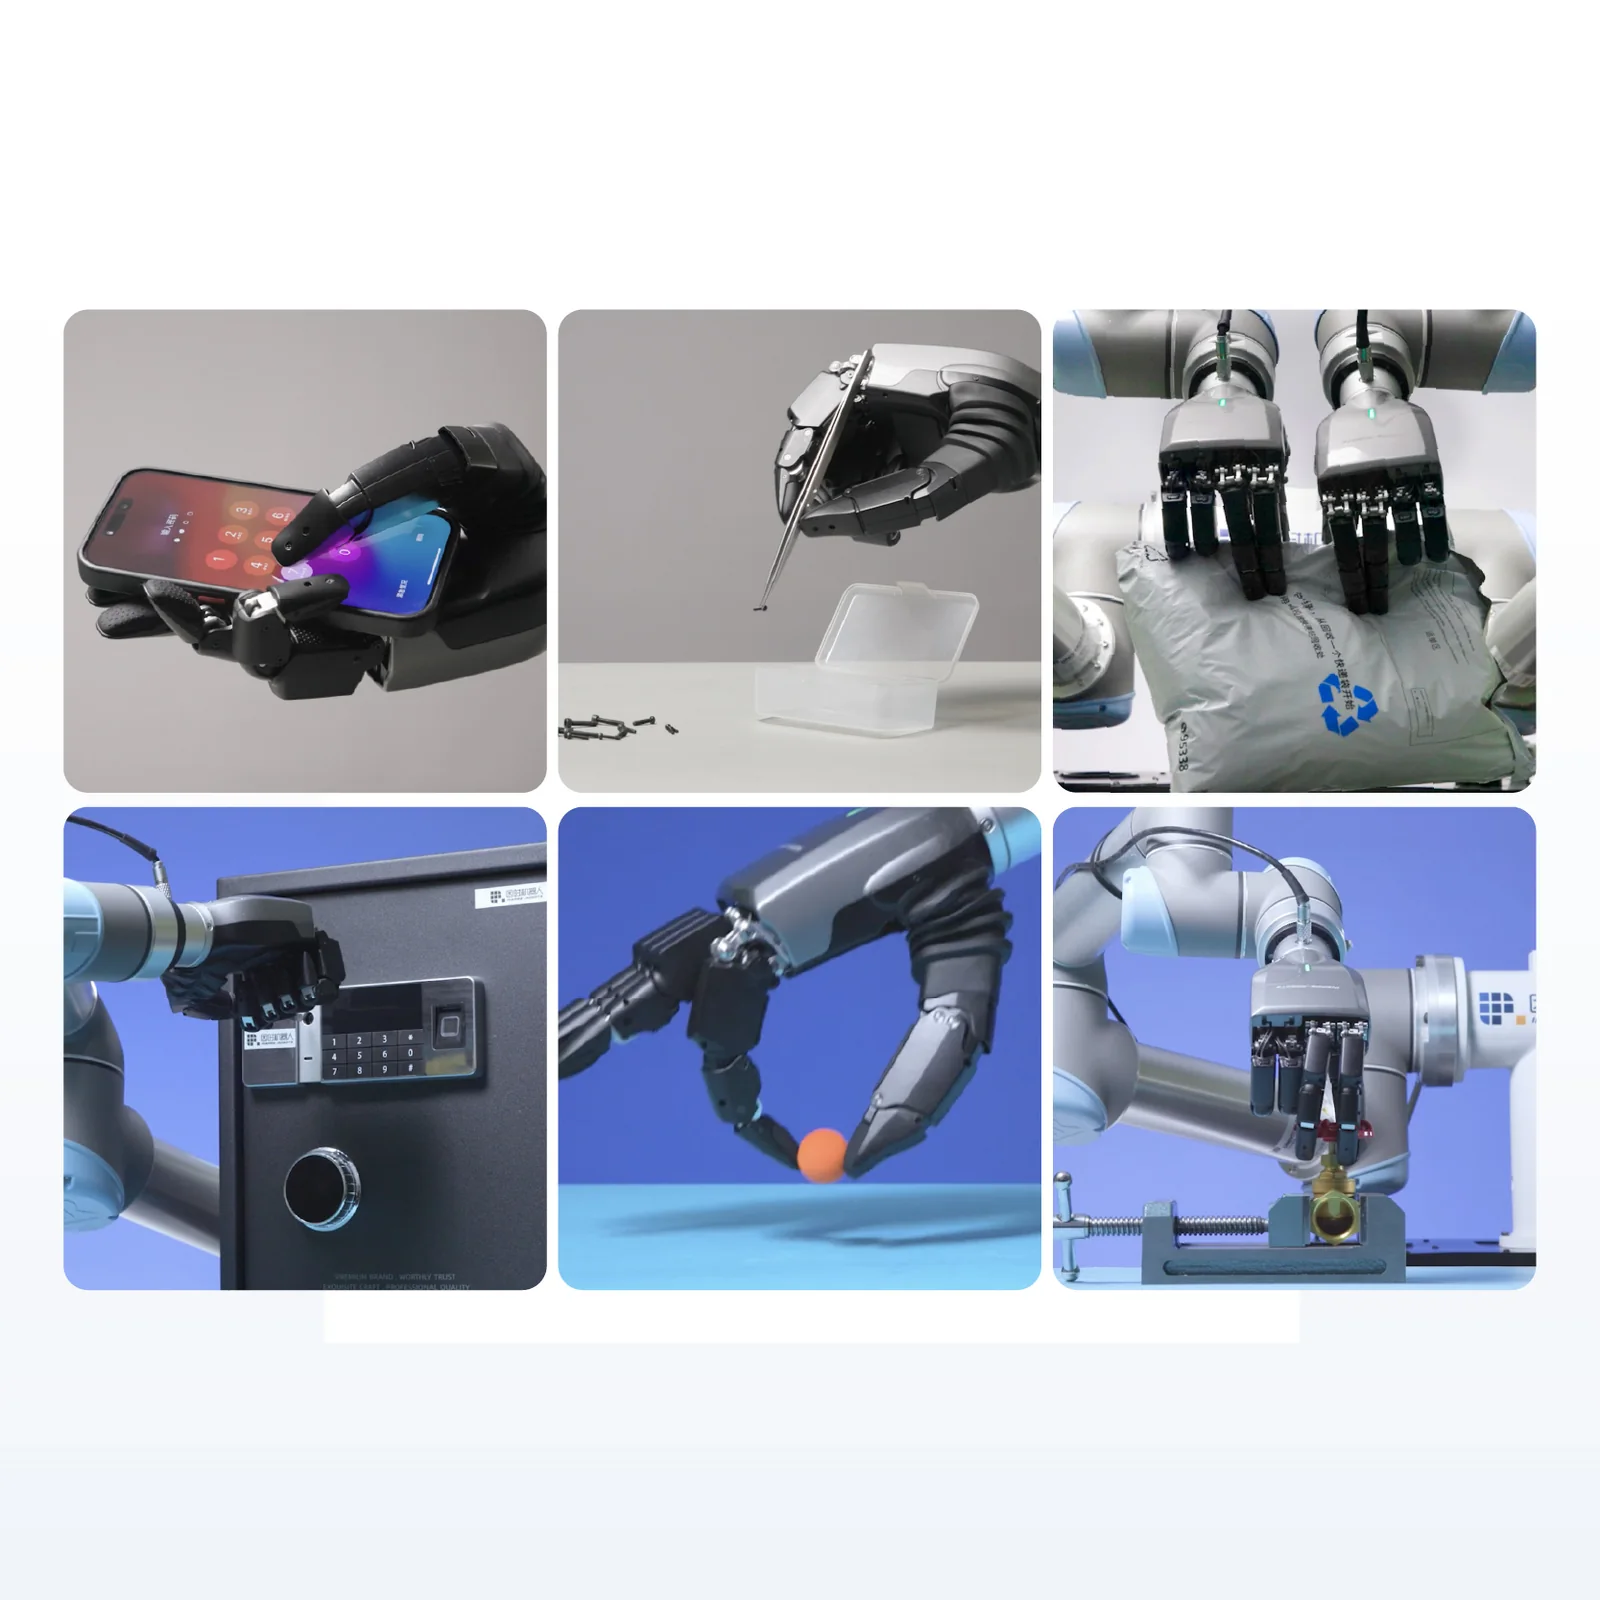
Dreizehn Freiheitsgrade lassen einen humanoiden Roboter einen Code an der Tresortastatur eingeben, ein Telefon entsperren, Schläger und Stäbchen halten: Der Hersteller zeigt die DG2 in solchen Szenen an Cobot-Armen.
Mehrgelenkige Manipulation
Schrauben mit der Pinzette aufnehmen, ein Ventil im Schraubstock drehen, einen Werkzeugkoffer tragen: Das Zusammenspiel von 18 Gelenken vereint Kraft- und Präzisionsgriffe in einer Hand.
Forschung an der anthropomorphen Hand
Die der menschlichen Kinematik nächste Hand im Angebot, mit Tast- und Kraftsensoren an jeder Fingerkuppe, für Greiflernen und Teleoperation; Simulation in Gazebo laut FAQ des Herstellers.
Auswahl in der Familie Inspire
DG2 = 13 DOF, 18 Gelenke, 1020 g; F1 und H1 = 6 DOF mit EtherCAT, leichter; E2 = 30 N ohne EtherCAT; DFX und BFX = einfaches RS485.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Hand RH5DG2Komplette Hand mit Antrieben, Sensoren und Steuerelektronik. Varianten: RH5DG2-E4R-T1 / E4L-T1 (EtherCAT + CAN FD), RH5DG2-E2R-T1 / E2L-T1 (EtherCAT + RS485); alle mit Tastsensoren; Seite und Version geben wir in der Bestellung an.
- MontageflanschFlansch zur Befestigung der Hand am Roboterarm; Maße und Lochbild in der Zeile Montage der Spezifikation. Lieferumfang laut Herstellerangabe (Inspire Robots) vom 14.10.2026.
- KabelsatzStandard-Kabelsatz für Versorgung und Kommunikation passend zur bestellten Schnittstelle: EtherCAT + CAN FD (E4) oder EtherCAT + RS485 (E2); für die Arme AgileX NERO und PiPER (CAN) ein Satz mit CAN-Leitungen - bitte in der Anfrage angeben.
Spezifikation
| Typ | fünffingrige Roboterhand mit vielen Freiheitsgraden, 13 Linearantriebe |
| Modellvarianten | RH5DG2-E4R-T1 / E4L-T1 (EtherCAT + CAN FD), RH5DG2-E2R-T1 / E2L-T1 (EtherCAT + RS485); alle mit Tastsensoren |
| Handseite | rechts (R) oder links (L) |
| Freiheitsgrade | 13 aktive: 4 x Fingergrundgelenk, 4 x Fingermittelgelenk, 2 x seitliche Abduktion (Zeige-, Mittelfinger), 1 x Daumenabduktion, 2 x Daumenbeugung |
| Anzahl der Gelenke | 18 |
| Antriebe | 13 Miniatur-Linearservoantriebe |
| Kraftsensoren | 8 (Fingermittelgelenke ohne Kraftregelung) |
| Tastsensoren | 8 kapazitive Sensoren (5 Fingerkuppen + 3 Handflächenzonen): Normal- und Tangentialkraft 0,01 N, Richtung 0-359°, Annäherung; Bereich 30 N, Genauigkeit 5 % FS |
| Fingerspitzenkraft Daumen | mindestens 20 N (Herstellerseite; Handbuch: über 15 N) |
| Fingerspitzenkraft Finger | mindestens 10 N |
| Statische Last (Herstellerangabe) | max. Last an der Fingerkuppe 8 kg (laut Hersteller) |
| Kraftauflösung | 0,1 N |
| Wiederholgenauigkeit | ±0,2 mm (Herstellerseite; Handbuch: ±0,4 mm) |
| Seitlicher Drehbereich des Daumens | 65° bis 175° |
| Schließzeit der Hand | bis 0,8 s |
| Winkelbereiche (Register) | Fingergrundgelenke 90° bis 165°; Mittelgelenke 105° bis 190°; seitliche Abduktion von Zeige- und Mittelfinger ±15° (Spreizung 30°); 1. Daumengelenk 125° bis 160°; 2. Daumengelenk 150° bis 204° |
| Steuerschnittstelle | EtherCAT + CAN FD (E4) oder EtherCAT + RS485 (E2) |
| Protokolle | EtherCAT (I/O-Modus, PDO; ohne CiA402 und DC); RS485: Inspire-Registerprotokoll und Modbus RTU; CAN FD / CAN 2.0 |
| Busparameter | RS485: 115 200 Bit/s (auch 57 600, 19 200, 921 600), 8N1; CAN FD: 1M/5M oder 1M/2M; CAN 2.0: 500 oder 1000 kBit/s |
| Geräte an einem Bus | bis 254 (ID 1-254) |
| Stecker | 8-poliger Rundstecker 1BZ1G08CLL00000 (kompatibel zu Lemo FGG-1B-8P): Versorgung, RS485/CAN FD, EtherCAT |
| Fingerregelmodi | je Gelenk: Schutzmodus Geschwindigkeit-Kraft oder geschlossener Kraftregelkreis (Fingermittelgelenke ohne Kraftregelung) |
| Bewegungssequenzen und Gesten | eingebaute Bibliothek mit 30 Gesten (Faust, offene Hand, V, OK, Stiftgriff, Stäbchen, Deckel abdrehen, Daumen hoch u. a.), per Register abrufbar |
| Schutzfunktionen | Schutzstrom der 13 Antriebe 0-1500 mA; Fehler: Blockieren, Übertemperatur, Überstrom, Motor, Kommunikation; Pause und Not-Halt; Kraftabweichungsflags für Zeige- und Mittelfinger |
| Kalibrierung der Kraftsensoren | per Register, 6 s ohne Last |
| Software | PC-Software des Herstellers (Upper Computer) |
| Simulation | Gazebo (laut FAQ des Herstellers) |
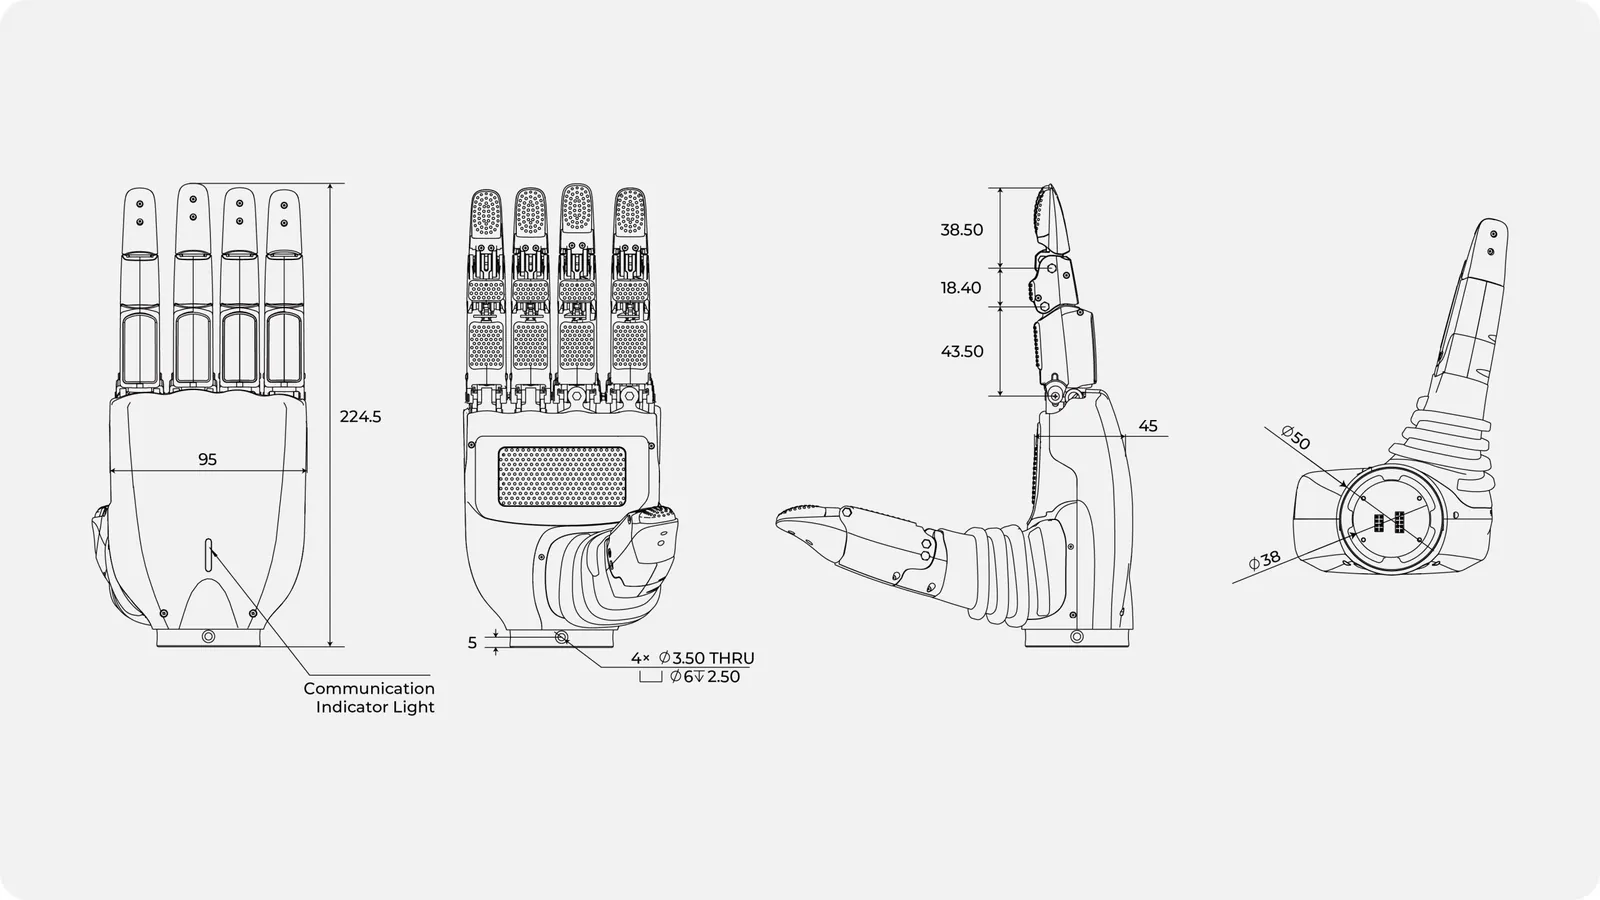
| Abmessungen | 224,5 x 95 x 45 mm |
| Fingergliedlängen | 38,5 / 18,4 / 43,5 mm |
| Montage | Flansch 5 mm mit Kreisen Ø50 und Ø38 mm, 4 x Ø3,5 mm durchgehend mit Senkung Ø6 x 2,5 mm |
| Gehäusefarben | grau, weiß, schwarz, silber (laut Herstellergrafik) |
| Gewicht | 1020 g ±15 g (ohne Handgelenk) |
| Versorgungsspannung | 18-60 V DC (Herstellerseite; Handbuch: 24-48 V) |
| Ruhestrom | 310 mA ±20 mA bei 24 V |
| Durchschnittsstrom ohne Last | 1,2 A bei 24 V |
| Spitzenstrom | 7,5 A bei 24 V (Handbuch: 6 A bei maximaler Greifkraft) |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- RH5DG2 - Benutzerhandbuch (EN, PDF)PDF des Herstellers
Parameter der 13 Antriebe, Stecker, RS485, CAN FD, EtherCAT, Register, Gelenkbereiche, Bibliothek mit 30 Gesten.
- Inspire-Hände - Inbetriebnahme (EN, PDF)PDF des Herstellers
Testset, Nummerierung der Antriebe, Start mit der PC-Software.
- PC-Software für die Hände - Anleitung (EN, PDF)PDF des Herstellers
Monitor für Winkel, Strom, Kraft und Temperatur der Antriebe, Steuerung des Handmodells, Aktionsdatenbank.
- PC-Software für die Hände (Upper Computer, ZIP)Herstellerprogramm (ZIP)
Testprogramm des Herstellers für den PC, 34 MB.
- Download Center von Inspire RobotsHerstellerseite
Alle Handbücher und die PC-Software des Herstellers an einem Ort (Reiter Dexterous Hand).
Versand
Versand in der Herstellerverpackung aus dem Lager in Aachen. Die Hand wiegt 1020 g; Gewicht und Maße der Sendung nennen wir im Angebot.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.