
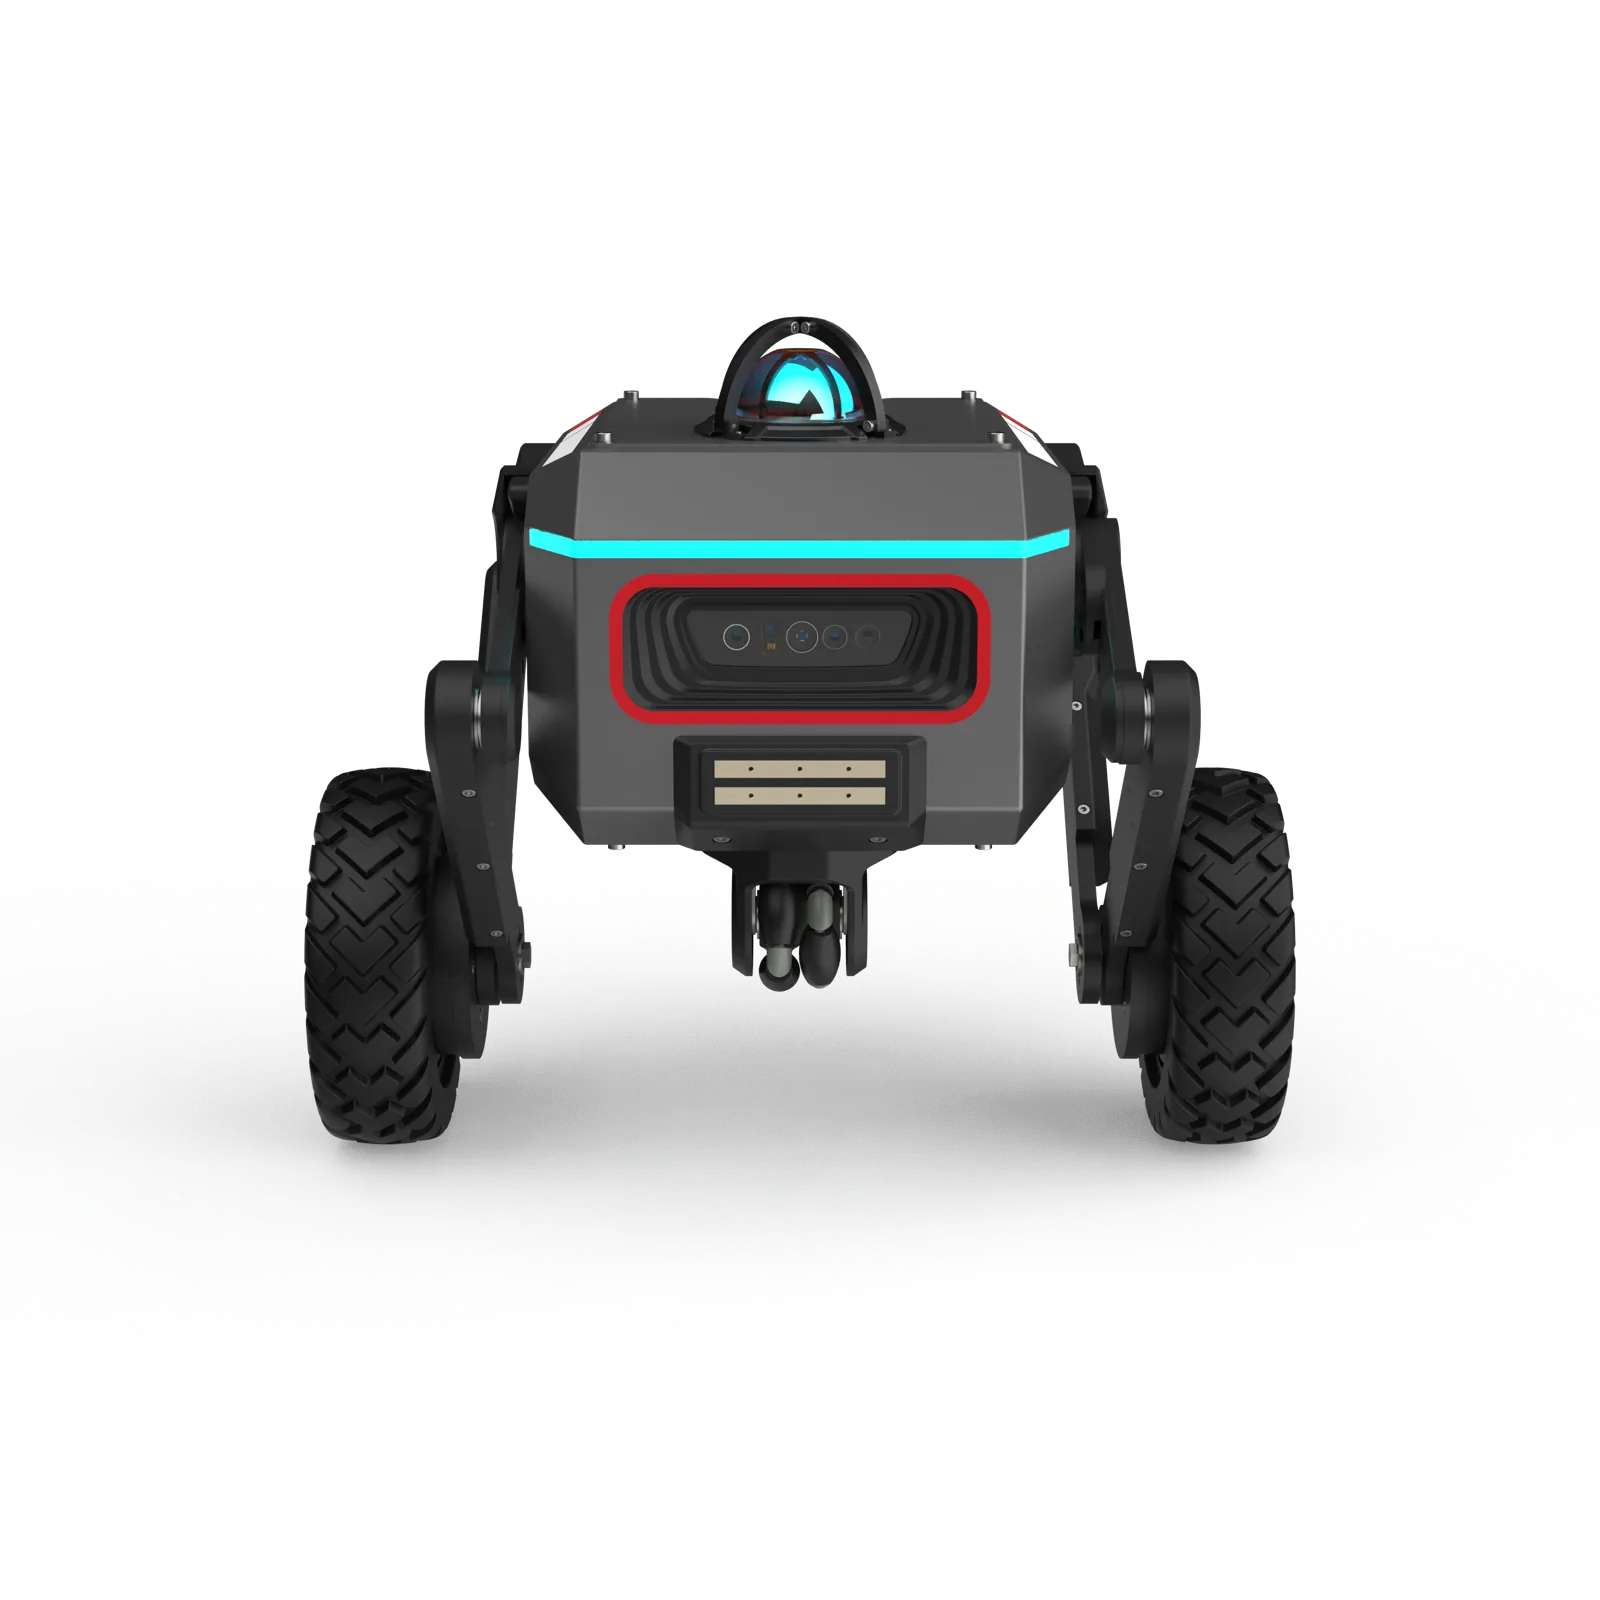
T-REX 2.0 Mobiler Roboter von AgileX
Der T-REX 2.0 ist ein wendiger Rad-Bein-Roboter: eine Forschungsplattform für hybride Fortbewegung und Mobilität in anspruchsvollem Gelände. Er verbindet das Fahren auf zwei Rädern mit höhenverstellbaren Beinen und bewältigt Unebenheiten und Hindernisse dadurch besser als ein reiner Radroboter. Mit 5,8 kg Eigengewicht ist er leicht und kompakt.
An Bord arbeiten ein NVIDIA Jetson Orin Nano mit ROS 2, ein 360-Grad-LiDAR und Stereo-Tiefenkameras. Damit lassen sich Kartierung, Navigation und Hindernisvermeidung umsetzen; die offene Software erlaubt die Entwicklung eigener Algorithmen.
Preis und Lieferzeit werden abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
- 1 kg
- NUTZLAST
- 2 h
- LAUFZEIT
- 1 m/s
- HÖCHSTGESCHWINDIGKEIT

Produktbeschreibung
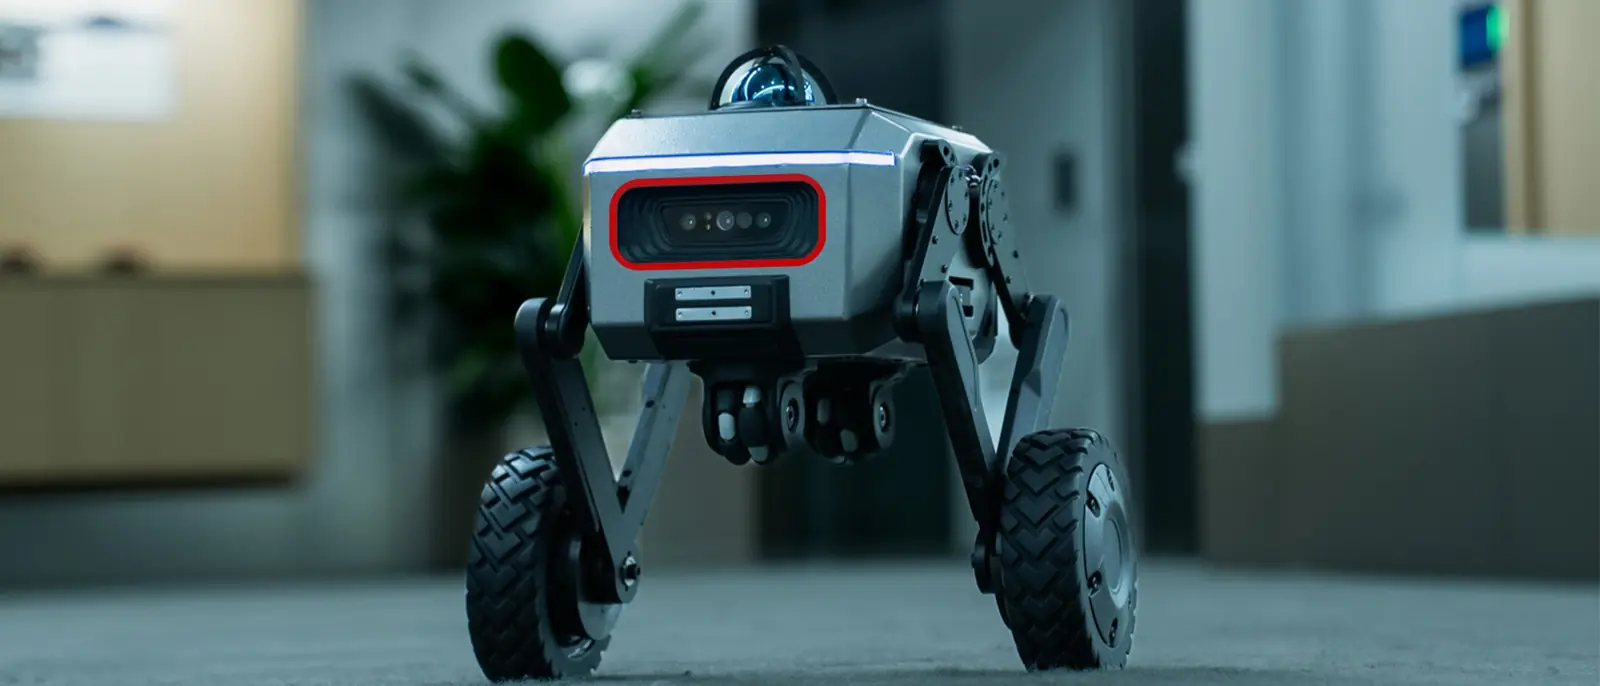
Der T-REX 2.0 ist ein Rad-Bein-Roboter mit 5,8 kg: zwei Räder mit Nabenmotoren sitzen an Beinen mit geschlossener Fünfgelenk-Kinematik, die von vier Gelenkmotoren bewegt werden. Er verstellt seine Höhe zwischen 215 mm und 362 mm, dreht auf der Stelle (Radius 0 mm), springt, überwindet Hindernisse bis 100 mm und Steigungen bis 20° und fährt mit 1 m/s. Die steife, geschlossene Beinkinematik verträgt Stöße besser und führt genauer auf der Bahn als offene Hebelsysteme.
An Bord arbeiten ein NVIDIA Jetson Orin Nano mit Ubuntu 22.04 und ROS 2 Humble, ein 360°-LiDAR (Treiber Livox MID-360) und Stereo-Tiefenkameras mit hoher Bildrate - das reicht für Kartierung, zentimetergenaue Lokalisierung und autonome Hindernisvermeidung. Die 24-V-Batterie mit 5 Ah ermöglicht bis zu 2 h Betrieb; geladen wird per Kabel, an der optionalen Station oder durch schnellen Batteriewechsel. 1 kg Nutzlast reicht für eine leichte Kamera oder einen Sensor; Kommunikation über Ethernet, WLAN und CAN.
Aufbau und Komponenten
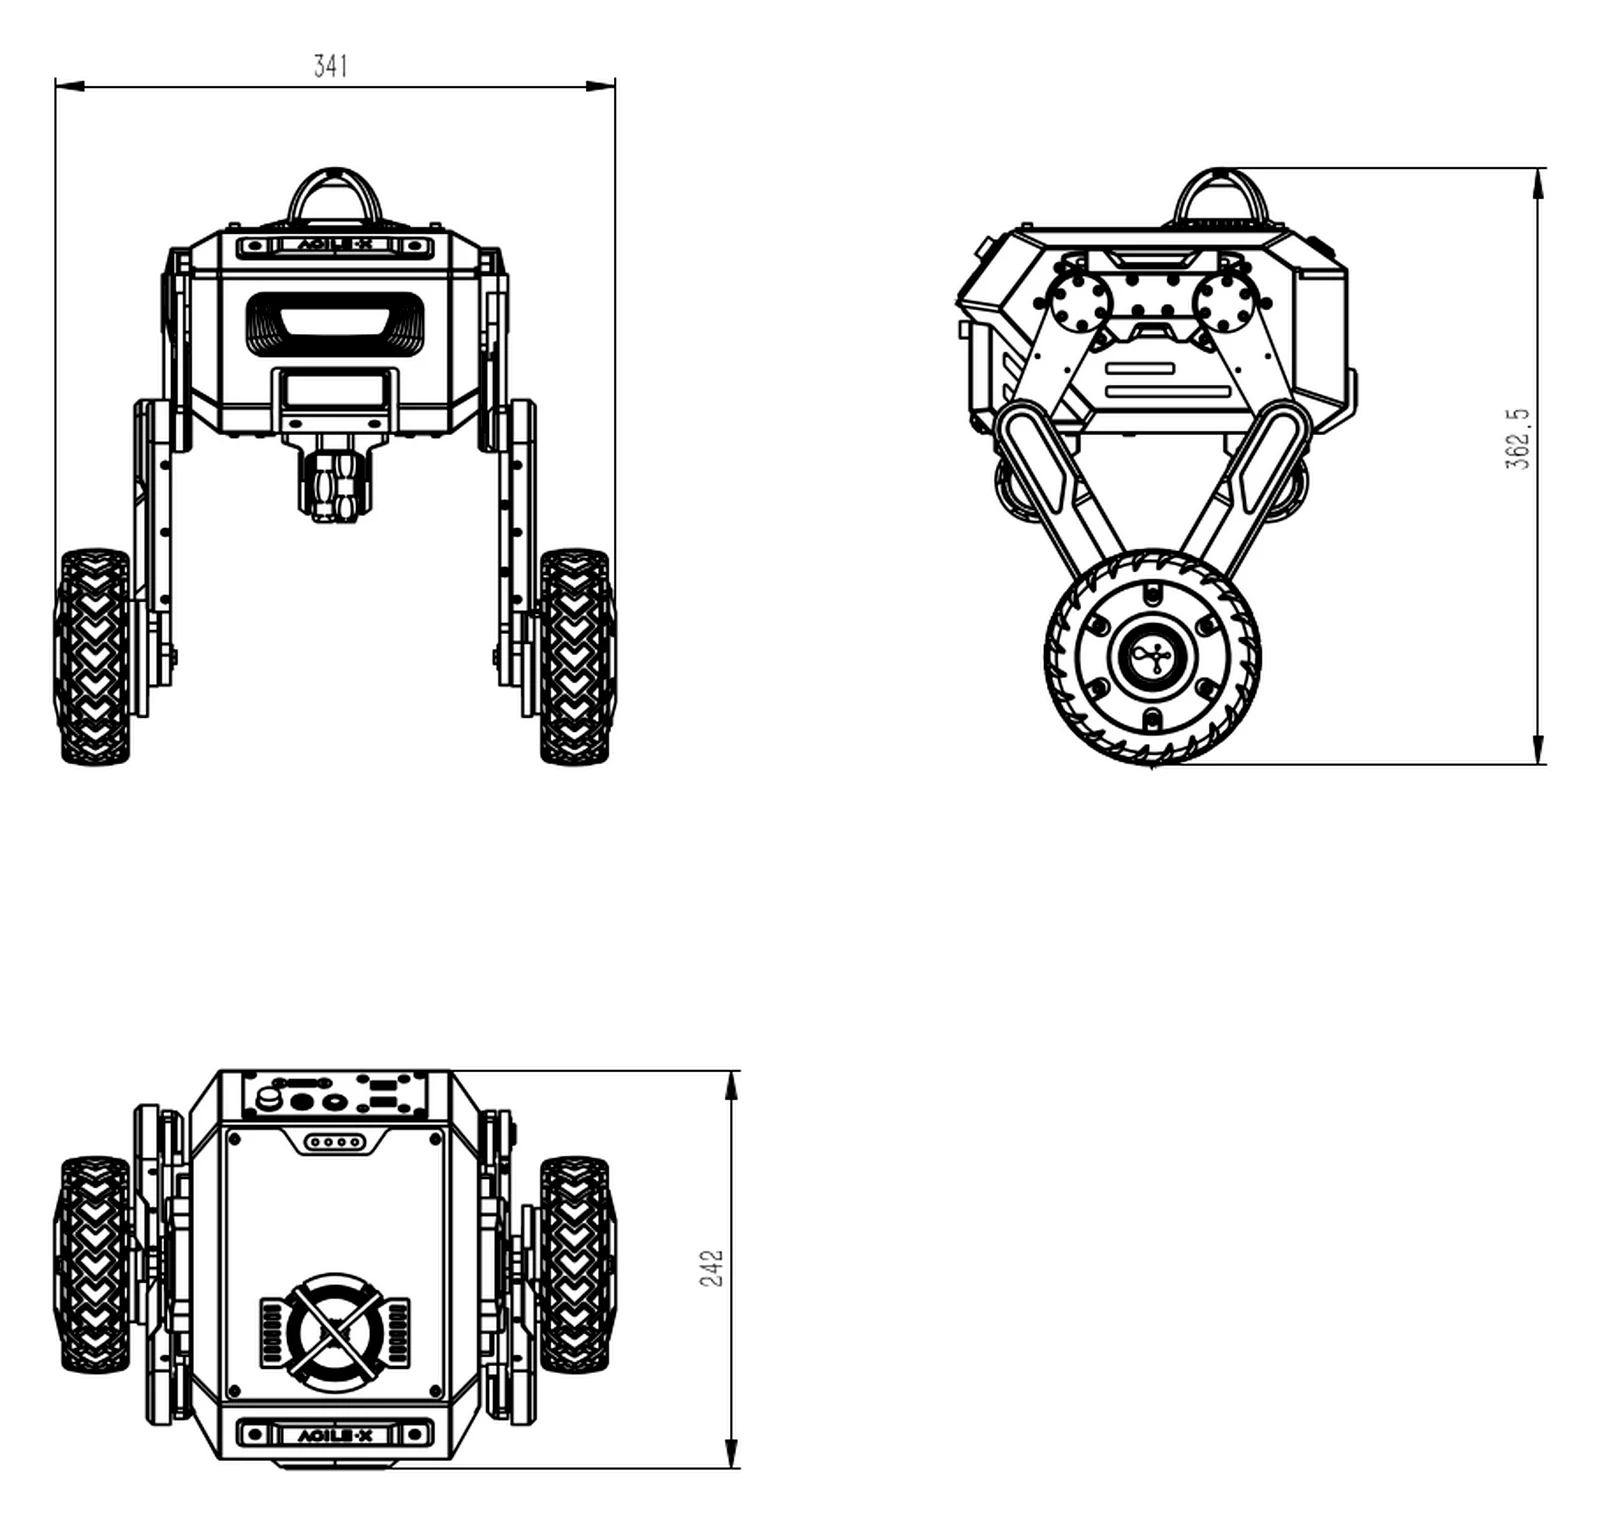
Aufbau der Plattform
Zwei Räder mit Nabenmotoren (Differentialantrieb) sitzen an Beinen mit geschlossener Fünfgelenk-Kinematik, die von vier Gelenkmotoren bewegt werden. Der Roboter verstellt seine Höhe zwischen abgesenkter (215 mm) und stehender Haltung (362 mm), dreht auf der Stelle und kann springen. An der Rückseite sitzt der NVIDIA Jetson Orin Nano mit Anschlussfeld, oben der LiDAR.
Funktionen
Für anspruchsvolles Gelände
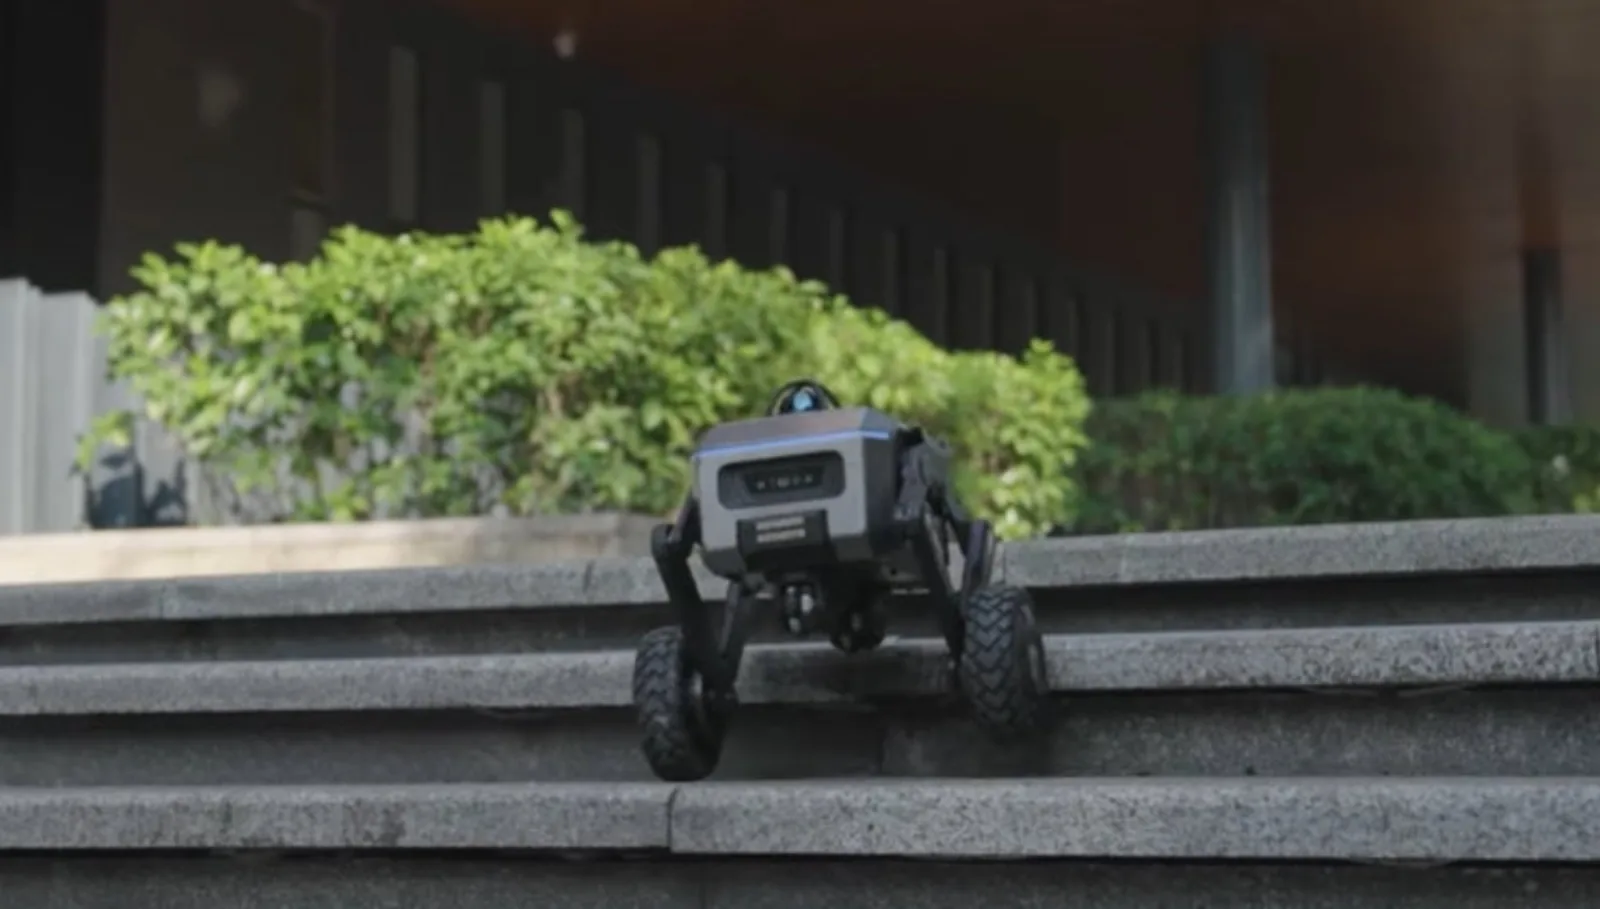
Der Rad-Bein-Aufbau sorgt für Mobilität in unterschiedlichen Umgebungen. Der Hersteller nennt Innenböden, Stadtstraßen, Treppen und unebenes Gelände; laut Handbuch überwindet der Roboter Hindernisse bis 100 mm und Steigungen bis 20 Grad.
Hohe Steifigkeit, präzise Bewegungssteuerung
Die geschlossene Fünfgelenk-Kinematik der Beine erhöht die Steifigkeit der Konstruktion und die Präzision der Bewegung - für bessere Stoßfestigkeit und Bahngenauigkeit.
Sensorfusion und Wahrnehmung
Stereo-Tiefenkameras mit hoher Bildrate, ein 360-Grad-LiDAR und der NVIDIA Jetson Orin Nano ermöglichen Umgebungsmodellierung, Kartierung und autonome Hindernisvermeidung.
Drei Lademöglichkeiten
Der Roboter lädt per Kabel, an der Ladestation (optional) oder durch schnellen Batteriewechsel.
Anwendungen
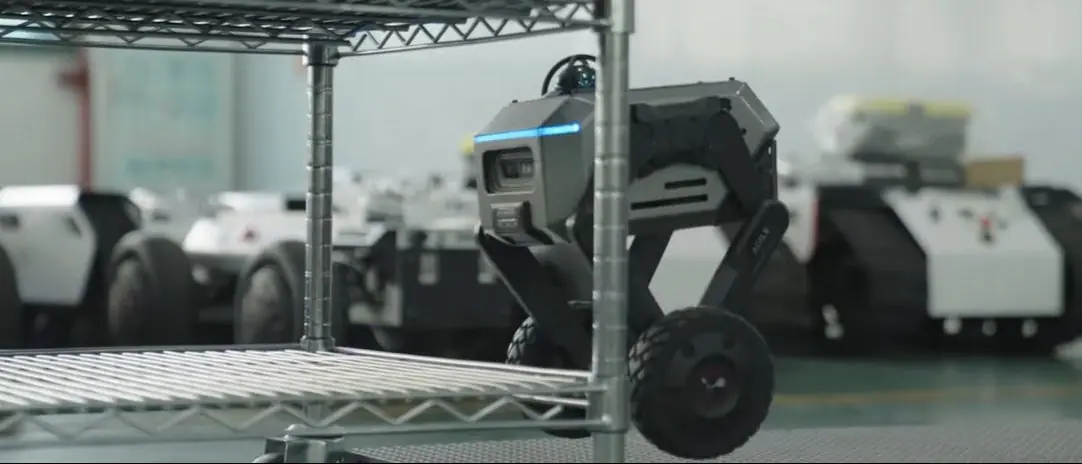
Dynamische Bewegung und Sprünge
Die verstellbare Höhe und der Sprung per Tastendruck auf der Fernbedienung eignen sich für die Forschung an dynamischer Fortbewegung und Hindernisüberwindung.
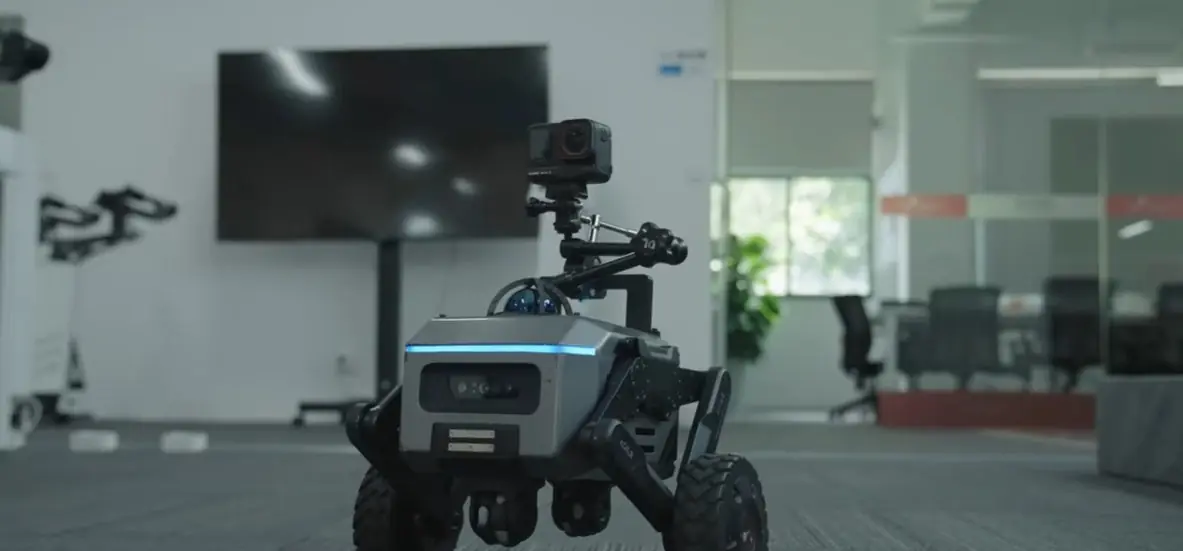
Filmaufnahmen in Bewegung
Der Roboter kann eine leichte Kamera tragen (Nutzlast bis 1 kg) und dient als bewegliche Plattform für Aufnahmen aus niedriger Perspektive.
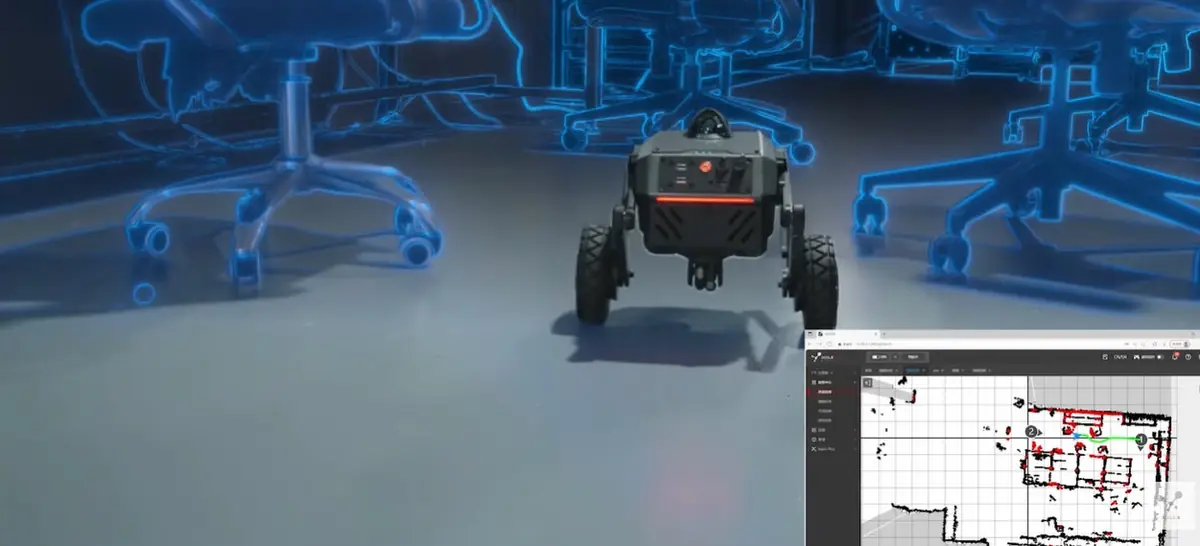
Forschung und Lehre
ROS 2 auf dem Jetson Orin Nano, fertige Pakete für Kartierung und Navigation sowie die CAN-Schnittstelle bilden eine Plattform für Lehrveranstaltungen und Projekte zu Fortbewegung, SLAM und Autonomie.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Roboter T-REX 2.0 mit NVIDIA Jetson Orin Nano
- 360-Grad-LiDAR und Stereo-Tiefenkameras
- Batterie 24 V 5 Ah und Ladegerät
- Fernbedienung (Reichweite bis 50 m)
- Ladestation (optional)
Spezifikation
| Abmessungen | 246 x 335 x 362 mm stehend, 266 x 335 x 215 mm abgesenkt |
| Eigengewicht | 5,8 kg |
| Nutzlast | 1 kg |
| Batterie | Lithium-Ionen (NMC), 24 V 5 Ah |
| Antrieb | 2 Radnabenmotoren, 4 Gelenkmotoren in den Beinen |
| Fahrwerk | Rad-Bein-Fahrwerk, Differentialantrieb auf zwei Rädern |
| Höchstgeschwindigkeit | 1 m/s |
| Laufzeit | bis 2 h |
| Ladezeit | ca. 2 h |
| Laden | per Kabel, Ladestation (optional) oder schneller Batteriewechsel |
| Maximale Steigung | 20 Grad |
| Überwindbare Hindernishöhe | bis 100 mm |
| Minimaler Wendekreis | 0 mm (Drehen auf der Stelle) |
| Schutzart | IP22 |
| Computer | NVIDIA Jetson Orin Nano |
| LiDAR | 360 Grad (im Handbuch: Treiber Livox MID-360) |
| Tiefenkamera | Stereo-Tiefenkameras (im Handbuch: Orbbec-Treiber) |
| Kommunikation | Ethernet, WLAN, CAN; Fernbedienung (Reichweite bis 50 m) |
| Software | ROS 2 Humble, Ubuntu 22.04 |
| Versorgung | Ladegerät DC 24 V; hinten 2 x USB 2.0, DC-Ladebuchse und Schalter |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- T-REX 2.0 - Benutzerhandbuch (EN, PDF)PDF
Offizielles Handbuch des Herstellers: Inbetriebnahme, Anschlüsse, CAN-Protokoll, Parameter und Wartung.
- Download Center AgileXHerstellerseite
Bedienungsanleitungen der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versandart und Transportkosten berechnen wir individuell mit dem Angebot.