
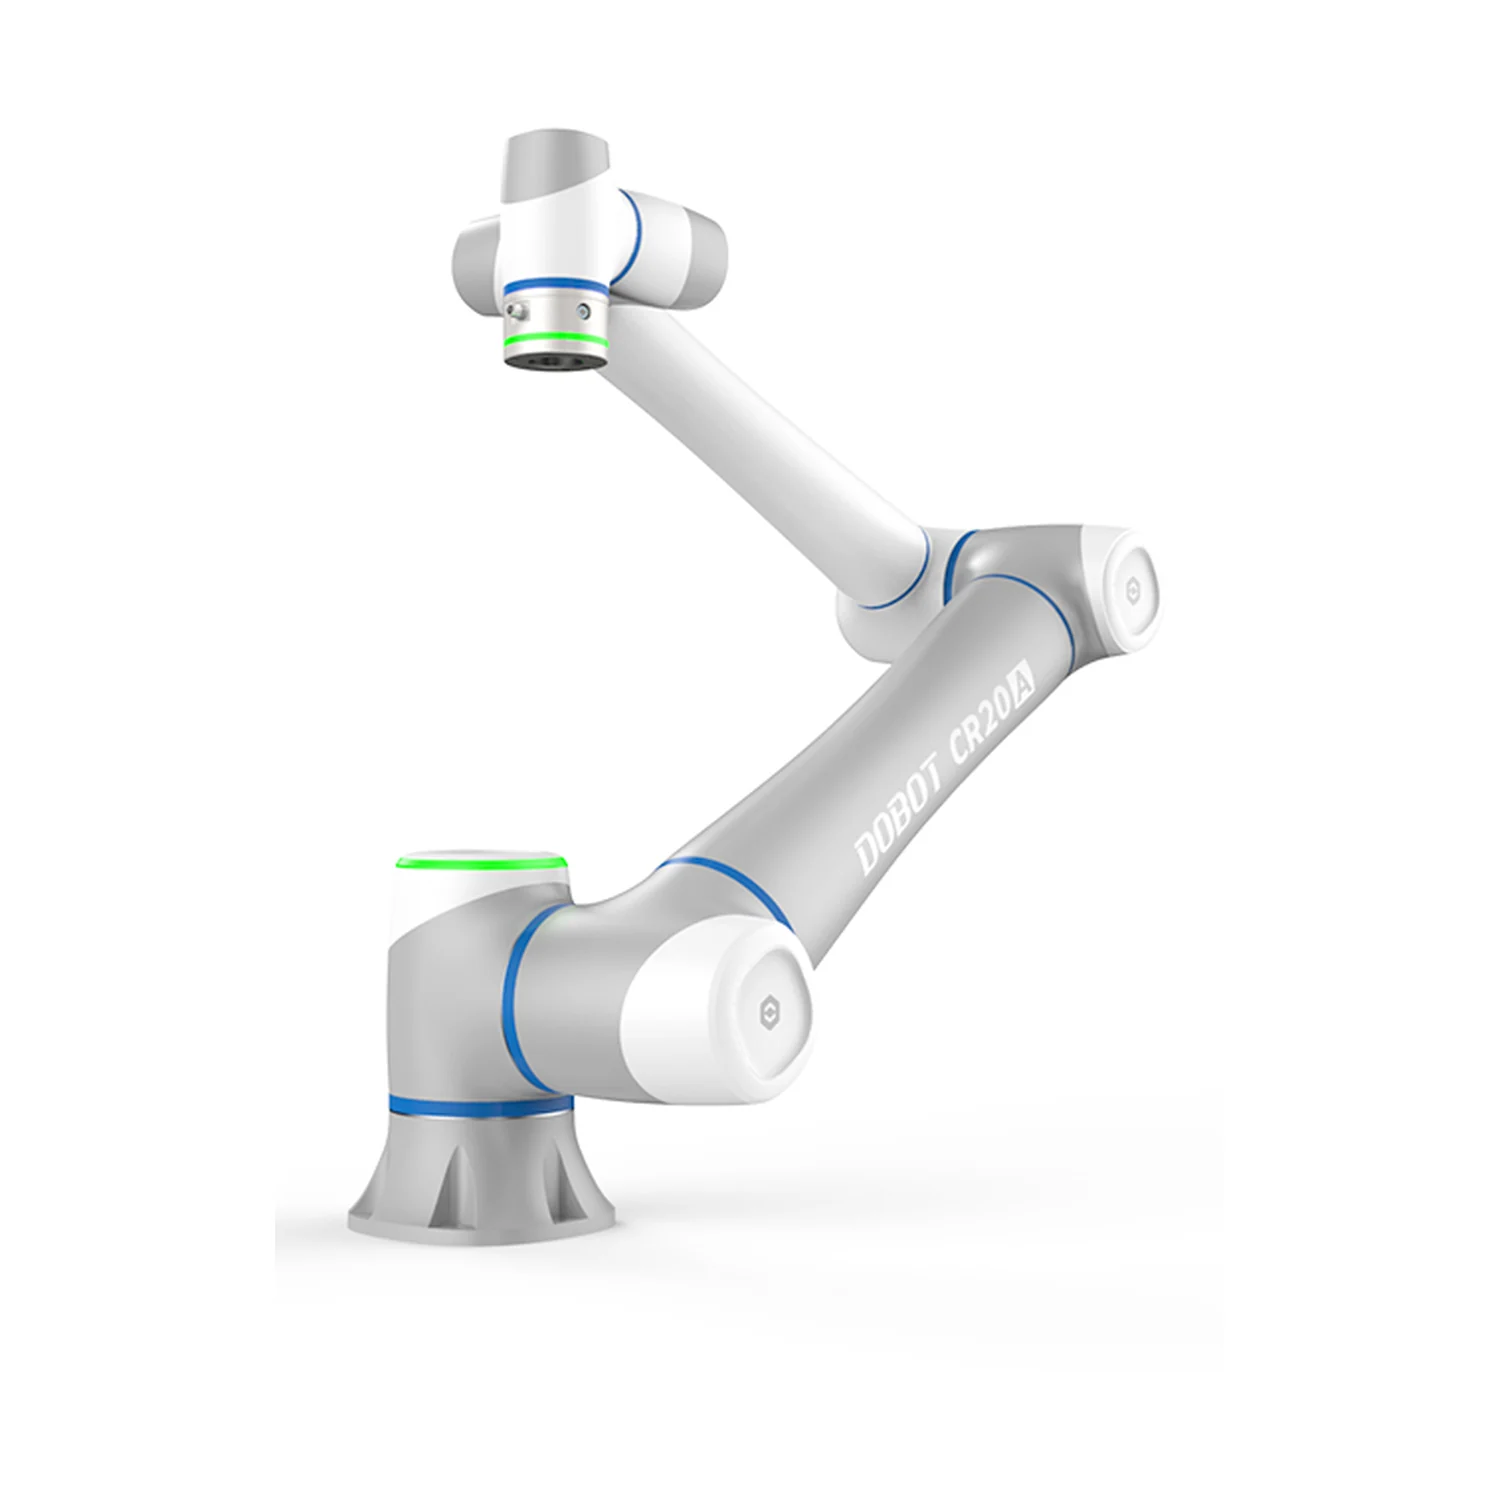
Dobot CR20A Roboterarm, 6-Achs-Roboter
Der Dobot CR20A ist ein sechsachsiger kollaborativer Roboter der CRA-Serie mit 20 kg Traglast und 1700 mm Reichweite: der größte DOBOT-Cobot für Palettieren, Maschinenbeschickung, lange Schweißnähte und die Montage schwerer Teile. Armgewicht 73 kg, Wiederholgenauigkeit ±0,05 mm, Werkzeuggeschwindigkeit bis 2 m/s. Die zugehörige Steuerung CC263 hat 24 digitale Ein- und 24 Ausgänge, PROFINET und EtherNet/IP; am Flansch sitzen zwei Werkzeuganschlüsse. Der Arm ist nach IP54 geschützt, die zertifizierten Sicherheitsfunktionen (PL d, Kat. 3) erlauben nach einer Risikobeurteilung den Betrieb ohne Schutzzaun.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 620 EUR zzgl. MwSt. (737,80 EUR inkl. MwSt.). Gewicht mit Verpackung: ca. 125 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 14 Tage ab Auftragsbestätigung.
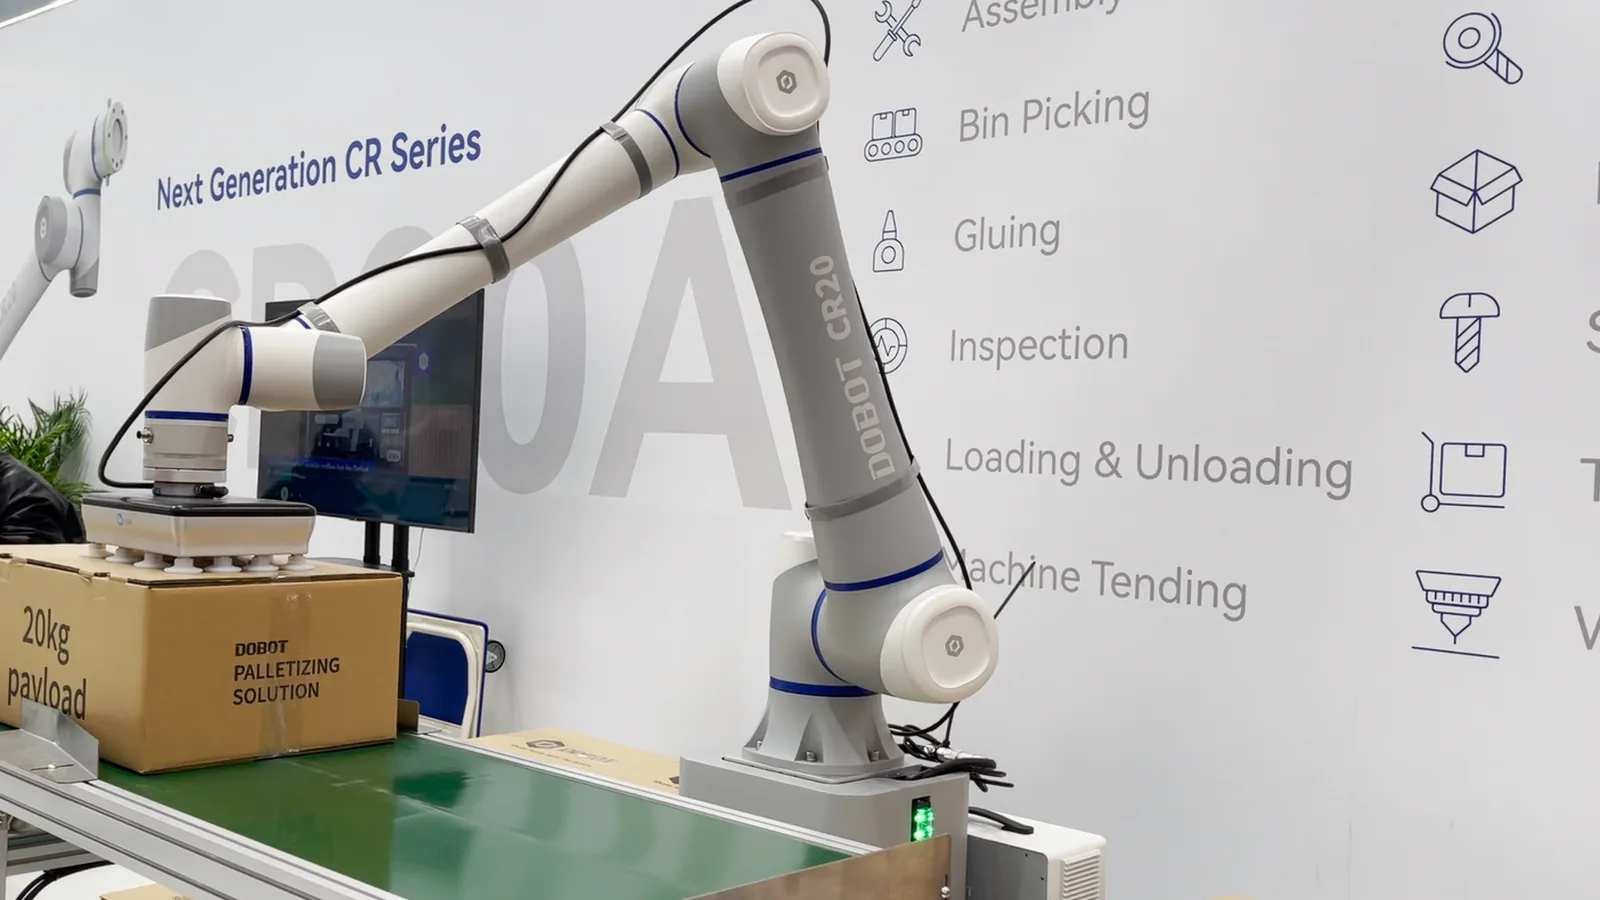
- 20 kg
- TRAGLAST
- 1700 mm
- REICHWEITE
- ±0,05 mm
- WIEDERHOLGENAUIGKEIT

Produktbeschreibung
Der CR20A, erstmals auf der Hannover Messe im April 2023 gezeigt, hat die Traglastgrenze der CRA-Serie auf 20 kg und den Arbeitsradius auf 1700 mm erweitert. Ein neuer Bewegungsregelalgorithmus halbiert laut Hersteller die Restschwingungen bei abrupten Stopps, beim Palettieren erreicht der Roboter 7 Kartons pro Minute auf Paletten bis 1219 x 1219 mm (Standard, EUR, US). Wiederholgenauigkeit ±0,05 mm laut Herstellerseite; das technische Handbuch nennt vorsichtigere ±0,1 mm.
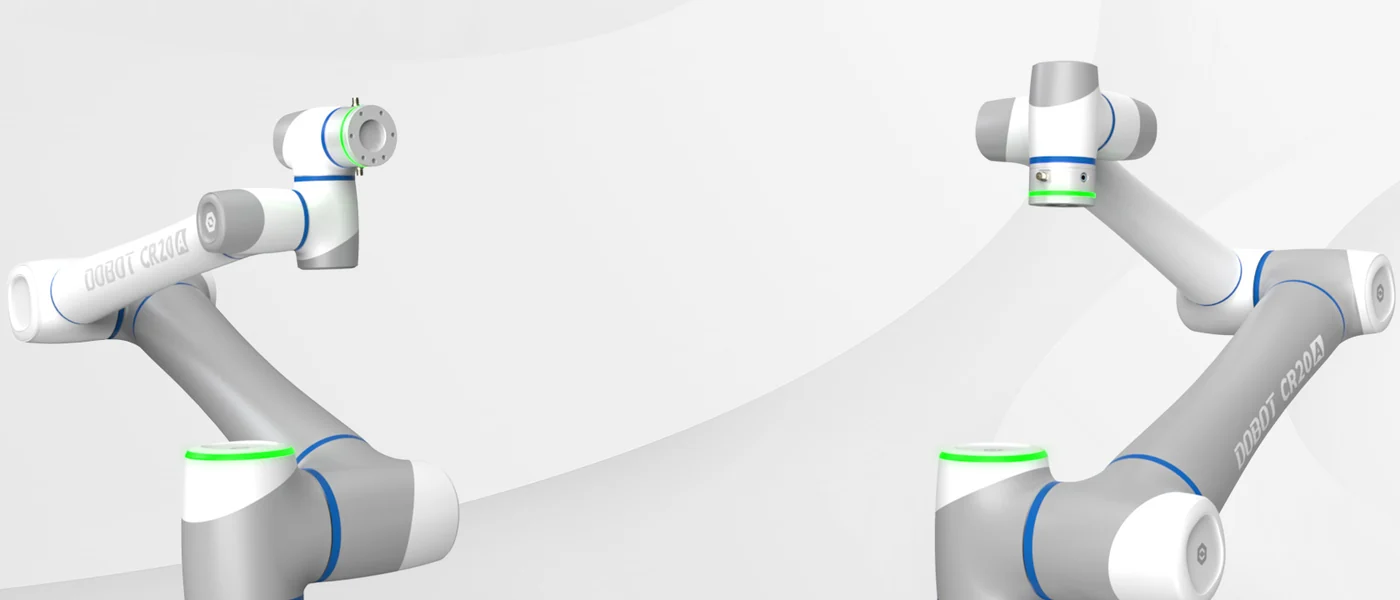
Die Konstruktion unterscheidet sich von den kleineren Modellen der Serie: zwei Leuchtringe für den Status (an der J1-Abdeckung und am Flansch), am Flansch statt eines Tastenfelds die zwei Tasten FREE (Handführen) und POINT (Punkt speichern) sowie zwei M12-Rundsteckverbinder, über die zwei Werkzeuge ohne zusätzliche Verkabelung angeschlossen werden. Die Steuerung CC263 (400 x 400 x 175 mm, 15,5 kg) am Netz 100-240 V AC bietet 24 digitale Eingänge und 24 Ausgänge mit PNP/NPN-Umschaltung, 2 analoge Ein- und 2 Ausgänge, zwei Ethernet-Ports (Modbus TCP, EtherNet/IP, PROFINET), RS485 und 10 Paare Sicherheits-Ein- und Ausgänge. Das Kabel zur Steuerung ist 6 m lang und kann unten aus dem Sockel geführt werden; der Sockel wird mit 6 Schrauben M10 befestigt, zum Heben hat der Roboter werkseitige Gurte.
Programmiert wird in DobotStudio Pro am PC, Tablet oder optionalen Teach Pendant TP10: Blockly-Blöcke, Lua-Skripte, Palettier- und Schweißpakete, virtuelle Steuerung und Debugging. Für Entwicklungsteams stellt der Hersteller ein TCP/IP-SDK (Python, C++, C#) sowie Pakete für ROS 1 und ROS 2 mit MoveIt und dem Modell cr20 bereit. Optionen für den CR20A: Kamera VX500, Version mit Kraftsensor CR20AF und IP68-Version CR20AP; eine SafeSkin-Sicherheitshaut bietet der Hersteller für dieses Modell nicht an.
Aufbau und Komponenten
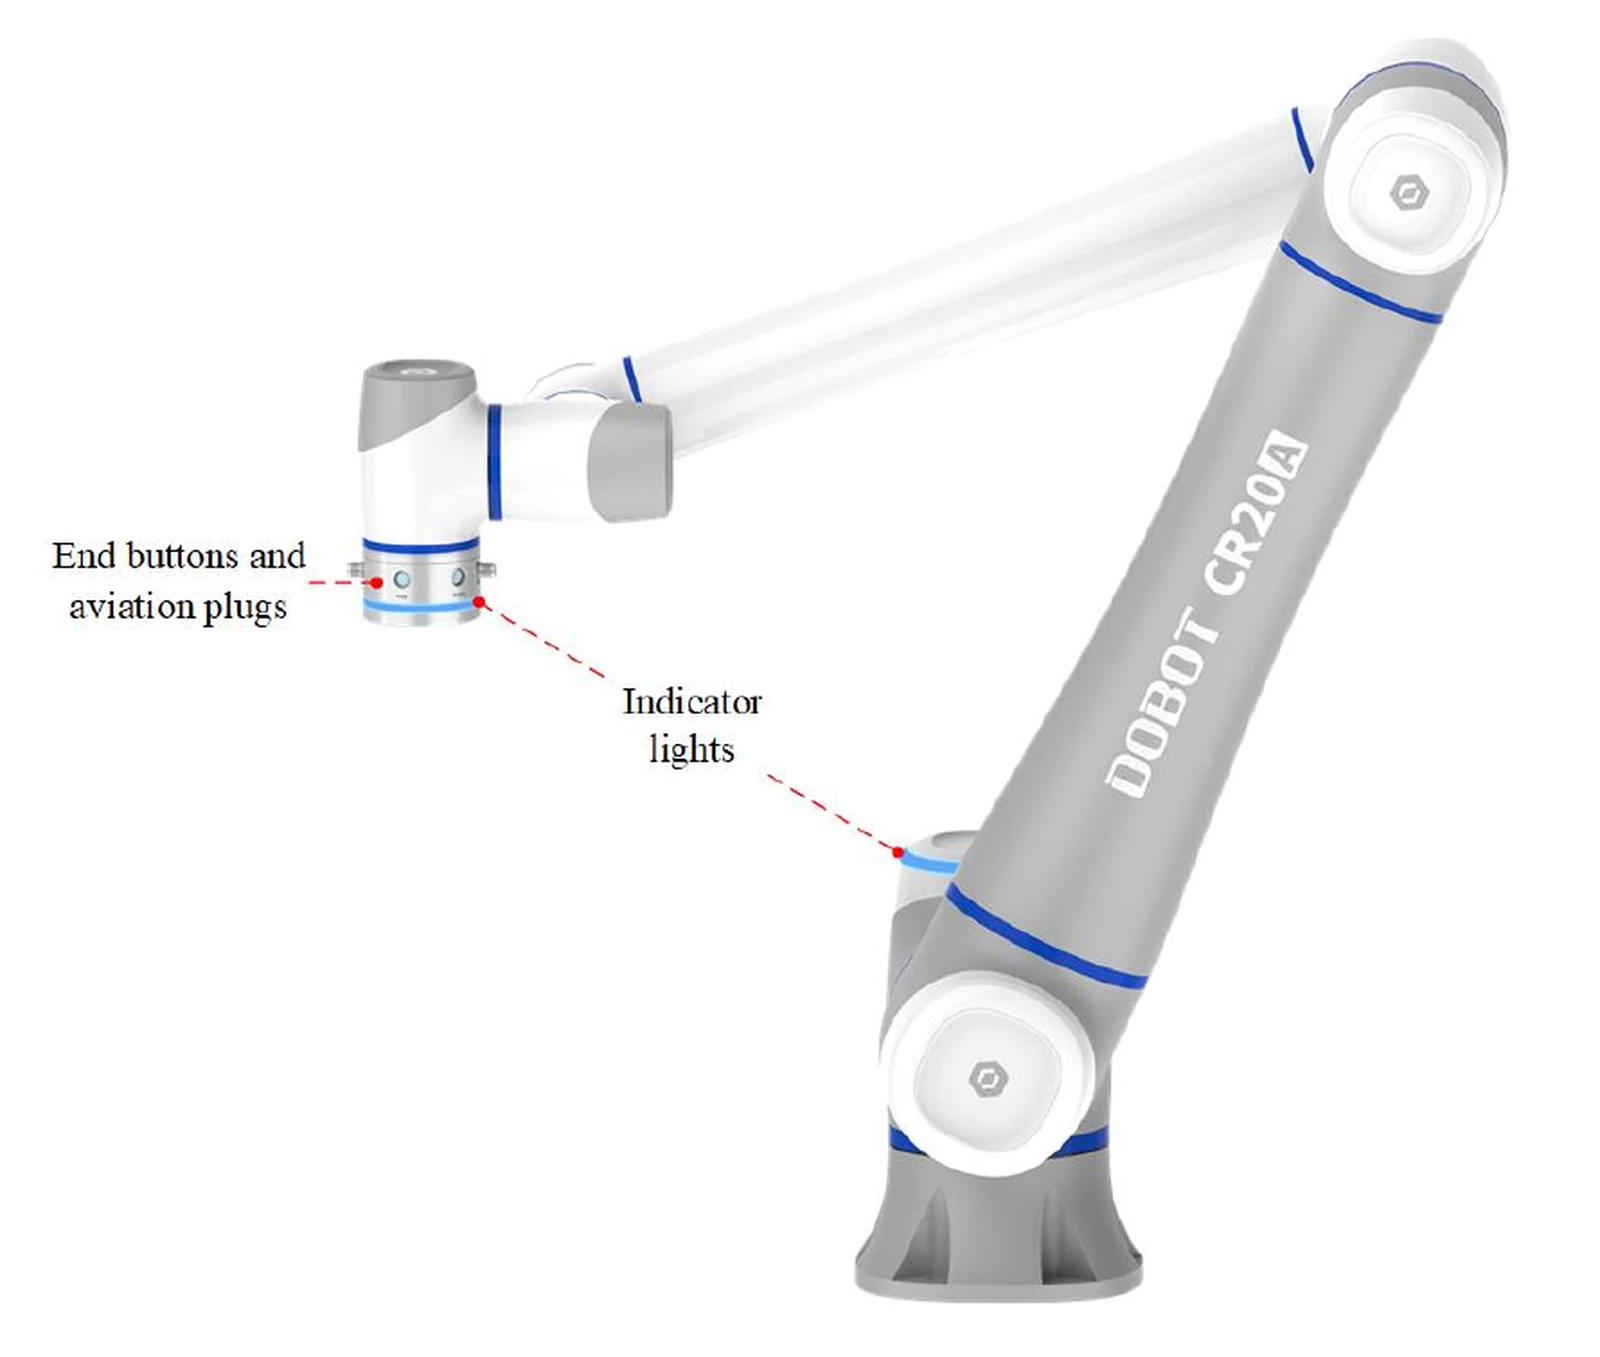
Zeichnung des Herstellers aus dem Handbuch: Der CR20A hat Leuchtringe für den Status an der J1-Abdeckung und am Flansch, am Flansch zwei Tasten (FREE - Handführen, POINT - Punkt speichern) und zwei Rundsteckverbinder X1 und X2 für Werkzeuge.
Funktionen
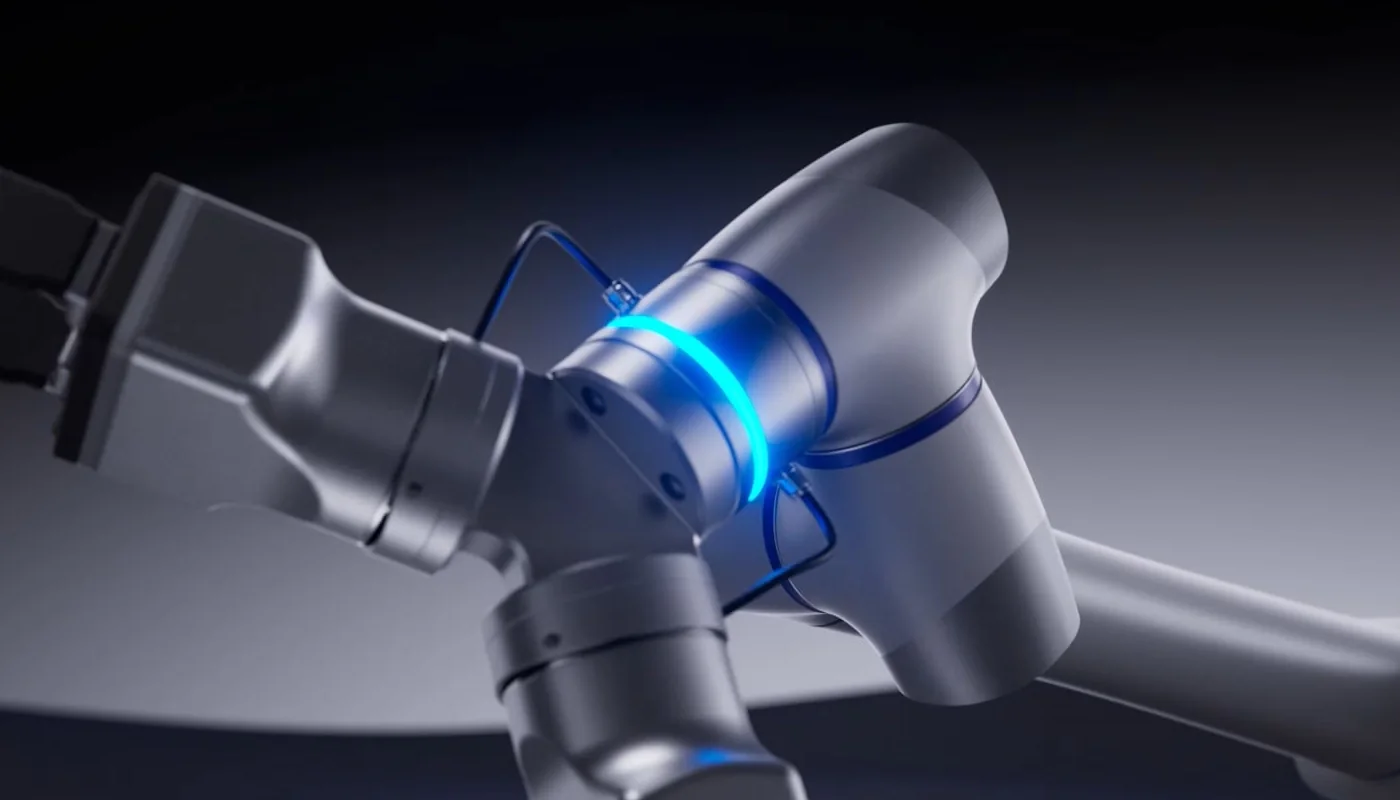
Zwei Werkzeuganschlüsse am Flansch
Die Buchsen X1 und X2 (M12) liefern zusammen 4 Eingänge, 4 Ausgänge, 4 analoge Eingänge gemeinsam mit RS485 und 24 V 2 A (max. 3 A), so werden Greifer und Kamera oder zwei Greifer direkt am Flansch angeschlossen. Daneben die Tasten FREE und POINT: Handführen und Punkt speichern ohne PC.
20 kg Traglast und 1700 mm Reichweite
Der Arbeitsradius von 1700 mm erreicht zwei Werkzeugmaschinen oder eine EUR-Palette von einem Standort aus, 20 kg Traglast reichen für einen Karton mit Vakuumgreifer. Der Bewegungsregelalgorithmus halbiert die Restschwingungen bei schnellen Stopps.
Elektromagnetische Bremsen und Überlastalarm
Bei Spannungsausfall blockieren die Gelenkbremsen in 18 ms, das Werkzeug bewegt sich um weniger als 1 mm. Bei Überlast meldet der Roboter einen Alarm; der Not-Halt ist ein Stopp der Kategorie 1: zuerst Abbremsen auf der Bahn, dann Abschalten der Versorgung.
Präzision nach Laserkalibrierung
Jeder Roboter der CRA-Serie wird per Laser kalibriert. Der CR20A wiederholt Positionen mit ±0,05 mm laut Herstellerseite (±0,1 mm laut Handbuch), bei Werkzeuggeschwindigkeiten bis 2 m/s und Gelenken J4-J6 bis 180°/s.
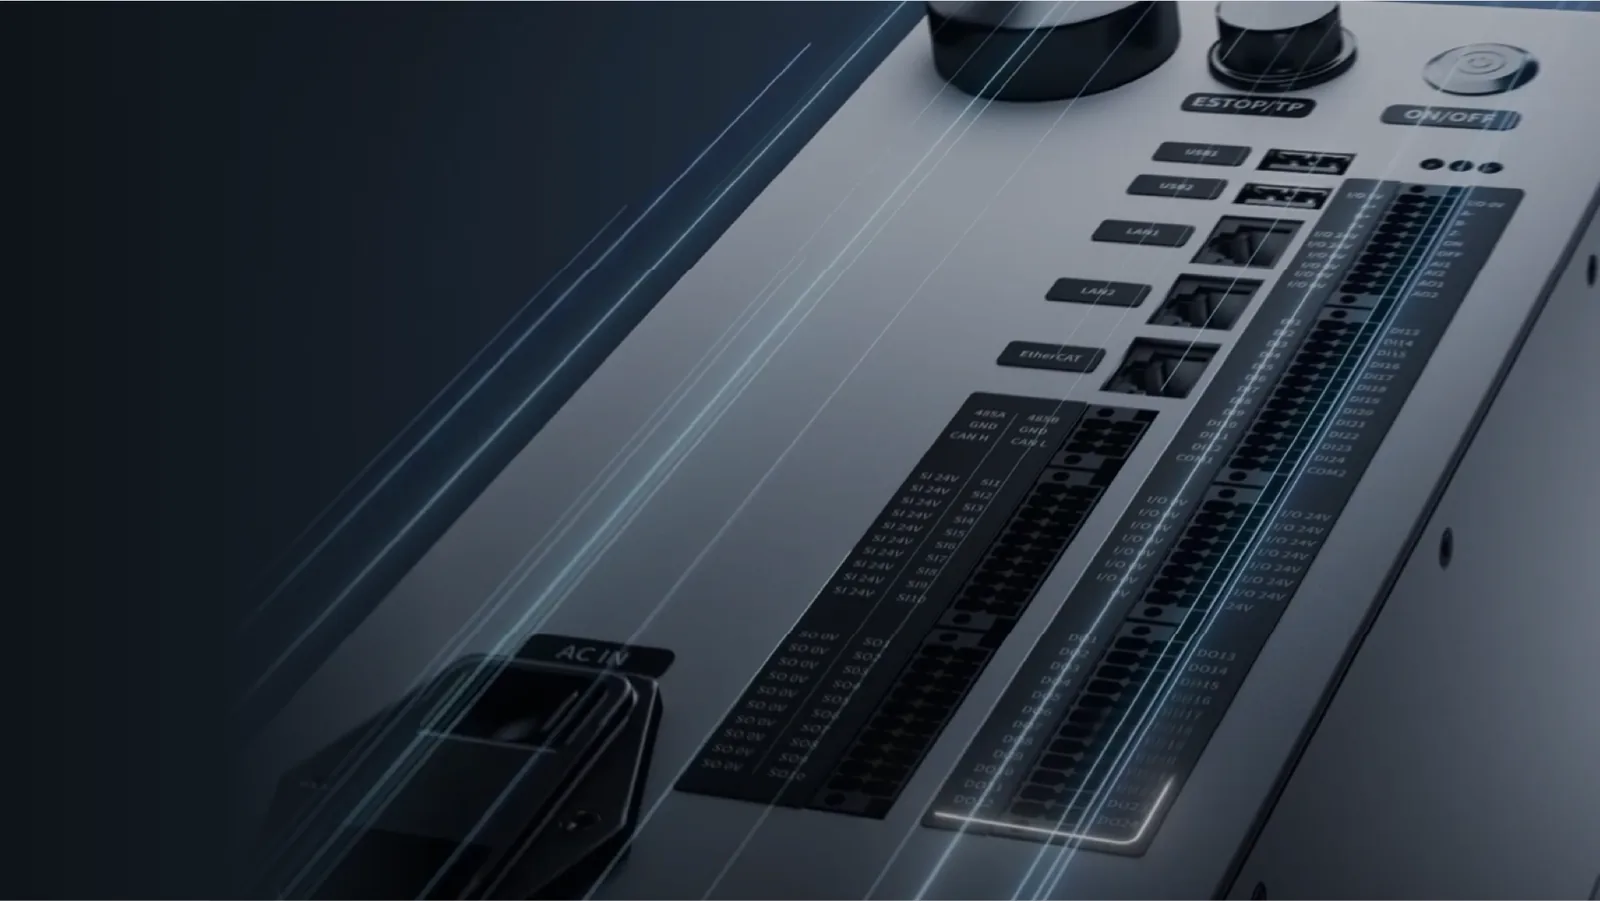
Steuerung CC263 mit 24 Ein- und 24 Ausgängen
Die Steuerung für den CR20A: 24 DI und 24 DO mit PNP/NPN-Umschaltung, 2 AI und 2 AO, 10 Paare Sicherheits-Ein- und Ausgänge, zwei Ethernet-Ports mit Modbus TCP, EtherNet/IP und PROFINET, RS485 sowie ein Encoder-Eingang für Conveyor Tracking. Versorgung 100-240 V AC, Gehäuse IP20, optional IP54 mit Schutzhaube.
20 Sicherheitsfunktionen
Die eigenständige Sicherheitssteuerung PL d, Kat. 3 übernimmt Not-Halt und Schutzstopp, Begrenzung von Position, Geschwindigkeit, Kraft und Leistung, Sicherheitszonen und den über einen Sicherheitseingang ausgelösten reduzierten Modus. Die Kollisionserkennung hat fünf Empfindlichkeitsstufen; nach einem Stoß weicht der Roboter zurück und stoppt.
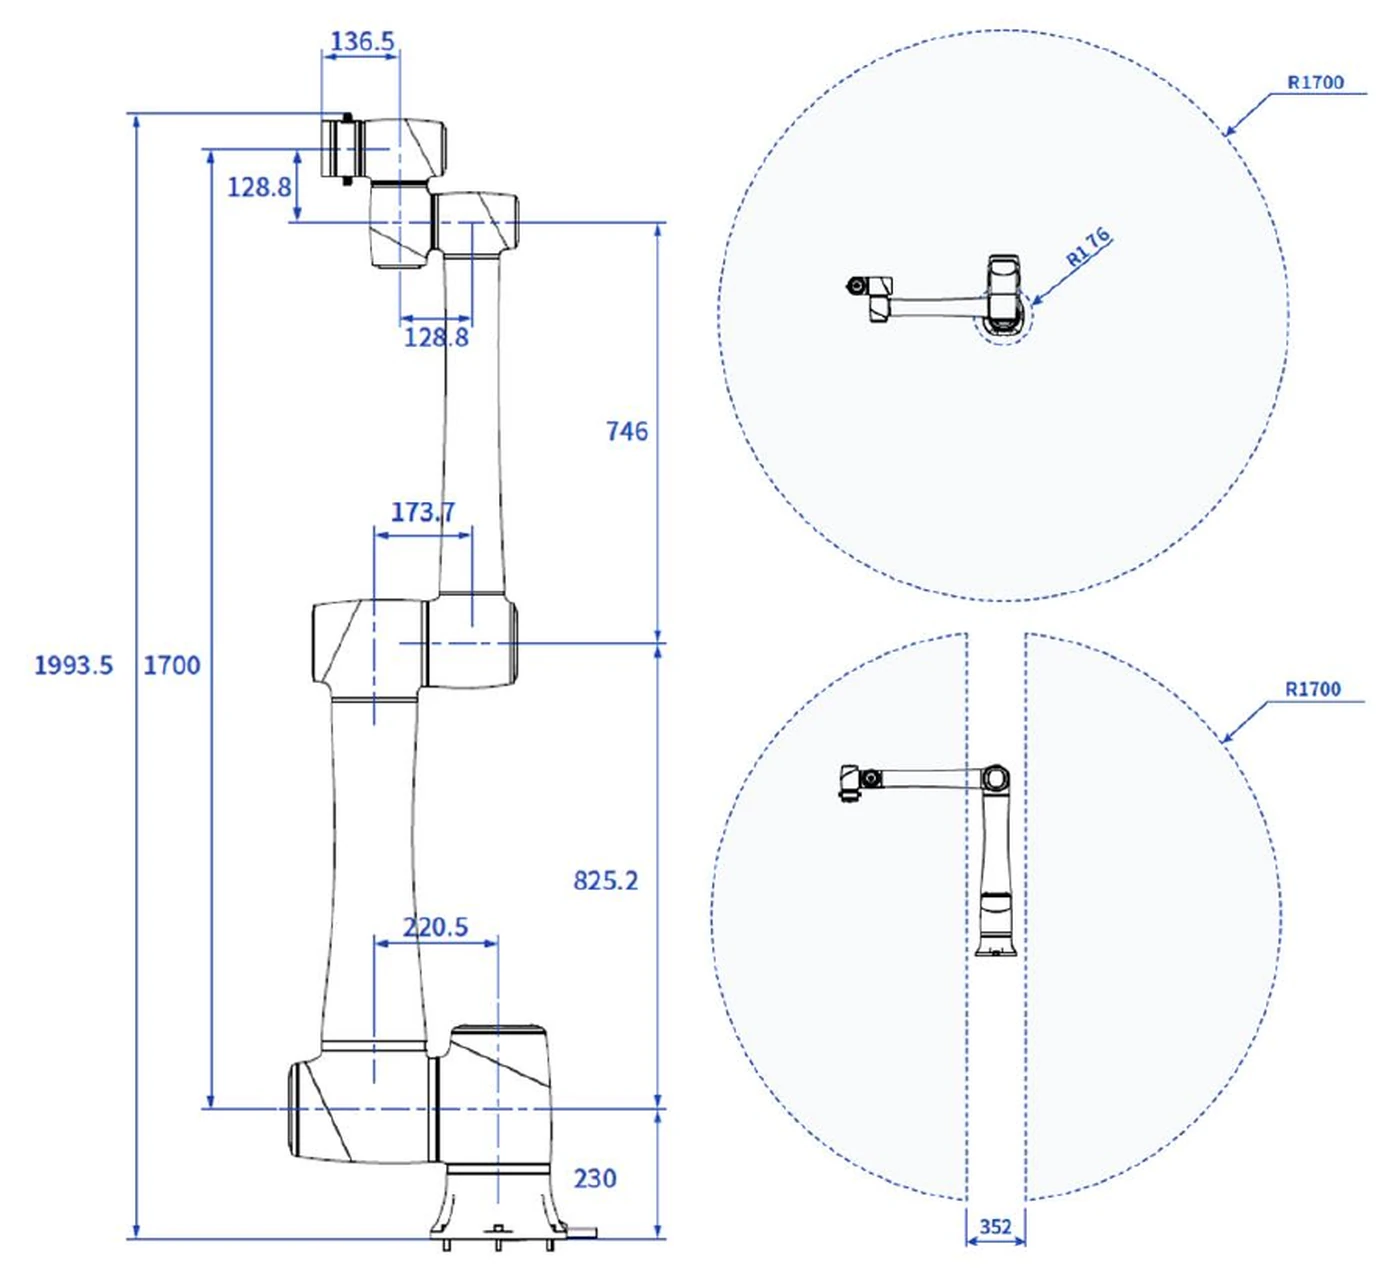
Abmessungen und Arbeitsraum
Höhe in senkrechter Stellung 1993,5 mm, Oberarm 825,2 mm, Unterarm 746 mm. Reichweite 1700 mm; ein Zylinder mit 176 mm Radius über und unter dem Sockel bleibt für das Werkzeug gesperrt. Sockel ø230 mm mit 6 Bohrungen ø10,5 auf dem Lochkreis ø210 mm; Flansch ø98 mm mit 6 Gewinden M8.
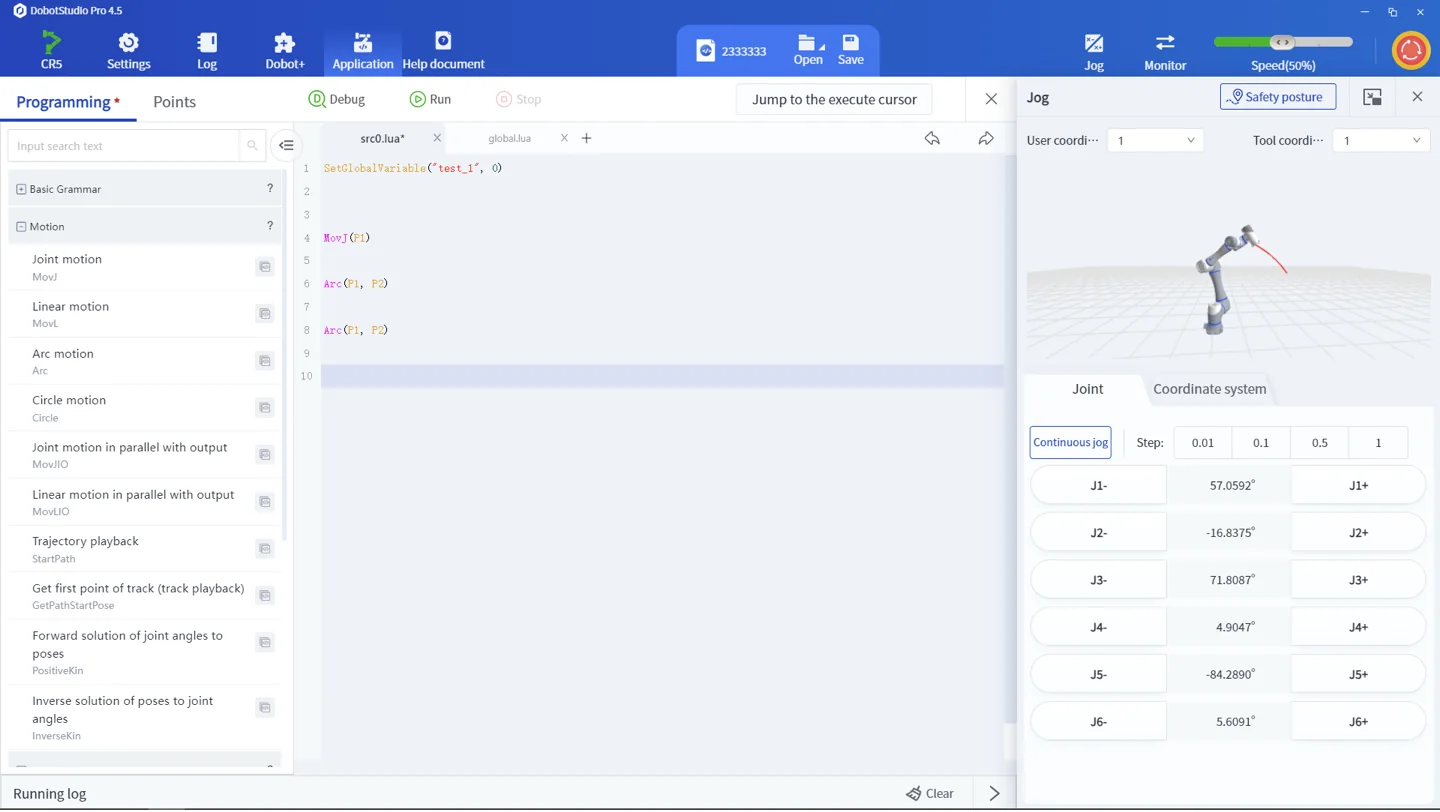
DobotStudio Pro
Eine Umgebung für PC, Tablet und Teach Pendant: Programmierung mit Blockly-Blöcken und Lua-Skripten, Prozesspakete für Palettieren, Schweißen und CNC-Beschickung, virtuelle Steuerung für die Offline-Simulation, Betriebsprotokoll und schrittweises Debugging.
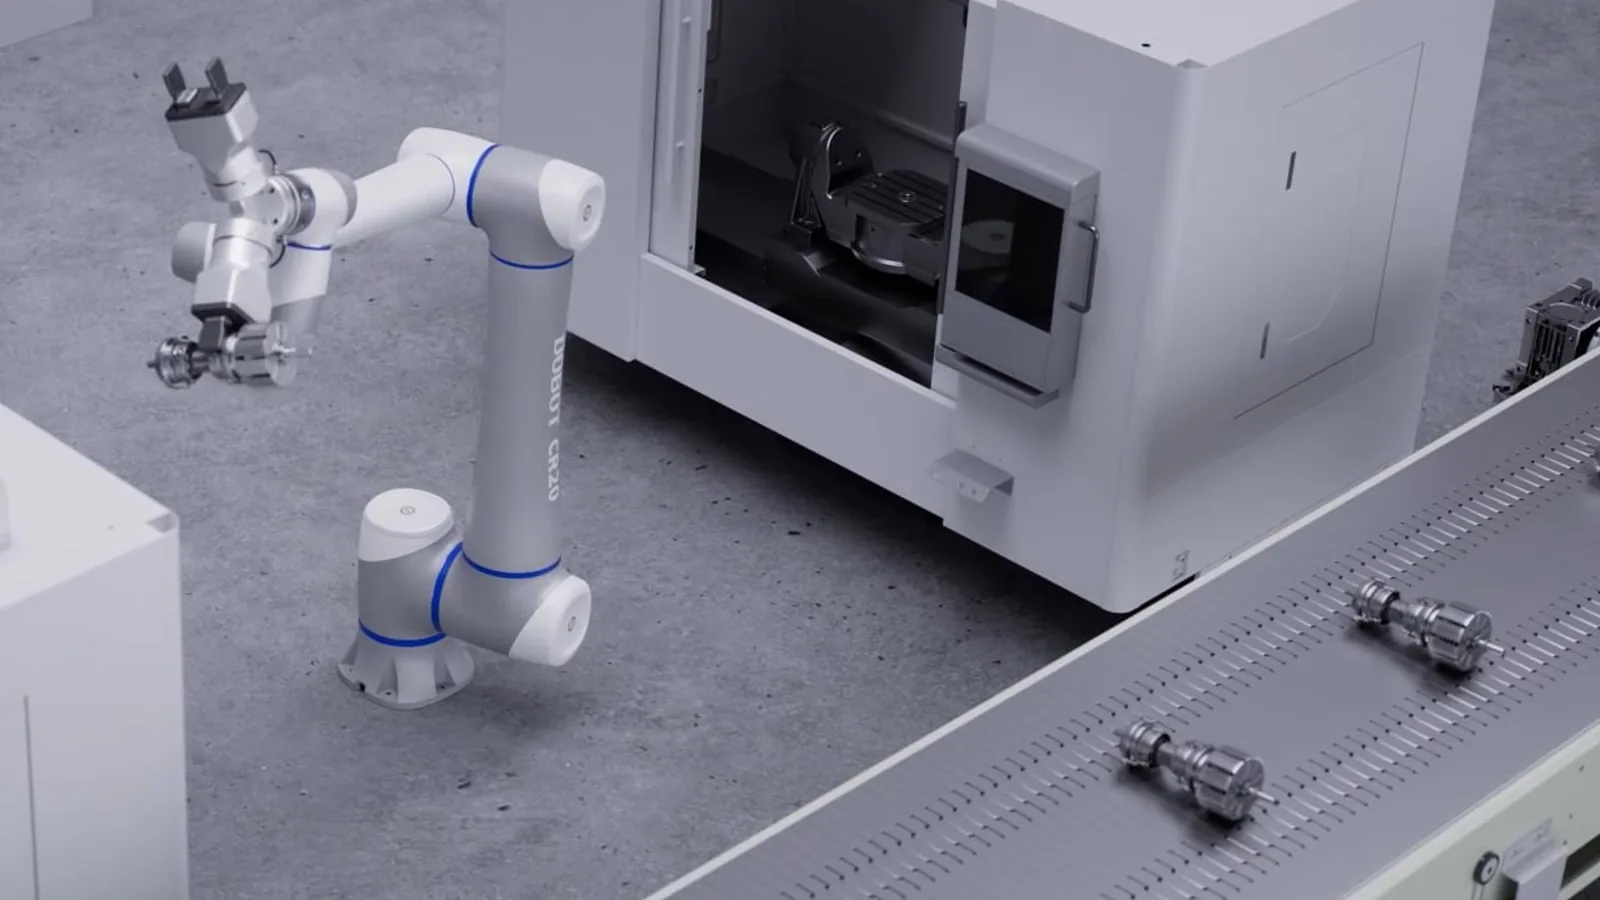
Anwendungen
Palettieren
Palettierpaket in DobotStudio Pro und 20 kg Traglast: bis zu 7 Kartons pro Minute auf Paletten bis 1219 x 1219 mm mit einem Vakuumgreifer an der Flanschbuchse, ohne das Stapelmuster zu programmieren.
CNC-Maschinenbeschickung
Mit 1700 mm Reichweite bedient der Roboter mehrere Maschinen von einem Standort aus: Rohteil greifen, einlegen, Fertigteil entnehmen und auf das Band legen; der Encoder-Eingang erlaubt das Greifen vom laufenden Band.
Schweißen und Bearbeitung großer Teile
Das Schweißpaket führt den Brenner entlang langer Nähte im Radius von 1700 mm; RS485 und digitale Ausgänge steuern die Schweißquelle, die steifen Gelenke mit bis zu 800 Nm an J1 halten die Bahn auch mit schwerem Zubehör.
Beladen und Montage schwerer Teile
Handhabung von Baugruppen bis 20 kg einschließlich Greifer: Scheiben, Türkomponenten, Gehäuse und Akkus; zwei Werkzeuganschlüsse verbinden Greifer mit Kamera oder Sensor.
Transport zwischen Stationen
Der Roboter reicht Teile zwischen Förderbändern, Behältern und Maschinen im Radius von 1700 mm weiter, mit Kraftgrenzen und Sicherheitszonen, die nach einer Risikobeurteilung den Betrieb ohne Schutzzaun erlauben.
Forschung und Integration
Pakete für ROS 1 und ROS 2 mit MoveIt (Modell cr20), TCP/IP-SDK in Python und C++ sowie die virtuelle Steuerung für die Offline-Arbeit für Integrationsteams und Labore.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Arm Dobot CR20A (DT-CR200A-0) mit 6-m-Kabel zur Steuerung und werkseitigen Hebegurten
- Steuerung DOBOT CC263 (DT-CC263-0A) mit Netzkabel
- Not-Halt-Taster für die Pendant-Buchse
- Software DobotStudio Pro (Windows, Android) und Herstellerdokumentation
- Teach Pendant TP10 - Option, separat zu bestellen (eigene Produktseite)
- Kamera VX500, IP54-Schutzhaube der Steuerung - Optionen, separat zu bestellen
Spezifikation
| Anzahl Freiheitsgrade | 6 |
| Traglast | 20 kg |
| Reichweite | 1700 mm |
| Wiederholgenauigkeit | ±0,05 mm (Herstellerseite; Handbuch: ±0,1 mm) |
| Armgewicht | 73 kg |
| Höchstgeschwindigkeit | 2 m/s (TCP) |
| Gelenkgeschwindigkeiten | J1-J2 120°/s, J3 150°/s, J4-J6 180°/s |
| Gelenkbereiche | J1, J2, J4-J6 ±360°; J3 ±165° (Handbuch: ±168°) |
| Leistungsaufnahme | 500 W (typisch) |
| Steuerung | DOBOT CC263 (DT-CC263-0A): 400 x 400 x 175 mm, 15,5 kg (älteres Handbuch: 14,5 kg), 100-240 V AC, 47-63 Hz; IP20, optional IP54 mit Schutzhaube |
| Digitale Ein- und Ausgänge | Steuerung: 24 DI + 24 DO (PNP/NPN), 2 AI, 2 AO (0-10 V / 4-20 mA), 10 + 10 Sicherheits-Ein- und Ausgänge, Encoder-Eingang |
| Werkzeug-I/O am Flansch | 2 M12-Buchsen (X1, X2): zusammen 4 DI, 4 DO, 4 AI (gemeinsam mit RS485), Versorgung 24 V 2 A (max. 3 A) |
| Kommunikation | Modbus TCP/RTU, EtherNet/IP, PROFINET, TCP/IP; 2 x Ethernet, 2 x USB, RS485 |
| Werkzeugflansch | ø98 h8, 6 x M8 auf Lochkreis ø80 mm, Zentrierung ø50 H8, Passstift ø8 H7 |
| Sockelbefestigung | 6 x ø10,5 auf Lochkreis ø210 mm, 2 Passstifte ø8; Schrauben 6 x M10, Festigkeitsklasse 12.9; werkseitige Hebegurte |
| Abmessungen | Höhe in senkrechter Stellung 1993,5 mm; Oberarm 825,2 mm, Unterarm 746 mm; Sockel ø230 mm |
| Schutzart | IP54 (Arm) |
| Geräuschpegel | bis 70 dB(A) |
| Betriebstemperatur | 0-50 °C |
| Montage | beliebige Einbaulage laut Handbuch (Produktseite: stehend) |
| Kabel | Arm-Steuerung 6 m |
| Gehäusematerial | Kohlenstoffstahl, Aluminiumlegierung, ABS |
| Bremsen | elektromagnetisch in jedem Gelenk: Blockierung 18 ms nach Spannungsausfall, Werkzeugversatz unter 1 mm; Alarm bei Überlast |
| Funktionale Sicherheit | eigenständige Sicherheitssteuerung PL d, Kat. 3; 20 Funktionen (Not-Halt und Schutzstopp, Begrenzung von Position, Geschwindigkeit, Kraft und Leistung, Sicherheitszonen, reduzierter Modus); Kollisionserkennung in 5 Stufen |
| Normen und Zertifikate | ISO 13849-1, ISO 10218-1, ISO/TS 15066; Einbauerklärung 2006/42/EG Anh. II B, Konformitätserklärung RED und RoHS |
| Software | DobotStudio Pro (Windows 10/11, Android, Teach Pendant TP10): Blockly-Blöcke, Lua-Skripte, Dobot+-Plug-ins, Schweiß- und Palettierpakete, virtuelle Steuerung |
| ROS-Paket | ROS 1 (TCP-IP-ROS-6AXis) und ROS 2 Humble (DOBOT_6Axis_ROS2_V4, Modell cr20) mit MoveIt; TCP/IP-SDK: Python, C++, C# |
| Kompatibles Zubehör | Teach Pendant TP10, Kamera VX500, IP54-Schutzhaube der Steuerung, Version mit Kraftsensor CR20AF, IP68-Version CR20AP; SafeSkin bietet der Hersteller für den CR20A nicht an |
| Garantie | 12 Monate |
Downloads
- DOBOT CRA Serie Hardware-Benutzerhandbuch V3.3 (DE, PDF, 2026)Herstellerhandbuch (PDF)
Aktuelles Hardware-Handbuch des Herstellers: Modelle CR3A-CR30A, Steuerungen CC262 und CC263, 20 Sicherheitsfunktionen, Normen.
- Dobot CR A Series User Guide V1.3 (EN, PDF)Herstellerhandbuch (PDF)
Herstellerhandbuch der CRA-Serie mit Kapitel CR20A: Abmessungen und Arbeitsraum, Sockel, Flansch, Steuerung CC263, Anschlüsse, Sicherheit.
- CR20A beim HerstellerHerstellerseite
Produktseite: Merkmale, Spezifikation, Anwendungen und Branchen.
- DOBOT_6Axis_ROS2_V4 - ROS-2-Paket (GitHub Dobot-Arm)Quellcode des Herstellers
Offizieller ROS-2-Humble-Treiber mit MoveIt, einschließlich Modell cr20.
- TCP-IP-Python-V4 - TCP/IP-SDK (GitHub Dobot-Arm)Quellcode des Herstellers
Python-Bibliothek des Herstellers zur Steuerung des Roboters über TCP/IP mit Beispielen.
Versand
Versand per Spedition auf Palette in der Herstellerverpackung: Arm mit werkseitigen Hebegurten und Steuerung in getrenntem Karton. Der Arm wiegt 73 kg, die Steuerung 15,5 kg; das Versandgewicht mit Verpackung schätzen wir auf ca. 125 kg, da der Hersteller kein Transportgewicht veröffentlicht.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 620 EUR zzgl. MwSt. (737,80 EUR inkl. MwSt.).
Lieferzeit: ca. 14 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.