
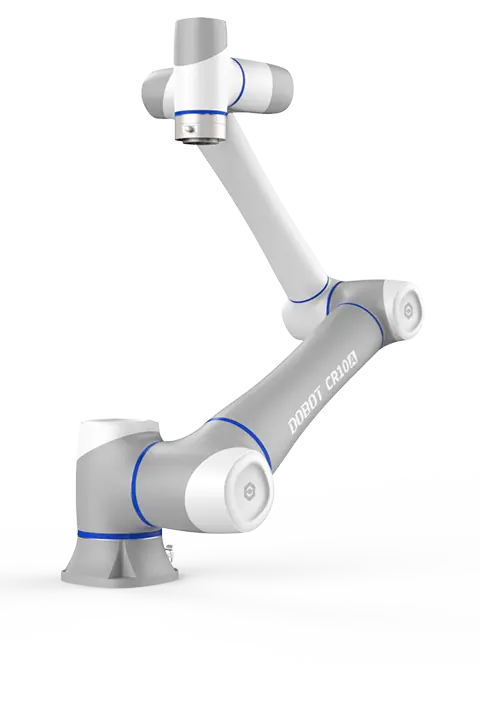
Der Dobot CR10A ist ein sechsachsiger kollaborativer Roboter der CRA-Serie mit 10 kg Traglast und 1300 mm Reichweite. Armgewicht 40 kg, Wiederholgenauigkeit ±0,03 mm, die Gelenke J4-J6 erreichen 223°/s. Im Lieferumfang ist die Steuerung CC262 mit 24 digitalen Ein- und 24 Ausgängen sowie Modbus TCP/RTU, EtherNet/IP und PROFINET. Die eigenständige Sicherheitssteuerung PL d, Kat. 3 mit 20 Sicherheitsfunktionen erlaubt nach einer Risikobeurteilung den Betrieb neben Menschen ohne Schutzzaun. Programmierung mit Blöcken und Skripten in DobotStudio Pro, TCP/IP-SDK sowie Pakete für ROS 1 und ROS 2.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 460 EUR zzgl. MwSt. (547,40 EUR inkl. MwSt.). Gewicht mit Verpackung: ca. 70 kg. Verkauf an Unternehmen, Hochschulen, Institutionen und Privatkunden. Bei größeren Robotersystemen erfolgt der Verkauf an Privatkunden nach persönlicher Beratung.
Lieferbar. Lieferzeit bis zu 30 Tage ab Auftragsbestätigung.
- 10 kg
- TRAGLAST
- 1300 mm
- REICHWEITE
- ±0,03 mm
- WIEDERHOLGENAUIGKEIT
Das Video wird erst nach dem Klick von YouTube (Google) geladen. Dabei erhält Google Daten wie Ihre IP-Adresse. Mehr dazu in der Datenschutzerklärung.
Produktbeschreibung
Der CR10A gehört zur neuen Cobot-Generation von DOBOT. Integrierte Gelenke mit Servoantrieben am EtherCAT-Bus erreichen Gelenkgeschwindigkeiten bis 223°/s und laut Hersteller um 25 % kürzere Zykluszeiten als die Vorgängerserie CR. Jeder Roboter wird per Laser kalibriert: Die absolute Genauigkeit liegt unter 0,4 mm, die Wiederholgenauigkeit bei ±0,03 mm. Die Reichweite von 1300 mm bei 10 kg Traglast deckt typische Arbeitsplätze ab: Maschinenbeschickung an CNC-Maschinen, Palettieren leichterer Kartons, Montage, Kleben und Qualitätsprüfung.
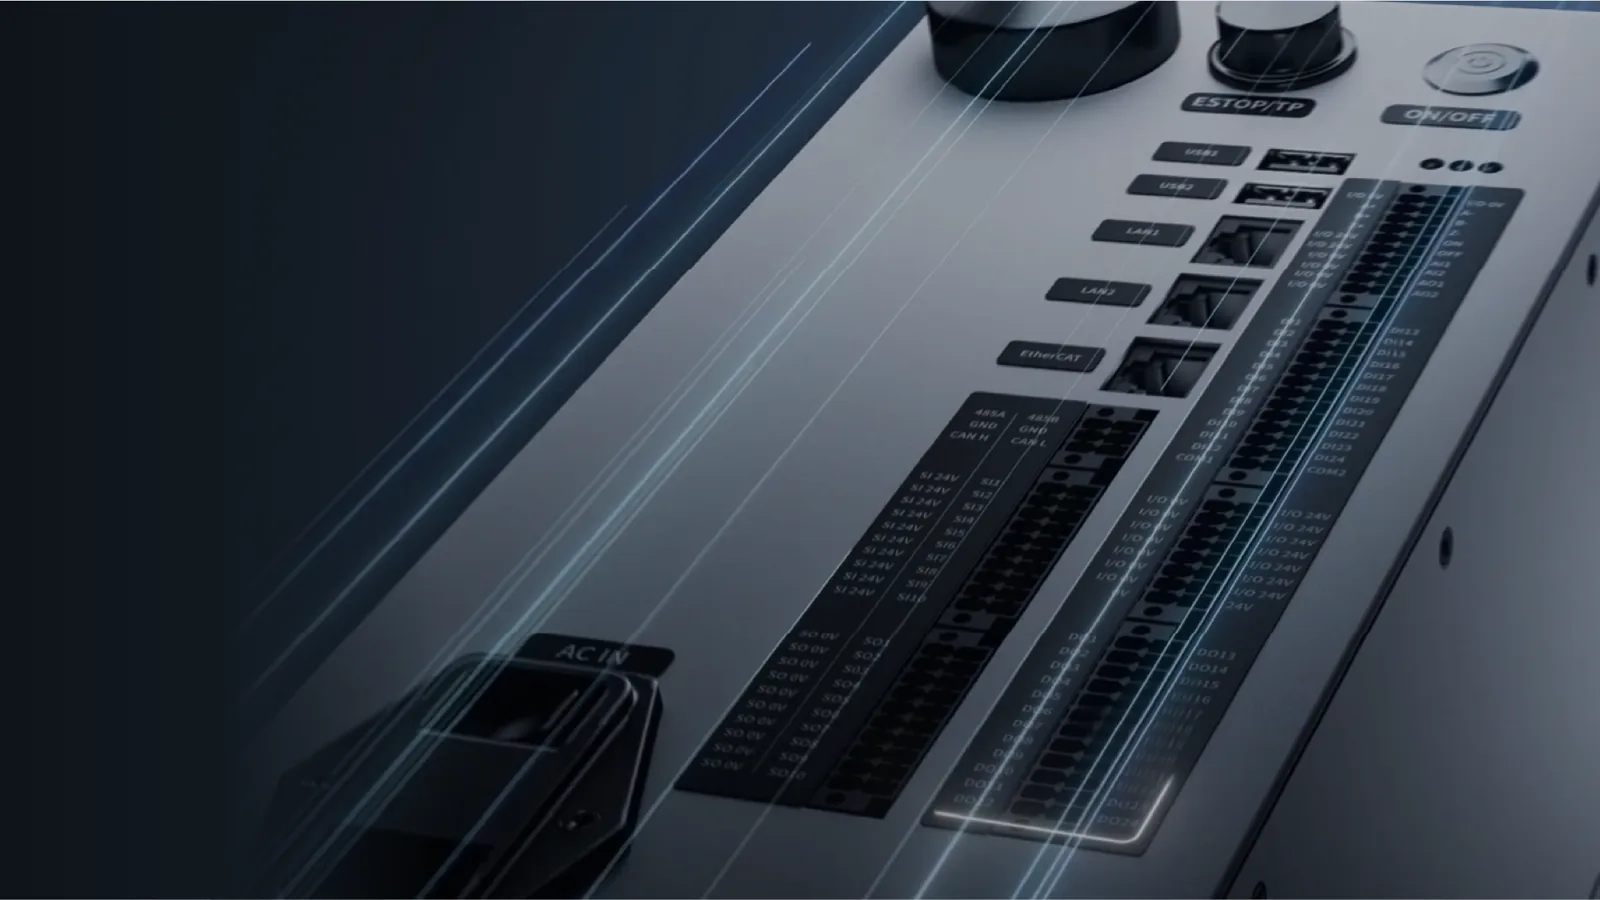
Der Roboter arbeitet mit der Steuerung CC262 (345 x 345 x 145 mm, 9,5 kg) am Netz 100-240 V AC. Auf dem Anschlussfeld sitzen 24 digitale Eingänge und 24 Ausgänge mit PNP/NPN-Umschaltung, 2 analoge Ein- und 2 Ausgänge, zwei Ethernet-Ports (Modbus TCP, EtherNet/IP, PROFINET), RS485 mit Modbus RTU sowie 10 Sicherheitseingänge und 10 Sicherheitsausgänge für Lichtvorhänge, Scanner und Not-Halt-Taster. Am Flansch ISO 9409-1-50-4-M6 liefert eine M8-Buchse zwei Eingänge, zwei Ausgänge, RS485 und 24 V für Greifer oder Kamera. Das Kabel zur Steuerung ist 5 m lang, der Arm kann in beliebiger Lage montiert werden.
Programmiert wird in DobotStudio Pro am Windows-PC, am Android-Tablet oder am optionalen Teach Pendant TP10: Blockly-Blöcke, Lua-Skripte, Dobot+-Plug-ins für Greifer und Kameras, Prozesspakete für Schweißen und Palettieren sowie eine virtuelle Steuerung für die Offline-Simulation. Für Entwicklungsteams stellt der Hersteller ein TCP/IP-SDK (Python, C++, C#) sowie Pakete für ROS 1 und ROS 2 mit MoveIt bereit. Optionen für den CR10A: berührungslose Sicherheitshaut SafeSkin (Variante CR10AS), Kamera VX500, Version mit Kraftsensor CR10AF und IP68-Version CR10AP.
Aufbau und Komponenten
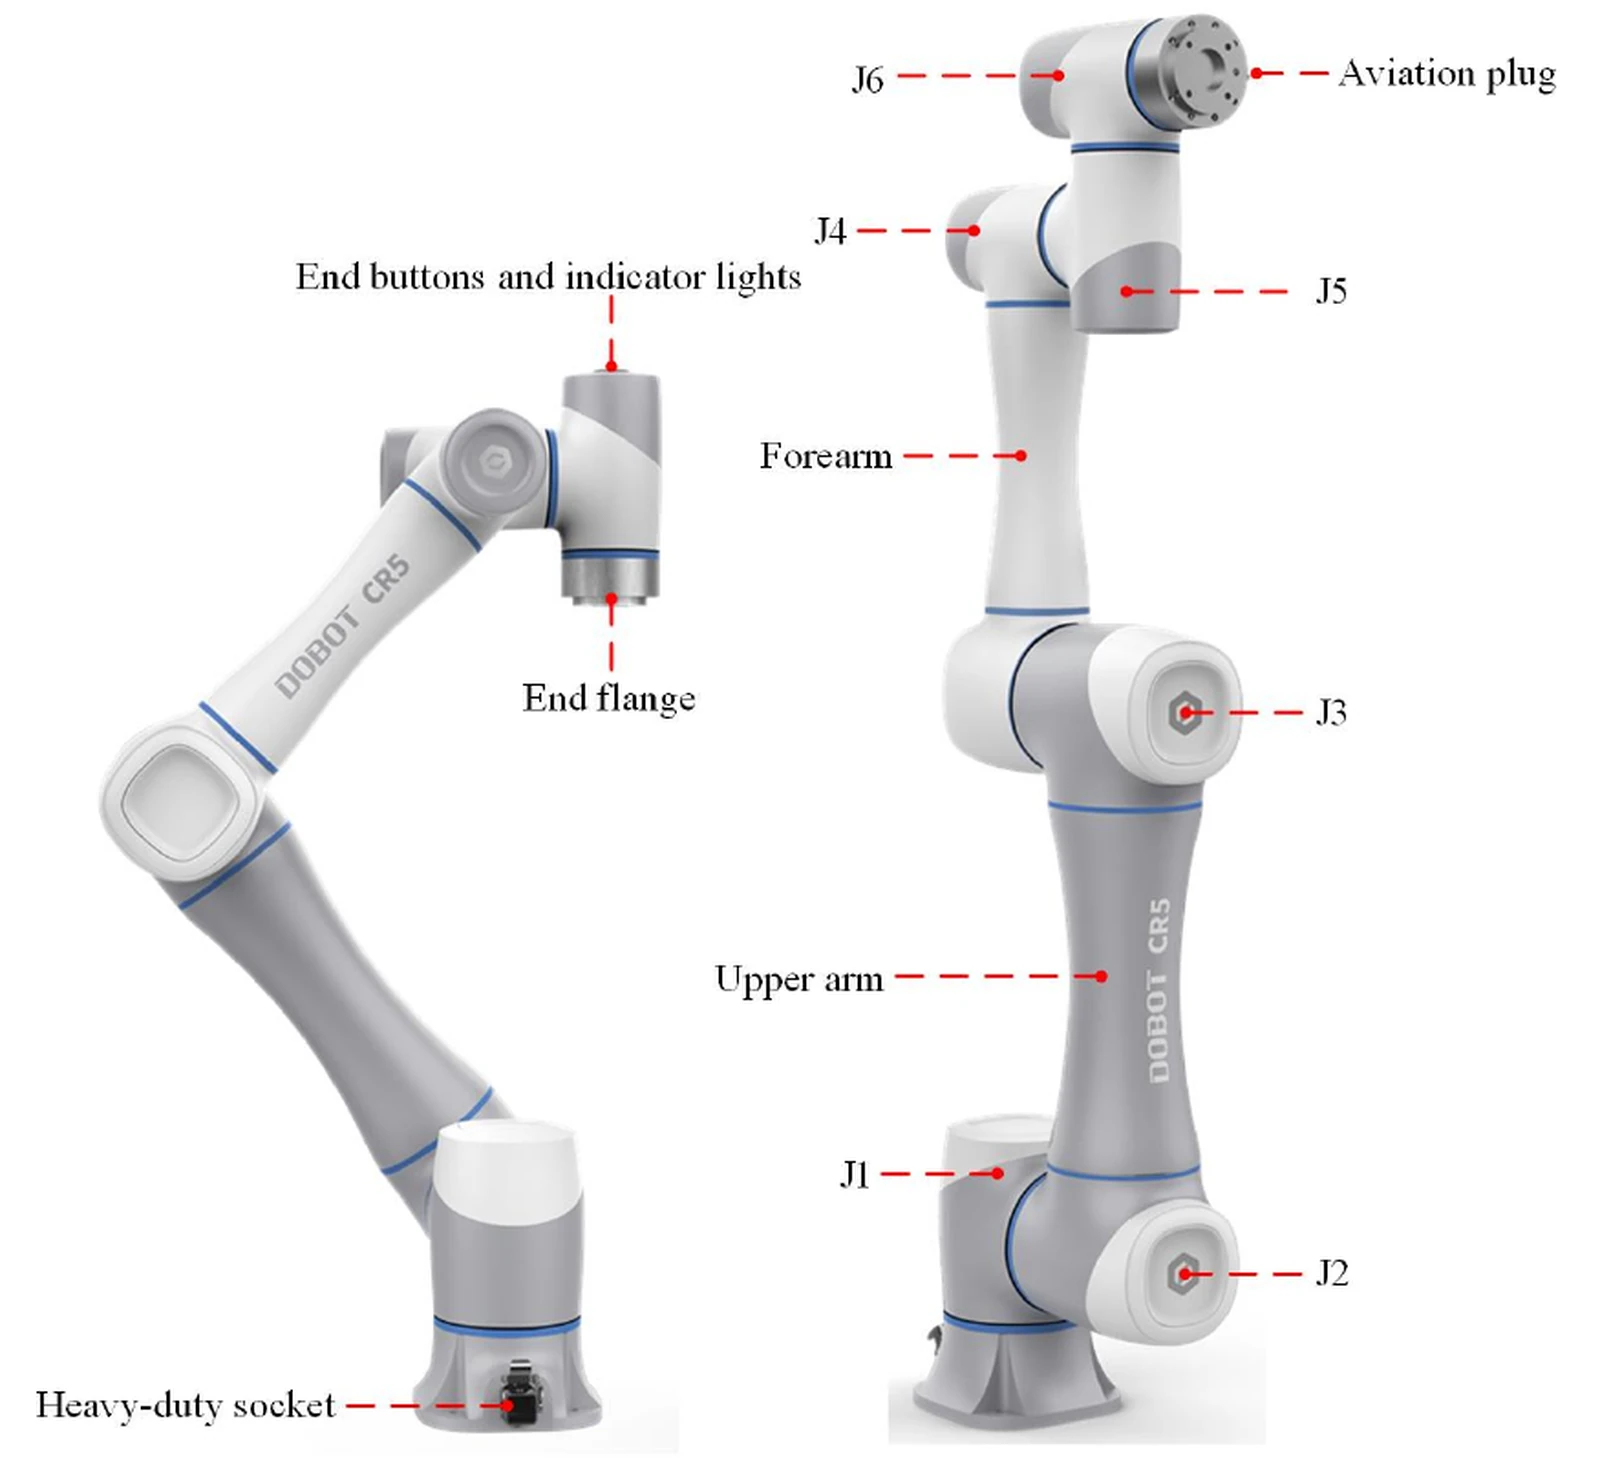
Zeichnung des Herstellers aus dem Handbuch der CRA-Serie (am Beispiel CR5A, gleicher Aufbau wie CR10A): sechs Gelenke J1-J6, Ober- und Unterarm, Werkzeugflansch mit Rundsteckverbinder, Tasten und Anzeigen am Flansch sowie die Heavy-Duty-Buchse des Steuerungskabels im Sockel.
Funktionen
Schnelle und präzise Gelenke
Integrierte Gelenke mit EtherCAT-Servoantrieben beschleunigen die Achsen J4-J6 auf 223°/s, J1 und J2 auf 150°/s. Wiederholgenauigkeit ±0,03 mm und absolute Genauigkeit unter 0,4 mm nach Laserkalibrierung jedes Exemplars.
Elektromagnetische Bremsen
Bei Spannungsausfall blockieren die Gelenkbremsen in 18 ms, das Werkzeug bewegt sich um weniger als 1 mm. Der Not-Halt ist ein Stopp der Kategorie 1: zuerst Abbremsen auf der Bahn, dann Abschalten der Versorgung.
20 Sicherheitsfunktionen
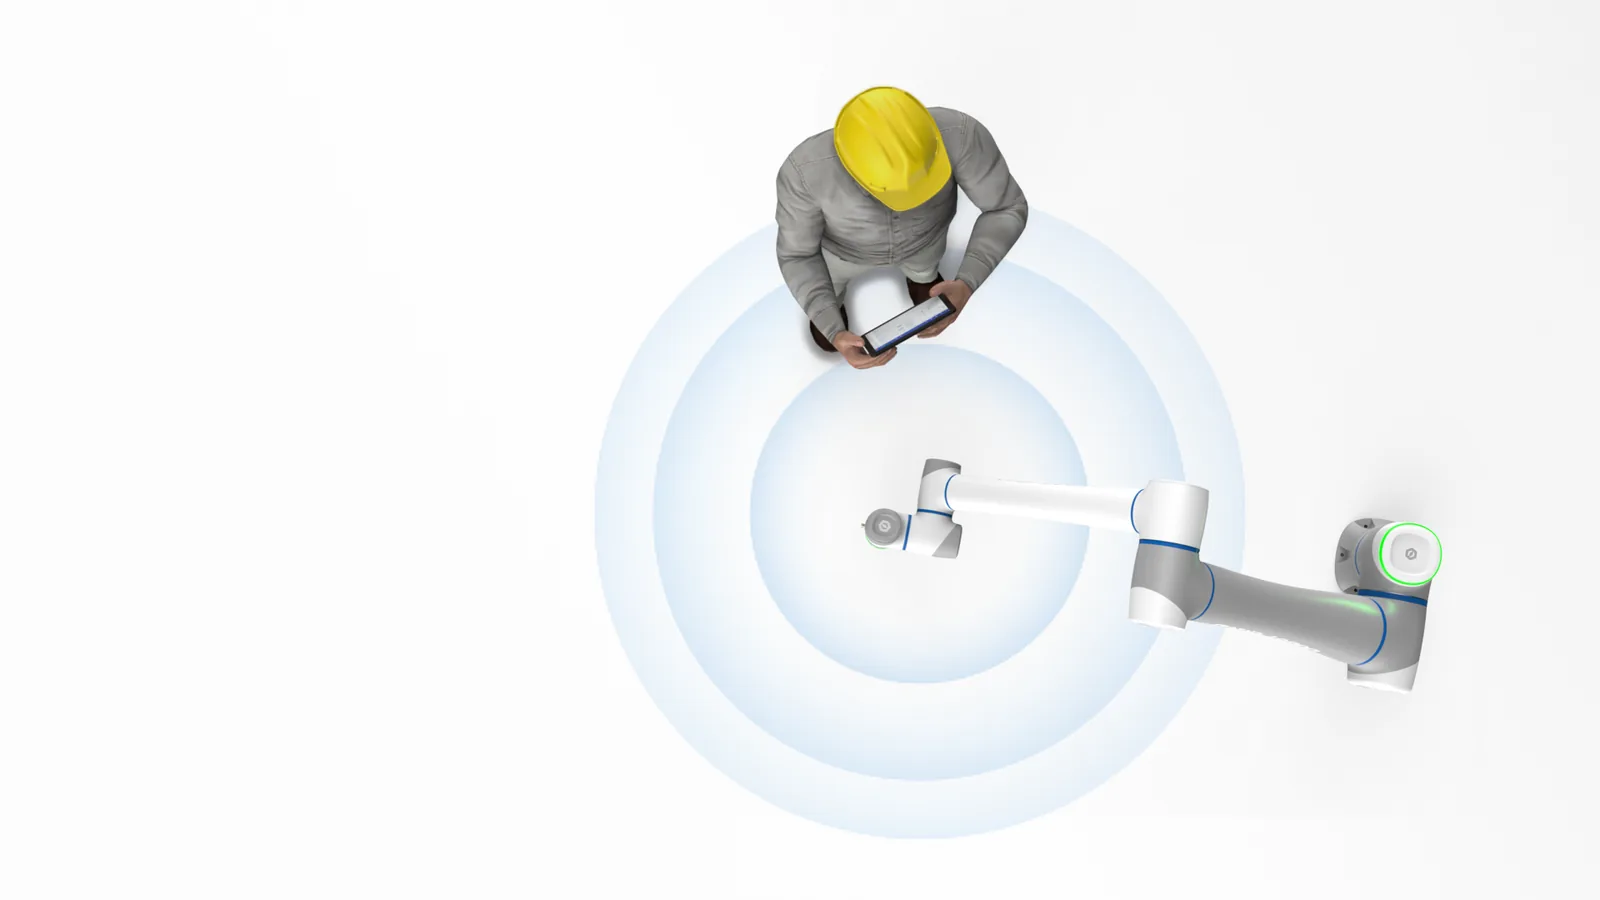
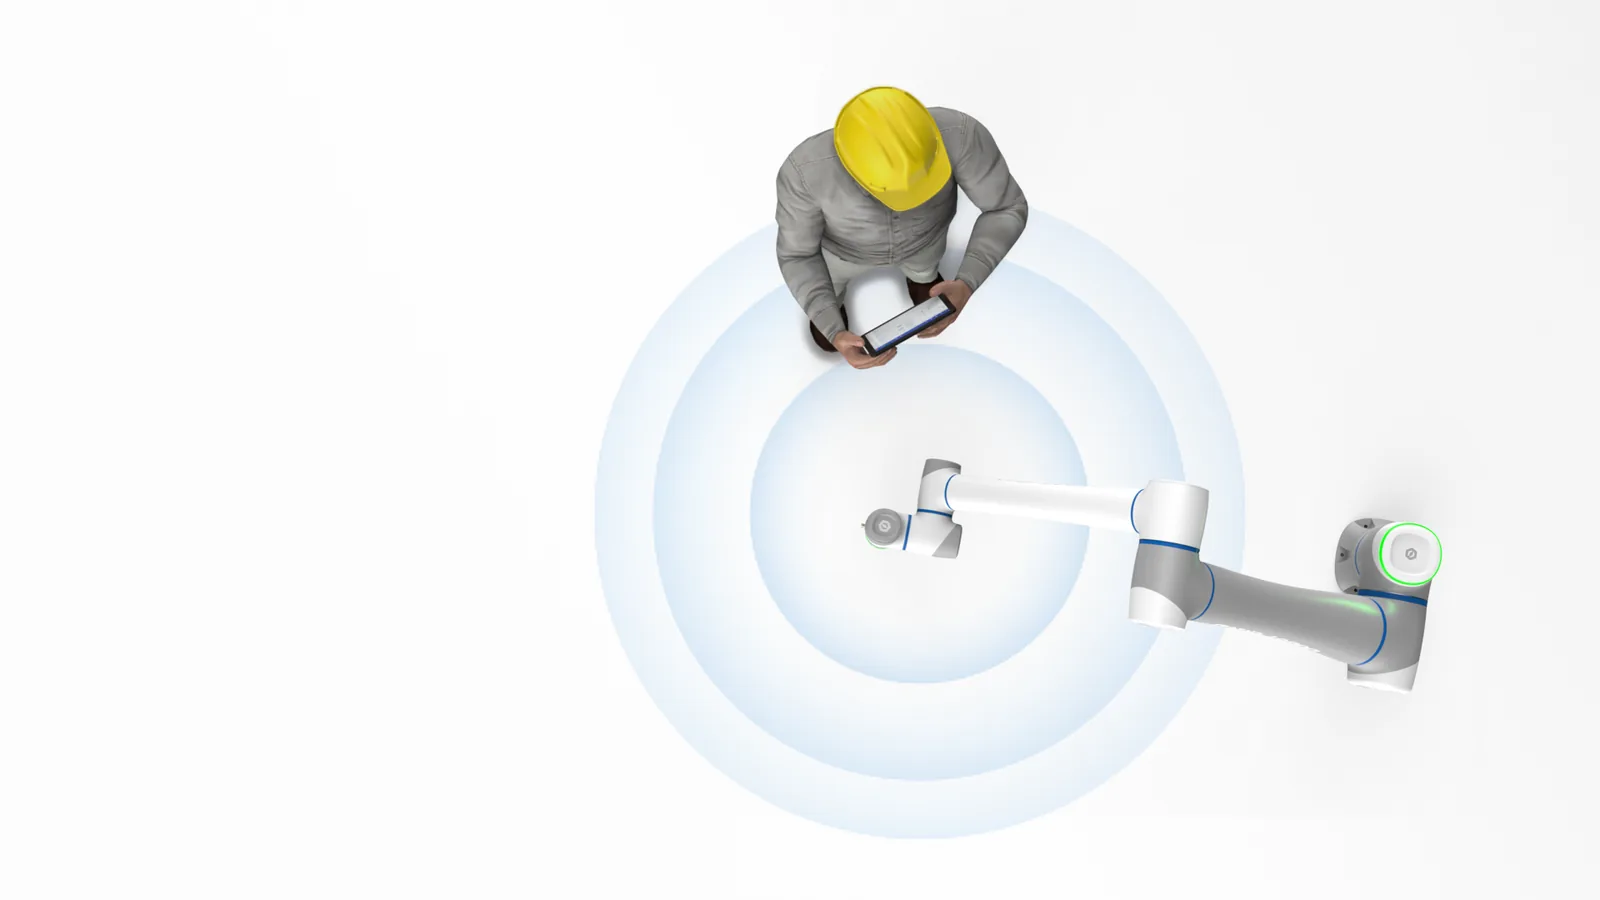
Die eigenständige Sicherheitssteuerung PL d, Kat. 3 übernimmt Not-Halt und Schutzstopp, Begrenzung von Position, Geschwindigkeit, Kraft und Leistung, Sicherheitszonen und den reduzierten Modus. Die Kollisionserkennung hat fünf Empfindlichkeitsstufen; nach einem Stoß weicht der Roboter zurück und stoppt. Die optionale Sicherheitshaut SafeSkin erkennt Menschen aus bis zu 15 cm Abstand.
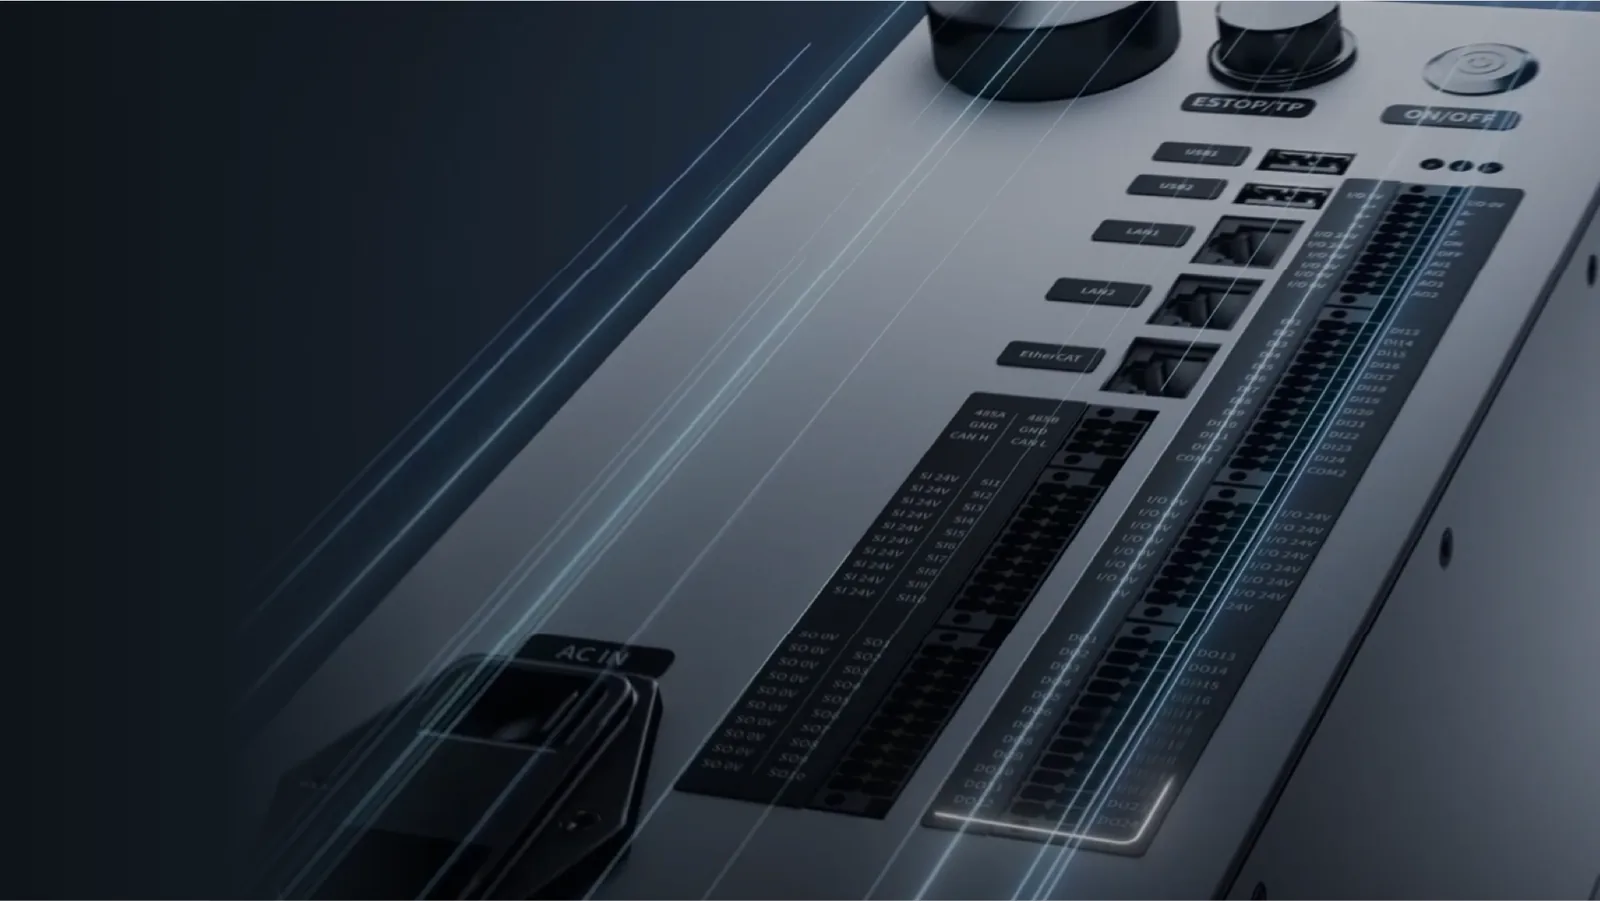
Steuerung CC262 mit 24 Ein- und 24 Ausgängen
Auf dem Anschlussfeld: 24 DI und 24 DO mit PNP/NPN-Umschaltung, 2 AI und 2 AO, 10 Paare Sicherheits-Ein- und Ausgänge, zwei Ethernet-Ports mit Modbus TCP, EtherNet/IP und PROFINET, RS485 sowie ein Encoder-Eingang für Conveyor Tracking. Versorgung 100-240 V AC, Gehäuse IP20, optional IP54 mit Schutzhaube.
Bedienfeld am Flansch und Werkzeuganschluss
Die Tasten am Flansch starten das Handführen, speichern Punkte und nehmen Bahnen ohne PC auf und spielen sie ab. Die M8-Buchse liefert dem Werkzeug 2 Eingänge, 2 Ausgänge, RS485 und 24 V; Dobot+-Plug-ins binden Greifer von DH-Robotics, Robotiq und OnRobot sowie Kameras an.
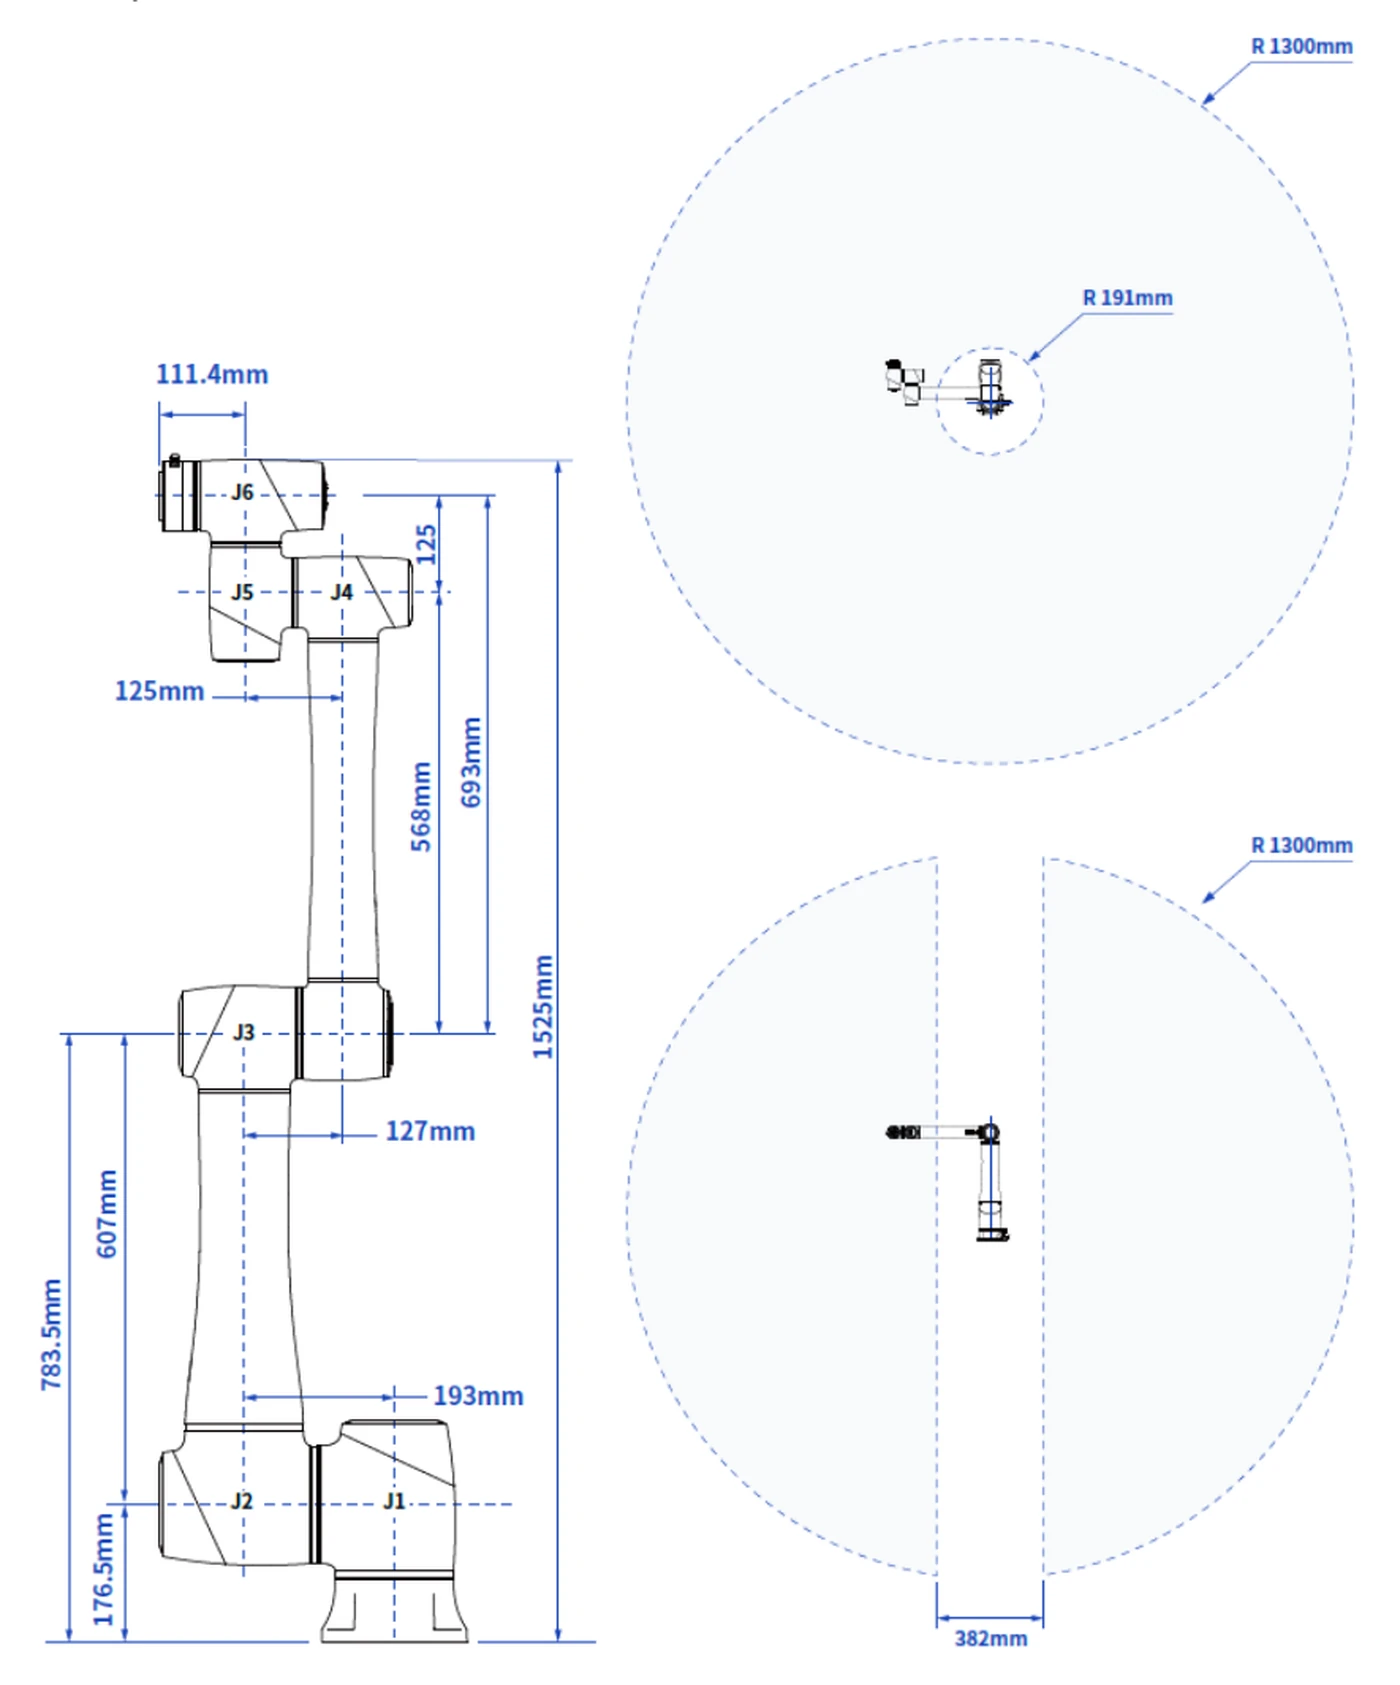
Abmessungen und Arbeitsraum
Höhe in senkrechter Stellung 1525 mm, Oberarm 607 mm, Unterarm 568 mm. Reichweite 1300 mm; ein Zylinder mit 191 mm Radius über und unter dem Sockel bleibt für das Werkzeug gesperrt. Der Sockel hat 4 Bohrungen ø9 auf dem Lochkreis ø170 mm und 2 Passstifte; Montage in beliebiger Lage.
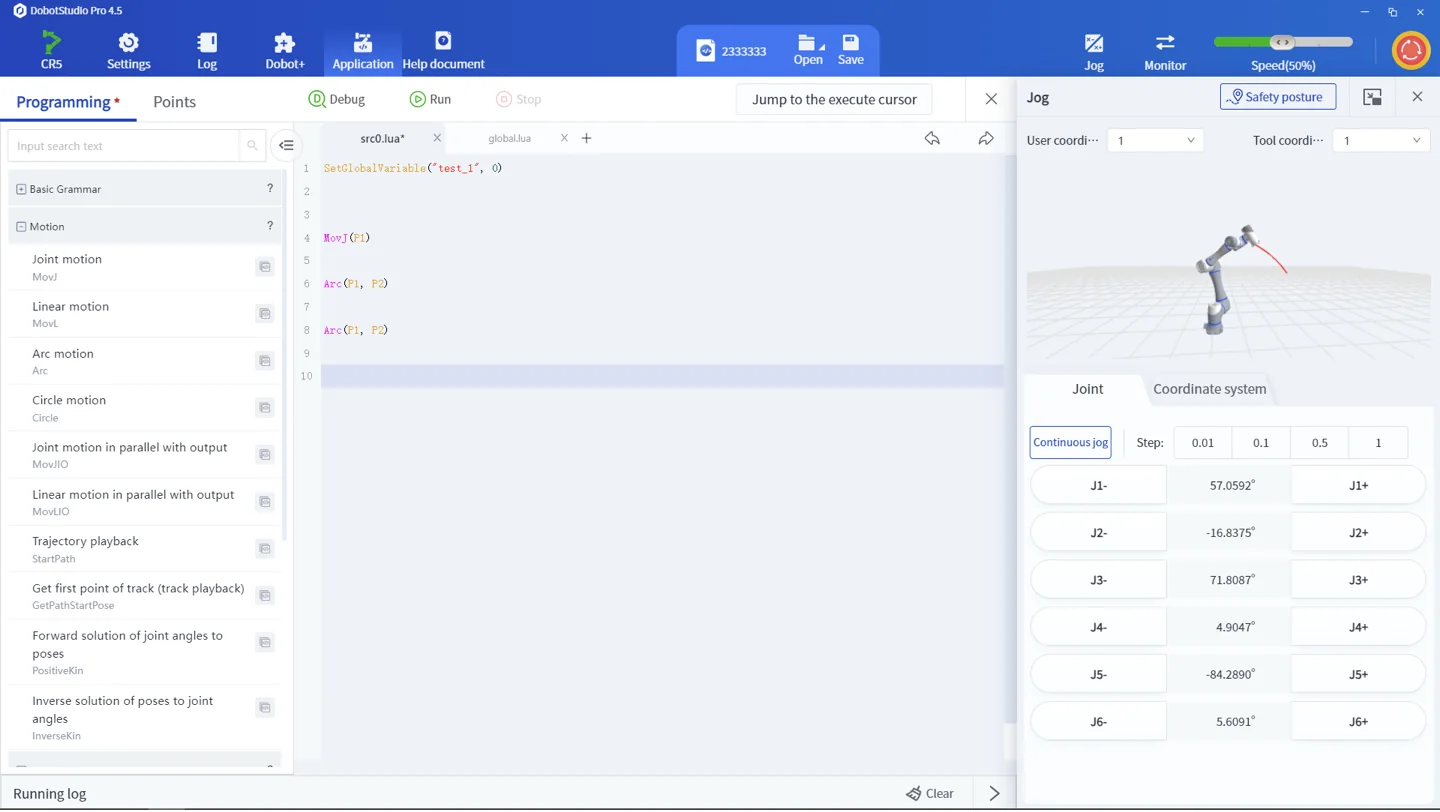
DobotStudio Pro
Eine Umgebung für PC, Tablet und Teach Pendant: Programmierung mit Blockly-Blöcken und Lua-Skripten, Prozesspakete für Schweißen, Palettieren und CNC-Beschickung, virtuelle Steuerung für die Offline-Simulation, Betriebsprotokoll und schrittweises Debugging.
Anwendungen
Maschinenbeschickung
1300 mm Reichweite und 10 kg Traglast reichen für CNC-Maschinen, Spritzgießmaschinen und Pressen: Teil von der Palette nehmen, einlegen, entnehmen, ablegen. Encoder-Eingang und Conveyor Tracking in DobotStudio Pro erlauben das Greifen vom laufenden Band.
Palettieren und Verpacken
Das Palettierpaket in DobotStudio Pro legt das Stapelmuster ohne Programmierung fest; Kartons bis 10 kg einschließlich Vakuumgreifer, der über die Buchse am Flansch angeschlossen wird.
Schweißen, Kleben und Schrauben
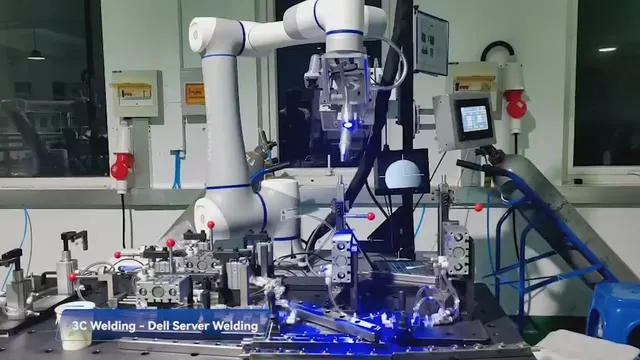
Das Schweißpaket führt den Brenner entlang der programmierten Bahn; digitale und analoge Ausgänge steuern Dosiergerät oder Schrauber, RS485 am Flansch kommuniziert mit dem Werkzeug.
Montage und Qualitätsprüfung
Die Wiederholgenauigkeit von ±0,03 mm genügt für Montage- und Fügeaufgaben; mit der Kamera VX500 lokalisiert der Roboter das Teil auf dem Tisch und korrigiert die Greifposition auf ±0,26 mm.
Arbeiten neben Menschen
Nach einer Risikobeurteilung arbeitet der Cobot ohne Schutzzaun: Kraft- und Geschwindigkeitsgrenzen, Sicherheitszonen, Kollisionserkennung und die optionale Sicherheitshaut SafeSkin, die den Arm vor dem Kontakt anhält.
Forschung und Lehre
Pakete für ROS 1 und ROS 2 mit MoveIt, TCP/IP-SDK in Python und C++ sowie die virtuelle Steuerung für die Offline-Arbeit machen den CR10A zur Plattform für Labore der Industrierobotik und Integrationsprojekte.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Arm Dobot CR10A (DT-CR100A-0) mit 5-m-Kabel zur Steuerung
- Steuerung DOBOT CC262 (DT-CC262-0A) mit Netzkabel
- Not-Halt-Taster für die Pendant-Buchse
- Software DobotStudio Pro (Windows, Android) und Herstellerdokumentation
- Teach Pendant TP10 - Option, separat zu bestellen (eigene Produktseite)
- Sicherheitshaut SafeSkin, Kamera VX500, IP54-Schutzhaube der Steuerung - Optionen, separat zu bestellen
Spezifikation
| Anzahl Freiheitsgrade | 6 |
| Traglast | 10 kg |
| Reichweite | 1300 mm |
| Wiederholgenauigkeit | ±0,03 mm |
| Absolute Positioniergenauigkeit | unter 0,4 mm (Laserkalibrierung jedes Roboters) |
| Armgewicht | 40 kg |
| Höchstgeschwindigkeit | 2 m/s (Herstellerhandbuch; Herstellerseite: 5 m/s) |
| Gelenkgeschwindigkeiten | J1-J2 150°/s, J3 180°/s, J4-J6 223°/s |
| Gelenkbereiche | J1, J2, J4-J6 ±360°; J3 ±160° |
| Leistungsaufnahme | 350 W (typisch) |
| Steuerung | DOBOT CC262 (DT-CC262-0A): 345 x 345 x 145 mm, 9,5 kg, 100-240 V AC, 47-63 Hz; IP20, optional IP54 mit Schutzhaube |
| Digitale Ein- und Ausgänge | Steuerung: 24 DI + 24 DO (PNP/NPN), 2 AI, 2 AO (0-10 V / 4-20 mA), 10 + 10 Sicherheits-Ein- und Ausgänge, Encoder-Eingang |
| Werkzeug-I/O am Flansch | M8-Buchse: 2 DI, 2 DO, 2 AI (gemeinsam mit RS485), Versorgung 24 V 1 A (max. 2 A) |
| Kommunikation | Modbus TCP/RTU, EtherNet/IP, PROFINET, TCP/IP; 2 x Ethernet, 2 x USB, RS485 |
| Werkzeugflansch | ISO 9409-1-50-4-M6: ø63 h7, 4 x M6 auf Lochkreis ø50 mm, Zentrierbohrung ø31,5 H7 |
| Sockelbefestigung | 4 x ø9 auf Lochkreis ø170 mm, 2 Passstifte ø8 H7; Schrauben 4 x M8, Festigkeitsklasse 12.9 |
| Abmessungen | Höhe in senkrechter Stellung 1525 mm; Oberarm 607 mm, Unterarm 568 mm |
| Schutzart | IP54 (Arm) |
| Geräuschpegel | 70 dB(A) |
| Betriebstemperatur | 0-50 °C |
| Montage | beliebige Einbaulage (360°) |
| Kabel | Arm-Steuerung 5 m |
| Gehäusematerial | Aluminiumlegierung, ABS |
| Bremsen | elektromagnetisch in jedem Gelenk: Blockierung 18 ms nach Spannungsausfall, Werkzeugversatz unter 1 mm |
| Funktionale Sicherheit | eigenständige Sicherheitssteuerung PL d, Kat. 3; 20 Funktionen (Not-Halt und Schutzstopp, Begrenzung von Position, Geschwindigkeit, Kraft und Leistung, Sicherheitszonen, reduzierter Modus); Kollisionserkennung in 5 Stufen |
| Normen und Zertifikate | ISO 13849-1, ISO 10218-1, ISO/TS 15066; Einbauerklärung 2006/42/EG Anh. II B, Konformitätserklärung RED und RoHS |
| Software | DobotStudio Pro (Windows 10/11, Android, Teach Pendant TP10): Blockly-Blöcke, Lua-Skripte, Dobot+-Plug-ins, Schweiß- und Palettierpakete, virtuelle Steuerung |
| ROS-Paket | ROS 1 (TCP-IP-ROS-6AXis) und ROS 2 Humble (DOBOT_ |
| Kompatibles Zubehör | Teach Pendant TP10, SafeSkin (Variante CR10AS), Kamera VX500, IP54-Schutzhaube der Steuerung, Version mit Kraftsensor CR10AF, IP68-Version CR10AP |
| Garantie | 12 Monate |
Downloads
- DOBOT CRA Serie Hardware-Benutzerhandbuch V3.3 (DE, PDF, 2026)Herstellerhandbuch (PDF)
Aktuelles Hardware-Handbuch des Herstellers: Modelle CR3A-CR30A, Steuerungen CC262 und CC263, 20 Sicherheitsfunktionen, Normen.
- Dobot CR A Series User Guide V1.3 (EN, PDF)Herstellerhandbuch (PDF)
Herstellerhandbuch der CRA-Serie: Montage, Abmessungen und Arbeitsraum, Steuerung CC262, Anschlüsse, Sicherheit.
- CRA-Serie beim HerstellerHerstellerseite
Modelltabelle der CRA-Serie, Sicherheit, Schnittstellen, DobotStudio Pro und Zubehör.
- DOBOT_6Axis_ROS2_V4 - ROS-2-Paket (GitHub Dobot-Arm)Quellcode des Herstellers
Offizieller ROS-2-Humble-Treiber mit MoveIt für die Cobots CR3A-CR20A.
- TCP-IP-Python-V4 - TCP/IP-SDK (GitHub Dobot-Arm)Quellcode des Herstellers
Python-Bibliothek des Herstellers zur Steuerung des Roboters über TCP/IP mit Beispielen.
Versand
Versand per Spedition auf Palette in der Herstellerverpackung: Arm und Steuerung in getrennten Kartons. Der Arm wiegt 40 kg, die Steuerung 9,5 kg; das Versandgewicht mit Verpackung schätzen wir auf ca. 70 kg, da der Hersteller kein Transportgewicht veröffentlicht.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 460 EUR zzgl. MwSt. (547,40 EUR inkl. MwSt.).
Lieferbar. Lieferzeit bis zu 30 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.