
Dobot ATOM-W Standard
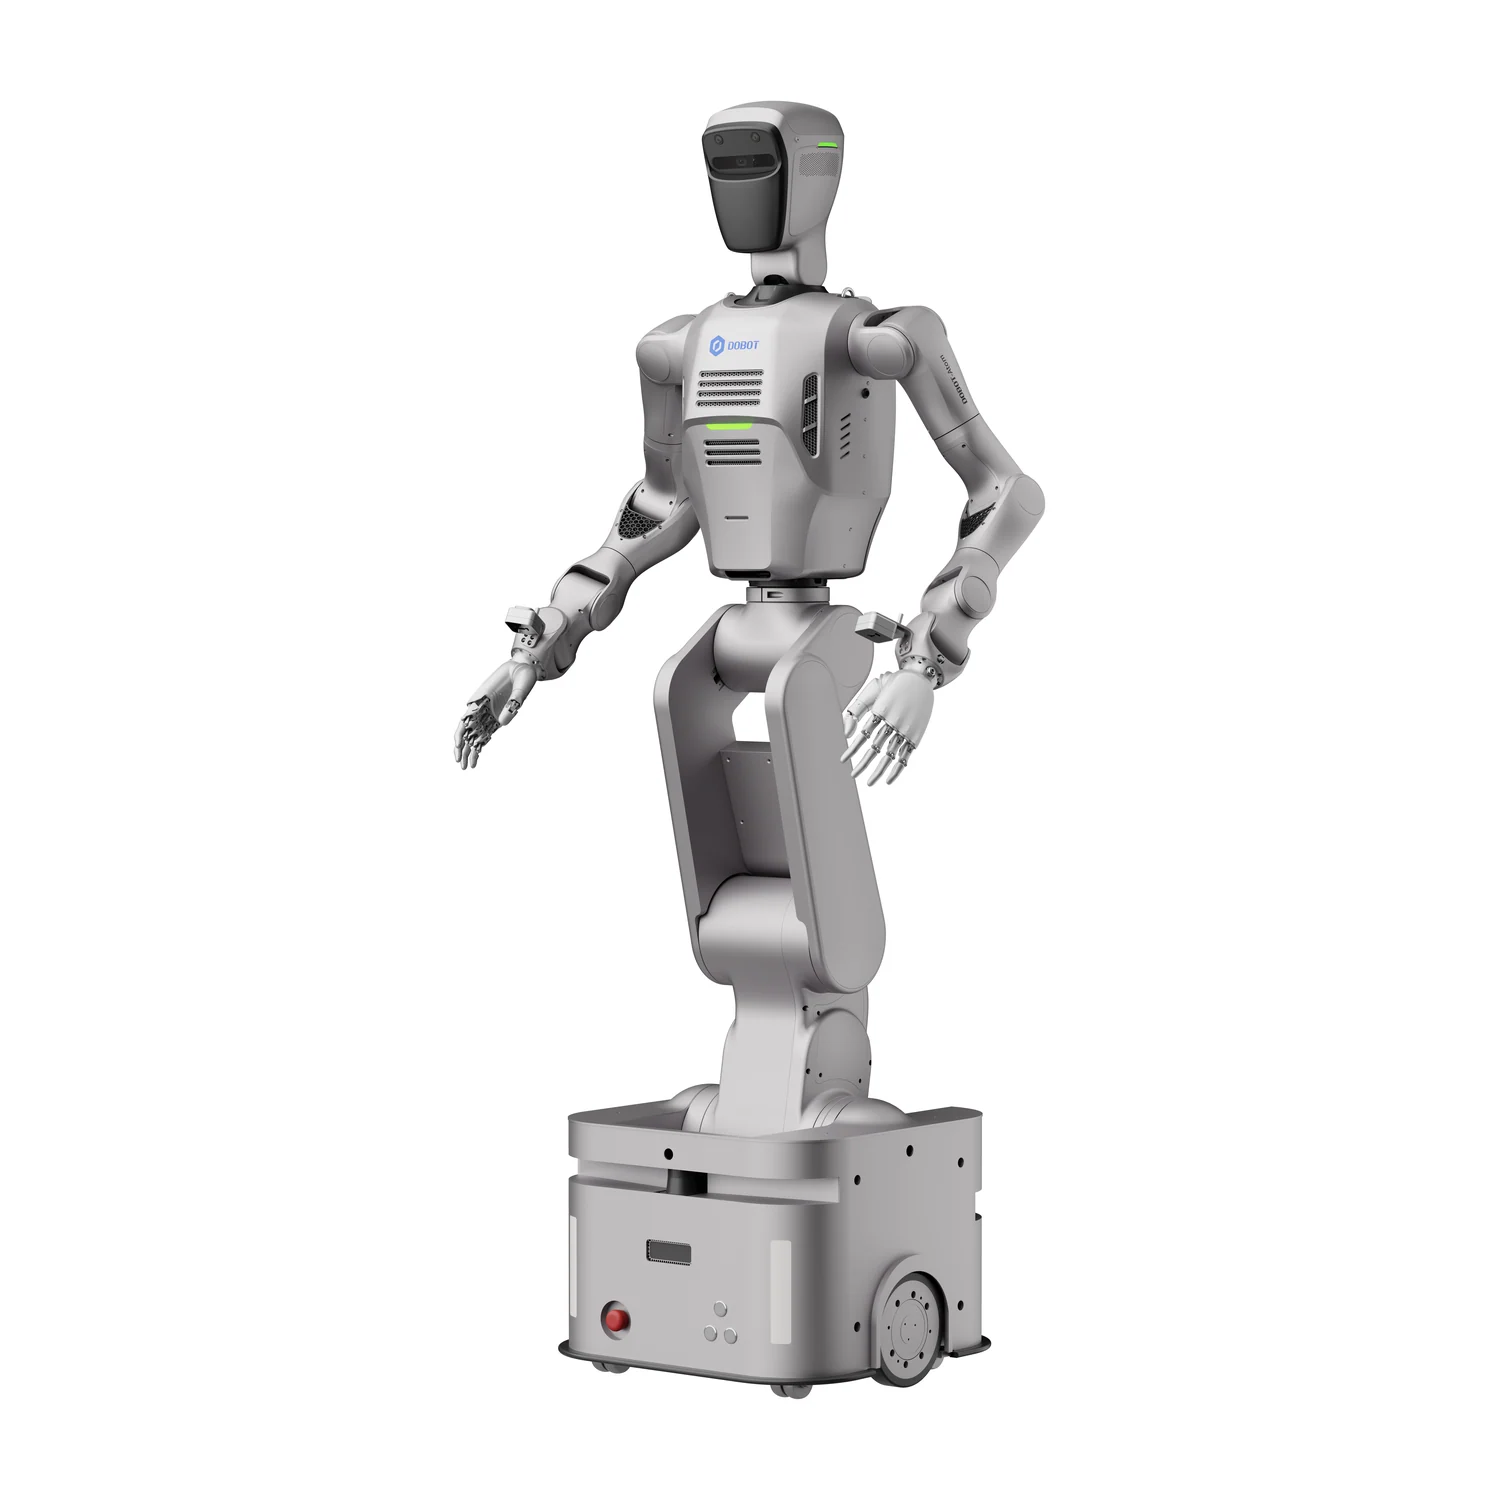
Der Dobot ATOM-W Standard ist ein humanoider Roboter auf Rädern für Embodied AI und mobile Manipulation. Zwei Arme mit je 7 Freiheitsgraden tragen je 3,5 kg, reichen 600 mm weit und wiederholen Positionen auf ±0,05 mm genau. Das Fahrwerk mit zwei LiDAR-Sensoren fährt bis 1,5 m/s, navigiert auf ±10 mm und passt durch Durchgänge ab 500 mm Breite. Im Kopf arbeiten Tiefenkamera und HD-Stereokamera, an Bord rechnet ein Intel i9 mit GPU (41,15 TFLOPS). Die Standard-Version wird ohne Hände geliefert. Die Bilder zeigen den Roboter mit Händen.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 620 EUR zzgl. MwSt. (737,80 EUR inkl. MwSt.). Gewicht mit Verpackung: ca. 180 kg. Verkauf an Unternehmen, Hochschulen, Institutionen und Privatkunden. Bei größeren Robotersystemen erfolgt der Verkauf an Privatkunden nach persönlicher Beratung.
Lieferbar. Lieferzeit bis zu 30 Tage ab Auftragsbestätigung.
Weitere Varianten dieses Modells
- Dobot ATOM-W EDU - mit zwei Händen, Handgelenkkameras und Datenpaket für Embodied AI
- 2 x 7 DoF
- ARME
- ±0,05 mm
- WIEDERHOLGENAUIGKEIT
- 1,5 m/s
- GESCHWINDIGKEIT
Das Video wird erst nach dem Klick von YouTube (Google) geladen. Dabei erhält Google Daten wie Ihre IP-Adresse. Mehr dazu in der Datenschutzerklärung.
Produktbeschreibung
Der ATOM-W setzt den Oberkörper der ATOM-Familie auf ein Fahrwerk statt auf Beine. Für viele Aufgaben im Labor, in der Werkhalle und im Showroom ist das der direkte Weg zur mobilen Manipulation: Der Roboter steht stabil, arbeitet mit zwei Armen und fährt selbstständig zur nächsten Station. Die Taille mit 4 Freiheitsgraden bringt die Arme an Tische, Regale und Maschinen in unterschiedlicher Höhe, gedreht wird auf der Stelle.
Die Standard-Version ist die Basis für eigene Projekte: Arme, Sensorik, Rechner und Fahrwerk sind vollständig, das Werkzeug an den Armenden wählen Sie passend zur Aufgabe. Entwickelt wird mit SDK, ROS 2 und URDF-Modellen. An Bord laufen das Sprachmodell DeepSeek und VLA-Modelle (Vision, Language, Action), die aus Kamerabild und Sprachbefehl eine Handlung ableiten. Wer von Anfang an Hände, Handgelenkkameras und die Werkzeuge für die Datenerfassung braucht, wählt den ATOM-W EDU.
Die Bauform zielt auf ebene Innenräume: Das Fahrwerk bewältigt bis 3° Steigung und etwa 10 mm hohe Schwellen. Die Wiederholgenauigkeit von ±0,05 mm gilt für den Arm, der gesamte Roboter positioniert sich auf ±10 mm genau. Präzise Übergaben werden deshalb vor Ort über Kamera oder Marker referenziert. Aufgabe, Arbeitsraum und Sicherheitskonzept klären wir vor der Inbetriebnahme gemeinsam.
Aufbau und Komponenten
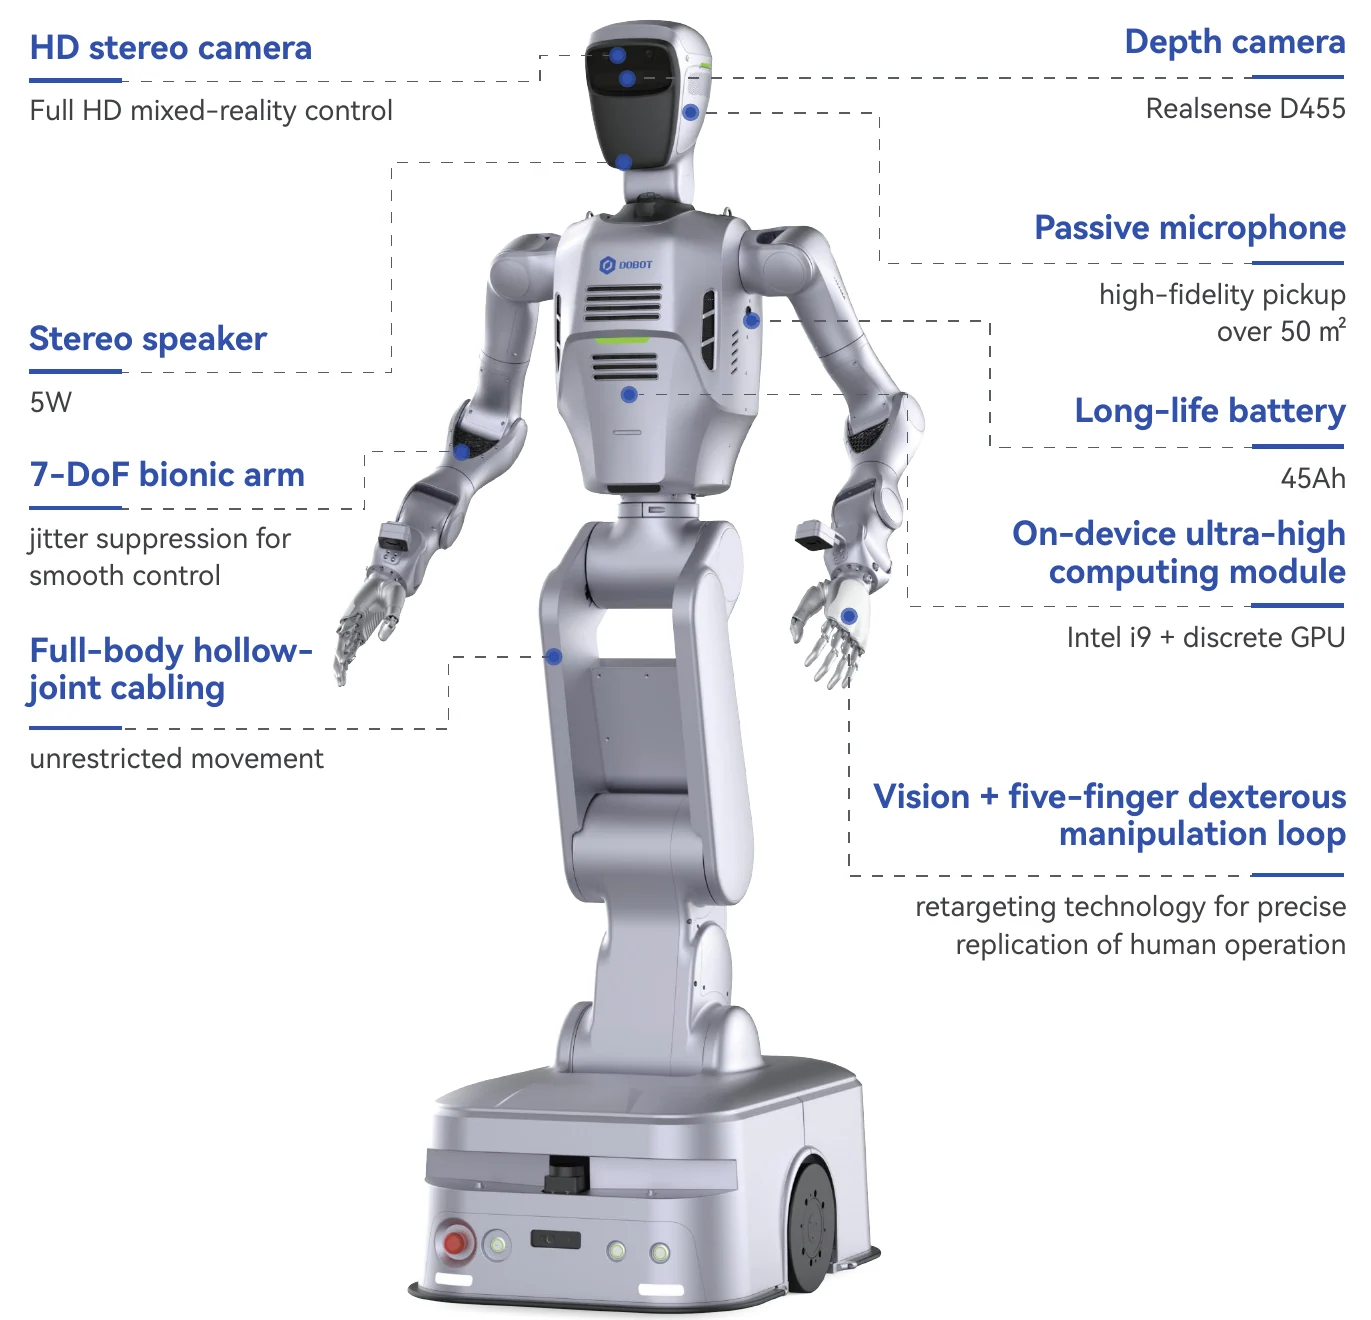
Aufbau des ATOM-W: Kopf mit Tiefen- und Stereokamera, Arme mit 7 Freiheitsgraden, Rechenmodul, Akku und Fahrwerk mit LiDAR. Beschriftung vom Hersteller.
Funktionen
Zwei bionische Arme
Je 7 Freiheitsgrade, 600 mm Reichweite, 3,5 kg Nennlast und bis 5 kg Maximallast ohne Hand. Die Regelung unterdrückt Schwingungen, die Kabel laufen innen durch hohle Gelenke und schränken die Bewegung nicht ein.
Fahrwerk mit zwei LiDAR
Laser-SLAM mit LiDAR vorn und hinten, Positionierung auf ±10 mm, bis 1,5 m/s und Drehen auf der Stelle. Zum Laden dockt der Roboter automatisch an der Ladestation an, manuelles Laden ist ebenfalls möglich.
Sehen, Hören, Sprechen
Tiefenkamera RealSense D455 und HD-Stereokamera im Kopf, dazu ein 360°-Mikrofon, das Sprache auf über 50 m² aufnimmt, und zwei Lautsprecher mit 5 W. Die Stereokamera liefert das Full-HD-Bild für die Mixed-Reality-Steuerung.
Rechenleistung an Bord
Intel i9 mit 24 Kernen und 32 Threads sowie dedizierter GPU mit 41,15 TFLOPS (FP32). Sprachmodell und VLA-Modelle laufen direkt auf dem Roboter.
Akku im Fahrgestell
Der Akku mit 45 Ah ist fest im Fahrgestell verbaut und wird nicht gewechselt, sondern geladen: von 20 auf 100 % in höchstens 2,5 h an der Ladestation.
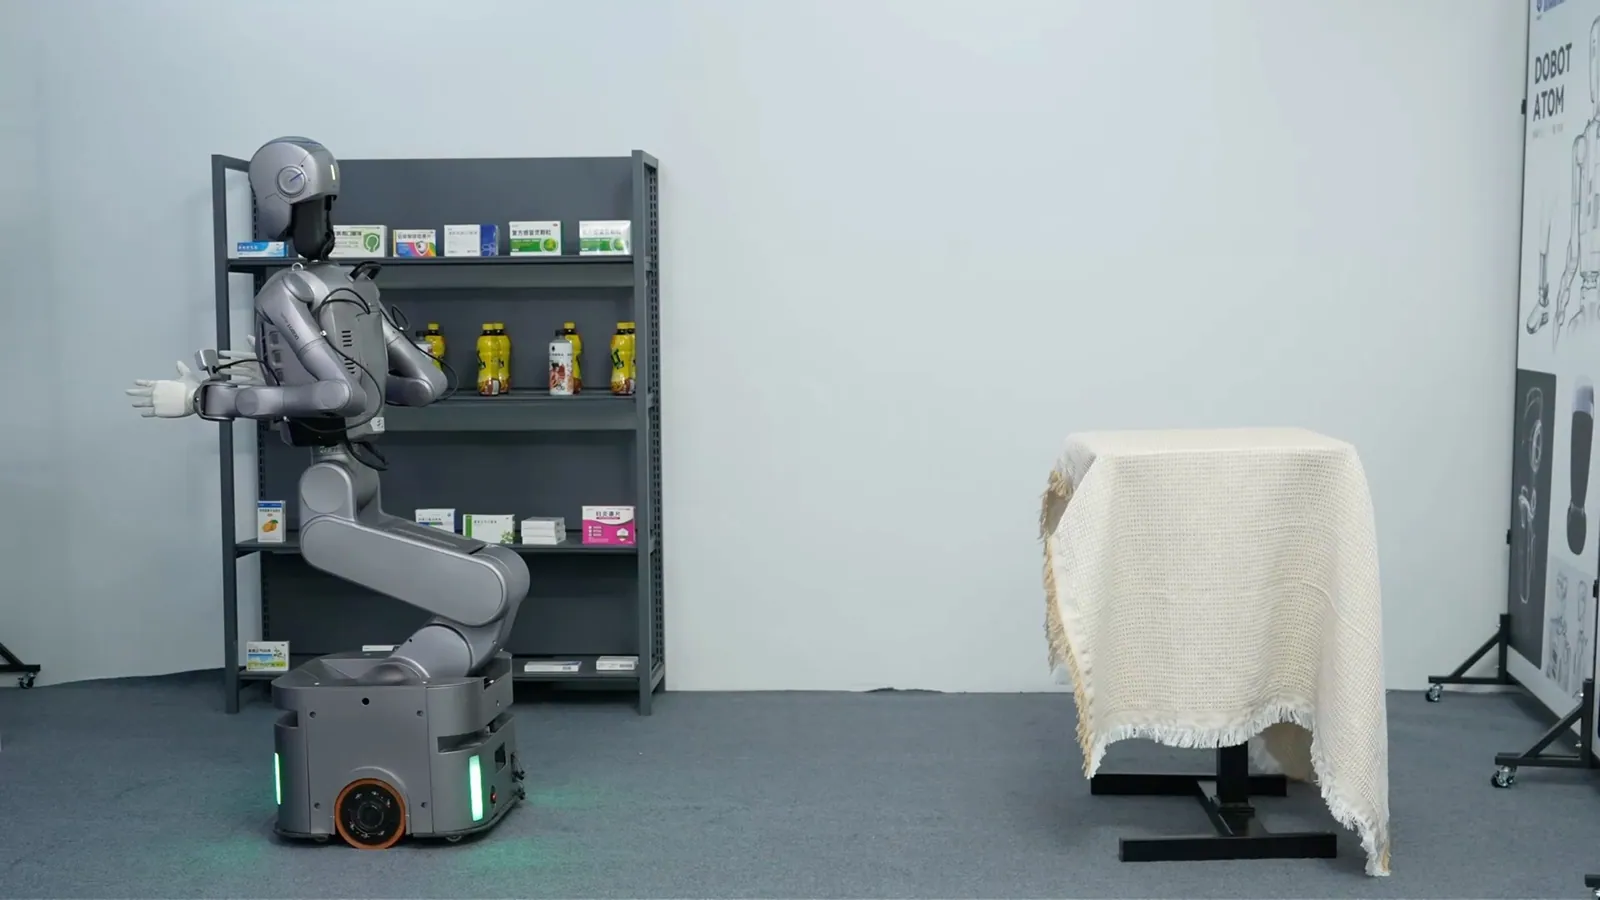
Anwendungen
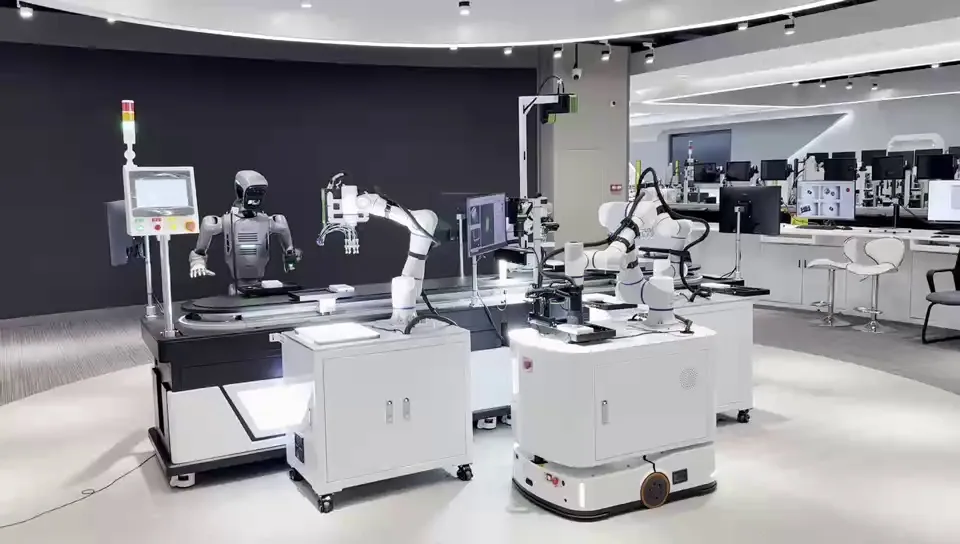
Mobile Manipulation in Forschung und Lehre
Hochschulen erhalten eine Plattform, auf der Navigation, Greifen und KI-Modelle zusammenkommen. Studierende arbeiten mit SDK, ROS 2 und URDF, Institute testen eigene Policies an echter Hardware.
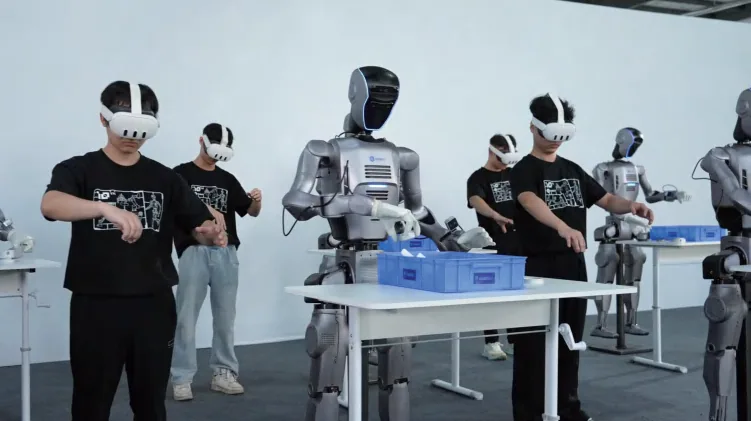
Datensammlung und Policy-Training
Per Teleoperation führt ein Bediener den Roboter durch eine Aufgabe, die Kameradaten trainieren anschließend das Modell. VR-Set und Software gehören zur EDU-Version oder kommen als Option dazu.
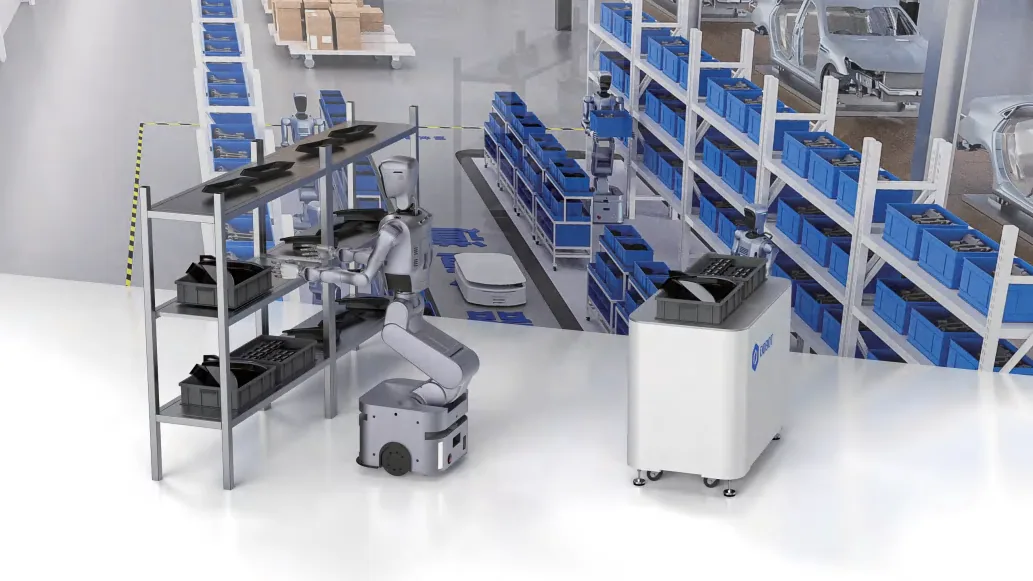
Pilotzellen in Automotive, Elektronik und Halbleiter
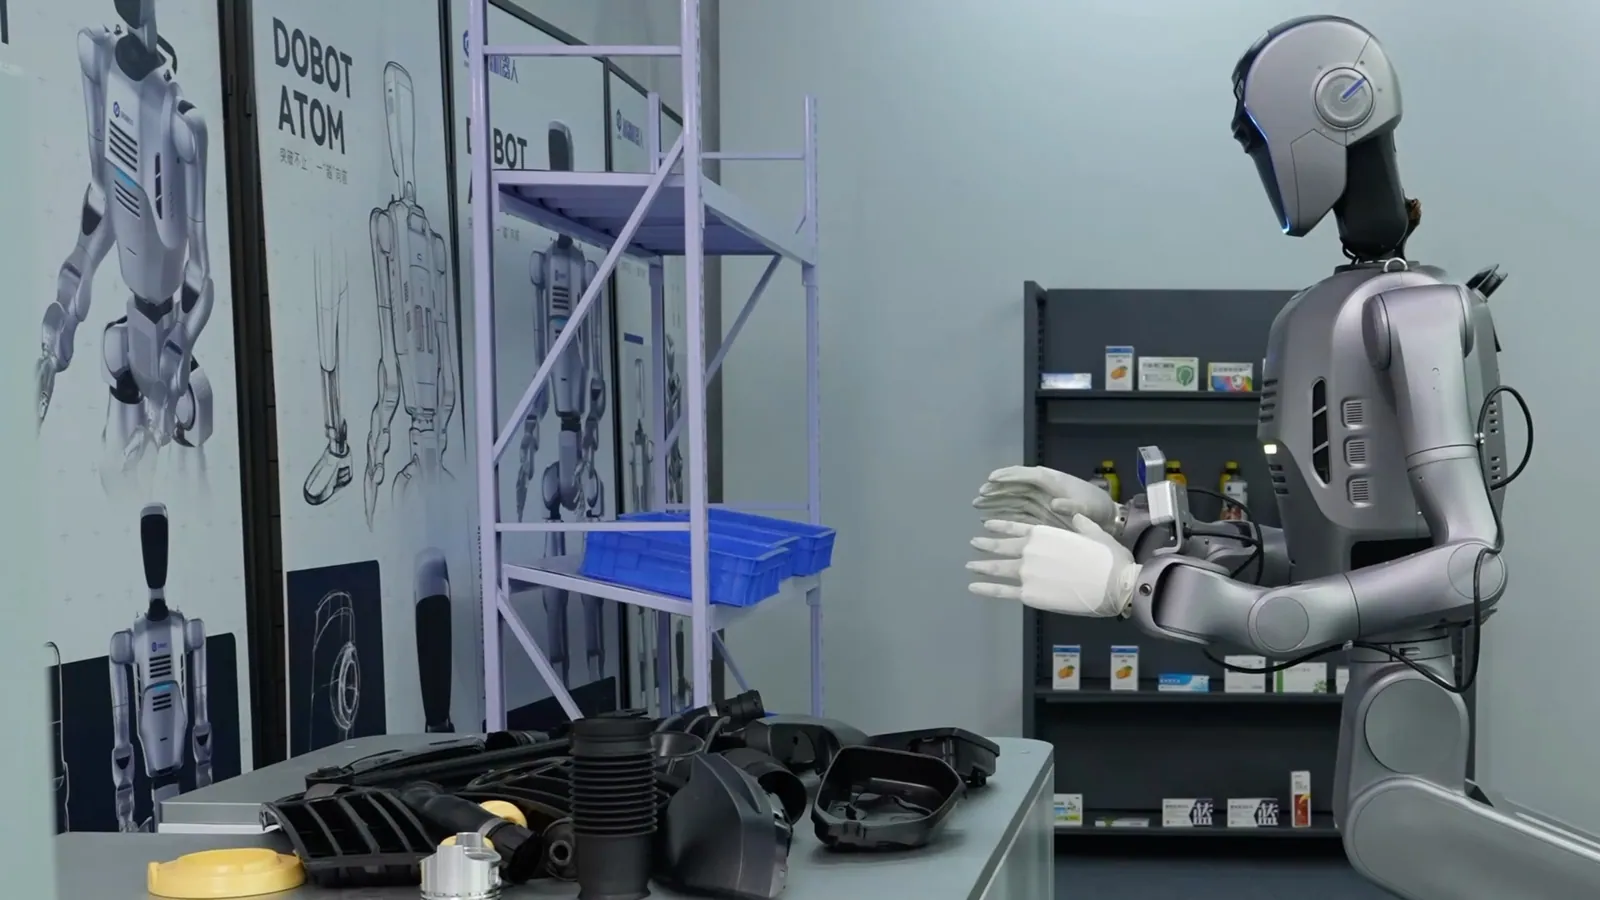
Für den Einstieg eignen sich wiederkehrende Griffe, etwa das Sortieren und Bereitstellen von Teilen nach dem SPS-Prinzip im Automobilbau. PK Industrie klärt mit Ihnen Aufgabe, Greifer und Übergabepunkte.
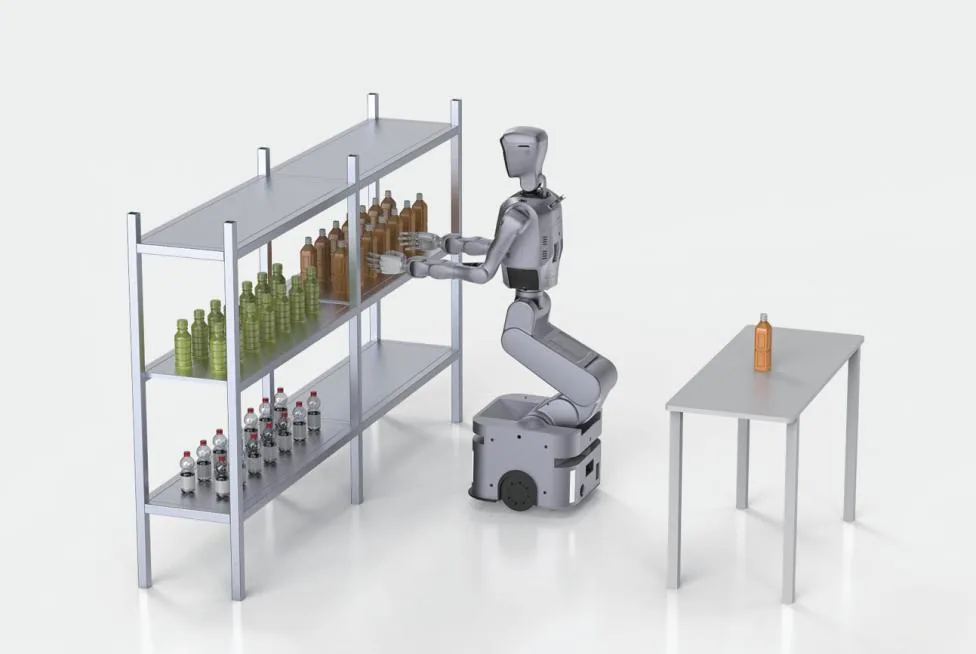
Maschinenbeschickung und Picking
Der Roboter fährt zwischen Maschinen, Regalen und Prüfplätzen, nimmt Kleinteile auf und legt sie ab. Mit 3,5 kg Nennlast je Arm geht es um leichte Teile, Trays und Proben.
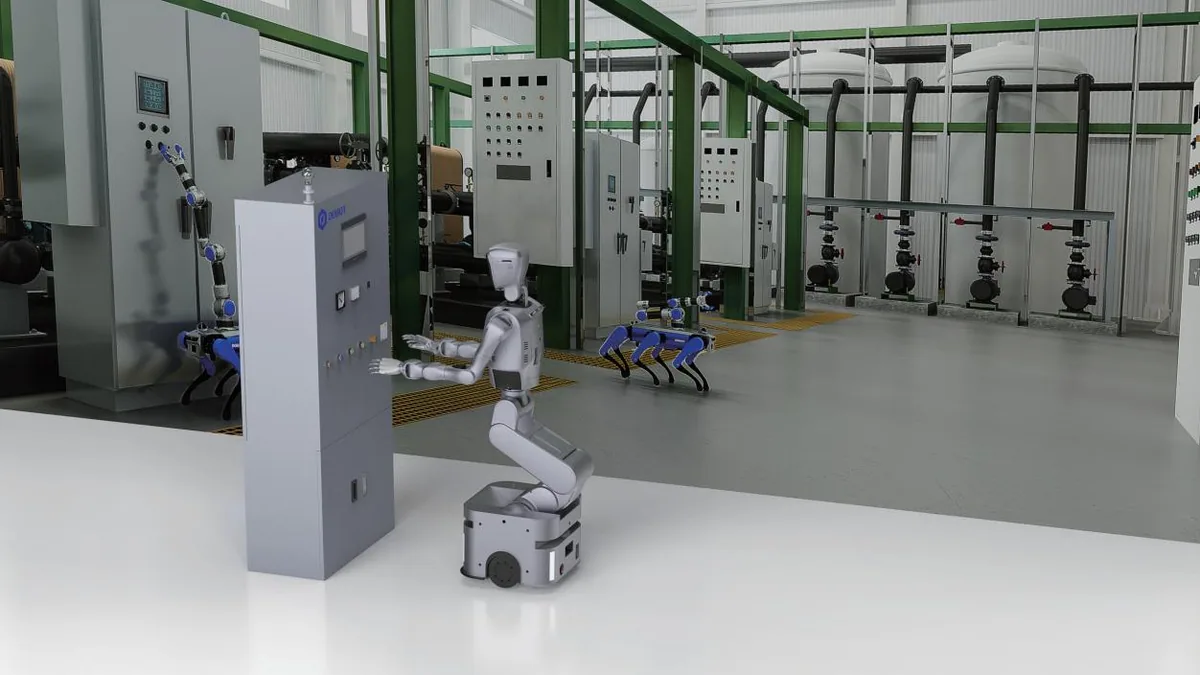
Gebäude- und Anlageninspektion
Kontrolle, Erkennung, Bedienung und Bericht laufen als ein Ablauf: Der Roboter fährt die Route ab, prüft Anzeigen und Schaltschränke und meldet Abweichungen.
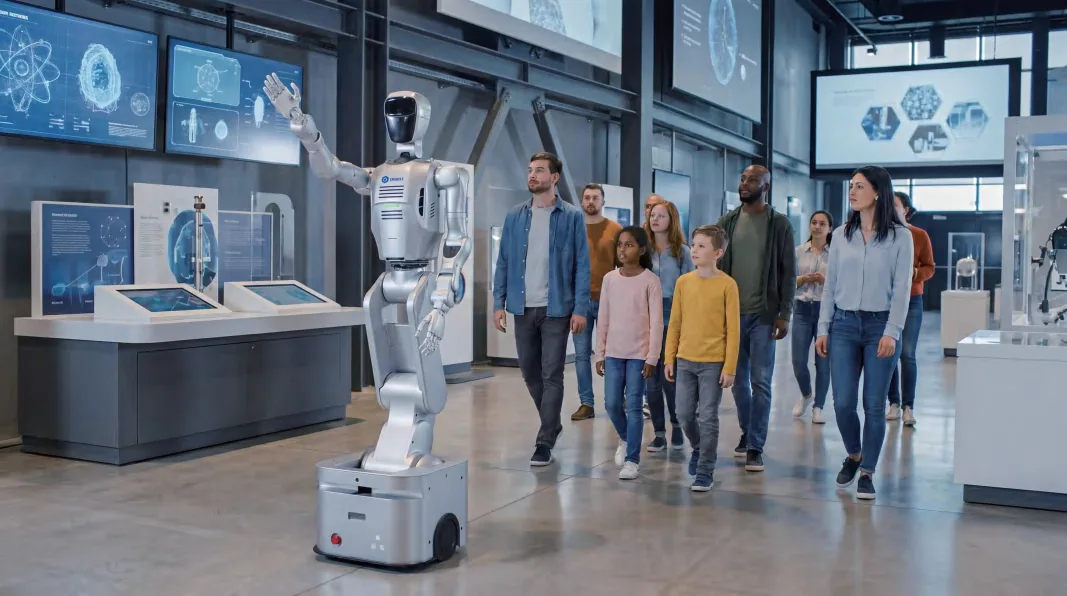
Führungen und Empfang
Sprache, Bewegung und Navigation arbeiten zusammen: Der Roboter empfängt Gäste, führt durch Ausstellungen und beantwortet Fragen. Das eignet sich für Showrooms, Museen und Besucherzentren.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Dexterous HandsZwei Fünffingerhände mit je 6 Freiheitsgraden für Griffe, die ein Zweifingergreifer nicht leistet. Option, in der EDU-Version enthalten.
- Handgelenkkameras (RGB-D)Zwei Tiefenkameras zeigen das Objekt direkt vor dem Griff und liefern Bilder für VLA-Modelle. Option, in der EDU-Version enthalten.
- Embodied Intelligence Data SuiteToolkit-Software, VR-Set und VR-Teleoperationssoftware für Datenerfassung und Training. Option, in der EDU-Version enthalten.
- TaillenkamerasZwei zusätzliche Tiefenkameras für den Arbeitsraum vor dem Rumpf. Option.
- 6-Achsen-KraftsensorKraftmessung am Armende für Aufgaben mit Kontakt. Option.
- LadestationAutomatisches Andocken oder manuelles Laden.
- FernbedienungDirekte Steuerung für Inbetriebnahme, Vorführung und Service.
Spezifikation
| Abmessungen | 1 785 x 500 x 500 mm (Höhe x Breite x Tiefe) |
| Gewicht | ca. 136 kg ohne Hände |
| Anzahl Freiheitsgrade | 20 ohne Hände (Kopf 2, Arme 2 x 7, Taille 4) |
| Reichweite | 600 mm je Arm, ohne Hand |
| Traglast | 3,5 kg je Arm, maximal 5 kg, ohne Hand |
| Wiederholgenauigkeit | ±0,05 mm (Arm) |
| Max. Geschwindigkeit am Armende | max. 1,5 m/s |
| Höchstgeschwindigkeit | bis 1,5 m/s (Fahrwerk) |
| Positioniergenauigkeit Navigation | ±10 mm |
| Durchfahrtsbreite | ab 500 mm |
| Navigation | Laser-SLAM mit 2 LiDAR vorn und hinten, Drehen auf der Stelle |
| Untergrund | ebene Böden: Steigung bis 3°, Schwellen ca. 10 mm, Spalte ca. 25 mm |
| Batterie | 45 Ah, fest im Fahrgestell verbaut |
| Ladezeit | bis 2,5 h an der Ladestation (20 auf 100 %, AC 220 V), automatisches Andocken |
| Computer | Intel i9 (24 Kerne, 32 Threads) mit dedizierter GPU, 41,15 TFLOPS (FP32) |
| Kameras | Kopf: Tiefenkamera Intel RealSense D455 und HD-Stereokamera |
| Audio | 360°-Mikrofon, 2 Neodym-Lautsprecher |
| Anschlüsse | XT30, 2 x RJ45, 4 x Type-C, HDMI, 3 Paar GPIO |
| Software | SDK, ROS 2, URDF, ATOM App, VLA-Modell und Sprachmodell DeepSeek an Bord |
| Lieferumfang | Roboter ohne Hände, Ladestation, Fernbedienung |
| Garantie | 12 Monate |
Downloads
- DOBOT ATOM BroschürePDF
Produktbroschüre des Herstellers auf Deutsch
- DOBOT Atom BrochurePDF
Serienbroschüre des Herstellers auf Englisch
- DOBOT ATOM SDKGitHub
Offizielles SDK des Herstellers
- DOBOT Download CenterHerstellerseite
Anleitungen und Software des Herstellers
Versand
Versand per Spedition in der Verpackung des Herstellers (see- und luftfrachttauglich), Lieferort nach Vereinbarung. Inbetriebnahme und Einweisung durch PK Industrie GmbH auf Anfrage.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 620 EUR zzgl. MwSt. (737,80 EUR inkl. MwSt.).
Lieferbar. Lieferzeit bis zu 30 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.