
Dobot ATOM-W EDU
Humanoider Roboter auf Rädern mit Händen und Datenpaket für Embodied AI
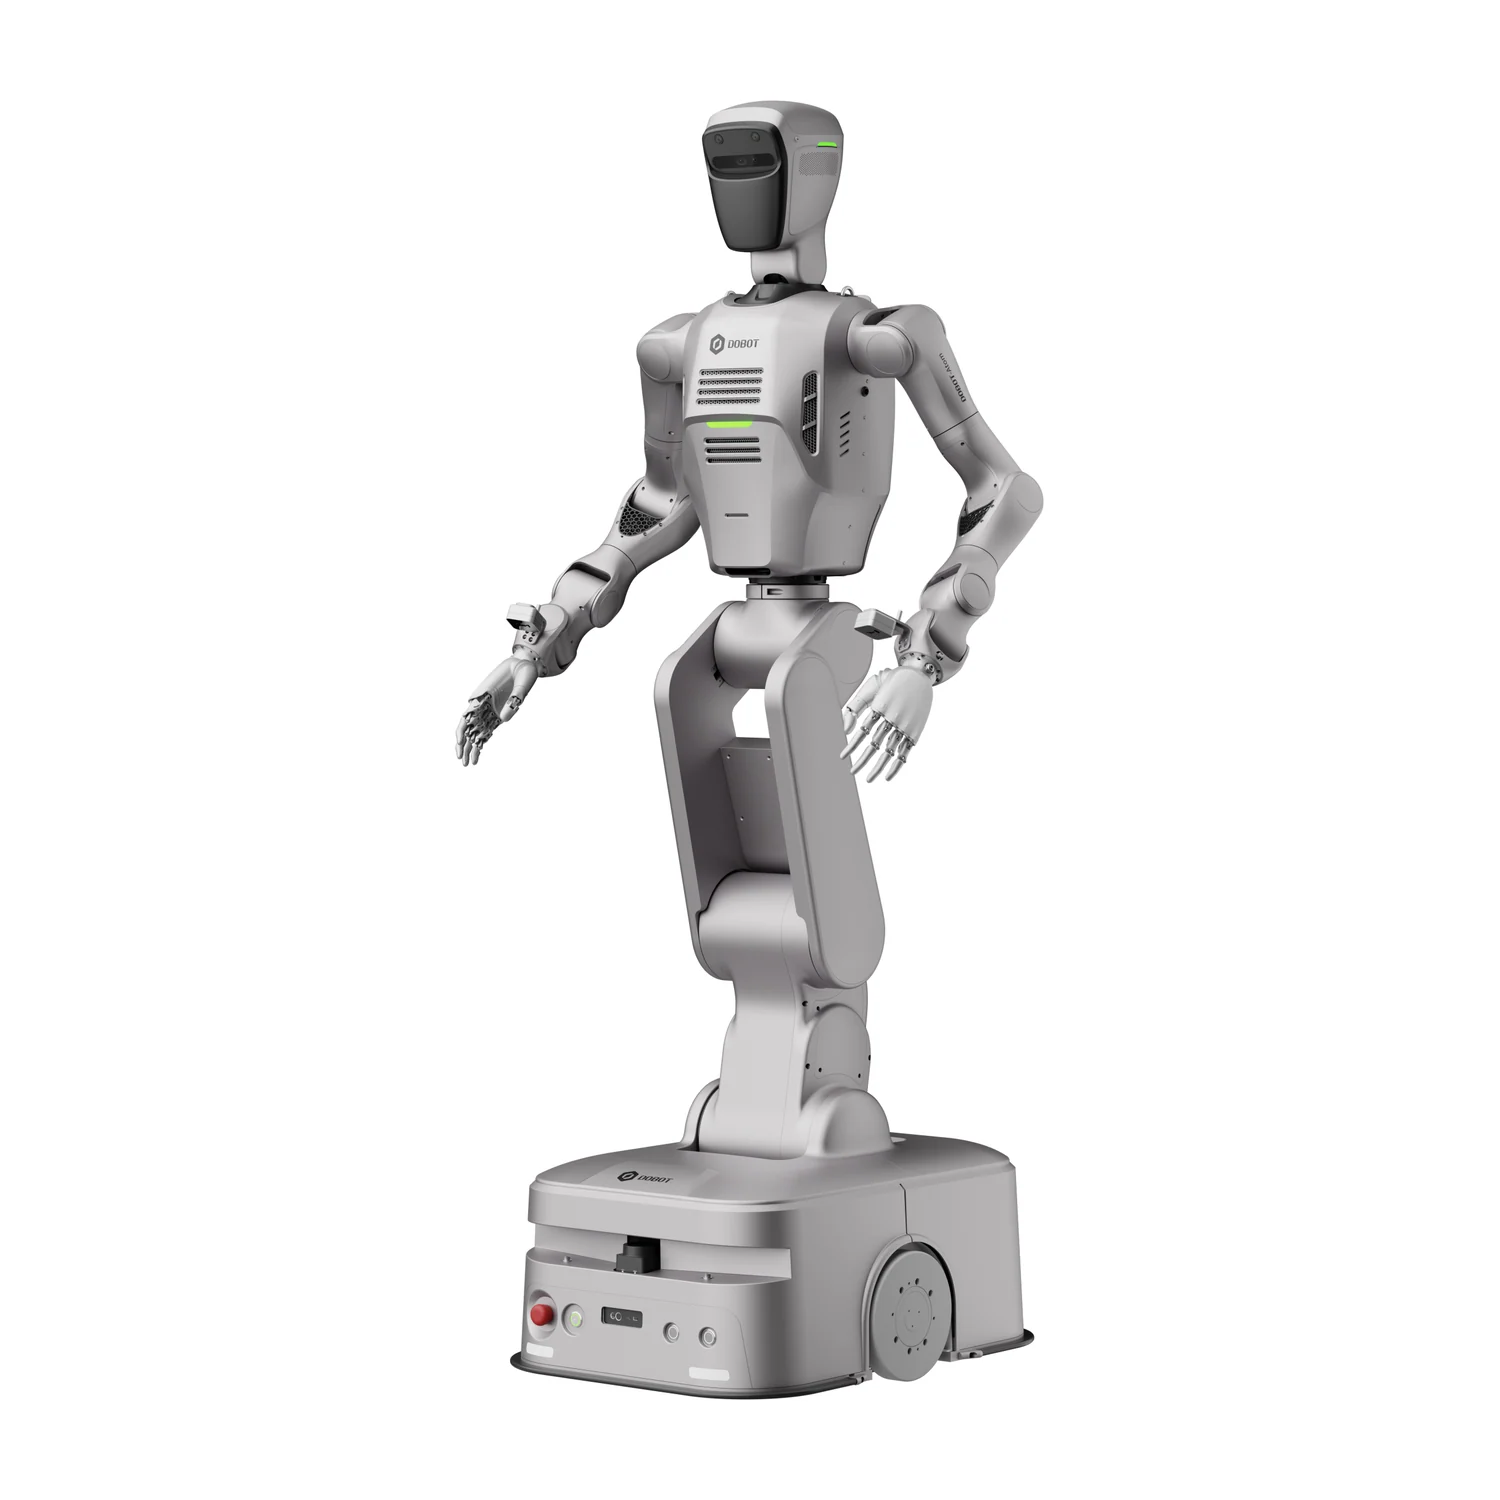
Der Dobot ATOM-W EDU ist der humanoide Roboter auf Rädern in der Ausstattung für Lehre und Embodied AI. Zum Fahrwerk mit zwei LiDAR-Sensoren, den Armen mit je 7 Freiheitsgraden (3,5 kg, ±0,05 mm) und dem Intel-i9-Rechner mit 41,15 TFLOPS kommen zwei Hände mit je 6 Freiheitsgraden und zwei Handgelenkkameras. Das Datenpaket mit VR-Set, VR-Teleoperation und Software für Erfassung und Training ist enthalten. So lassen sich Aufgaben vormachen, aufzeichnen, trainieren und auf dem Roboter ausführen.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 620 EUR zzgl. MwSt. (737,80 EUR inkl. MwSt.). Gewicht mit Verpackung: ca. 190 kg. Verkauf an Unternehmen, Hochschulen, Institutionen und Privatkunden. Bei größeren Robotersystemen erfolgt der Verkauf an Privatkunden nach persönlicher Beratung.
Lieferbar. Lieferzeit bis zu 30 Tage ab Auftragsbestätigung.
Weitere Varianten dieses Modells
- Dobot ATOM-W Standard - ohne Hände, Handgelenkkameras und Datenpaket
- 2 x 7 DoF
- ARME
- ±0,05 mm
- WIEDERHOLGENAUIGKEIT
- 1,5 m/s
- GESCHWINDIGKEIT
Das Video wird erst nach dem Klick von YouTube (Google) geladen. Dabei erhält Google Daten wie Ihre IP-Adresse. Mehr dazu in der Datenschutzerklärung.
Produktbeschreibung
Der ATOM-W EDU richtet sich an Hochschulen, Institute und Entwicklungsteams, die nicht erst Komponenten zusammensuchen wollen. Zwei Hände mit je 6 Freiheitsgraden, zwei Handgelenkkameras und das Datenpaket gehören zum Lieferumfang. Damit ist der Weg von der Demonstration zum Modell vollständig: Ein Bediener führt den Roboter über das VR-Set, die Kameras zeichnen auf, die Software bereitet die Daten auf, trainiert das Modell und spielt es auf den Roboter zurück.
Retargeting überträgt die Handbewegung des Bedieners auf die fünf Finger des Roboters, Kamera und Hand bilden einen geschlossenen Kreis. So entstehen Datensätze für Aufgaben wie Sortieren, Bestücken und das Bedienen von Geräten. Die Basis ist dieselbe wie beim ATOM-W Standard: Fahrwerk mit zwei LiDAR, Taille mit 4 Freiheitsgraden und Rechner mit Intel i9.
Für den Unterricht stellt Dobot Kursmaterial für Berufsausbildung und Studium, Trainingsinhalte zu Aufbau, Kalibrierung und Wartung sowie Ressourcen auf GitHub, in Isaac Sim und auf Hugging Face bereit. Szenarien wie Teilesortierung, Supermarkt, Führung und Gebäudeinspektion dienen als fertige Projekte. Welche Materialien zu Ihrem Vorhaben passen, nennen wir im Angebot.
Aufbau und Komponenten
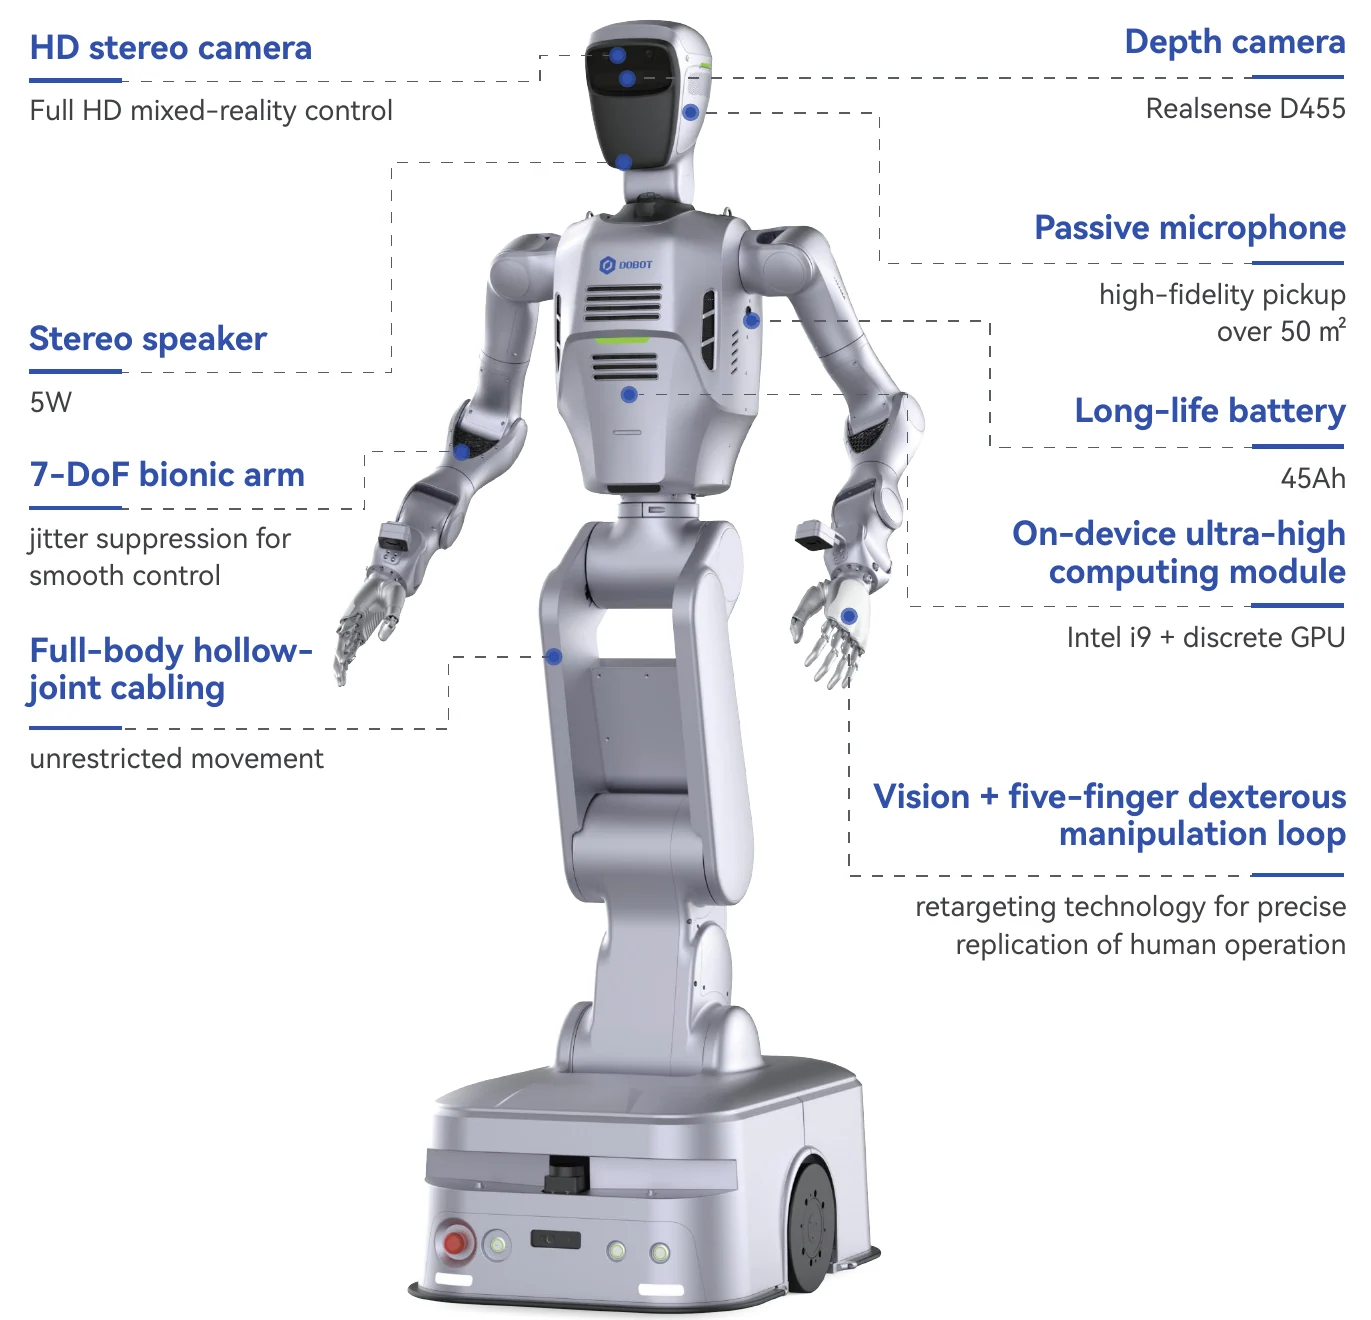
Aufbau des ATOM-W: Kopf mit Tiefen- und Stereokamera, Arme mit 7 Freiheitsgraden, Hände, Rechenmodul, Akku und Fahrwerk mit LiDAR. Beschriftung vom Hersteller.
Funktionen
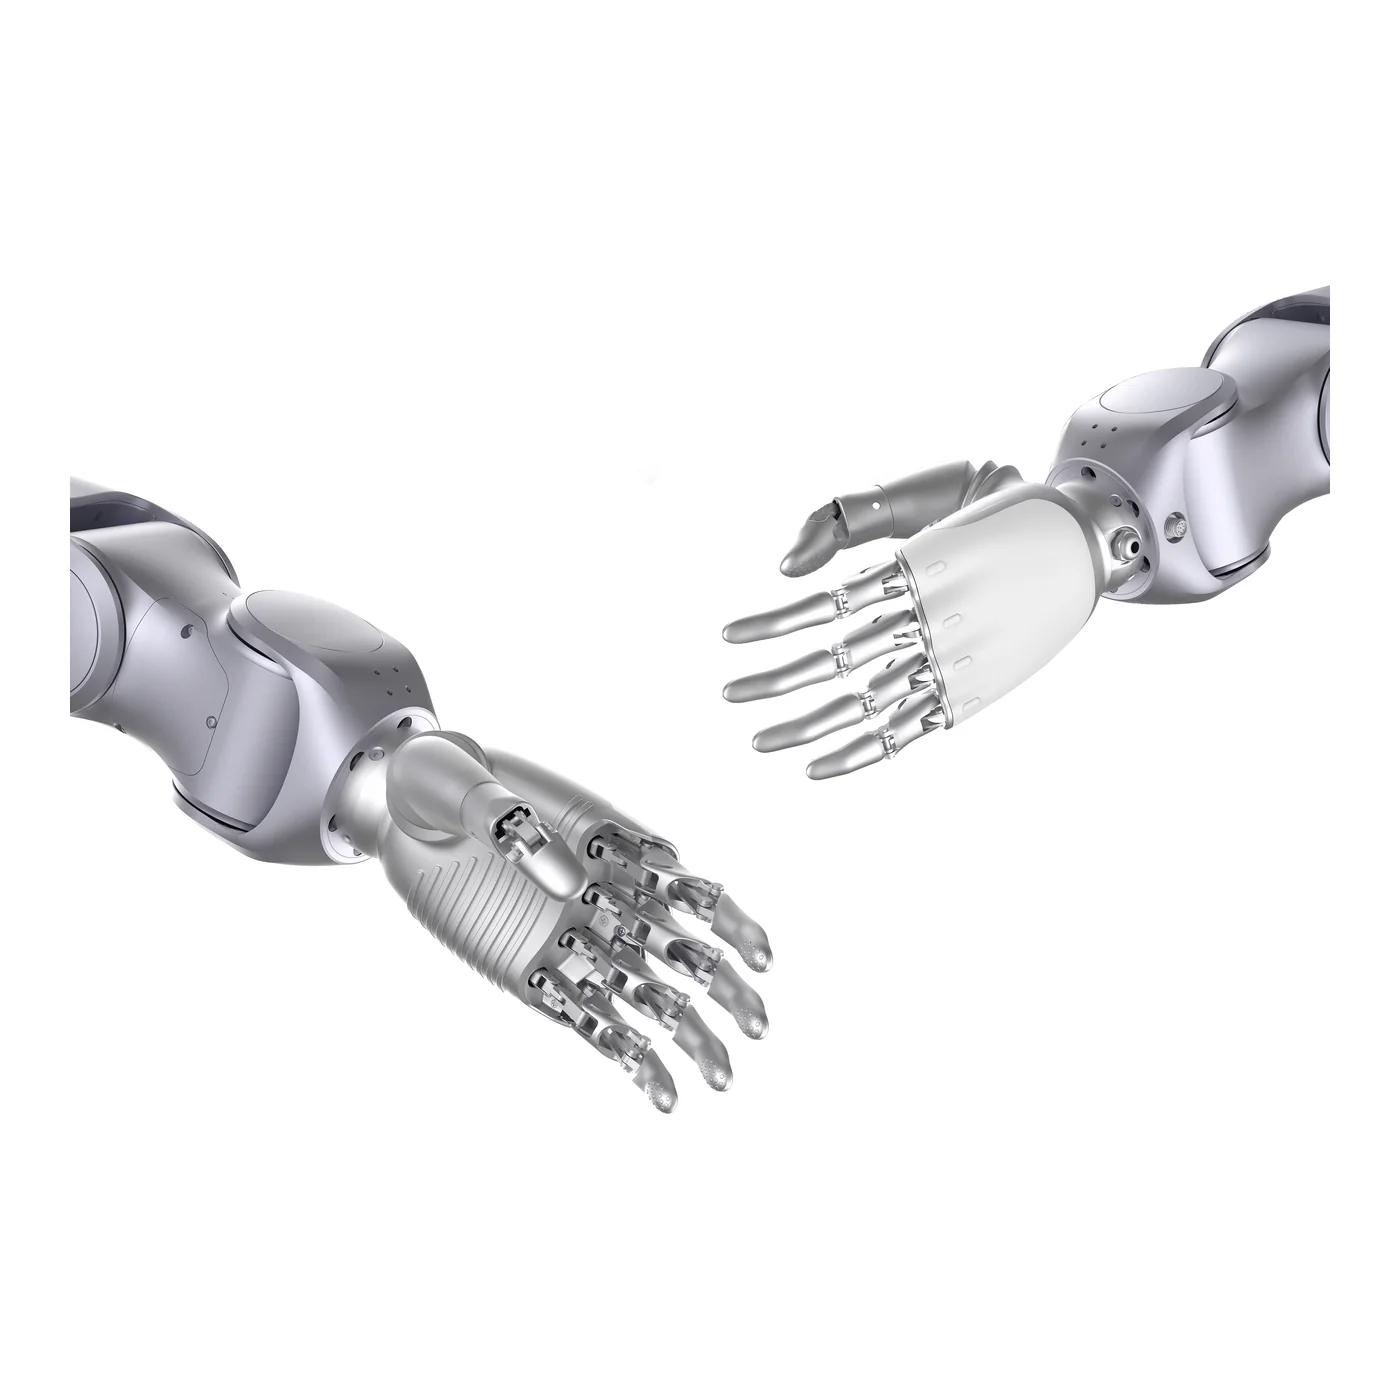
Fünffingerhände
Zwei Hände mit je 6 Freiheitsgraden übernehmen Griffe, die ein Zweifingergreifer nicht leistet: Werkzeug halten, Schalter drücken, Teile in der Hand ausrichten.
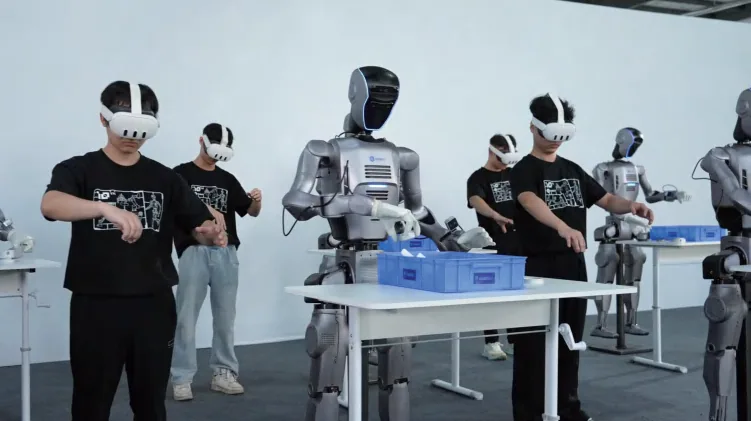
VR-Teleoperation
Funktioniert mit Quest 3, Vision Pro und ähnlichen Headsets. Niedrige Latenz und eine genaue Abbildung der Endposition erlauben feine Fernsteuerung und saubere Trainingsdaten.
EmbodyLink
Die Software für Daten und Training begleitet den ganzen Weg von den Teleoperationsdaten bis zum eingesetzten Modell. Sie ist sofort nutzbar und braucht keine Internetverbindung.
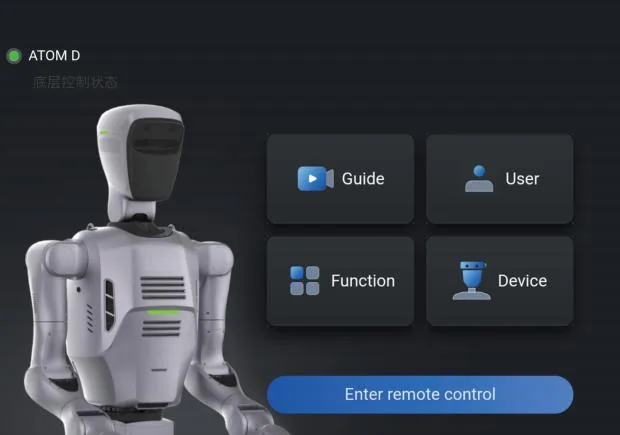
ATOM App
Fernsteuerung, Wartung, Fehlersuche und das Aufspielen neuer Funktionen in einer Anwendung.
Kameras am Handgelenk
Zusammen mit Tiefenkamera und HD-Stereokamera im Kopf liefern zwei Tiefenkameras an den Handgelenken die Bilder, die VLA-Modelle für den Griff brauchen.
Fahrwerk und Rechner an Bord
Laser-SLAM mit zwei LiDAR, ±10 mm Positionierung, bis 1,5 m/s. Intel i9 mit dedizierter GPU (41,15 TFLOPS) führt die trainierten Modelle direkt auf dem Roboter aus.
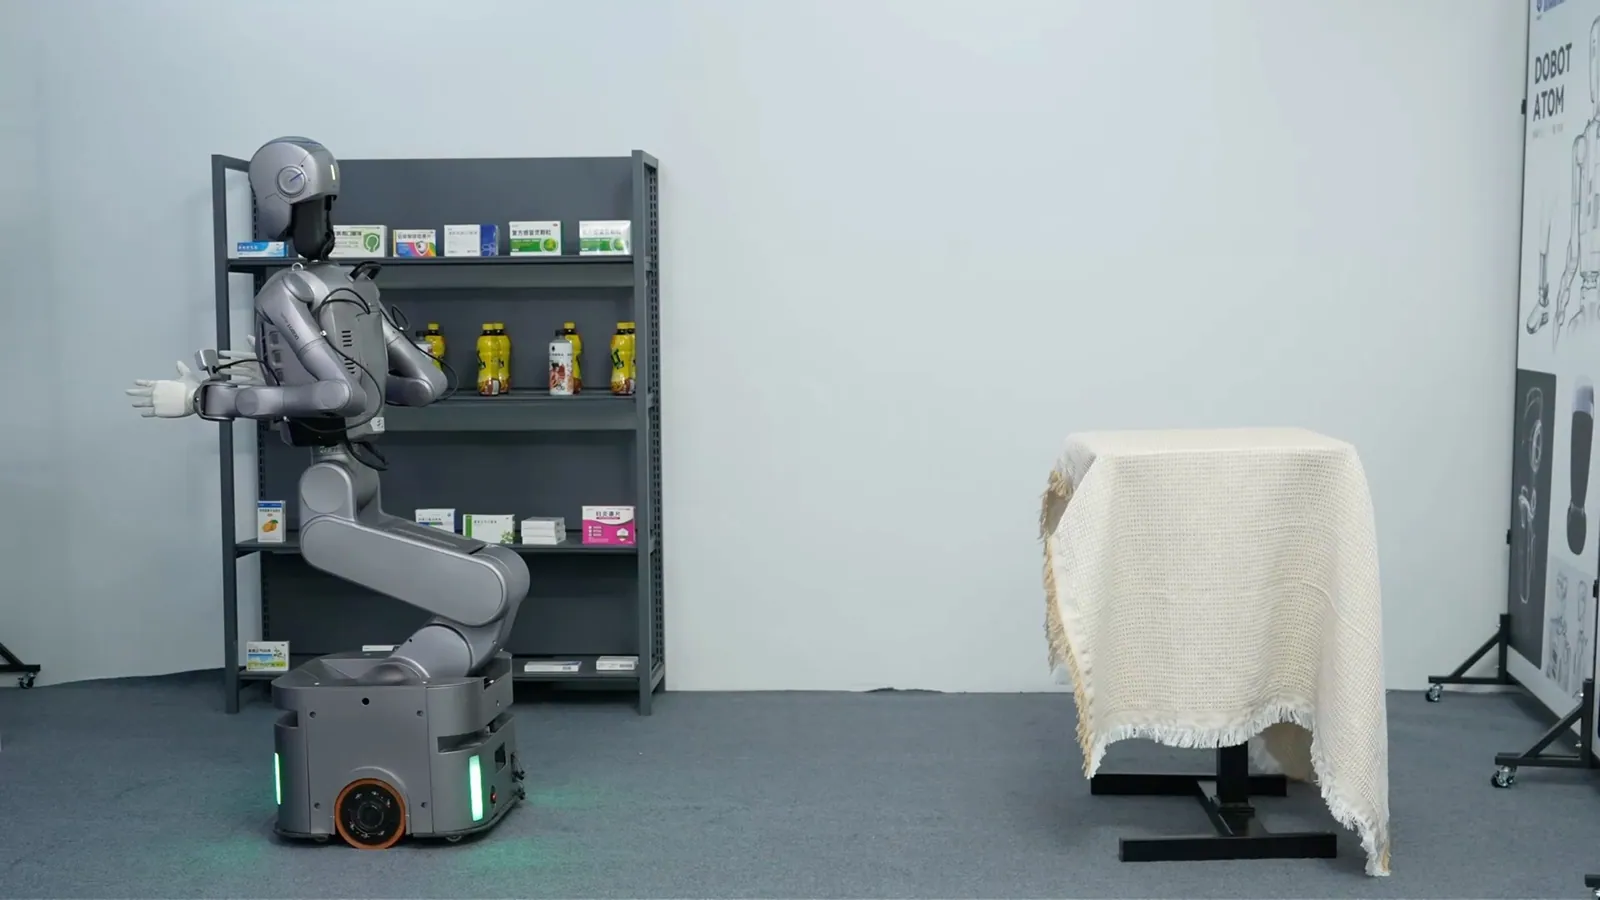
Anwendungen
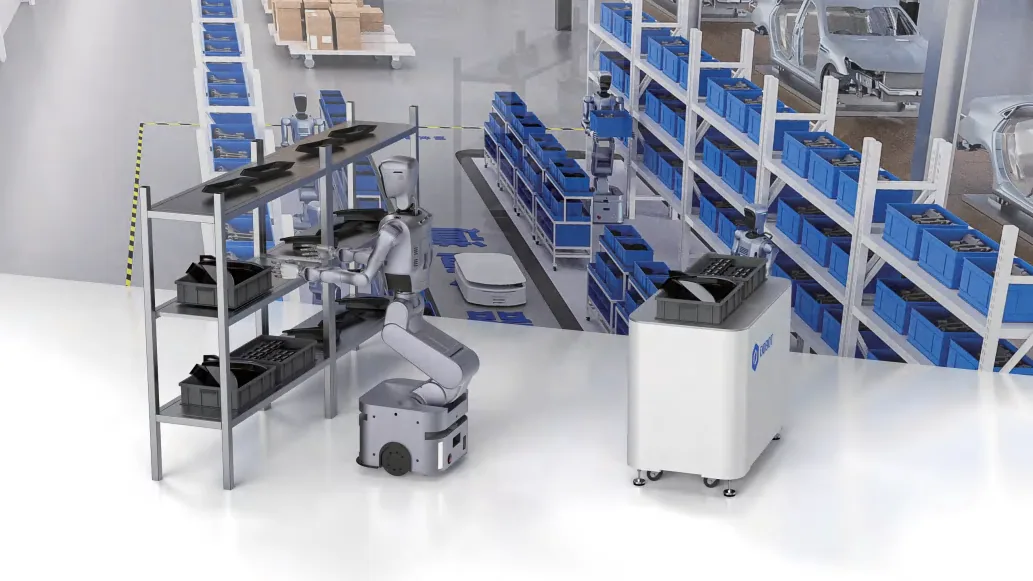
SPS-Teilesortierung
Der Roboter bildet die SPS-Bereitstellung aus dem Automobilbau 1:1 nach: Teile erkennen, mit zwei Armen sortieren, genau zuführen. Das verbindet Bildverarbeitung, Zweiarm-Steuerung und reale Abläufe aus Automobilbau und Logistik.
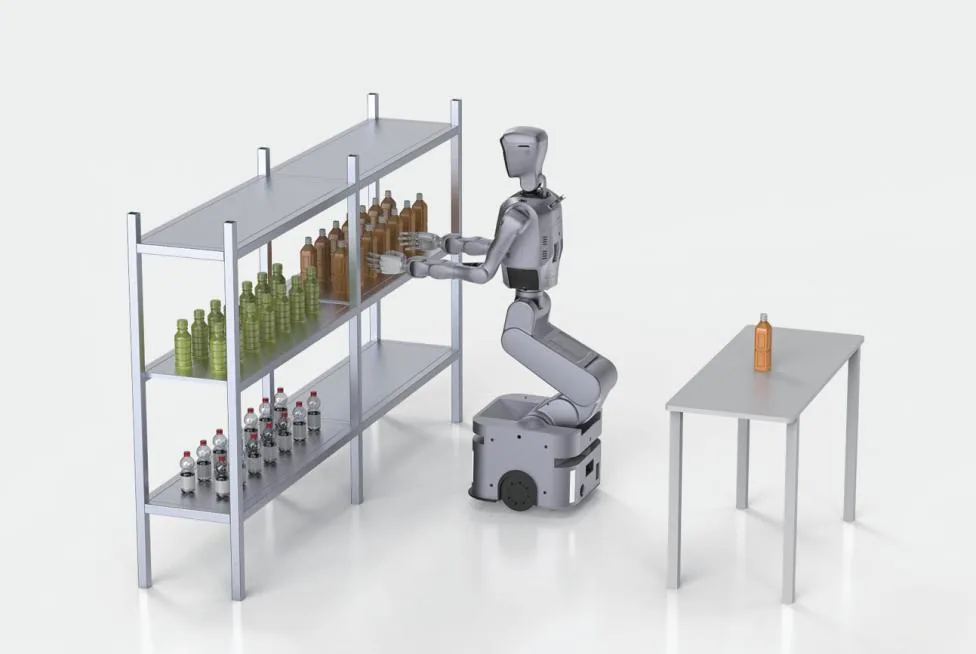
Smart Supermarket
Navigieren, erkennen, greifen, ablegen: Das Szenario verbindet SLAM, 6D-Lageschätzung, Griffplanung und Sensorfusion zu einem geschlossenen Training, nah an den Anforderungen von Handel und Logistik.
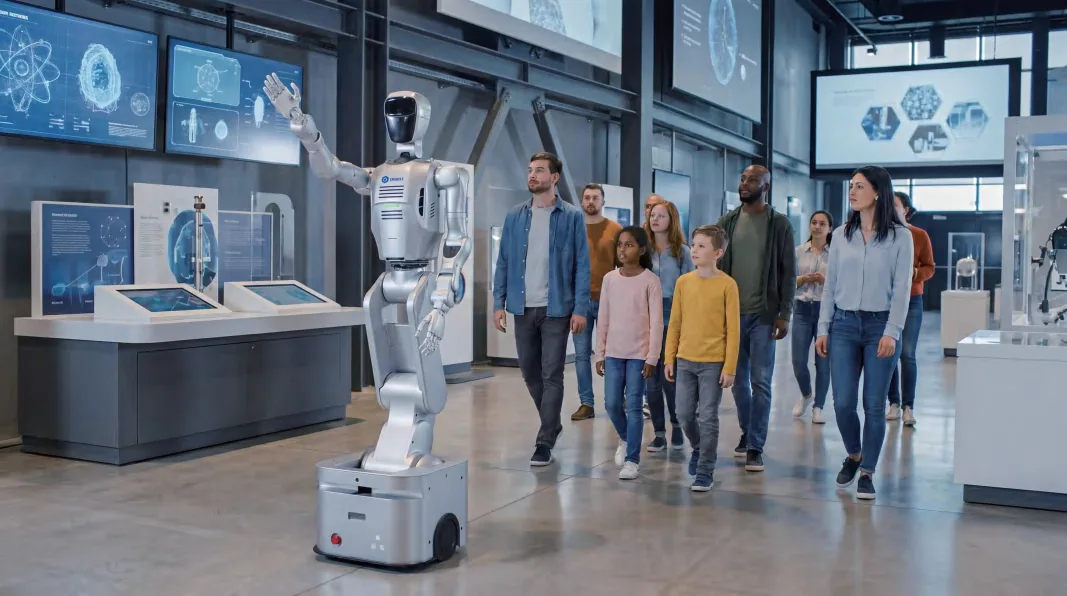
Intelligente Führung
Sprache, Bewegung und Navigation laufen zusammen, ganz ohne Code. Studierende arbeiten dabei mit SLAM, Spracherkennung, Sprachausgabe und großen Sprachmodellen, wie sie auch Museen und Ausstellungen nutzen.
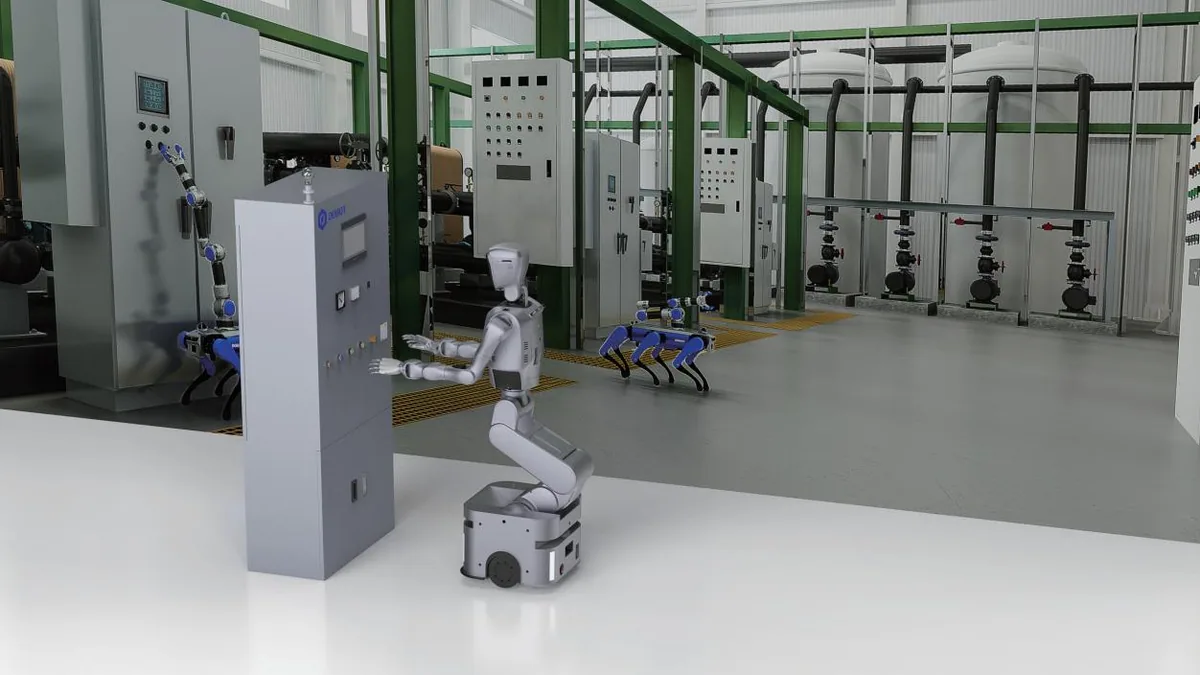
Gebäudeinspektion
Kontrolle, Erkennung, Bedienung und Bericht als ein Ablauf. Das Projekt verbindet visuelle Prüfung, Anomalieerkennung und Systementwurf für Gebäude und Industrie.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Dexterous HandsZwei Fünffingerhände mit je 6 Freiheitsgraden, im Lieferumfang.
- HandgelenkkamerasZwei Tiefenkameras für den Blick auf das Objekt beim Greifen, im Lieferumfang.
- Embodied Intelligence Data SuiteToolkit-Software, VR-Set und VR-Teleoperationssoftware, im Lieferumfang.
- LadestationAutomatisches Andocken oder manuelles Laden, im Lieferumfang.
- Fernbedienung und WerkzeugsatzFür Inbetriebnahme, Vorführung und Service, im Lieferumfang.
- TaillenkamerasZwei zusätzliche Tiefenkameras für den Arbeitsraum vor dem Rumpf. Option.
- 6-Achsen-KraftsensorKraftmessung am Armende für Aufgaben mit Kontakt. Option.
Spezifikation
| Abmessungen | 1 785 x 500 x 500 mm (Höhe x Breite x Tiefe) |
| Gewicht | ca. 136 kg ohne Hände |
| Anzahl Freiheitsgrade | 20 ohne Hände (Kopf 2, Arme 2 x 7, Taille 4), dazu 6 je Hand |
| Hände | 2 Fünffingerhände mit je 6 Freiheitsgraden |
| Reichweite | 600 mm je Arm, ohne Hand |
| Traglast | 3,5 kg je Arm, maximal 5 kg, ohne Hand |
| Wiederholgenauigkeit | ±0,05 mm (Arm) |
| Max. Geschwindigkeit am Armende | max. 1,5 m/s |
| Höchstgeschwindigkeit | bis 1,5 m/s (Fahrwerk) |
| Positioniergenauigkeit Navigation | ±10 mm |
| Durchfahrtsbreite | ab 500 mm |
| Navigation | Laser-SLAM mit 2 LiDAR vorn und hinten, Drehen auf der Stelle |
| Untergrund | ebene Böden: Steigung bis 3°, Schwellen ca. 10 mm, Spalte ca. 25 mm |
| Batterie | 45 Ah, fest im Fahrgestell verbaut |
| Ladezeit | bis 2,5 h an der Ladestation (20 auf 100 %, AC 220 V), automatisches Andocken |
| Computer | Intel i9 (24 Kerne, 32 Threads) mit dedizierter GPU, 41,15 TFLOPS (FP32) |
| Kameras | Kopf: Tiefenkamera Intel RealSense D455 und HD-Stereokamera; Handgelenke: 2 Tiefenkameras |
| Audio | 360°-Mikrofon, 2 Neodym-Lautsprecher |
| Anschlüsse | XT30, 2 x RJ45, 4 x Type-C, HDMI, 3 Paar GPIO |
| Software | SDK, ROS 2, URDF, EmbodyLink, ATOM App, VR-Teleoperation, VLA-Modell und Sprachmodell DeepSeek an Bord |
| Lieferumfang | Roboter mit 2 Händen und 2 Handgelenkkameras, Embodied Intelligence Data Suite (Toolkit-Software, VR-Set, VR-Teleoperation), Ladestation, Fernbedienung, Werkzeugsatz |
| Garantie | 12 Monate |
Downloads
- DOBOT ATOM BroschürePDF
Produktbroschüre des Herstellers auf Deutsch
- DOBOT Atom BrochurePDF
Serienbroschüre des Herstellers auf Englisch
- DOBOT ATOM SDKGitHub
Offizielles SDK des Herstellers
- DOBOT Download CenterHerstellerseite
Anleitungen und Software des Herstellers
Versand
Versand per Spedition in der Verpackung des Herstellers (see- und luftfrachttauglich), Lieferort nach Vereinbarung. Inbetriebnahme und Einweisung durch PK Industrie GmbH auf Anfrage.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 620 EUR zzgl. MwSt. (737,80 EUR inkl. MwSt.).
Lieferbar. Lieferzeit bis zu 30 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.