
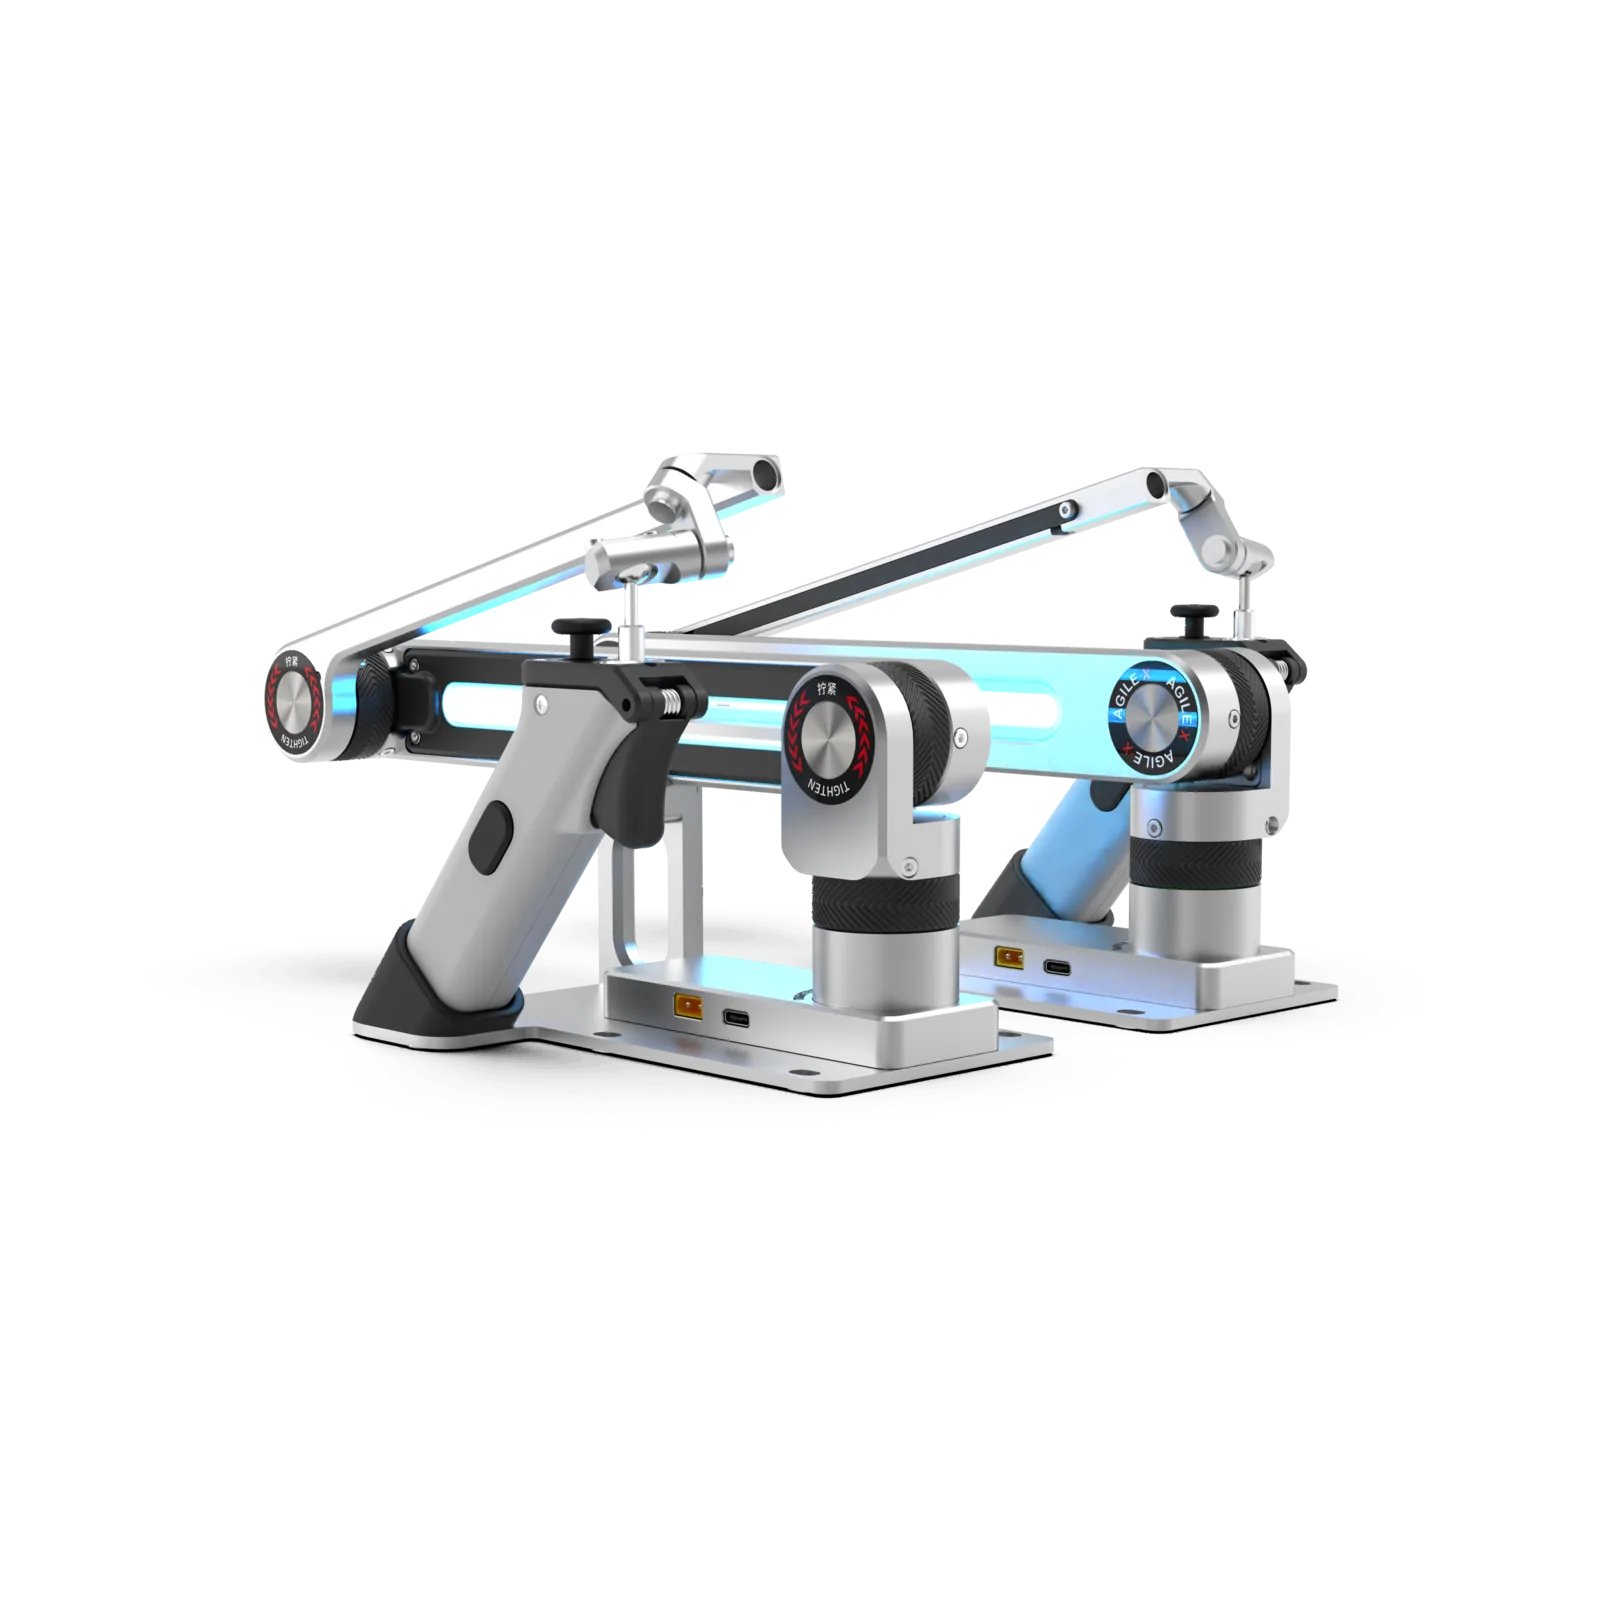
Universal Master Arm
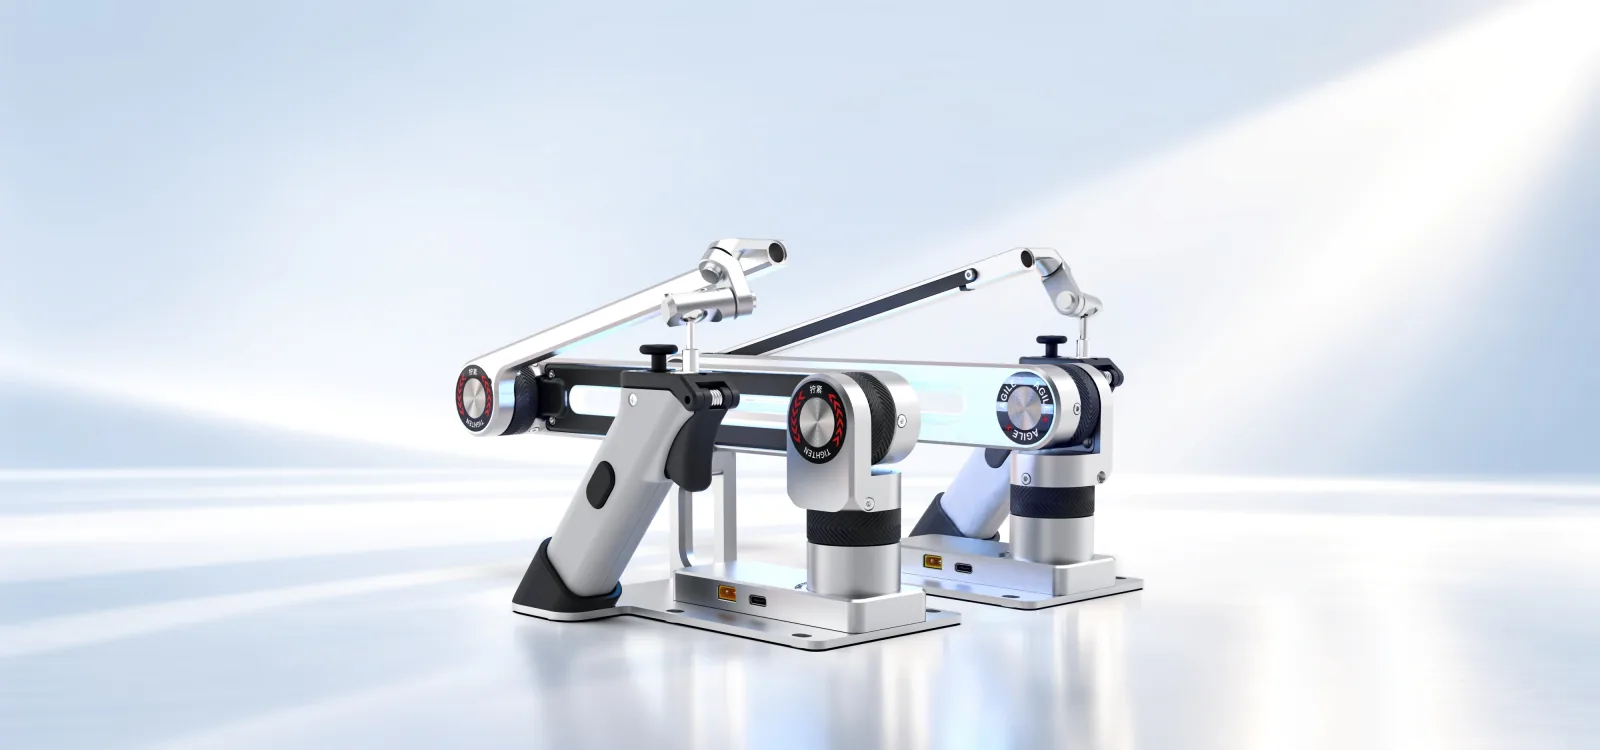
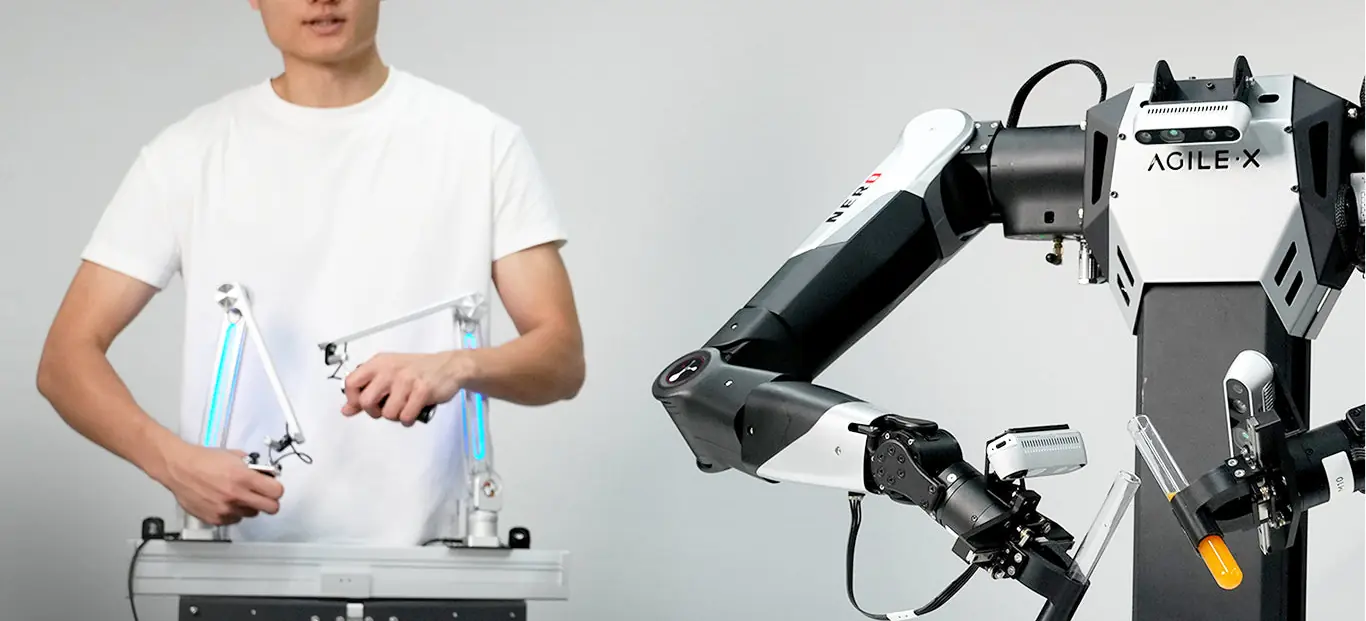
Der Universal Master Arm ist ein leichter 6-Achs-Führungsarm für die Teleoperation: Mit ihm steuert der Bediener einen Roboterarm und zeichnet Bewegungsdemonstrationen auf. Die Handbewegung wird in Echtzeit in eine 6D-Pose und per inverser Kinematik in die Bewegung des ausführenden Arms umgerechnet. Das Gerät eignet sich für Datenerfassung, Robot Learning und Embodied-AI-Forschung.
Bei 0,6 kg Gewicht verfügt es über ein integriertes CAN-Modul und wird per USB direkt an den Rechner angeschlossen - der Arbeitsplatz ist schnell und ohne zusätzliche Elektronik einsatzbereit. Kompatibel mit den AgileX-Armen NERO und PiPER; Arme anderer Hersteller erfordern die Anpassung von Robotermodell, IK-Solver und Steuerschnittstelle. Die linke und die rechte Ausführung sind nicht austauschbar.
Preis und Lieferzeit werden abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
- 0,6 kg
- GEWICHT
- 505 mm
- ARBEITSRAUM
- ±180°
- DREHBEREICH DES GRIFFS
Produktbeschreibung
Der Universal Master Arm ist ein Führungsarm für die Teleoperation mit 0,6 kg und sechs Freiheitsgraden: Der Bediener führt den Griff, seine Bewegung wird in Echtzeit in eine 6D-Pose und per inverser Kinematik in die Bewegung des ausführenden Arms umgerechnet. Der Arbeitsraum ist eine Halbkugel mit 505 mm Durchmesser, der Griff dreht sich um ±180°, und 16-Bit-Encoder liefern ±5 mm Positions- und ±1° Winkelgenauigkeit bei 0,1 ms Latenz. Integriertes CAN-Modul und USB-Type-C-Anschluss (5 V Versorgung) machen den Arbeitsplatz ohne zusätzliche Elektronik betriebsbereit.
Das Gerät arbeitet mit den AgileX-Armen zusammen: dem siebenachsigen NERO (7 DoF) und der sechsachsigen PiPER-Serie; Arme anderer Hersteller werden nach Anpassung von Robotermodell, IK-Solver und Steuerschnittstelle angebunden (Python, C++, ROS 2). Einstellbare Arbeitsraumgrenzen stoppen den ausführenden Arm, sobald die Sollpose die sichere Zone verlässt. Linke und rechte Ausführung sind nicht austauschbar - für zweiarmige Systeme wird ein Paar benötigt. Hauptanwendungen: Sammeln von Demonstrationen für Imitation Learning, Validierung von Embodied-AI-Algorithmen und Lehrveranstaltungen zur Robotik.
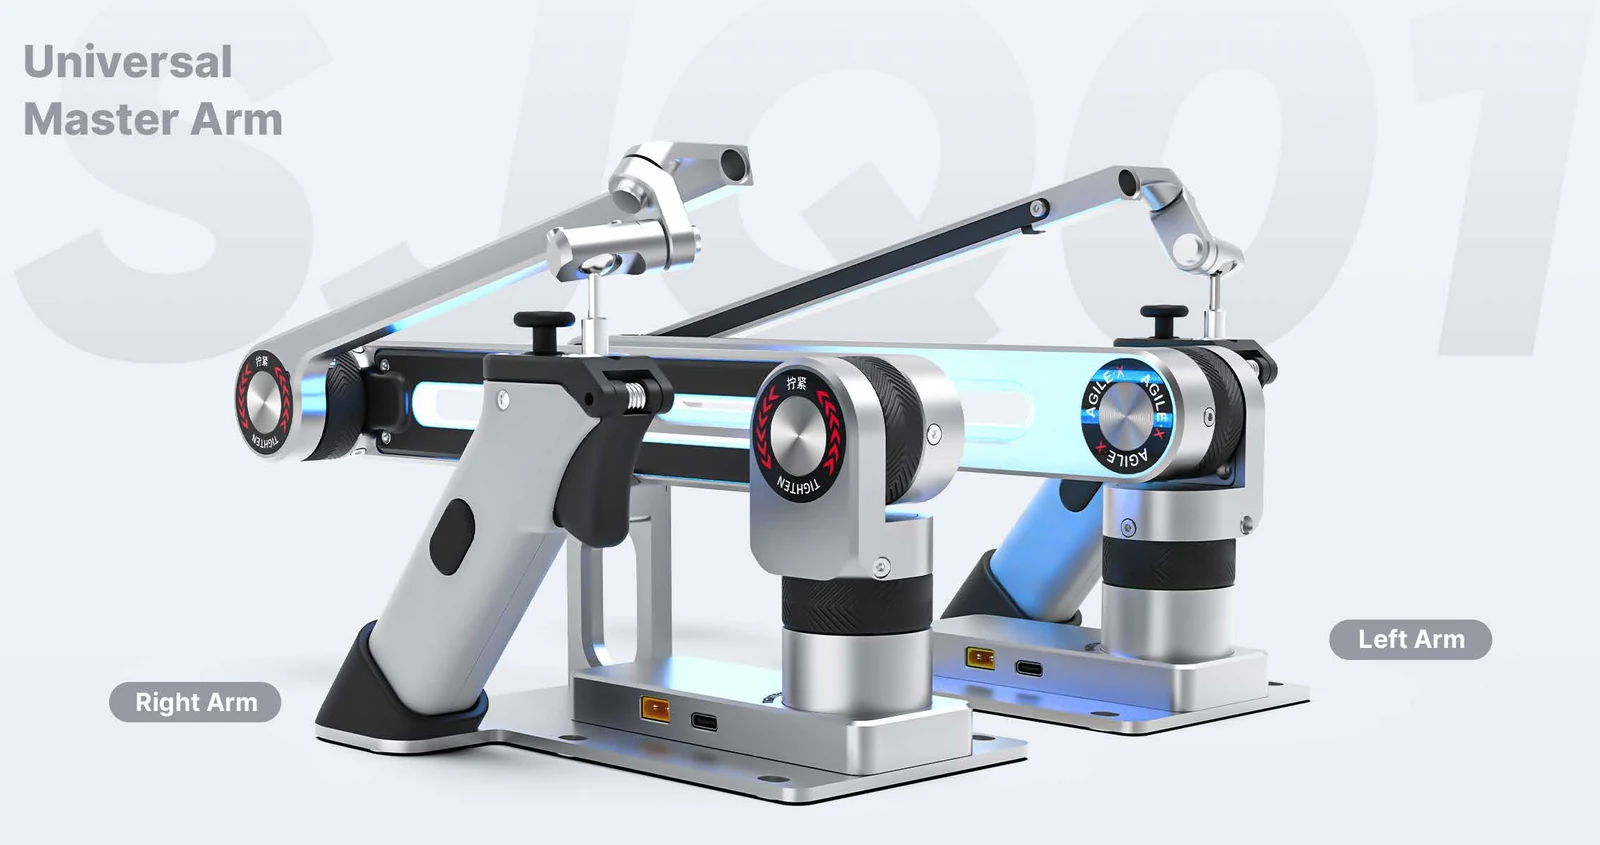
Aufbau und Komponenten
Funktionen
Eine Plattform für die Teleoperation
Der Universal Master Arm arbeitet mit unterschiedlichen Armkonfigurationen und bietet eine flexible Lösung, um hochwertige Demonstrationsdaten für das Anlernen von Robotern zu erfassen.
Teleoperation in sechs Freiheitsgraden
Die Bewegung des Bedieners wird fortlaufend in eine kontinuierliche Roboterbewegung übertragen - mit hoher Präzision und geringer Latenz.
Leichte Bauweise, schnelle Inbetriebnahme
Bei 0,6 kg Gewicht hat das Gerät ein integriertes CAN-Modul und wird per USB direkt mit dem Rechner verbunden.
Einstellbare Arbeitsraumgrenzen
Bewegungsgrenzen lassen sich festlegen, damit die Teleoperation in einem sicheren Bereich bleibt.
Anwendungen
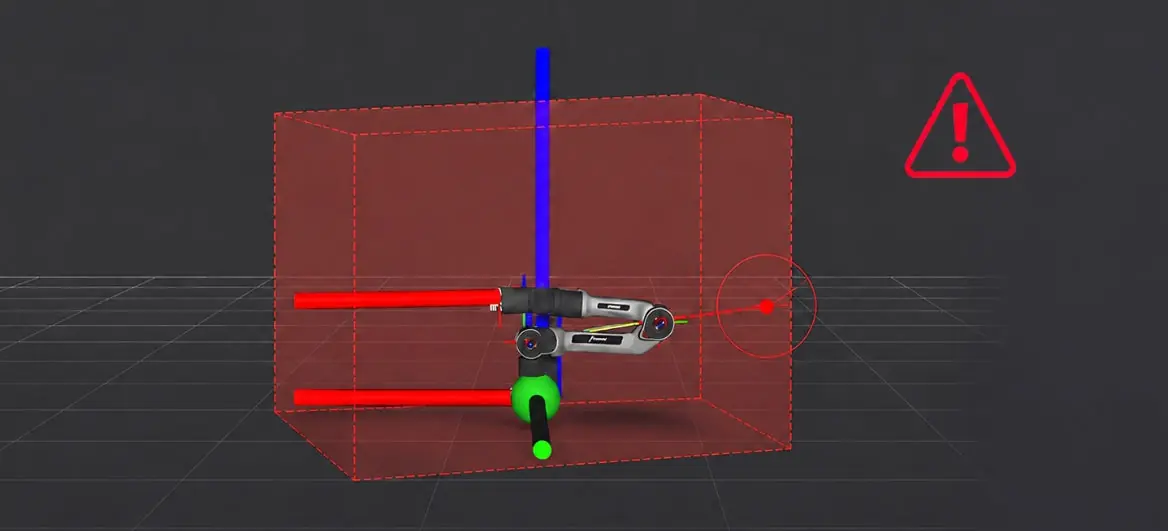
Sicherer Arbeitsbereich
Arbeitsraumgrenzen schützen den Arbeitsplatz: Überschreitet die Zielpose den eingestellten Bereich, hält das System den Roboterarm automatisch an.
Einsatz mit NERO und PiPER
Kompatibel mit dem 7-Achs-Arm NERO und der 6-Achs-Serie PiPER. Arme anderer Hersteller lassen sich nach Anpassung von Robotermodell, IK-Solver und Steuerschnittstelle einbinden.
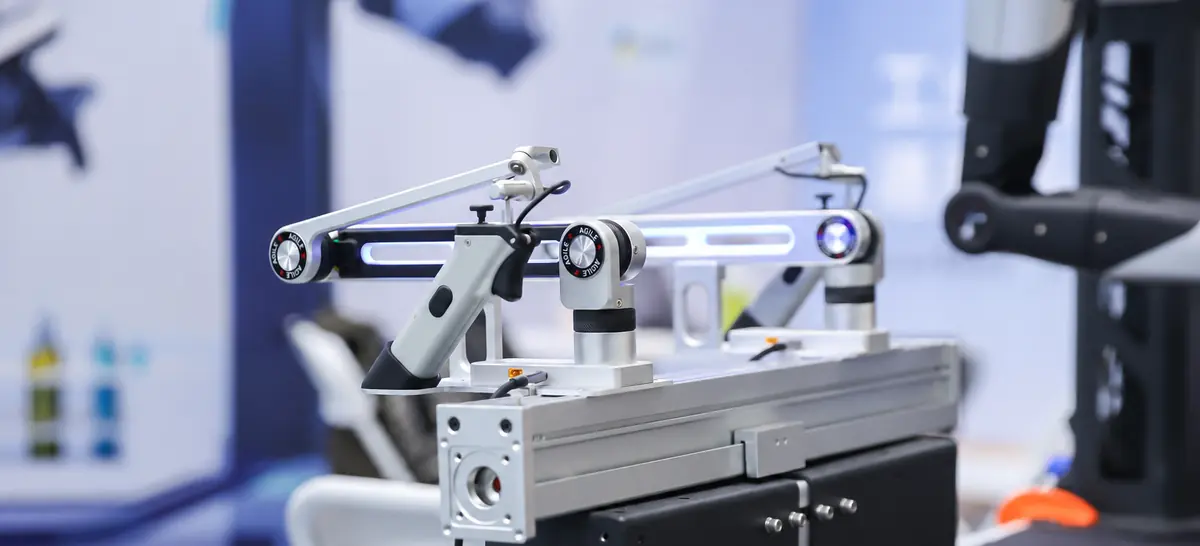
Lehre und Vorführungen
Der leichte Aufbau eignet sich für Robotik-Lehrveranstaltungen, die Validierung von Algorithmen und Live-Demonstrationen.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Führungsarm Universal Master Arm - links, rechts oder als Paar
- ausführende Arme AgileX NERO oder PiPER
- Steuerrechner mit ROS 2
Spezifikation
| Anzahl Freiheitsgrade | 6 |
| Gewicht | 0,6 kg |
| Abmessungen | 260 x 110 x 145 mm |
| Reichweite | 415 mm |
| Arbeitsraum | 505 mm (Halbkugel) |
| Drehbereich des Griffs | ±180° |
| Positionsgenauigkeit | ±5 mm |
| Winkelgenauigkeit | ±1° |
| Encoder-Auflösung | 16 Bit |
| Latenz | 0,1 ms |
| Versorgungsspannung | 5 V DC |
| Kommunikation | USB Type-C, integriertes CAN-Modul |
| Software | Python, C++, ROS 2 |
| Kompatibilität | AgileX NERO und PiPER-Serie; Roboterarme anderer Hersteller nach Anpassung von Robotermodell, IK-Solver und Steuerschnittstelle |
| Variante | linker oder rechter Arm (nicht austauschbar) |
| Hinweis | Herstellerangaben aus Tests unter kontrollierten Bedingungen; tatsächliche Werte können abweichen. |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- Universal Master Arm - Herstellerdokumentation (EN, PDF)PDF
Offizielles AgileX-Dokument: Parameter, Anschluss, Kompatibilität mit NERO und PiPER.
- Download Center AgileXHerstellerseite
Bedienungsanleitungen der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versand per Kurier im Karton; Kosten und Versandgewicht nennen wir im Angebot.