
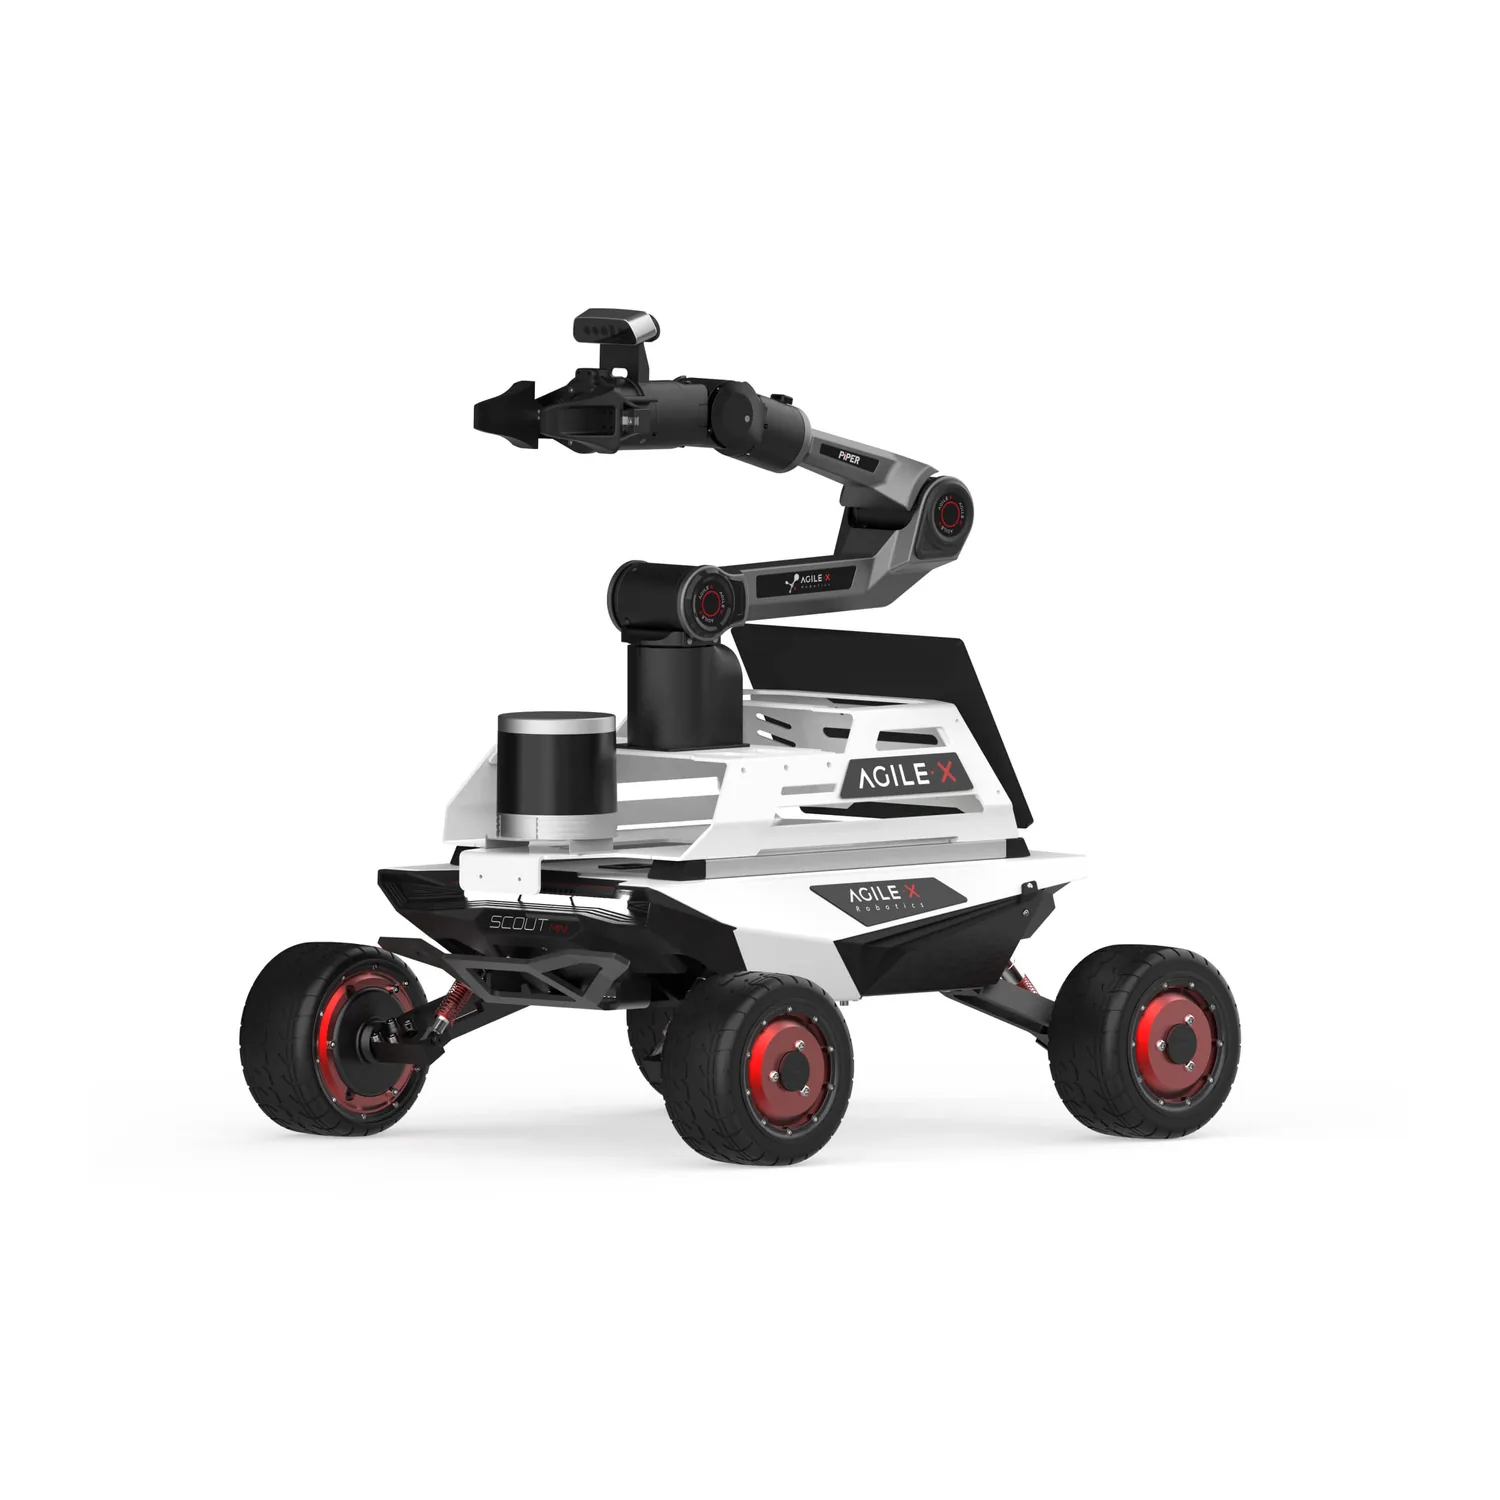
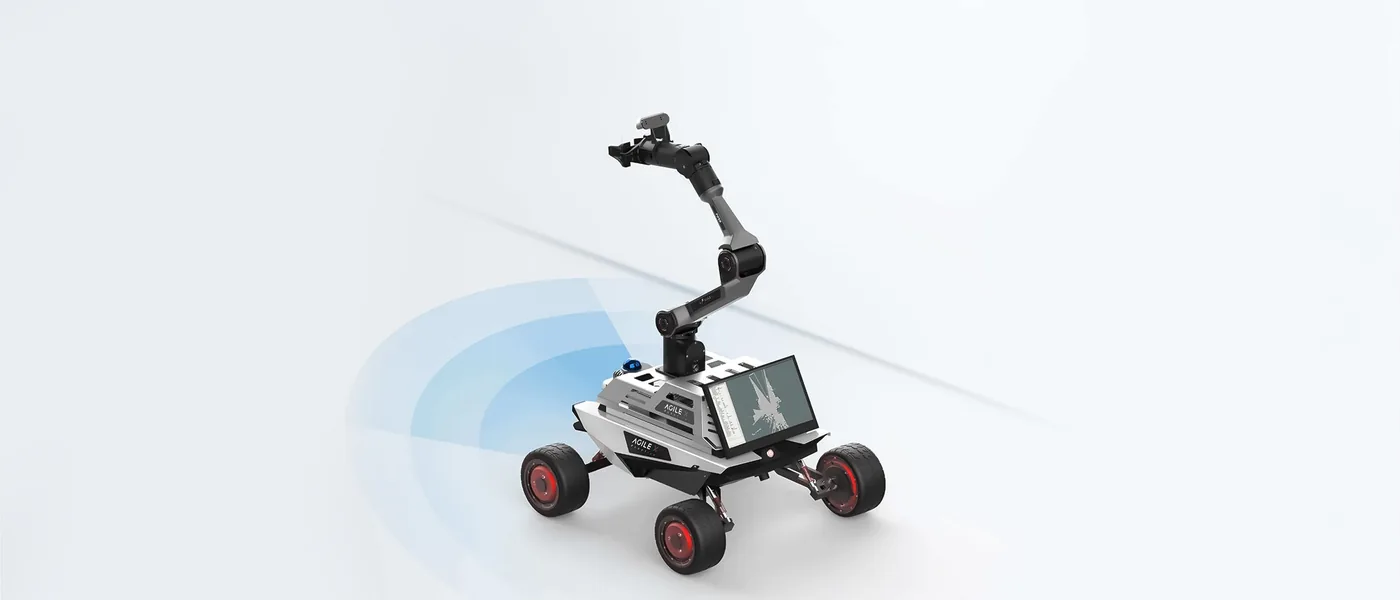
SCOUT MINI COBOT ist eine integrierte Plattform für mobile Manipulation: der kompakte Roboter SCOUT MINI mit Allradantrieb, der sechsachsige Arm PiPER mit Zweifingergreifer und ein Rechner NVIDIA Jetson Orin Nano in einem Set. LiDAR, IMU und Bildsensoren ermöglichen Kartierung, Navigation zwischen Punkten, Hindernisvermeidung sowie das Erkennen, Greifen und Ablegen von Objekten mit QR-Code. Die Plattform fährt bis zu 1,5 m/s, der Arm trägt 1,5 kg bei 626 mm Reichweite. Unterstützt ROS 1 und ROS 2. Preis auf Anfrage.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferbar. Lieferzeit bis zu 45 Tage ab Auftragsbestätigung.
- 1,5 m/s
- HÖCHSTGESCHWINDIGKEIT
- 1,5 kg
- TRAGLAST DES ARMS
- 626 mm
- REICHWEITE DES ARMS
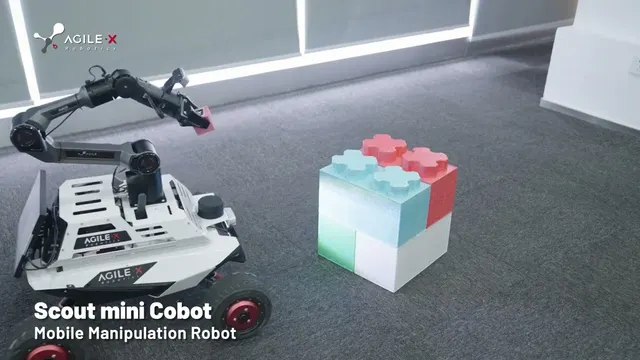
Das Video wird erst nach dem Klick von YouTube (Google) geladen. Dabei erhält Google Daten wie Ihre IP-Adresse. Mehr dazu in der Datenschutzerklärung.
Produktbeschreibung
Das Set verbindet Fahrbasis, Arm und Rechner zu einer Einheit - Stromversorgung, Kommunikation und Sensoren müssen nicht selbst integriert werden. SCOUT MINI ist eine kleine Plattform mit Allradantrieb und Differenziallenkung (612 × 580 × 245 mm, 23 kg, IP22) für den Einsatz in Gebäuden und im Freien: Mit voller Last überwindet sie Hindernisse bis 40 mm und Steigungen bis 20°. An Bord arbeitet der PiPER-Arm (6 DoF, 4,2 kg, 1,5 kg Traglast, 626 mm Reichweite, ±0,1 mm Wiederholgenauigkeit), versorgt mit 24 V DC und gesteuert über CAN. Rechner NVIDIA Jetson Orin Nano, LiDAR, IMU und Bildsensoren sind ab Werk integriert; für die Entwicklung stehen CAN-Bus und lokales Netzwerk bereit.
Der Hersteller sieht vollständige Abläufe der mobilen Manipulation vor: Fahrt von A nach B, Routenplanung über mehrere Punkte, Hindernisvermeidung und am Ziel das Erkennen eines Objekts per QR-Code, Greifen und Ablegen am Zielort. Die Software umfasst ROS 1 und ROS 2, SDK und API, Kartierung mit Gmapping, Cartographer und RTAB-Map sowie Simulation in Gazebo - eine Basis für Lehre und Forschung zu SLAM, Navigation, Wahrnehmung, Griffplanung, Armkinematik und koordinierter Steuerung von Basis und Arm. Mit voller Last arbeitet die Plattform etwa 1 Stunde und fährt bis zu 8 km.
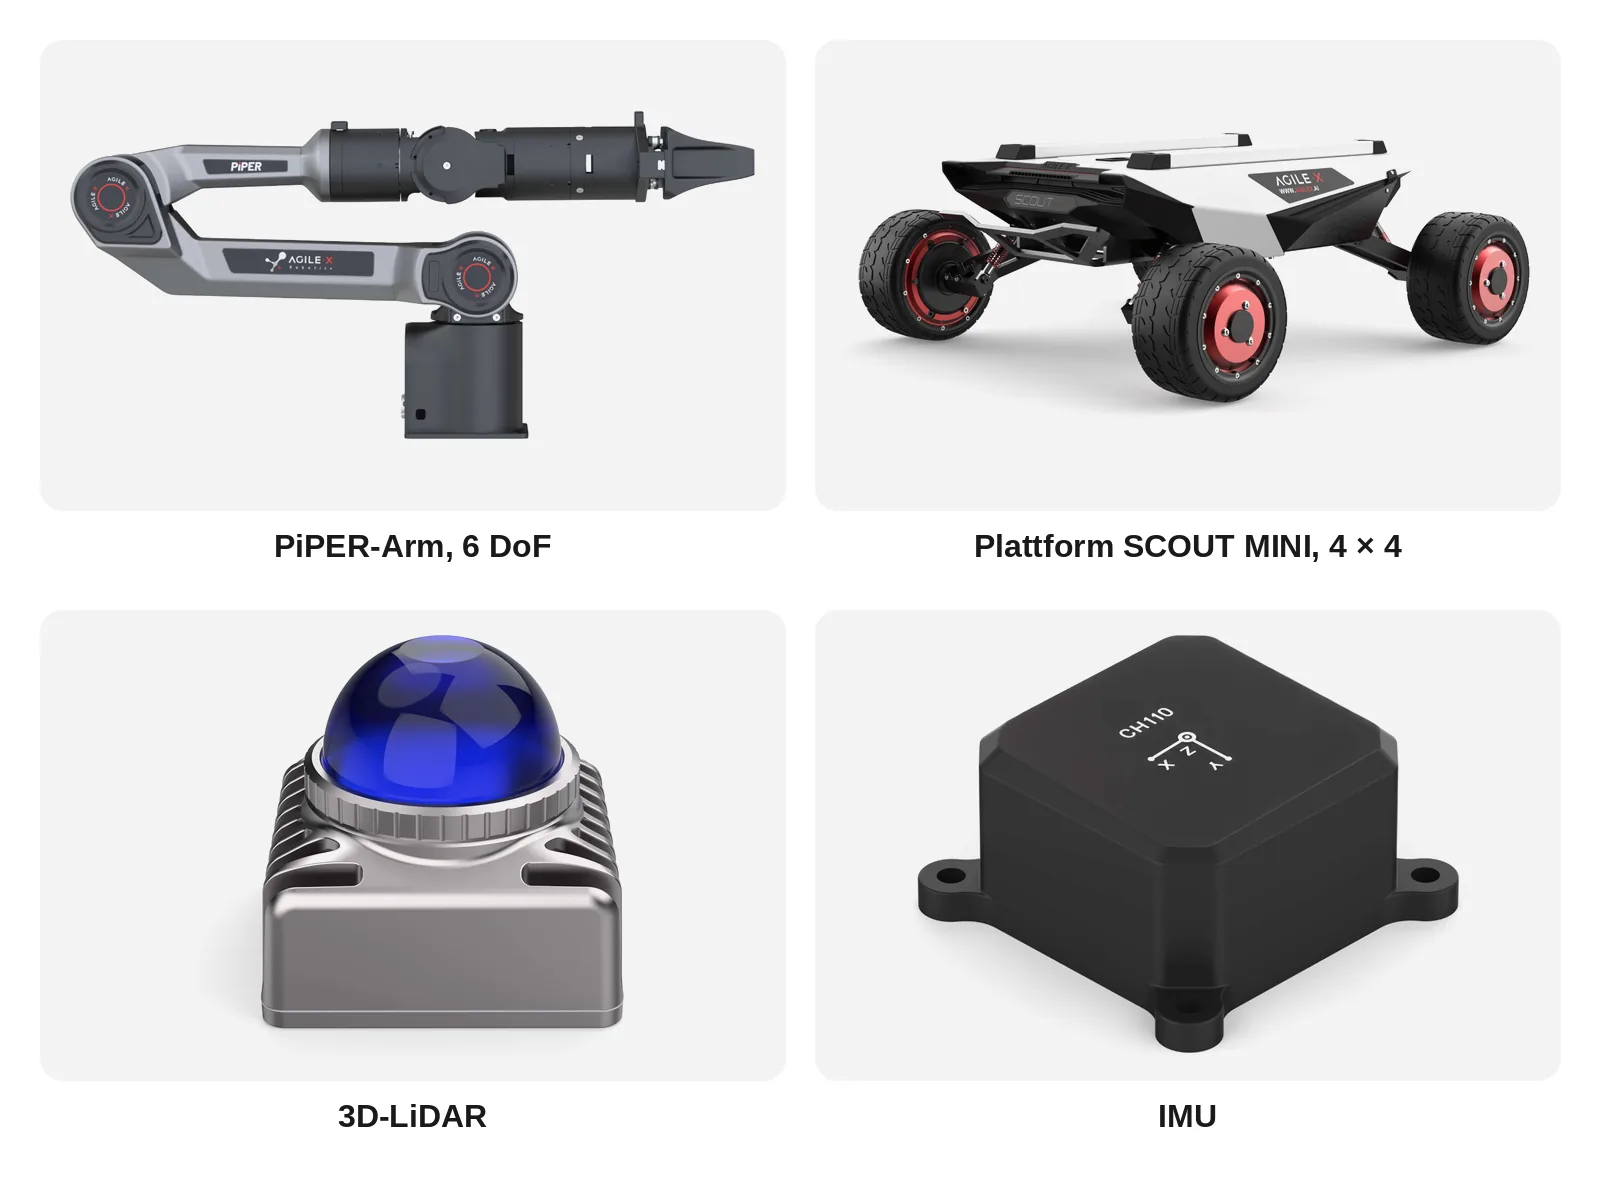
Aufbau und Komponenten
Funktionen
Mobile Manipulation auf einer Plattform
Fahrbasis SCOUT MINI, PiPER-Arm und Bordrechner arbeiten als ein System: Der Roboter fährt in Gebäuden oder im Freien zur Station und greift das Objekt präzise.
Von autonomer Fahrt zu mehrstufigen Aufgaben
Navigation von A nach B, Route über mehrere Punkte, Hindernisvermeidung sowie Erkennen, Greifen und Ablegen von Objekten mit QR-Code.
Bereit für die Softwareentwicklung
NVIDIA Jetson Orin Nano, ROS-Unterstützung, SDK und API sowie integrierte Sensoren verkürzen die Vorbereitung für SLAM, die Validierung der Navigation und die Anwendungsentwicklung.
Fahrwerk für drinnen und draußen
Unabhängige Schwingenaufhängung und Allradantrieb des SCOUT MINI erlauben Fahrten auf Pflaster und unebenem Untergrund; mit voller Last überwindet der Roboter Hindernisse bis 40 mm und Steigungen bis 20°.
Anwendungen
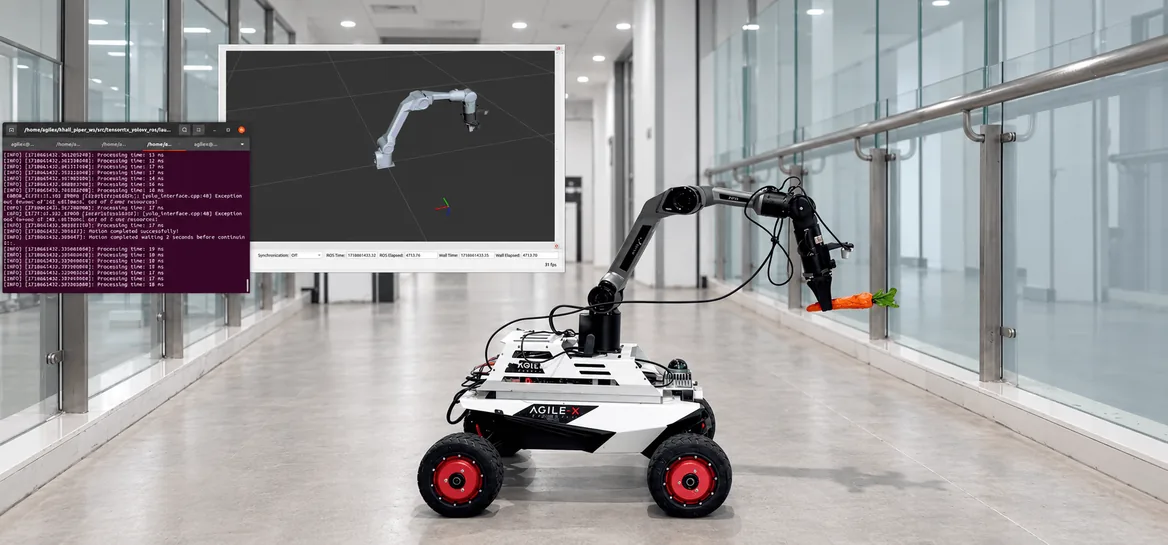
Autonomes Pick-and-Place
Vollständiger Ablauf: Der Roboter fährt zur vorgegebenen Station, erkennt das Objekt, greift es und legt es am Zielort ab - für Forschung, Prototypen und Vorführungen.
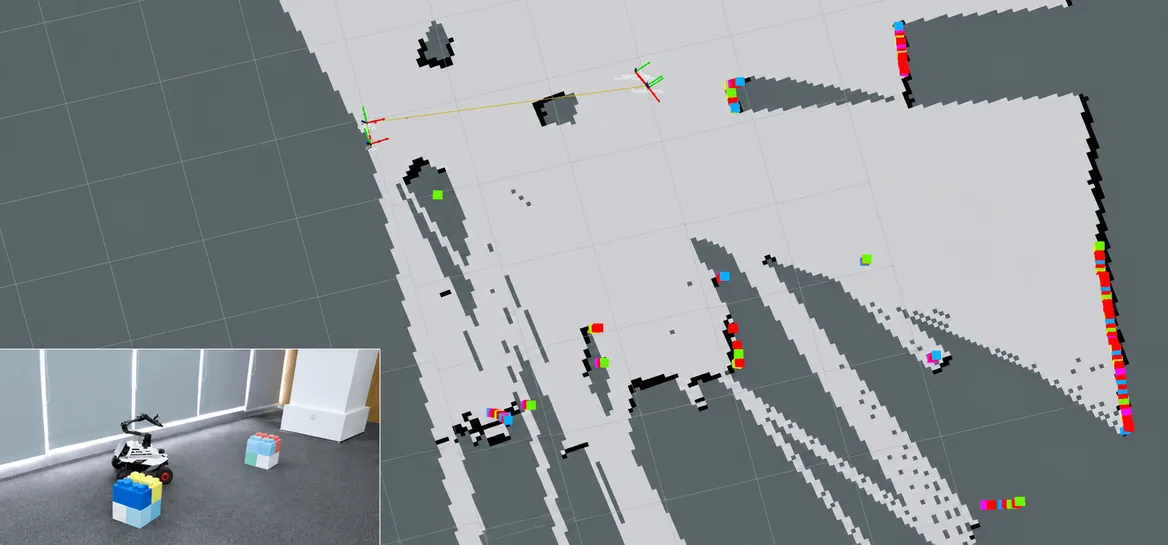
Validierung von Algorithmen der mobilen Manipulation
SLAM, Wahrnehmung, Routen- und Griffplanung, Armkinematik sowie koordinierte Steuerung von Basis und Arm - geprüft am realen Roboter, nicht nur in der Simulation.
Hochschulen sowie ROS- und KI-Kurse
Lehrveranstaltungen zu Roboterprogrammierung, SLAM, Sensorfusion, Pfadplanung, Computer Vision und Armsteuerung auf einer Plattform.
Robotik-Wettbewerbe und Prototyping-Teams
Integrierte Vorführungen aus autonomer Fahrt, Objekterkennung, Greifen und Aufgabenausführung; Validierung visueller Greif-Pipelines und Wahrnehmungs-Handlungs-Abläufe.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Plattform SCOUT MINI, 4 × 4Allradantrieb und Differenziallenkung, 10 kg Nutzlast, IP22
- PiPER-Arm, 6 DoF1,5 kg Traglast, 626 mm Reichweite, ±0,1 mm Wiederholgenauigkeit
- Zweifingergreiferzum Greifen und Ablegen von Objekten
- Rechner NVIDIA Jetson Orin NanoKI-Berechnung an Bord, ROS 1 und ROS 2
- 3D-LiDARKartierung und Navigation (Gmapping, Cartographer, RTAB-Map)
- IMUMessung von Lage und Beschleunigung für die Navigation
- BildsensorenErkennung von Objekten und QR-Codes
Spezifikation
| Typ | integrierte Plattform für mobile Manipulation (mobiler Roboter mit Arm) |
| Plattform | SCOUT MINI, Allradantrieb 4 × 4, Differenziallenkung |
| Abmessungen | 612 × 580 × 245 mm (Plattform) |
| Eigengewicht | 23 kg (Plattform) |
| Nutzlast | 10 kg (Plattform) |
| Höchstgeschwindigkeit | 1,5 m/s |
| Laufzeit | 1 h bei voller Last |
| Reichweite | 8 km bei voller Last |
| Maximale Steigung | 20° bei voller Last |
| Überwindbare Hindernishöhe | 40 mm |
| Schutzart | IP22 (Plattform) |
| Betriebstemperatur | -10 bis 40 °C (Plattform), -20 bis 50 °C (Arm) |
| Roboterarm | PiPER, 6 DoF, mit Zweifingergreifer |
| Traglast | 1,5 kg (Arm) |
| Armgewicht | 4,2 kg |
| Armreichweite | 626 mm |
| Wiederholgenauigkeit | ±0,1 mm |
| Versorgung | 24 V DC (Arm) |
| Montageschnittstelle | 70 × 70 mm (Armbasis) |
| Armgelenk J5 | Bereich ±75°, Geschwindigkeit 225°/s |
| Luftfeuchtigkeit | 25-85 % (Arm) |
| Computer | NVIDIA Jetson Orin Nano |
| LiDAR | 3D-LiDAR |
| IMU | integriert |
| Wahrnehmung | Bildsensoren zur Erkennung von Objekten und QR-Codes |
| Kommunikation | CAN; lokales Netzwerk (LAN) |
| Software | ROS 1 und ROS 2, SDK und API; Kartierung mit Gmapping, Cartographer, RTAB-Map; Simulation in Gazebo |
| Verwendungszweck | Navigation A-B und über mehrere Punkte, Hindernisvermeidung, Erkennen, Greifen und Ablegen von Objekten mit QR-Code, SLAM, Lehre zu ROS und KI |
| Verantwortliche Person in der EU | EUROPNET Sp. z o.o., Kruszyna 61, 49-300 Brzeg, Polen, E-Mail: biuro@airobotyka.pl |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- SCOUT MINI - Benutzerhandbuch (EN, PDF)PDF
Offizielles Handbuch der Plattform: Inbetriebnahme, Anschlüsse, CAN-Protokoll, Parameter.
- PiPER - Benutzerhandbuch (EN, PDF)PDF
Offizielles Handbuch des Arms: Anschluss, Steuerung, Parameter.
- scout_ros2 - ROS-2-Paket für SCOUT (GitHub AgileX)Quellcode des Herstellers
Treiber und Robotermodell von SCOUT für ROS 2.
- piper_ros - Pakete für ROS 1 und ROS 2 für PiPER (GitHub AgileX)Quellcode des Herstellers
ROS-Treiber und Beispiele für den PiPER-Arm, MoveIt.
- Document Center AgileXHerstellerseite
Handbücher, Datenblätter und 3D-Modelle der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versand aus dem Lager in Aachen. Verpackung, Versandgewicht und Transportart (Paket oder Spedition) nennen wir im Angebot, sobald der Hersteller den Lieferumfang bestätigt hat.
Lieferbar. Lieferzeit bis zu 45 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.