
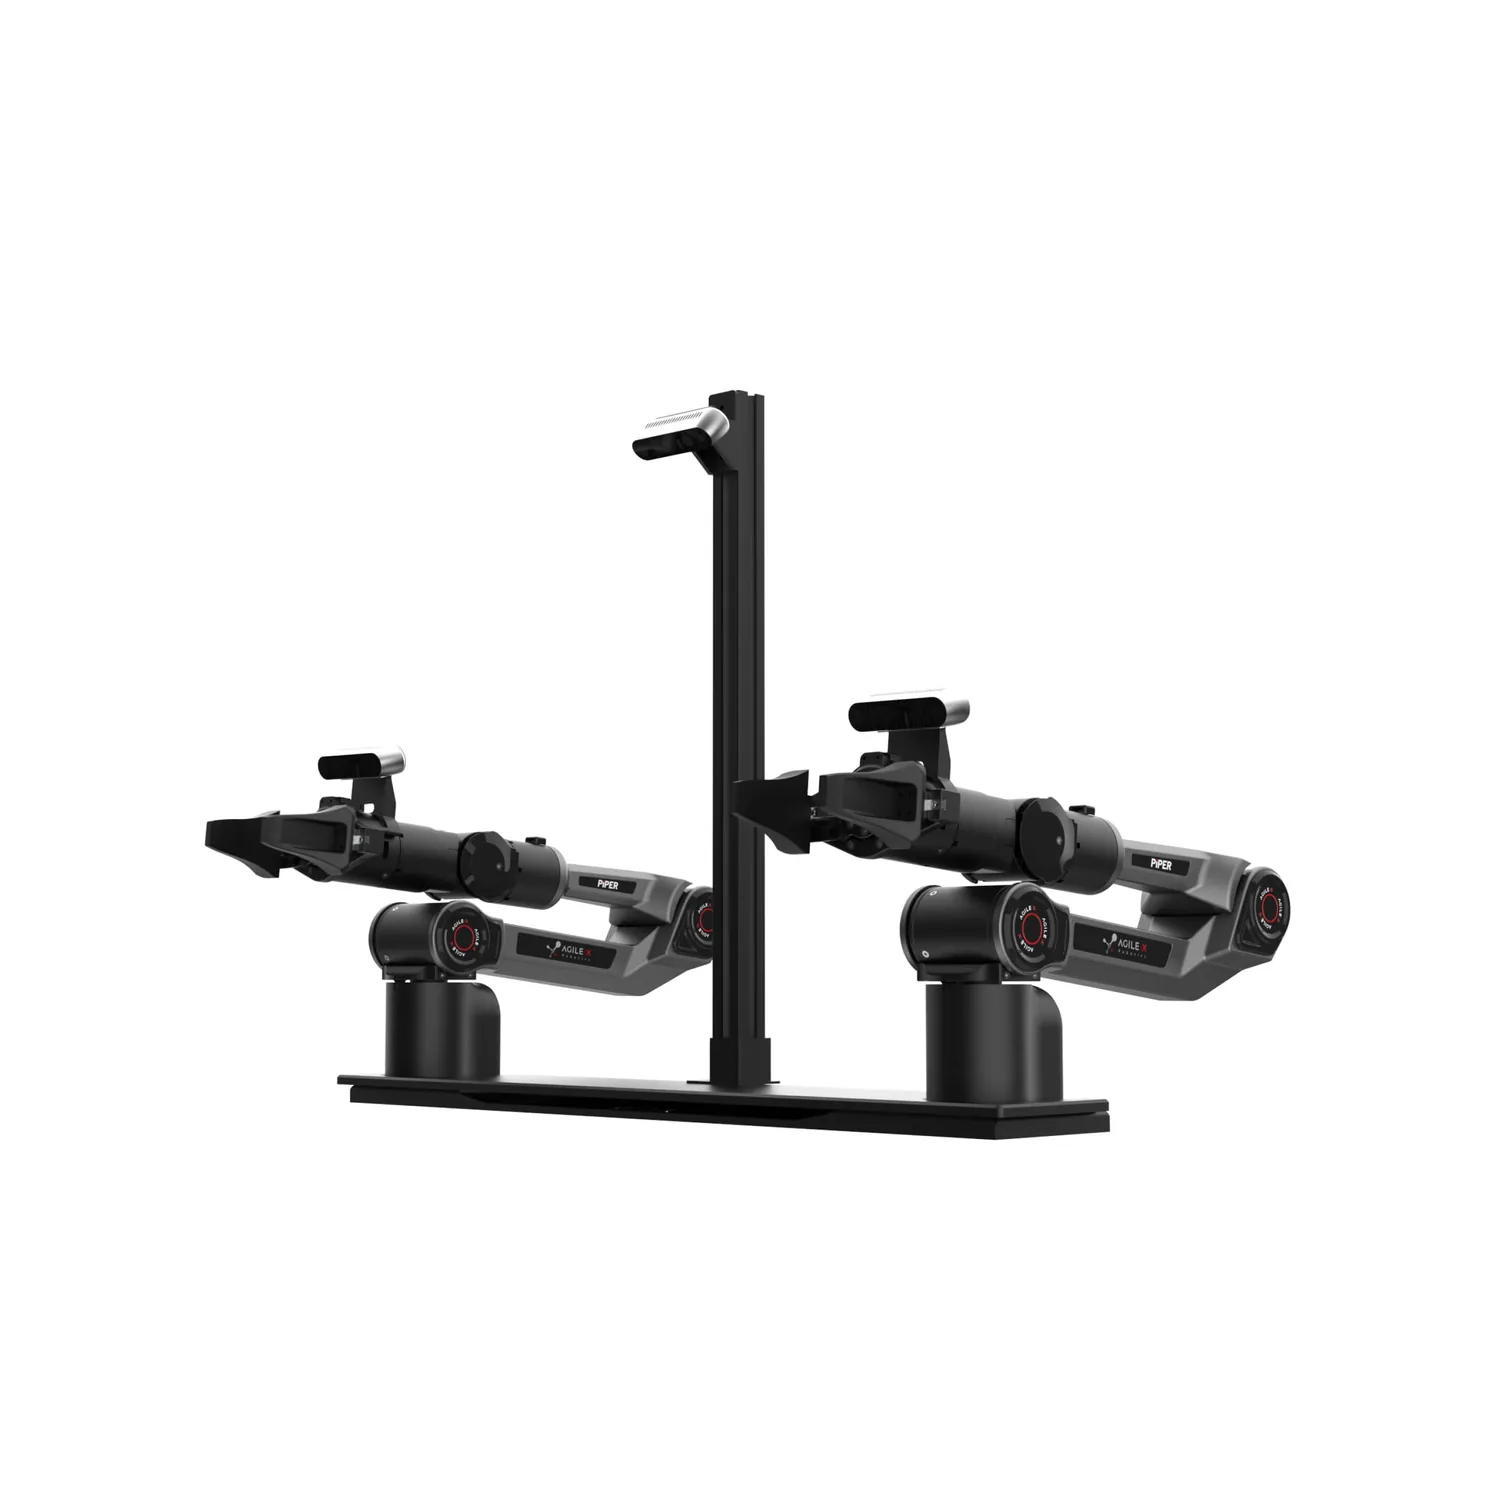
OPEN PiPER
OPEN PiPER ist eine leichte Tischplattform von AgileX mit zwei sechsachsigen PiPER-Armen - für Forschung an zweihändiger Manipulation, Teleoperation und Datenerfassung für Physical AI. Jeder Arm wiegt 4,2 kg, trägt bis zu 1,5 kg und erreicht 626 mm bei ±0,1 mm Wiederholgenauigkeit. Der modulare Aufbau aus Standardkomponenten erlaubt es, einen zweiarmigen Arbeitsplatz in kurzer Zeit aufzubauen, und Programmierschnittstellen sowie Beispielprogramme des Herstellers verkürzen den Weg von der Montage zu den ersten Aufnahmen. Preis auf Anfrage.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferbar. Lieferzeit bis zu 45 Tage ab Auftragsbestätigung.
- 1,5 kg
- TRAGLAST PRO ARM
- 626 mm
- REICHWEITE PRO ARM
- ±0,1 mm
- WIEDERHOLGENAUIGKEIT
Produktbeschreibung
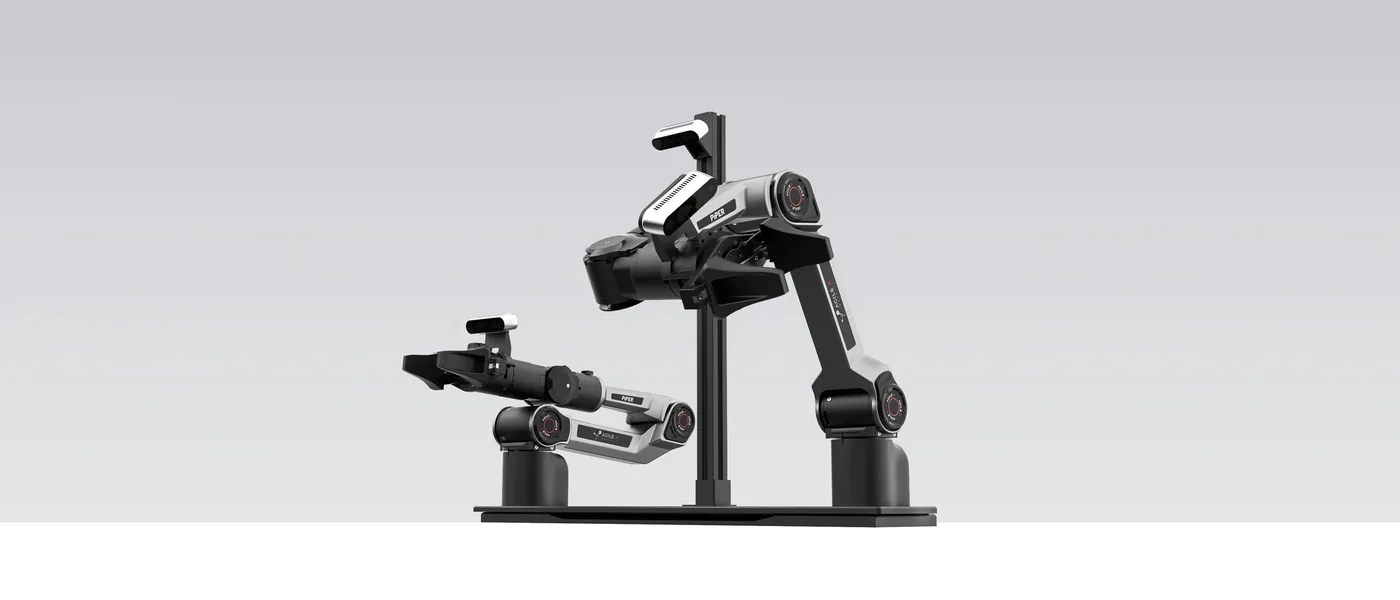
OPEN PiPER besteht aus zwei PiPER-Armen auf einer gemeinsamen Grundplatte mit Säule für eine Kopfkamera; auf dem Herstellerfoto tragen beide Arme außerdem Handgelenkkameras und Zweifingergreifer. Die Arme sind leicht (4,2 kg), und 1,5 kg Traglast, 626 mm Reichweite und ±0,1 mm Wiederholgenauigkeit reichen für typische Tischaufgaben: Gegenstände anreichen, Textilien falten, sortieren und Manipulation vorführen. Versorgung mit 24 V DC und Steuerung über den CAN-Bus sind bei jedem Arm dieselben wie beim einzelnen PiPER.
Der Hersteller richtet die Plattform an Hochschulen, Forschungslabore, die Lehre in Robotik und KI, Entwickler von Embodied AI sowie Start-ups und unabhängige Entwickler, die einen bezahlbaren Prototyp ohne aufwendige Laborinfrastruktur brauchen. Fertige Schnittstellen und Beispiele beschleunigen den Start von Teleoperation und Datenerfassung, und die Plattform lässt sich um eigene Sensoren, Greifer und weitere Aktormodule erweitern. Im Vergleich zu OPEN NERO setzt OPEN PiPER auf geringes Gewicht, Standardkomponenten und schnelle Montage; OPEN NERO hat siebenachsige Arme, umfangreichere multimodale Daten und eine ausgebaute ROS-2- und LeRobot-Umgebung.
Aufbau und Komponenten
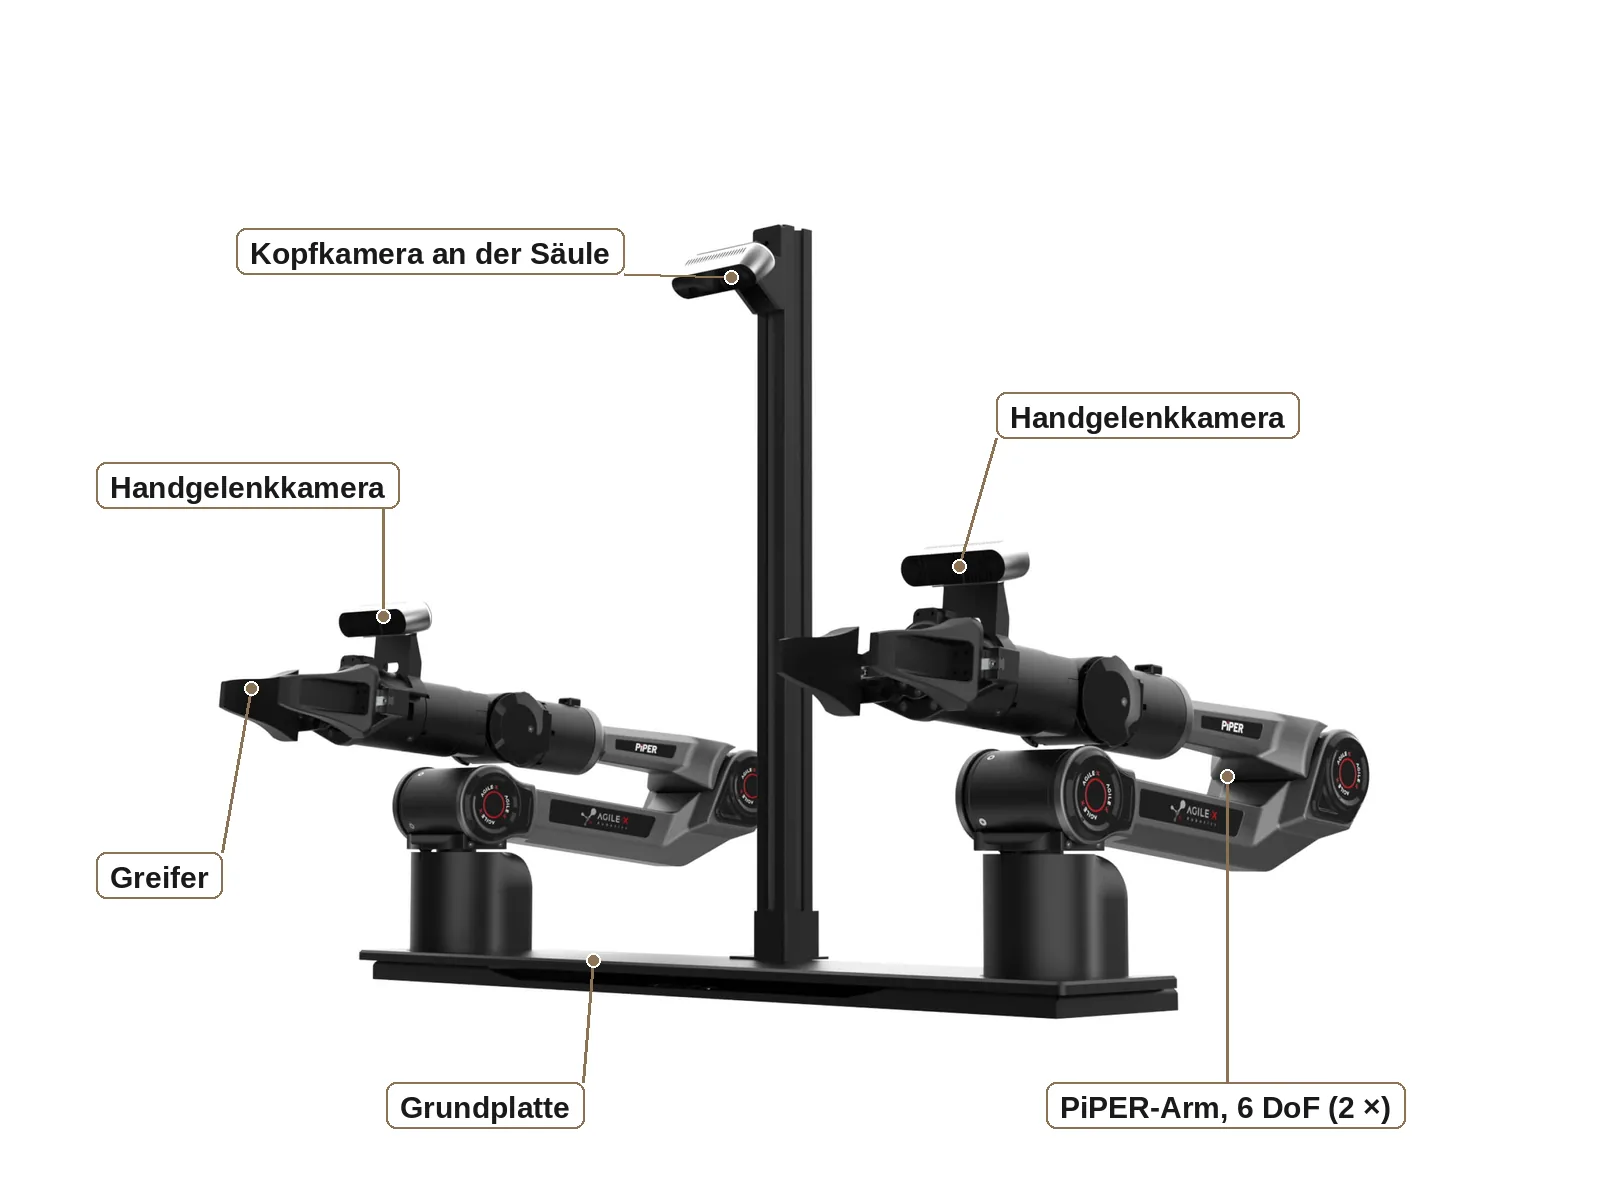
Herstellerfoto mit unseren Beschriftungen; Kameras und Greifer bestätigen wir im Angebot.
Funktionen
Leichter Aufbau, schneller Start
Modularer Aufbau und Standardkomponenten ermöglichen es, einen Tischprototyp für zweihändige Teleoperation in kurzer Zeit zu montieren - von der ersten Integration bis zu Anwendungstests.
Zwei PiPER-Arme im Zusammenspiel
Zwei sechsachsige Arme (4,2 kg, 1,5 kg Traglast, 626 mm Reichweite, ±0,1 mm) erledigen Aufgaben, die beide Hände erfordern, etwa das Falten von Kleidung, und dienen der Forschung an der Koordination zweier Arme.
Offen für eigene Entwicklungen
Programmierschnittstellen und Beispielprogramme des Herstellers verkürzen den Start von Teleoperation und Datenerfassung. Im Herstellerclip führt der Bediener den Arm mit einer VR-Brille.
Anwendungen
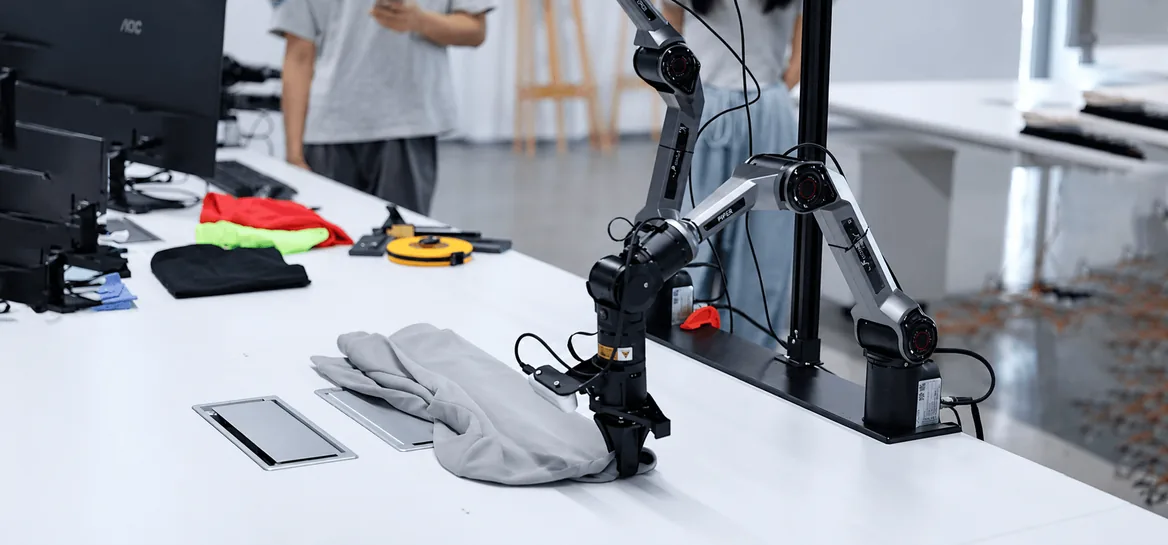
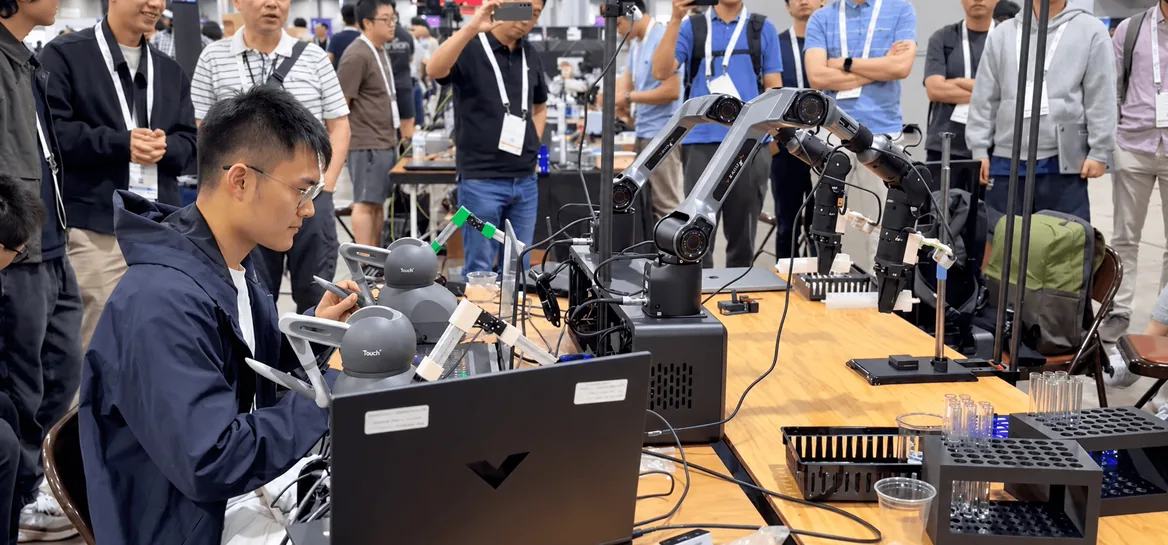
Mobiler Arbeitsplatz für die Datenerfassung
Kompaktes Set zur Aufzeichnung realer Manipulationsdemonstrationen - leicht zu transportieren und dort aufzubauen, wo die Daten entstehen.
Forschung und Lehre zu Physical AI
Lehrveranstaltungen und Experimente zu Robot Learning, Teleoperation, Imitation Learning und Manipulation auf realer Hardware - auch in größeren Gruppen.
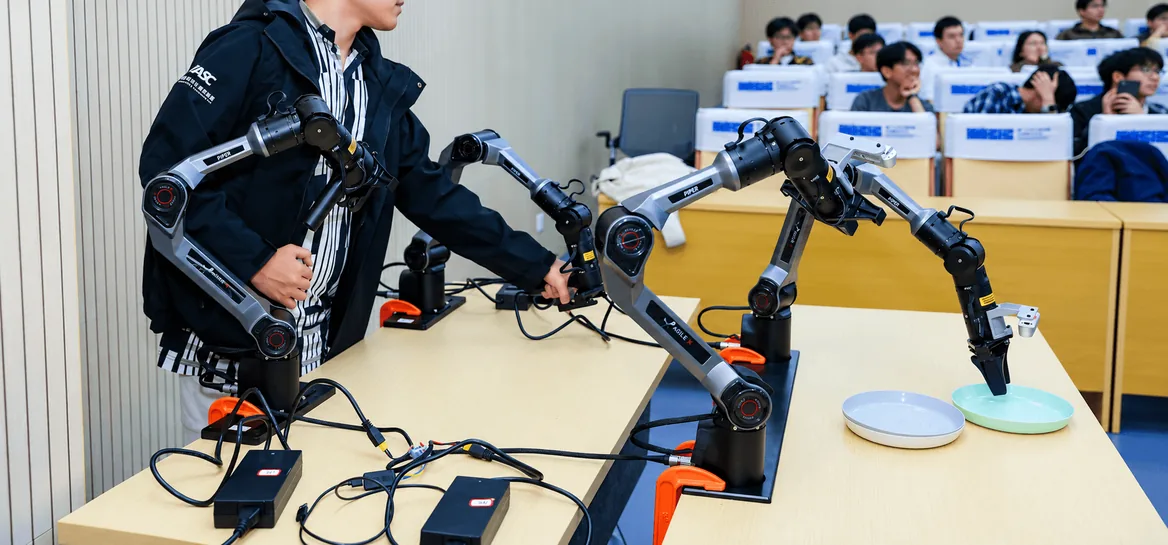
Zweihändige Manipulation und Vorführungen
Koordinierte Aufgaben zweier Arme und anschauliche Live-Vorführungen bei der Entwicklung von Manipulations-Policies.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- 2 × PiPER-Arm, 6 DoF1,5 kg Traglast, 626 mm Reichweite und ±0,1 mm Wiederholgenauigkeit pro Arm
- Grundplatte mit Säule für die Kopfkameragemeinsame Basis beider Arme
- Kameras: Kopfkamera und Handgelenkkamerasauf dem Herstellerfoto zu sehen; Modelle und Anzahl bestätigen wir im Angebot
- Zweifingergreiferauf dem Herstellerfoto zu sehen; den Lieferumfang bestätigen wir im Angebot
- Programmierschnittstellen und Beispielprogramme des Herstellerspiper_sdk (Python), piper_ros (ROS 1 und ROS 2), Beispiele für Teleoperation und Datenerfassung
- Gerät für die Teleoperationz. B. Universal Master Arm - die Auswahl legen wir im Angebot fest
Spezifikation
| Typ | leichte zweiarmige Tischplattform für zweihändige Manipulation, Teleoperation und Datenerfassung |
| Roboterarm | 2 × PiPER |
| Anzahl Freiheitsgrade | 6 pro Arm |
| Traglast | 1,5 kg pro Arm |
| Armgewicht | 4,2 kg pro Arm |
| Reichweite | 626 mm pro Arm |
| Wiederholgenauigkeit | ±0,1 mm |
| Versorgung | 24 V DC (jeder Arm) |
| Kommunikation | CAN, 1 Mbit/s (jeder Arm) |
| Betriebstemperatur | -20 bis 50 °C (Arm) |
| Montageschnittstelle | Armbasis 70 × 70 mm, 4 × M5 |
| Montage | auf dem Tisch: beide Arme auf einer gemeinsamen Grundplatte mit Säule für die Kopfkamera |
| Software | Programmierschnittstellen und Beispiele des Herstellers für Teleoperation und Datenerfassung; piper_ |
| Integration | Erweiterung um eigene Sensoren, Greifer und Aktormodule |
| Verwendungszweck | zweihändige Manipulation, Teleoperation, Imitation Learning, Lehre zu Physical AI |
| Hinweis | Der Hersteller veröffentlicht kein eigenes Datenblatt für OPEN PiPER; Armdaten laut Produktseite und PiPER-Dokumentation. Kameras und Greifer bestätigen wir im Angebot. |
| Verantwortliche Person in der EU | EUROPNET Sp. z o.o., Kruszyna 61, 49-300 Brzeg, Polen, E-Mail: biuro@airobotyka.pl |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- PiPER - Produktdatenblatt des Herstellers (EN, PDF)PDF
Daten des PiPER-Arms, aus dem die Plattform aufgebaut ist.
- PiPER - Benutzerhandbuch (EN, PDF)PDF
Offizielles Handbuch des Arms: Anschluss, Steuerung, Parameter.
- piper_sdk - Python-SDK (GitHub AgileX)Quellcode des Herstellers
Python-Bibliothek des Herstellers: Steuerung über CAN, Statusabfrage, Beispiele.
- piper_ros - Pakete für ROS 1 und ROS 2 (GitHub AgileX)Quellcode des Herstellers
ROS-Treiber und Beispiele für PiPER, MoveIt.
- Document Center AgileXHerstellerseite
Handbücher, Datenblätter und 3D-Modelle der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versand aus dem Lager in Aachen. Verpackung, Versandgewicht und Transportart (Paket oder Spedition) nennen wir im Angebot, sobald der Hersteller den Lieferumfang bestätigt hat.
Lieferbar. Lieferzeit bis zu 45 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.