
OPEN NERO
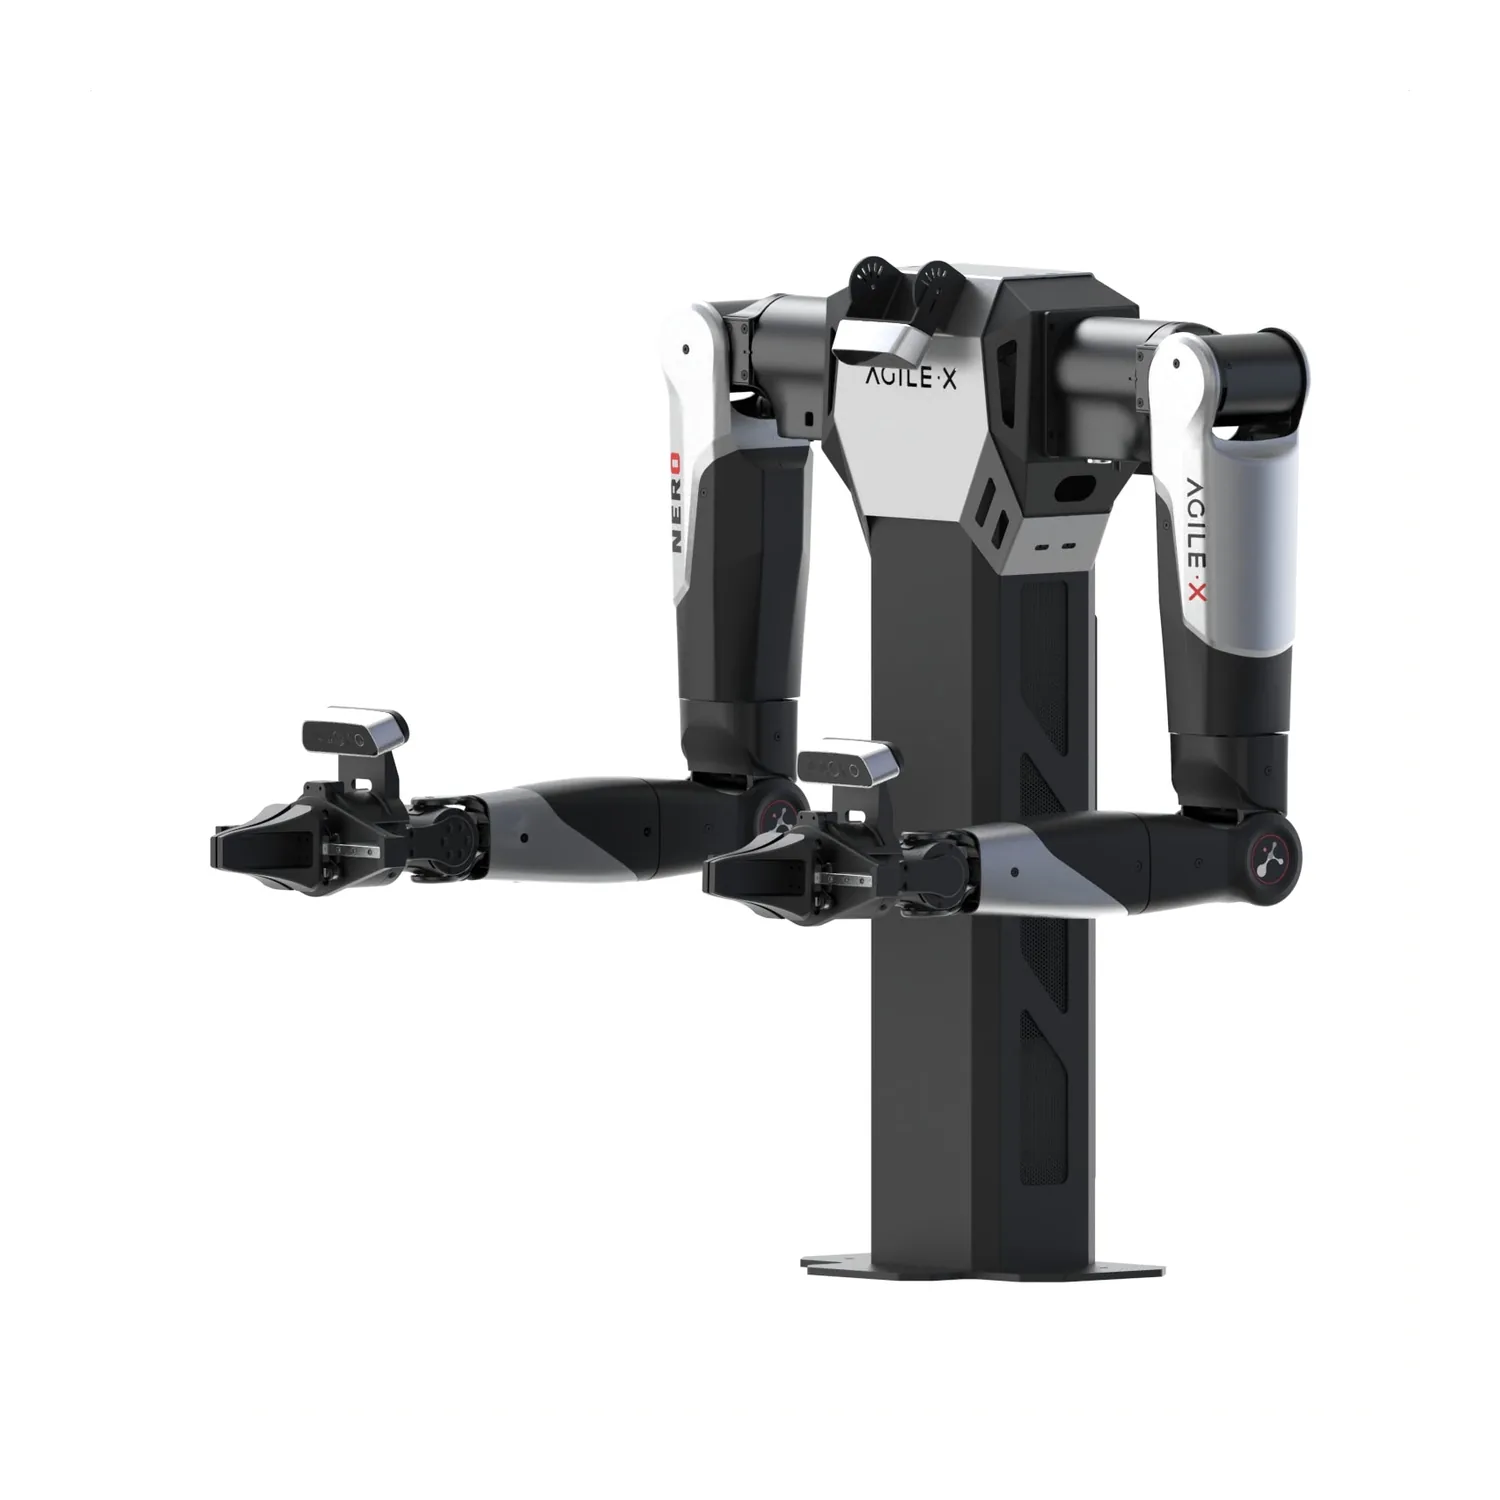
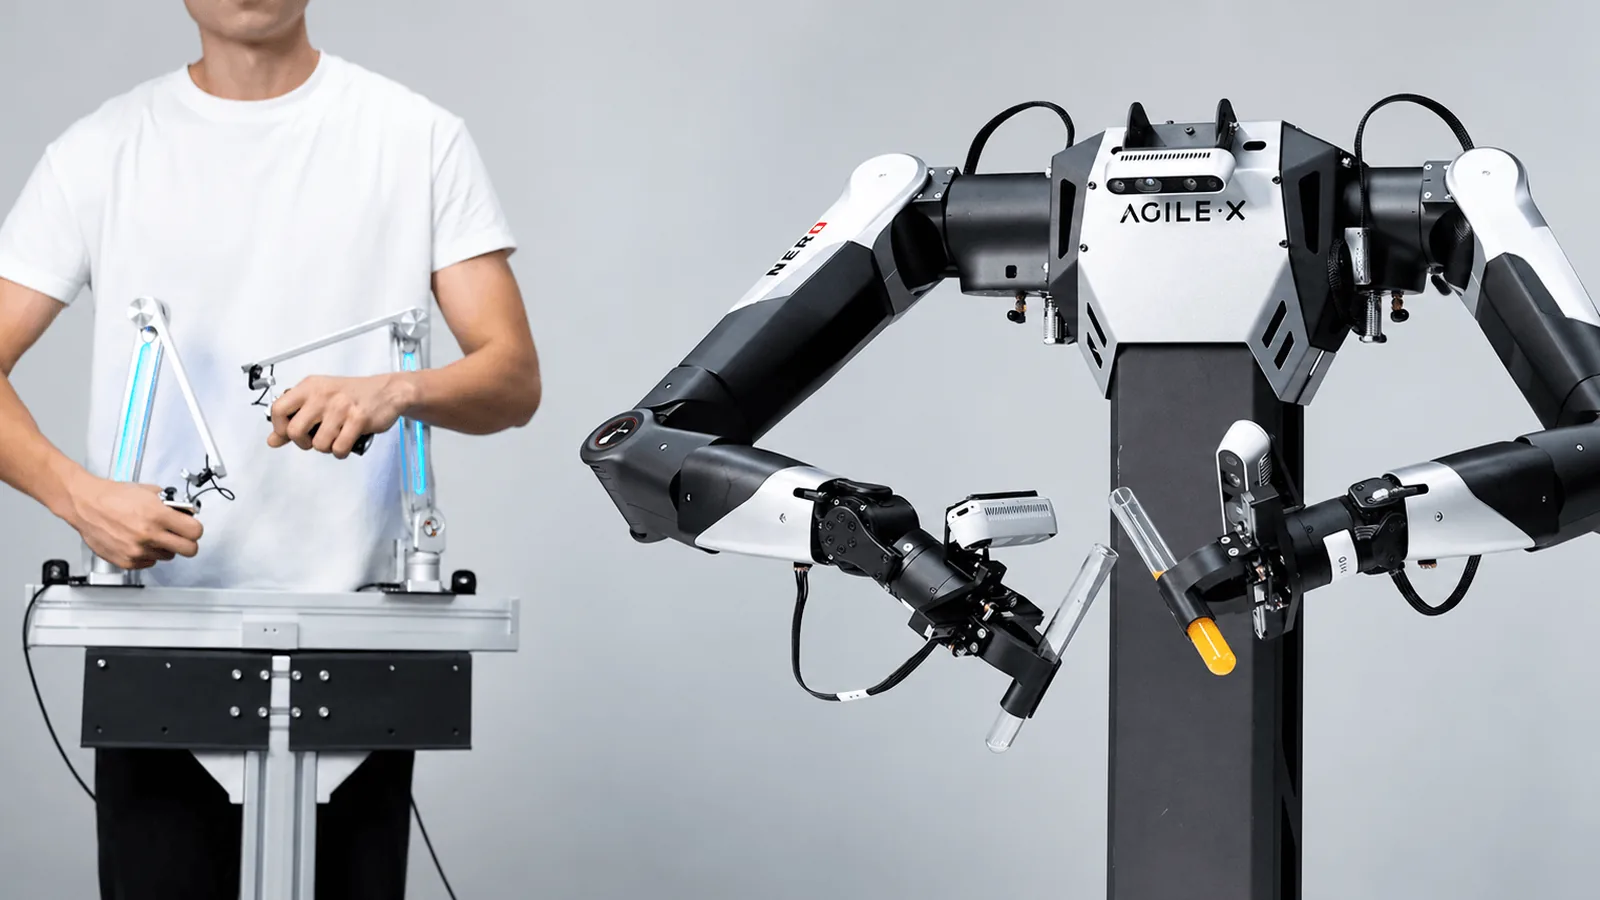
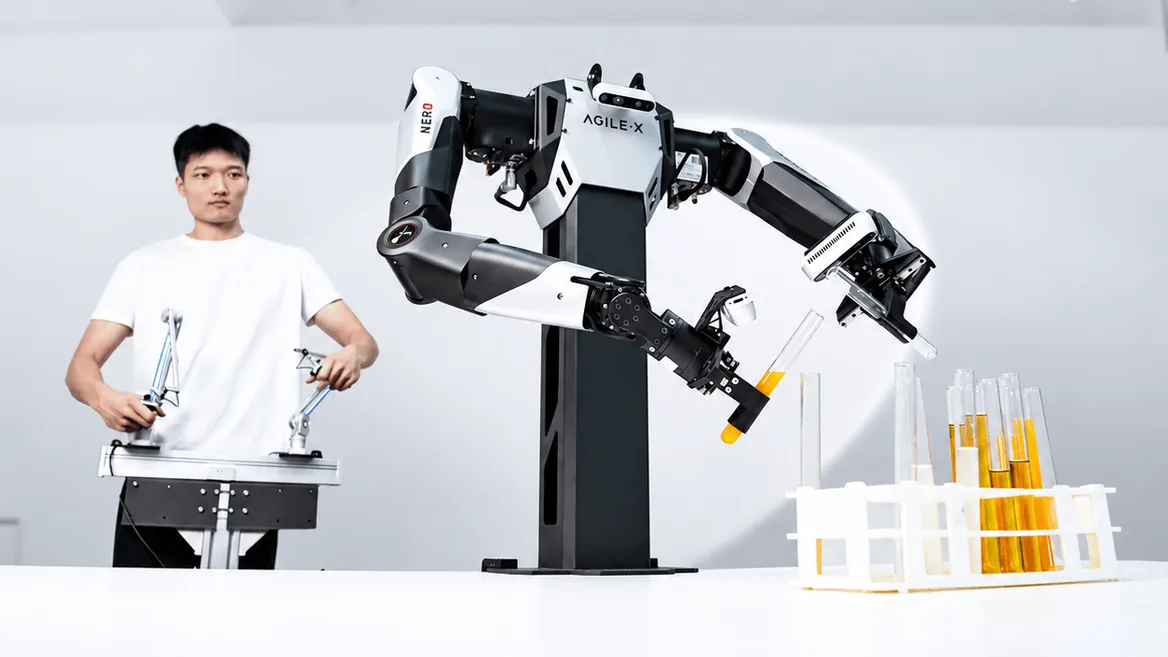
OPEN NERO ist eine zweiarmige Tischplattform von AgileX für Teleoperation und Datenerfassung im Robot Learning. Zwei siebenachsige NERO-Arme (3 kg Traglast und 580 mm Reichweite pro Arm, Wiederholgenauigkeit ±0,1 mm) sitzen auf einem gemeinsamen Ständer; der Bediener führt sie mit zwei Führungsarmen Universal Master Arm. Drei Orbbec-Tiefenkameras und ein Industrie-PC mit Intel i5-12450H zeichnen synchron RGB-Bild, Tiefe, Gelenkwinkel, Endeffektor-Pose und Greiferöffnung in den Formaten MCAP und LeRobot auf. Das System läuft unter Ubuntu 22.04 und ROS 2 Humble, die Aufnahmeaufgaben werden im Browser verwaltet. Preis auf Anfrage.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferbar. Lieferzeit bis zu 45 Tage ab Auftragsbestätigung.
- 3 kg
- TRAGLAST PRO ARM
- 580 mm
- REICHWEITE PRO ARM
- ±0,1 mm
- WIEDERHOLGENAUIGKEIT
Produktbeschreibung
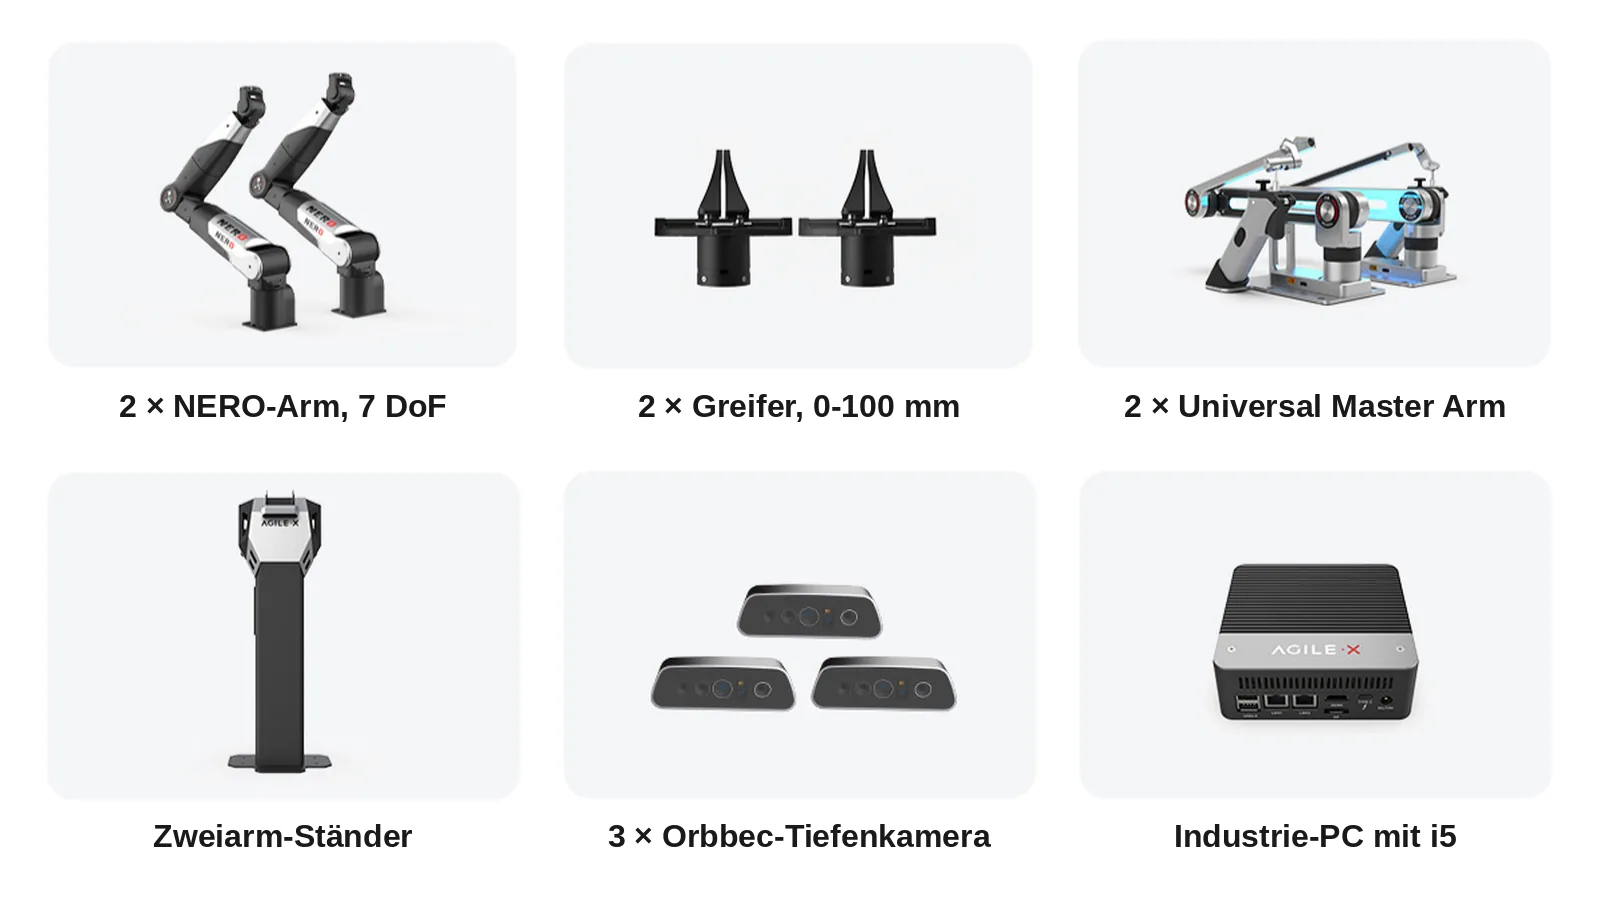
OPEN NERO vereint an einem Arbeitsplatz alles, was für die Aufzeichnung zweihändiger Demonstrationen nötig ist: zwei NERO-Arme mit sieben Freiheitsgraden auf einem Ständer mit Kamerakopf, zwei Greifer mit 0-100 mm Öffnungsweite, zwei Führungsarme Universal Master Arm für den Bediener, drei Tiefenkameras Orbbec DaBai DC1 und einen Industrie-PC (Intel i5-12450H, 8 GB DDR4, 2 TB SSD, erweiterbar). Die siebte Achse macht die Bewegung redundant: Der Ellbogen kann seine Lage ändern, während der Greifer in derselben Position bleibt - das erleichtert das Umfahren von Hindernissen und menschenähnliche Griffe. Jeder Arm wiegt 4,8 kg, trägt bis zu 3 kg und erreicht 580 mm bei ±0,1 mm Wiederholgenauigkeit.
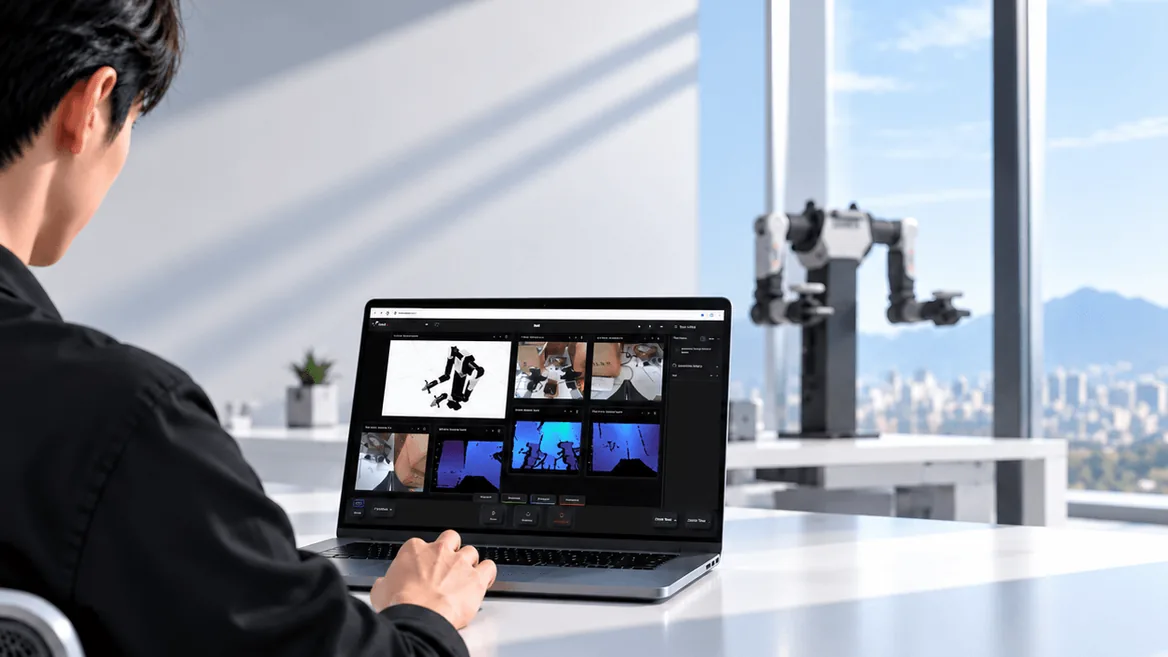
Während der Teleoperation zeichnet das System RGB-Bild, Tiefe, Gelenkwinkel, Endeffektor-Pose und Greiferöffnung synchron auf - in MCAP und LeRobot, bereit für Imitation Learning, das Training von VLA-Modellen und die Entwicklung von Policies. Die Aufnahmeaufgaben laufen über eine einheitliche Weboberfläche im Browser, sodass sich Sessions leicht wiederholen und skalieren lassen. Dank der kompakten Tischbauweise ist der Arbeitsplatz schnell in ein anderes Labor umgezogen. Software: Ubuntu 22.04 LTS und ROS 2 Humble; auf GitHub stellt der Hersteller das URDF/Xacro-Modell der gesamten Plattform für RViz2 und Isaac Sim bereit. Gegenüber OPEN PiPER haben die NERO-Arme eine Achse mehr und die doppelte Traglast - OPEN NERO passt daher besser zu feinfühliger Manipulation und Forschung an komplexen Bewegungen.
Aufbau und Komponenten
Funktionen
Schnell auf dem Tisch eingerichtet
Kompakte Tischbauweise: Arme, Kameras und Rechner sind auf einem Ständer integriert, sodass sich der Arbeitsplatz schnell aufbauen und zwischen Räumen und Aufgaben wechseln lässt.
Multimodale Daten aus einer Session
RGB-Bild der drei Kameras, Tiefenkarte, Gelenkwinkel, Endeffektor-Pose und Greiferöffnung werden synchron gespeichert - bereit für Imitation Learning, das Training von VLA-Modellen und die Entwicklung von Policies.
Aufnahmen im Browser verwalten
Eine einheitliche Weboberfläche mit übersichtlicher Bedienung der Datenerfassungsaufgaben - Sessions lassen sich leichter einrichten, wiederholen und skalieren.
Sieben Freiheitsgrade pro Arm
Die redundante Kinematik der NERO-Arme erlaubt es, die Ellbogenlage bei gleicher Greiferposition zu ändern - für feinfühlige Manipulation und komplexe Haltungsanpassungen.
Anwendungen
Labore für Embodied AI und Hochschulen
Für Forschung an zweihändiger Manipulation, Teleoperation, Imitation Learning und Robotersteuerung. Der Bediener führt die NERO-Arme mit Führungsarmen, und jede Demonstration speichert das System als synchronisierten Datensatz.
Datenerfassung für Robot Learning
Datenteams zeichnen reale zweihändige Demonstrationen auf und erhalten sie direkt in MCAP und LeRobot - zum Trainieren und Bewerten von Manipulations-Policies. Die Aufnahmesessions werden im Browser verwaltet und lassen sich leicht wiederholen und auf mehrere Bediener verteilen.
Humanoide Roboter und Zweiarmsysteme
Teams, die Humanoide und zweiarmige Roboter bauen, testen auf OPEN NERO Teleoperation, Koordination beider Arme und Manipulation, bevor sie Algorithmen auf die eigene Konstruktion übertragen.
Industrielle Entwicklung
Prototypen für Aufgaben, die zwei Hände erfordern: Montage, Handhabung, Sortieren und andere koordinierte Abläufe. Siebenachsige Arme bilden Bewegungen ab, die mit einem sechsachsigen Arm schwer umzusetzen sind.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- 2 × NERO-Arm, 7 DoF3 kg Traglast, 580 mm Reichweite und ±0,1 mm Wiederholgenauigkeit pro Arm
- 2 × ZweifingergreiferBackenöffnung 0-100 mm
- 2 × Universal Master ArmFührungsarme, mit denen der Bediener den Roboter in Echtzeit führt
- Zweiarm-StänderSäule mit Kamerakopf, an der beide Arme montiert sind
- 3 × Tiefenkamera Orbbec DaBai DC1RGB- und Tiefenbild aus mehreren Blickwinkeln
- Industrie-PCIntel i5-12450H, 8 GB DDR4, 2 TB SSD (erweiterbar), Ubuntu 22.04 und ROS 2 Humble
Spezifikation
| Typ | zweiarmige Tischplattform für Teleoperation und Datenerfassung (Bimanual Teleoperation) |
| Roboterarm | 2 × NERO, redundante Kinematik |
| Anzahl Freiheitsgrade | 7 pro Arm |
| Traglast | 3 kg pro Arm |
| Armgewicht | 4,8 kg pro Arm |
| Reichweite | 580 mm pro Arm |
| Wiederholgenauigkeit | ±0,1 mm pro Arm |
| Greifer | 2 × Zweifingergreifer, Öffnungsweite 0-100 mm |
| Führungsarme (Teleoperation) | 2 × Universal Master Arm (6 DoF) |
| Tiefenkamera | 3 × Orbbec DaBai DC1 |
| Computer | Industrie-PC: Intel i5-12450H, 8 GB DDR4, 2 TB SSD (erweiterbar) |
| Betriebssystem | Ubuntu 22.04 LTS, ROS 2 Humble |
| Erfasste Daten | RGB, Tiefe, Gelenkwinkel, Endeffektor-Pose, Greiferöffnung - synchron |
| Datenformate | MCAP, LeRobot |
| Software | Weboberfläche zur Verwaltung der Datenerfassung; LeRobot; URDF/ |
| Montage | auf dem Tisch: beide Arme und Kamerakopf auf einem gemeinsamen Ständer |
| Hinweis | Parameter aus Herstellertests unter kontrollierten Bedingungen; reale Werte können abweichen. |
| Verantwortliche Person in der EU | EUROPNET Sp. z o.o., Kruszyna 61, 49-300 Brzeg, Polen, E-Mail: biuro@airobotyka.pl |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- OPEN NERO - Produktdatenblatt des Herstellers (EN, PDF)PDF
Offizielles AgileX-Dokument: Lieferumfang, Daten der Arme, Kameras und des Rechners.
- open_nero - URDF/Xacro-Modell der Plattform (GitHub AgileX)Quellcode des Herstellers
Modell der gesamten Plattform für RViz2 und Isaac Sim, ROS 2 Humble.
- pyAgxArm - Python-SDK für NERO-Arme (GitHub AgileX)Quellcode des Herstellers
Herstellerbibliothek zur Steuerung der Arme NERO und PiPER, mit Beispielen.
- Universal Master Arm - Herstellerdokumentation (EN, PDF)PDF
Der in OPEN NERO verwendete Führungsarm: Parameter und Anschluss.
- Document Center AgileXHerstellerseite
Handbücher, Datenblätter und 3D-Modelle der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versand aus dem Lager in Aachen. Verpackung, Versandgewicht und Transportart (Paket oder Spedition) nennen wir im Angebot, sobald der Hersteller den Lieferumfang bestätigt hat.
Lieferbar. Lieferzeit bis zu 45 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.