
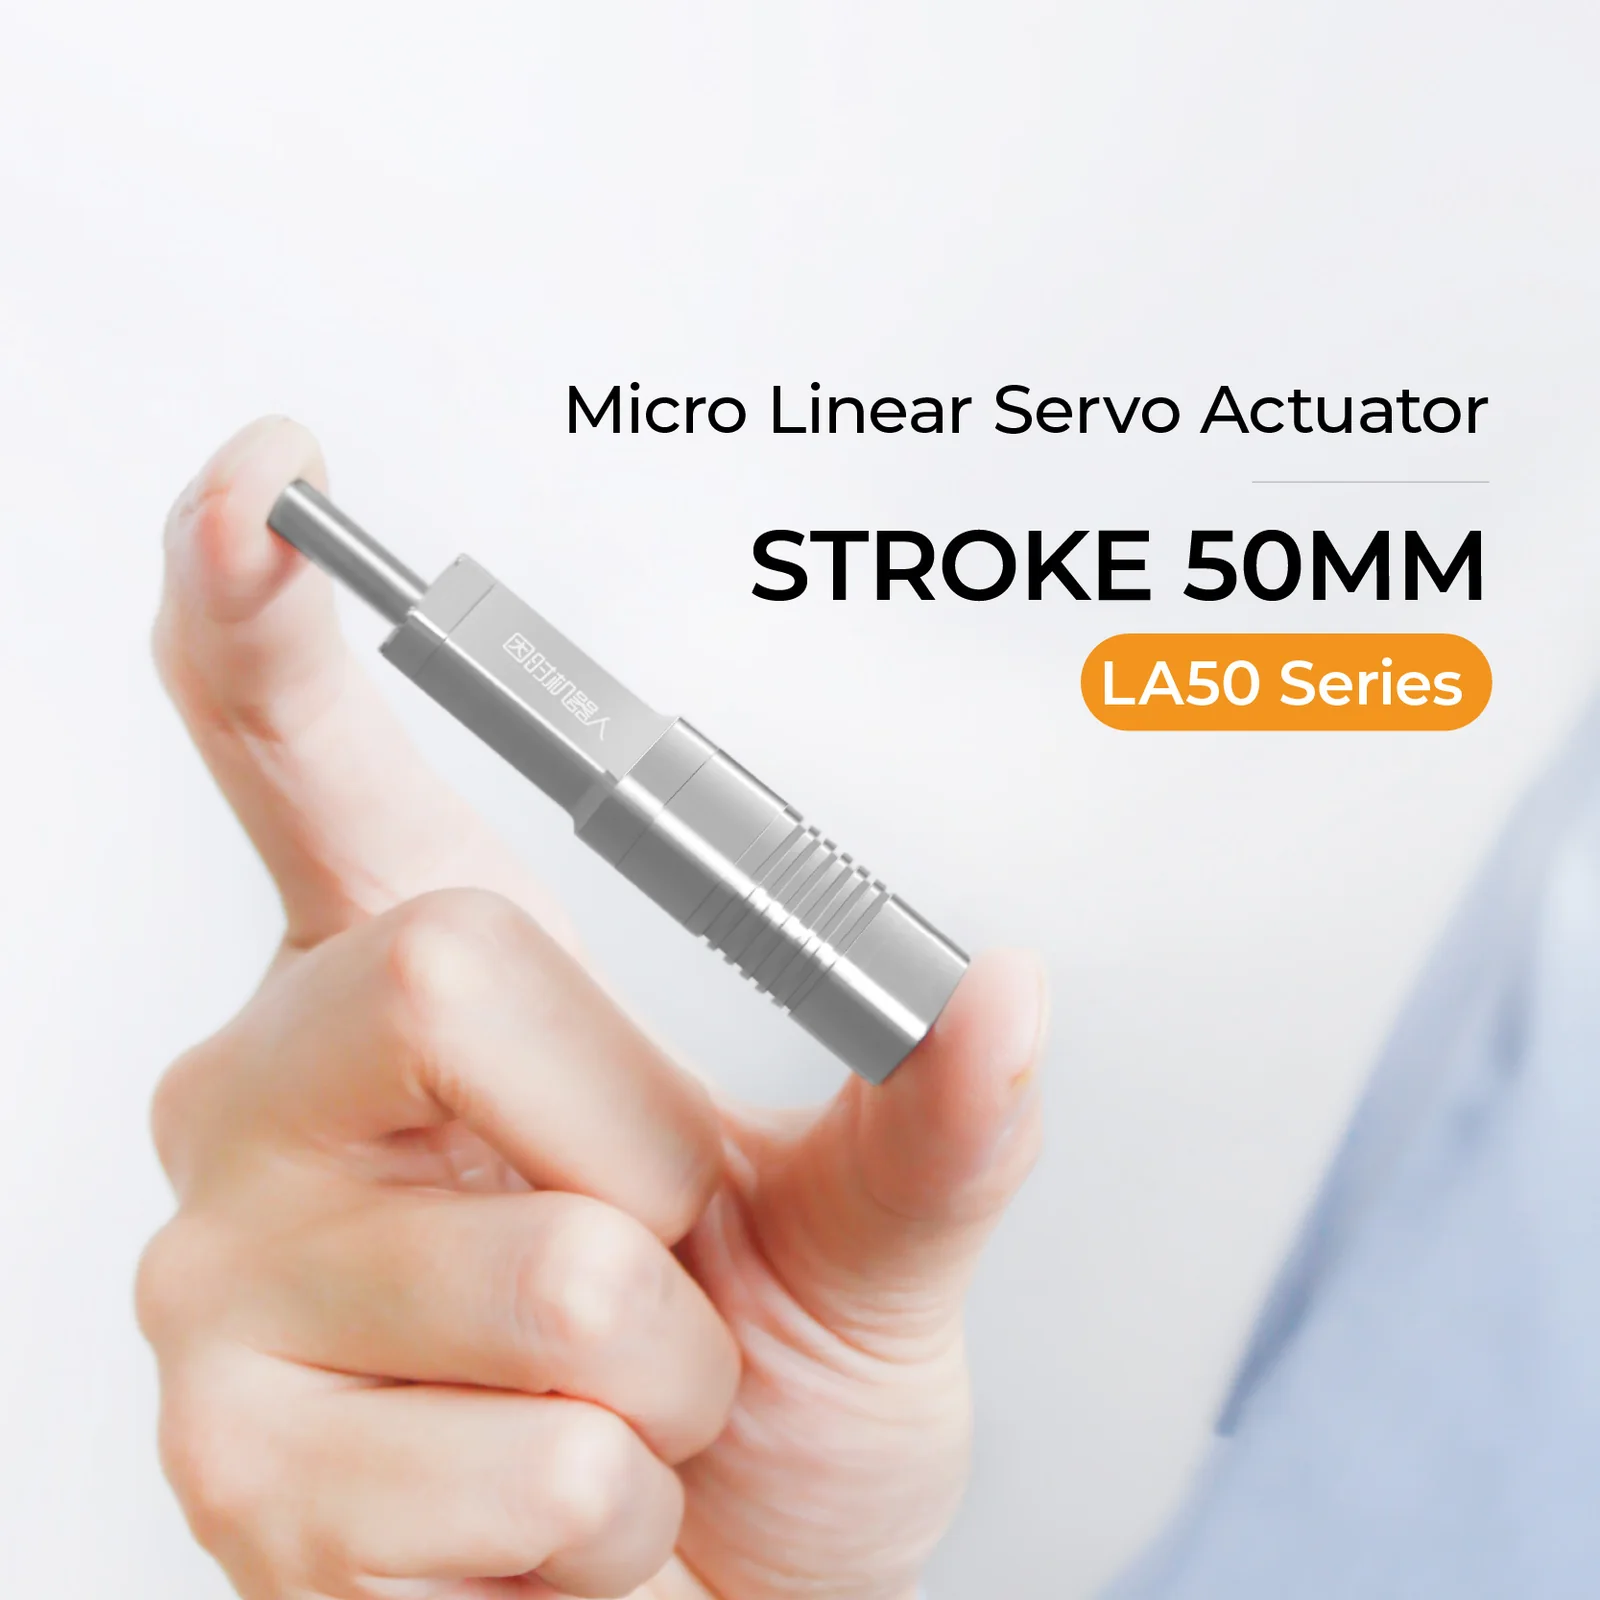
Inspire Robots LA50
LA50 ist ein Mikro-Linearaktuator von Inspire Robots der Serie LA mit 50 mm Hub und 42 g Gewicht: Kraft bis 50 N, Geschwindigkeit bis 17 mm/s, Wiederholgenauigkeit ±0,1 mm. Verkauf auf Anfrage, individuelles Angebot.
Preis und Lieferzeit werden abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
- 50 mm
- Hub
- 50 N
- Max. Kraft
- 17 mm/s
- Max. Geschwindigkeit
Produktbeschreibung
Die Serie LA sind die Standard-Mikro-Linearaktuatoren von Inspire Robots in schlanker Bauform: eisenloser Motor, Planetengetriebe, Spindel, absoluter Positionssensor und ein Regler mit geschlossenem Positions- und Geschwindigkeitsregelkreis sitzen in einem Gehäuse mit 10,8 x 13,2 mm Querschnitt. Die Motorachse liegt in einer Linie mit der Spindel, daher die gestreckte Form und der kleinste Querschnitt der Familie. Der Hersteller sieht die Serie dort vor, wo Querschnitt und genaue Positionierung zählen: in Fingern von Roboterhänden und Greifern, in Labor- und Medizingeräten sowie in Prototypen, in die ein klassischer Aktuator nicht passt.
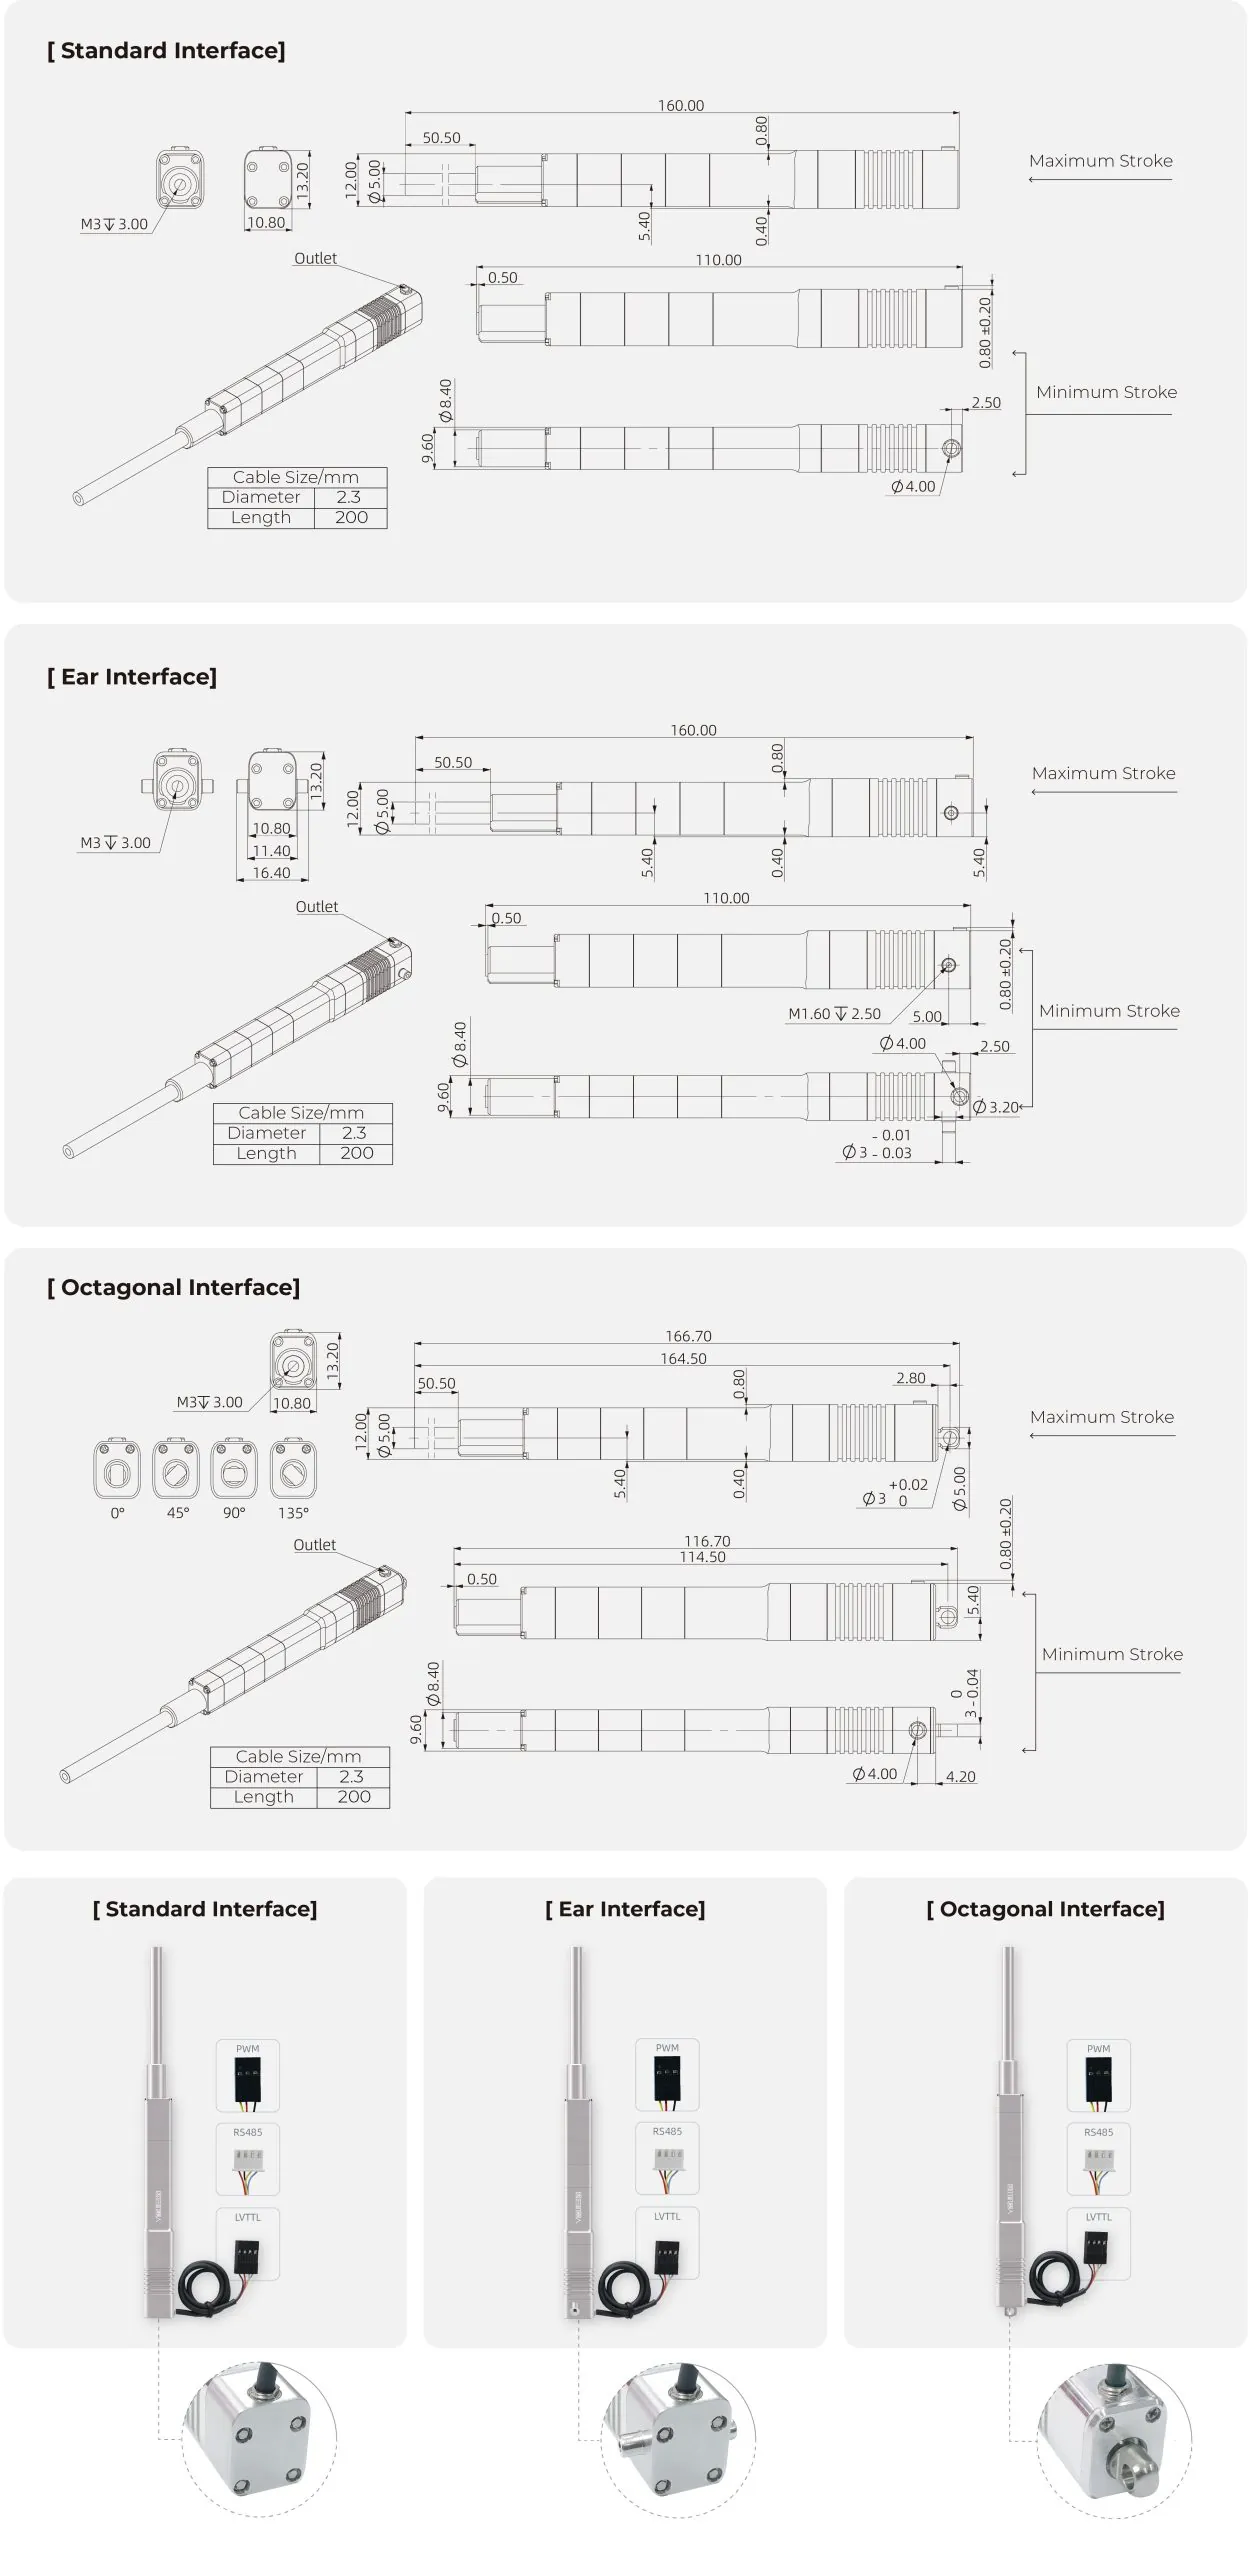
Das Modell LA50 hat 50 mm Hub, eine Gesamtlänge von 160 mm bei ausgefahrener Schubstange (110 mm eingefahren) und wiegt 42 g. Der Hersteller bietet dieses Modell in 1 Geschwindigkeitsstufen an, also Übersetzungsvarianten, die Teil des Modellcodes sind (z. B. LA50-02): Stufe 02: Maximalkraft 50 N, Blockierkraft 80 N, Selbsthemmung 80 N, 17 mm/s im Leerlauf und 8 mm/s unter Volllast. Eine höhere Stufe bedeutet schnellere Bewegung bei geringerer Kraft. Versorgung 8 V DC ±10 %, Ruhestrom 0,02 A, Spitzenstrom 2 A; Wiederholgenauigkeit ±0,1 mm, Betrieb bei von -10 bis +60 °C, Gehäuse in Schutzart IP40.
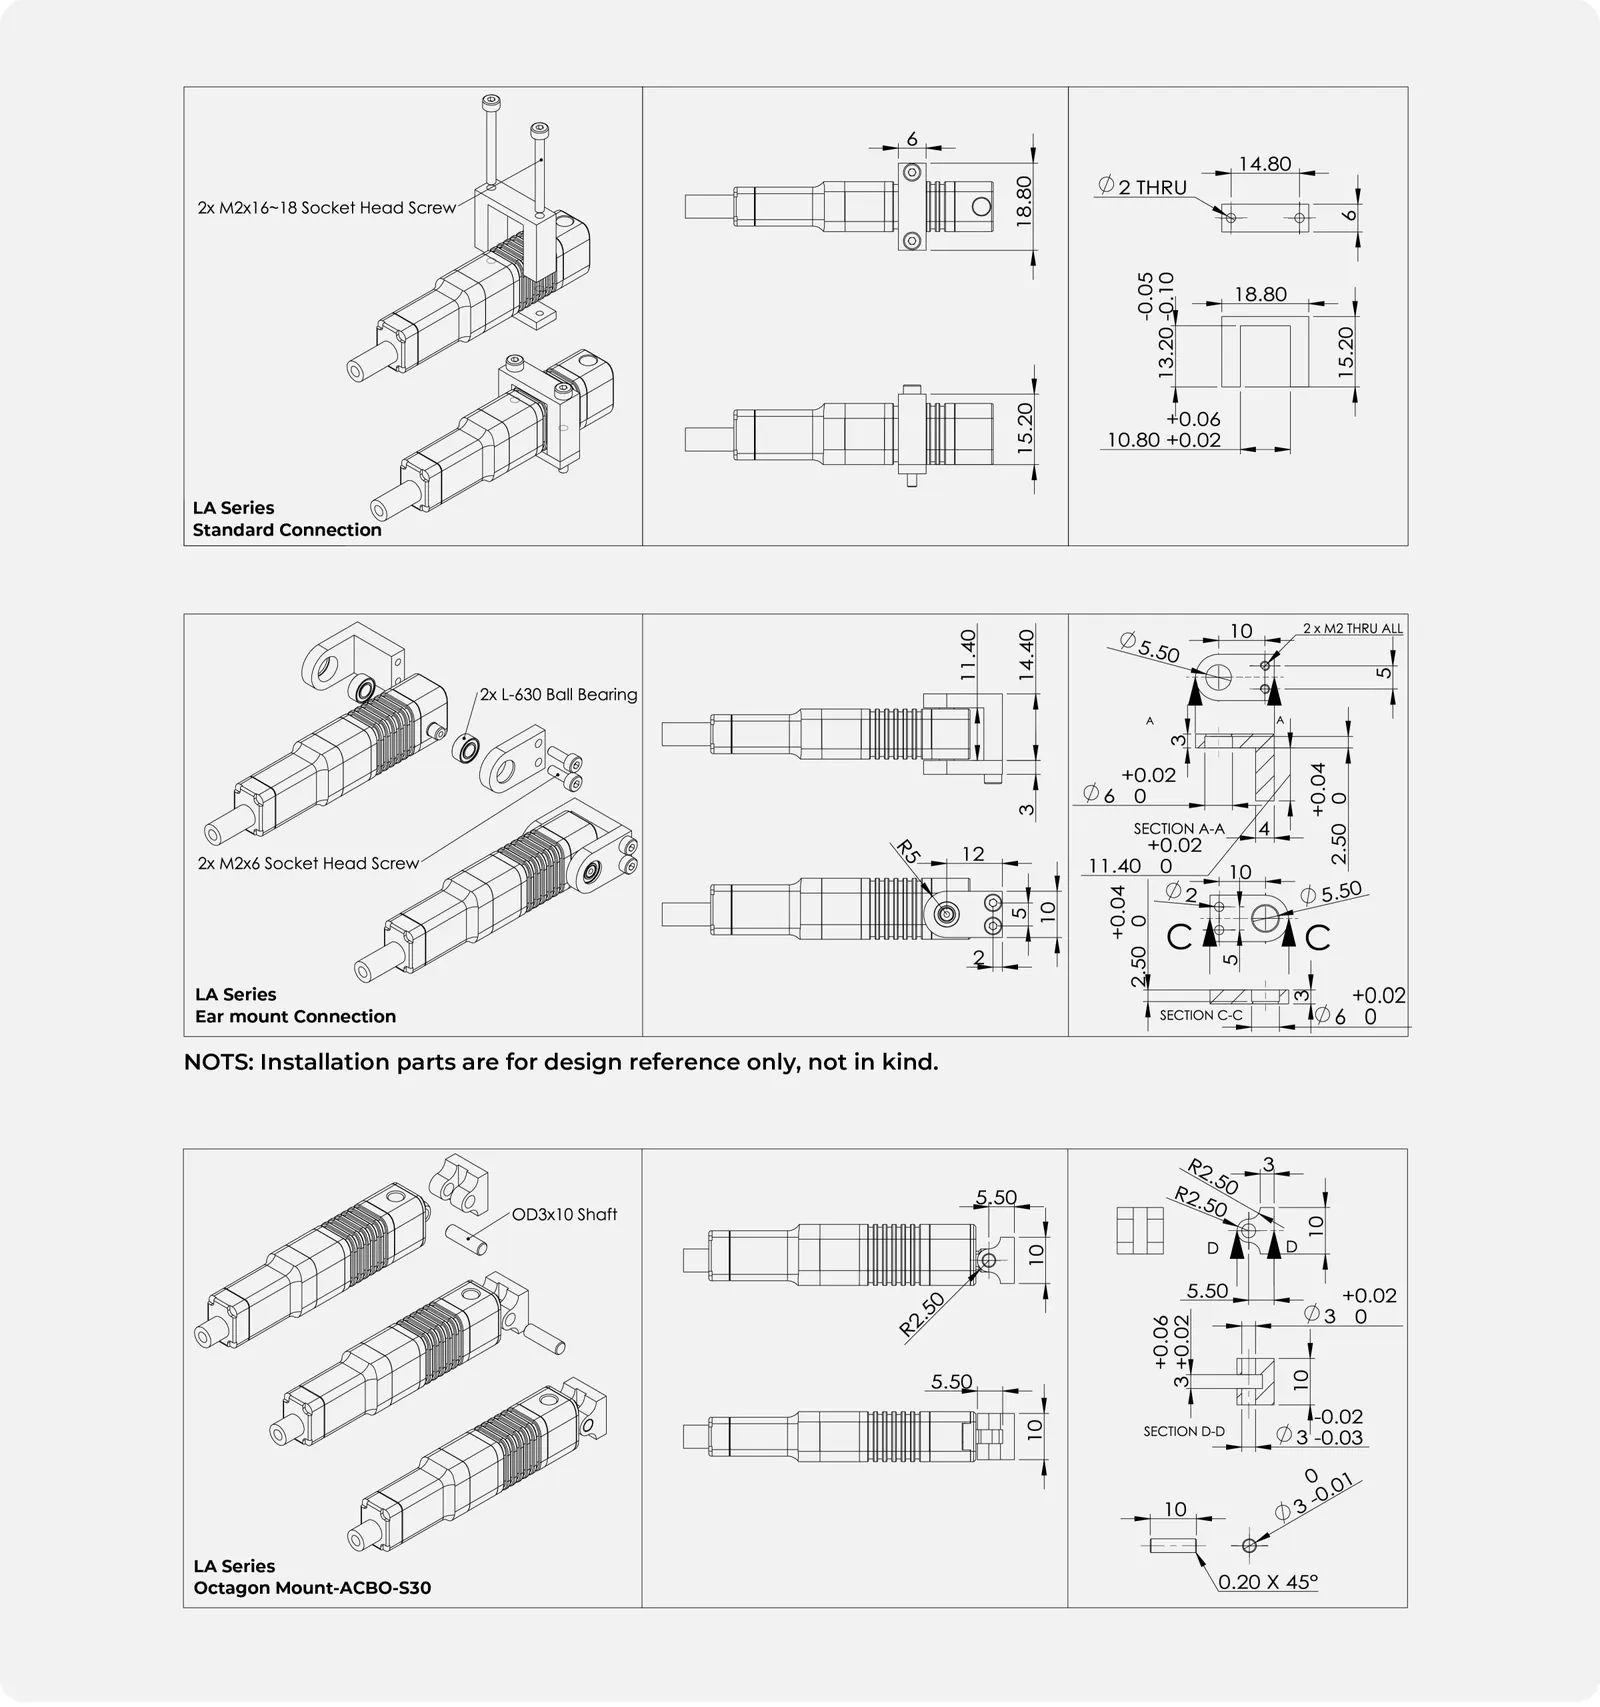
Die Ansteuerung erfolgt über eine serielle LVTTL-Schnittstelle mit 3,3 V (921 600 Bit/s, Adressierung von bis zu 254 Aktuatoren an einem Bus), ein PWM-Signal mit 50 oder 333 Hz oder RS485, je nach Steckerausführung; die Position wird in 2000 Schritten pro Hub vorgegeben, und der Regler kennt die Betriebsarten: Positionierung mit Bahnplanung, Folgebetrieb (Servo, Positionsvorgabe alle 10-50 ms), Geschwindigkeitsmodus, Spannungsmodus. Laut FAQ des Herstellers sollte die LVTTL-Leitung 50 cm nicht überschreiten, längere Verbindungen laufen über RS485 (Modbus RTU über den Konverter AED-LA-92-12). Schutzfunktionen: Überstromschutz 300-1500 mA (einstellbar), Übertemperaturschutz 80 °C mit Rückkehr bei 60 °C, Fehlerquittierung per Befehl. Der Aktuator hat an der Stirn der Schubstange ein Innengewinde M3 (3 mm tief) und hinten drei mechanische Schnittstellenvarianten: einen Standard-Klemmhalter für zwei Schrauben M2, Ösen mit Zapfen Ø3 mm für Lager L-630 sowie einen achteckigen Sockel mit der Kupplung AMI-LA-ACBO-S30, die um 0, 45, 90 oder 135° gedreht werden kann. Die Befestigungsteile im Herstellerschema sind eine Konstruktionsreferenz und gehören nicht zum Lieferumfang; Schubstangenkupplungen, Kugelgelenk und Achtkanthalter finden Sie in der Unterkategorie Zubehör.
Aufbau und Komponenten
Funktionen
Selbsthemmung ohne Versorgung
Die mechanische Selbsthemmung hält die Position der Schubstange nach dem Abschalten mit bis zu 80 N, und der absolute Positionssensor merkt sich die Position: Nach dem Einschalten muss der Aktuator keinen Nullpunkt suchen.
Regler im Gehäuse
Motor, Getriebe, Spindel, Positionssensor und Steuerelektronik sitzen in einem Gehäuse mit 10,8 x 13,2 mm Querschnitt: geschlossener Positions- und Geschwindigkeitsregelkreis mit Vorsteuerung. Betriebsarten: Positionierung mit Bahnplanung, Folgebetrieb (Servo, Positionsvorgabe alle 10-50 ms), Geschwindigkeitsmodus, Spannungsmodus.
Montageschnittstelle
Standard (Klemmhalter, 2 Schrauben M2), mit Öse (zwei Zapfen Ø3 mm mit Gewinde M1.6, Lager L-630) oder achteckig (Kupplung AMI-LA-ACBO-S30, Winkel 0/45/90/135°). Die Stirn der Schubstange hat ein Innengewinde M3, 3 mm tief, für die Kupplungen des Herstellers; die Befestigungsteile im Schema sind eine Konstruktionsreferenz und gehören nicht zum Lieferumfang.
Anwendungen
Finger von Roboterhänden und Greifern
Der Hersteller baut seine eigenen Roboterhände RH56 auf Miniatur-Linearservoantrieben: kleiner Querschnitt, geschlossener Positionsregelkreis und Selbsthemmung bringen den Antrieb jedes Fingers in einer humanoiden Hand oder einem leichten Greifer unter. Ein solcher Aktuator ist ein fertiges Bauteil für eigene Greiferkonstruktionen.
Labor- und Medizingeräte
Der Hersteller nennt unter seinen Kunden Forschungseinrichtungen sowie Unternehmen aus Industrie und Medizin. Wiederholgenauigkeit im Hundertstelmillimeter, ein eigener Regler und der Betrieb mit Kleinspannung erleichtern den Einbau in Dosierer, Positionierer und Messgeräte.
Forschung und Prototypen
Für Hochschulen und F&E-Abteilungen bringt der Aktuator ein serielles Protokoll, die PC-Software des Herstellers und fertige Konverter mit: Von der Idee zum funktionierenden Mechanismus führt ein kurzer Weg über Versorgung, Konverter und wenige Register.
Spezifikation
| Typ | Mikro-Linearaktuator, Standardserie, schlanke Bauform |
| Hub | 50 mm |
| Maximalkraft | 50 N |
| Blockierkraft | 80 N |
| Maximale Selbsthemmkraft | 80 N |
| Leerlaufgeschwindigkeit | 17 mm/s |
| Geschwindigkeit unter Volllast | 8 mm/s |
| Geschwindigkeitsstufen (Variante im Modellcode) | 02 |
| Wiederholgenauigkeit | ±0,1 mm |
| Regelkreise | geschlossener Positions- und Geschwindigkeitsregelkreis mit Vorsteuerung |
| Betriebsarten | Positionierung mit Bahnplanung, Folgebetrieb (Servo, Positionsvorgabe alle 10-50 ms), Geschwindigkeitsmodus, Spannungsmodus |
| Motor | eisenloser Motor (core-less) mit Planetengetriebe und Spindel |
| Positionssensor | absolut; Position bleibt nach Spannungsausfall erhalten, kein Referenzieren |
| Steuerschnittstellen | LVTTL 3,3 V UART (Typ D, 921 600 Bit/s, 8N1, ID 1-254), PWM 50/333 Hz (Typ P) oder RS485 (Typ 2, 115 200 Bit/s) - je nach Ausführung |
| Protokolle | Inspire-Registerprotokoll (Header 0x55 0xAA, Status- und Registerlesen, Registerschreiben); über den Konverter AED-LA-92-12 auch Modbus RTU |
| Stecker | DuPont 2,54 mm: 4-polig (GND, VCC, RX, TX bzw. A+, B-), 3-polig bei PWM |
| Kabel | Ø 2,3 mm, Länge 200 mm |
| Positionsauflösung | 2000 Schritte pro Hub (1 Schritt = 1/2000 des Hubs) |
| Schutzfunktionen | Überstromschutz 300-1500 mA (einstellbar), Übertemperaturschutz 80 °C mit Rückkehr bei 60 °C, Fehlerquittierung per Befehl |
| Geräte an einem Bus | bis 254 Aktuatoren (ID 1-254, Broadcast 0xFF) |
| Max. Querlast der Schubstange | 30 N |
| Max. Anzugsmoment | bis 4 kgf·cm (Gewinde M3, niedrigfeste Schraubensicherung zulässig) |
| Software | PC-Software des Herstellers (Debugging-Software) über USB-LVTTL-Konverter; keine Datei zum Download auf der Herstellerseite |
| Versorgungsspannung | 8 V DC ±10 % |
| Ruhestrom | 0,02 A |
| Spitzenstrom | 2 A |
| Durchschnittsstrom ohne Last | 0,30 A |
| Schutzart | IP40 |
| Betriebstemperatur | von -10 bis +60 °C |
| Gehäusequerschnitt | 10,8 x 13,2 mm |
| Gesamtlänge | 160 mm / 110 mm |
| Schubstange | Ø 5 mm, Innengewinde M3, 3 mm tief |
| Montageschnittstelle | Standard (Klemmhalter, 2 Schrauben M2), mit Öse (zwei Zapfen Ø3 mm mit Gewinde M1.6, Lager L-630) oder achteckig (Kupplung AMI-LA-ACBO-S30, Winkel 0/45/90/135°) |
| Gewicht | 42 g |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- Mikro-Linearaktuatoren - mechanisches Handbuch (EN, PDF)PDF des Herstellers
Abmessungen, Montageschnittstellen, Kupplungen und Montageempfehlungen des Herstellers für die Serien LA, LAS, LAF und LASF.
- Mikro-Linearaktuatoren Standardserie - elektrisches Handbuch (EN, PDF)PDF des Herstellers
Stecker, Versorgung, Kommunikationsprotokoll und Regelmodi der Serien LA und LAS.
- USB-LVTTL-Konverter - Anleitung (EN, PDF)PDF des Herstellers
Anschluss des Aktuators an den PC über den USB-Konverter und die Herstellersoftware.
- Modbus-RTU-Konverter - Anleitung (EN, PDF)PDF des Herstellers
Betrieb des 8-V-Aktuators am RS485-Bus mit Modbus RTU, Registertabelle.
- Download Center von Inspire RobotsHerstellerseite
Alle Handbücher des Herstellers an einem Ort (Reiter Micro Linear Servo Actuator).
Versand
Versand in der Herstellerverpackung aus dem Lager in Bielany Wrocławskie. Der Aktuator wiegt 42 g; Gewicht und Maße der Sendung nennen wir im Angebot.