
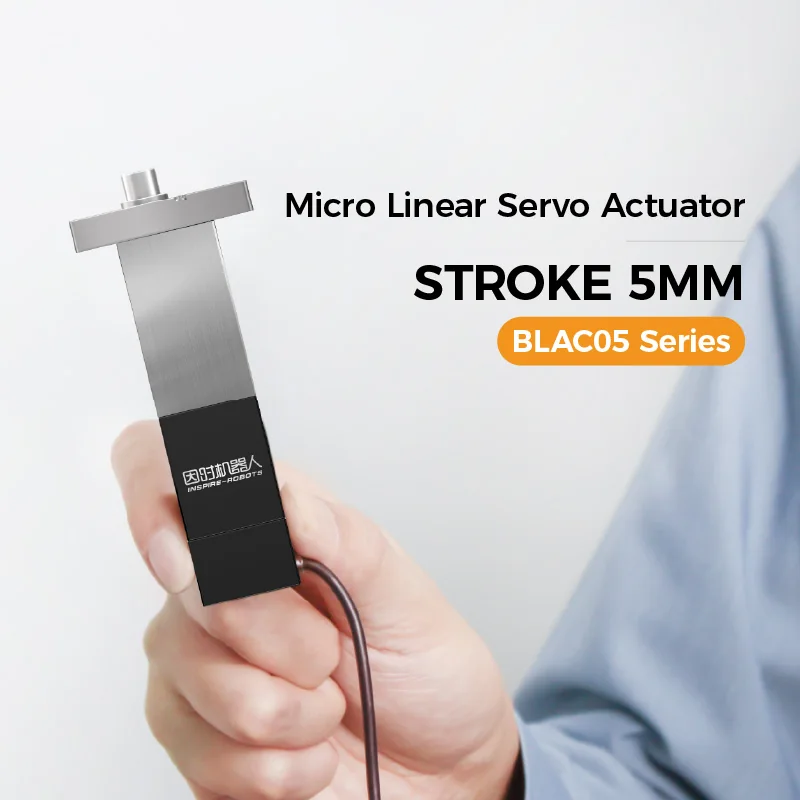
Inspire Robots BLAC05-C162
BLAC05-C162 ist ein Mikro-Linearaktuator von Inspire Robots der Serie BLA mit 5 mm Hub und 160 g Gewicht: Kraft bis 250 N, Geschwindigkeit bis 2,4 mm/s, Wiederholgenauigkeit ±0,002 mm. Verkauf auf Anfrage, individuelles Angebot.
Preis und Lieferzeit werden abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
- 5 mm
- Hub
- 250 N
- Max. Kraft
- 2,4 mm/s
- Max. Geschwindigkeit

Produktbeschreibung
Die Serie BLA ist die Industrieklasse der Mikro-Linearaktuatoren von Inspire Robots: Ein bürstenloser eisenloser Motor, ein Planetenrollengewindetrieb und ein Regler mit FOC-Algorithmus schließen die Regelkreise für Strom, Geschwindigkeit und Position, bei den Varianten mit Sensor auch für Druck- und Zugkraft. Ein hochauflösender absoluter Positionssensor merkt sich die Position nach einem Spannungsausfall. Der Hersteller nennt für die Serie eine Lebensdauer bis 2 Millionen Zyklen und den Modus Schnellpositionierung + sanfter Kontakt: Der Aktuator fährt schnell an die Vorkontaktposition, nähert sich dem Objekt langsam und hält die Sollkraft. BLAC ist schlank, BLAS flach gebaut, ein F steht für den Kraftsensor ±200 N; die Kommunikation läuft ausschließlich über RS485 mit Modbus RTU oder dem Inspire-Protokoll.
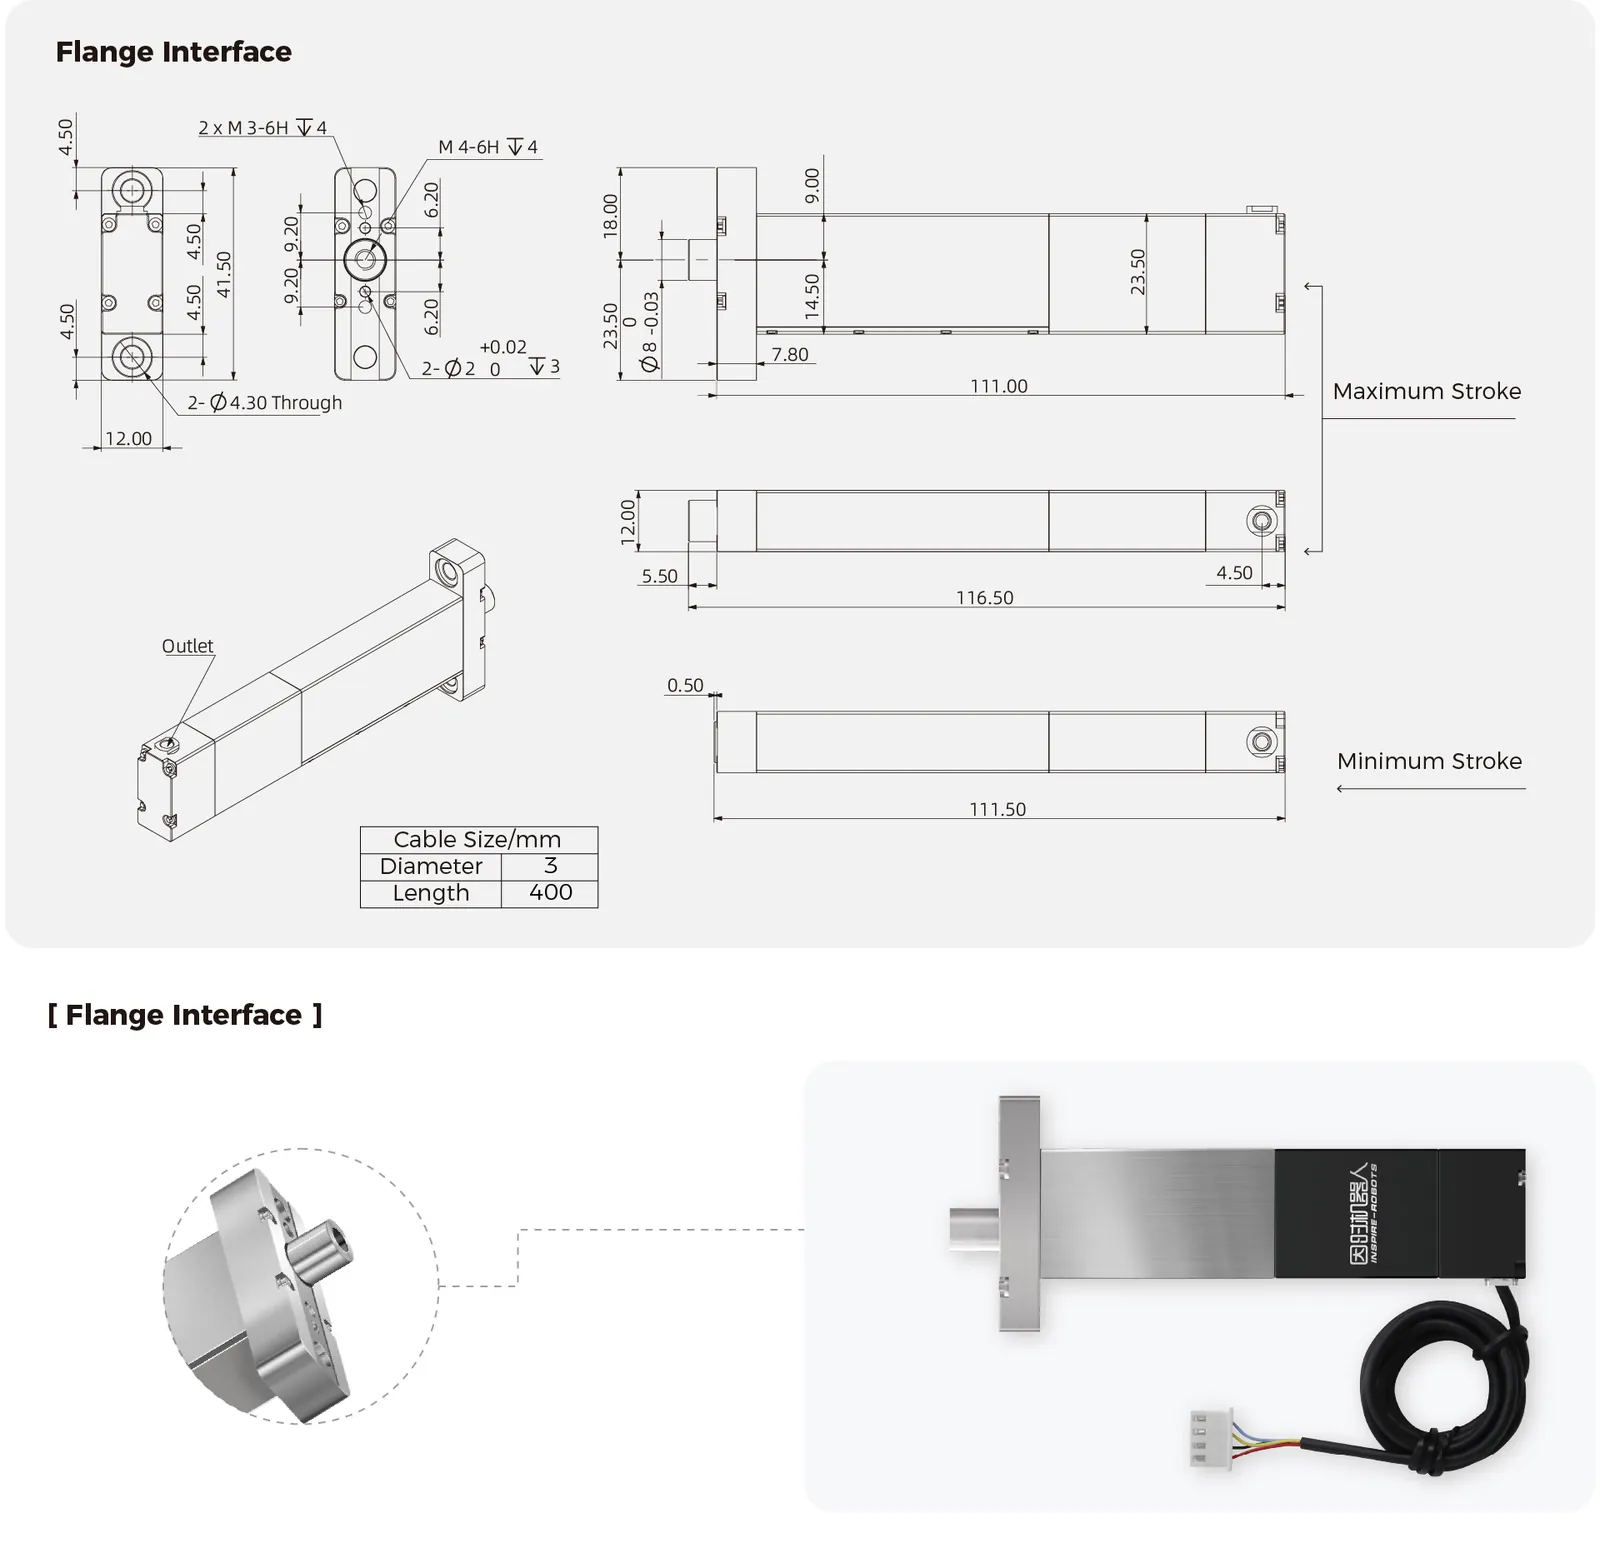
Das Modell BLAC05-C162 hat 5 mm Hub, eine Gesamtlänge von 116,5 mm bei ausgefahrener Schubstange (111,5 mm eingefahren) und wiegt 160 g. Die Maximalkraft beträgt 250 N, die Blockierkraft 300 N, und die mechanische Selbsthemmung hält ohne Versorgung bis 150 N. Die Schubstange bewegt sich mit 2,4 mm/s im Leerlauf und 2 mm/s unter Volllast; der Leerlaufstrom liegt bei 200 mA. Versorgung 12 V DC ±10 %, Ruhestrom 55 mA, Spitzenstrom 1,4 A; Wiederholgenauigkeit ±0,002 mm, Betrieb bei von -10 bis +60 °C, Gehäuse in Schutzart IP40.
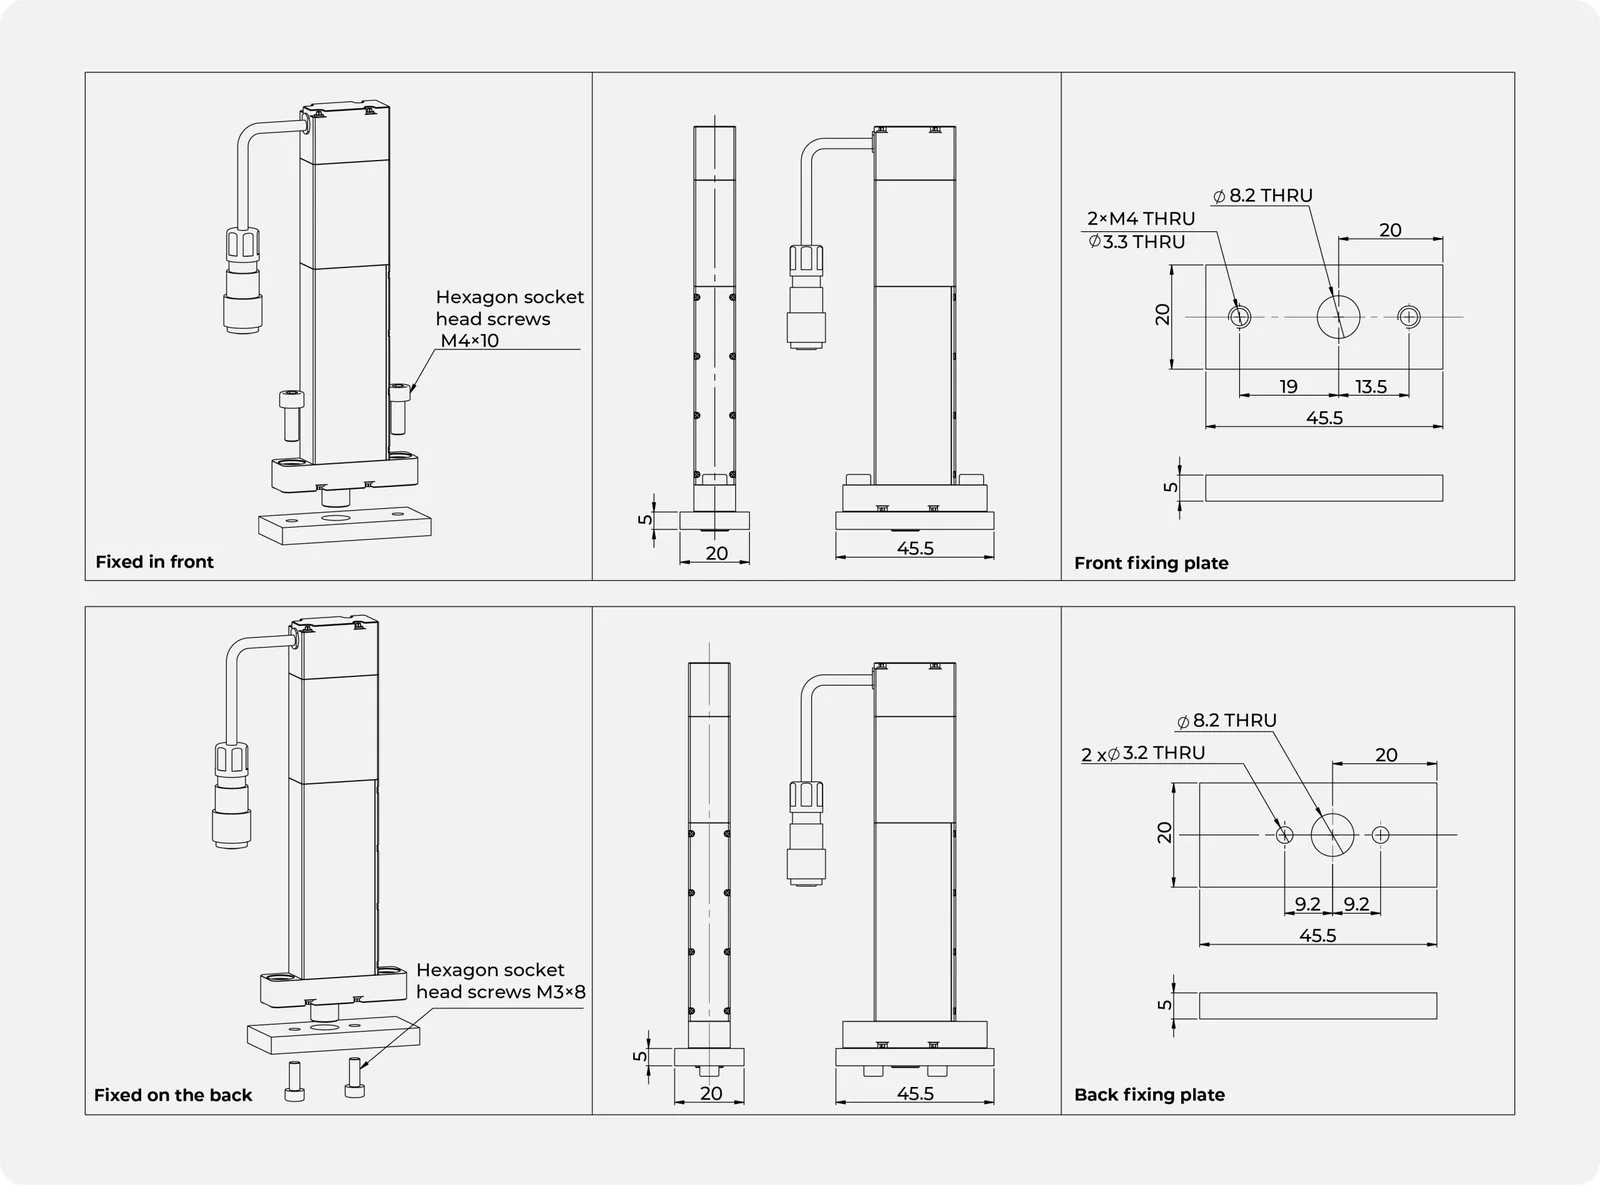
Die Kommunikation läuft über RS485 (115 200 Bit/s, ID 1-254) mit Modbus RTU oder dem Inspire-Registerprotokoll über einen 4-poligen Stecker XH2.54 am Kabel (Länge 400 mm); Sollwerte werden in relativen Einheiten vorgegeben, und der Regler kennt die Betriebsarten: Positionierung mit konstanter Geschwindigkeit, Folgebetrieb (Servo, Positionsvorgabe höchstens alle 50 ms), Kraftmodus, Modus Schnellpositionierung + sanfter Kontakt. Montageschnittstelle: Flansch mit 2 Bohrungen Ø4,3 mm, 2 x M3 und M4, 2 Passstifte Ø2 mm. Der Hersteller verlangt eine Befestigung ohne Biegemoment am Gehäuse (Halterspiel 0,1-0,5 mm je Seite), begrenzt die Querkraft an der Schubstange auf 10 N und untersagt starke Magnetfelder im Umkreis von 0,5 m. Maßzeichnung und Schema der Referenzhalter des Herstellers folgen unten.
Aufbau und Komponenten
Funktionen
Selbsthemmung ohne Versorgung
Die mechanische Selbsthemmung hält die Position der Schubstange nach dem Abschalten mit bis zu 150 N, und der absolute Positionssensor merkt sich die Position: Nach dem Einschalten muss der Aktuator keinen Nullpunkt suchen.
Regler im Gehäuse
Motor, Getriebe, Spindel, Positionssensor und Steuerelektronik sitzen in einem Gehäuse mit 18,0 x 23,5 mm (kołnierz 41,5 x 12,0 mm) Querschnitt: Regelkreise für Strom, Geschwindigkeit und Position (FOC); bei den F-Varianten auch für Druck-/Zugkraft. Betriebsarten: Positionierung mit konstanter Geschwindigkeit, Folgebetrieb (Servo, Positionsvorgabe höchstens alle 50 ms), Kraftmodus, Modus Schnellpositionierung + sanfter Kontakt.
Montageschnittstelle
Flansch mit 2 Bohrungen Ø4,3 mm, 2 x M3 und M4, 2 Passstifte Ø2 mm. Die Stirn der Schubstange hat ein Innengewinde M3, 3 mm tief, für die Kupplungen des Herstellers; die Befestigungsteile im Schema sind eine Konstruktionsreferenz und gehören nicht zum Lieferumfang.
Anwendungen
Finger von Roboterhänden und Greifern
Der Hersteller baut seine eigenen Roboterhände RH56 auf Miniatur-Linearservoantrieben: kleiner Querschnitt, geschlossener Positionsregelkreis und Selbsthemmung bringen den Antrieb jedes Fingers in einer humanoiden Hand oder einem leichten Greifer unter. Ein solcher Aktuator ist ein fertiges Bauteil für eigene Greiferkonstruktionen.
Maschinen und Industrieautomation
Bürstenloser Motor, Rollengewindetrieb, Modbus RTU und die genannte Lebensdauer bis 2 Millionen Zyklen sind für den Dauerbetrieb in Montagemaschinen, Prüf- und Messgeräten und Präzisionsmechanismen mit SPS-Ansteuerung vorgesehen.
Forschung und Prototypen
Für Hochschulen und F&E-Abteilungen bringt der Aktuator ein serielles Protokoll, die PC-Software des Herstellers und fertige Konverter mit: Von der Idee zum funktionierenden Mechanismus führt ein kurzer Weg über Versorgung, Konverter und wenige Register.
Spezifikation
| Typ | Mikro-Linearaktuator in Industriequalität, Bauform schlank |
| Hub | 5 mm |
| Maximalkraft | 250 N |
| Blockierkraft | 300 N |
| Maximale Selbsthemmkraft | 150 N |
| Leerlaufgeschwindigkeit | 2,4 mm/s |
| Geschwindigkeit unter Volllast | 2 mm/s |
| Wiederholgenauigkeit | ±0,002 mm |
| Regelkreise | Regelkreise für Strom, Geschwindigkeit und Position (FOC); bei den F-Varianten auch für Druck-/Zugkraft |
| Betriebsarten | Positionierung mit konstanter Geschwindigkeit, Folgebetrieb (Servo, Positionsvorgabe höchstens alle 50 ms), Kraftmodus, Modus Schnellpositionierung + sanfter Kontakt |
| Motor | bürstenloser DC-Glockenankermotor |
| Getriebe und Spindel | Planetenrollengewindetrieb |
| Positionssensor | absolut, hochauflösend; Position bleibt nach Spannungsausfall erhalten |
| Kommunikation | RS485 |
| Protokolle | Modbus RTU (0x03, 0x06, 0x10) oder Inspire-Registerprotokoll; 115 200 Bit/s voreingestellt, ID 1-254 |
| Stecker | XH2.54, 4-polig (VCC, GND, A+, B-) |
| Kabel | Ø 3 mm, Länge 400 mm |
| Schutzfunktionen | Überstrom- und Übertemperaturschutz, Erkennung von Blockieren, Encoder- und Positionssensorfehlern |
| Lebensdauer | bis 2 Mio. Zyklen (Herstellerangabe für die Serie BLA) |
| Max. Querlast der Schubstange | unter 10 N (laut mechanischem Handbuch) |
| Versorgungsspannung | 12 V DC ±10 % |
| Ruhestrom | 55 mA |
| Spitzenstrom | 1,4 A |
| Durchschnittsstrom ohne Last | 200 mA |
| Schutzart | IP40 |
| Betriebstemperatur | von -10 bis +60 °C |
| Gehäusequerschnitt | 18,0 x 23,5 mm (kołnierz 41,5 x 12,0 mm) |
| Gesamtlänge | 116,5 mm / 111,5 mm |
| Schubstange | Ø 8 mm, Innengewinde M3, 3 mm tief |
| Montageschnittstelle | Flansch mit 2 Bohrungen Ø4,3 mm, 2 x M3 und M4, 2 Passstifte Ø2 mm |
| Gewicht | 160 g |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- Serie BLA - mechanisches Handbuch (EN, PDF)PDF des Herstellers
Montage, Spiel, Belastungen und Prüfung vor der Inbetriebnahme der industriellen Mikro-Linearaktuatoren BLAC und BLAS.
- Serie BLA - elektrisches Handbuch (EN, PDF)PDF des Herstellers
Stecker XH2.54, Versorgung, Inspire-Protokoll und Modbus RTU, Register und Betriebsarten der Serie BLA.
- Download Center von Inspire RobotsHerstellerseite
Alle Handbücher des Herstellers an einem Ort (Reiter Micro Linear Servo Actuator).
Versand
Versand in der Herstellerverpackung aus dem Lager in Bielany Wrocławskie. Der Aktuator wiegt 160 g; Gewicht und Maße der Sendung nennen wir im Angebot.