
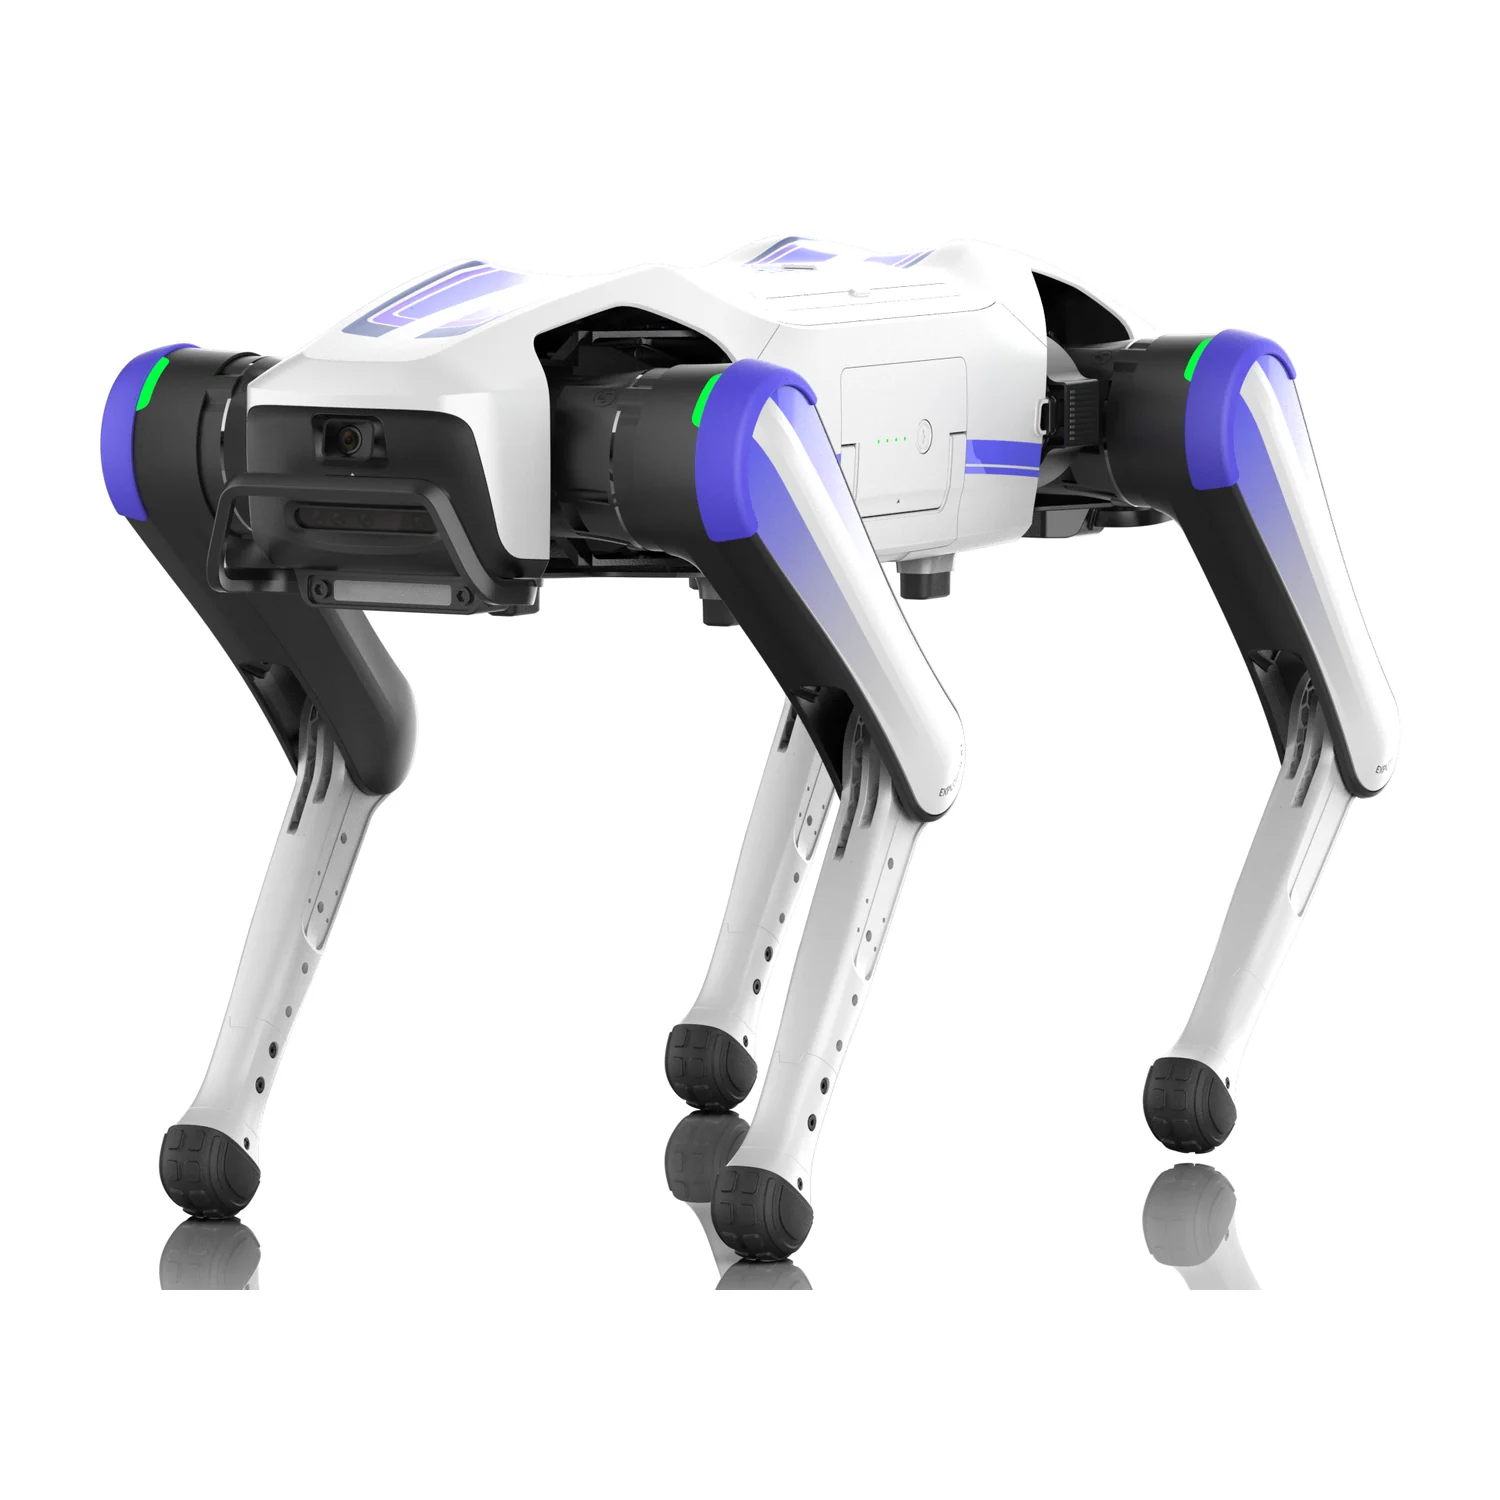
Dobot Rover X1 Explorer Roboterhund (Max EDU)
Der Dobot Rover X1 Explorer in der Max-EDU-Edition ist ein vierbeiniger Roboter für Bildung und Forschung. Er trägt bis 7 kg, erreicht mit Punktfüßen 1,8 m/s, mit Radfüßen 3 m/s, steigt über 16 cm hohe Hindernisse und bewältigt bis 35° Steigung. Livox Mid-360, RealSense D435i, Kameras vorn und hinten und das Rechenmodul mit 40 TOPS bringen SLAM, Folgen und Hindernisvermeidung ab Werk mit. Der Akku mit 8 000 mAh reicht für rund 2,5 Stunden, das DOBOT Quad SDK öffnet den Roboter für eigene Programme in Python und C++.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 460 EUR zzgl. MwSt. (547,40 EUR inkl. MwSt.). Gewicht mit Verpackung: ca. 35 kg. Verkauf an Unternehmen, Hochschulen, Institutionen und Privatkunden. Bei größeren Robotersystemen erfolgt der Verkauf an Privatkunden nach persönlicher Beratung.
Lieferbar. Lieferzeit bis zu 30 Tage ab Auftragsbestätigung.
- bis 7 kg
- NUTZLAST
- bis 3,0 m/s
- GESCHWINDIGKEIT
- 35°
- STEIGUNG
Das Video wird erst nach dem Klick von YouTube (Google) geladen. Dabei erhält Google Daten wie Ihre IP-Adresse. Mehr dazu in der Datenschutzerklärung.
Produktbeschreibung
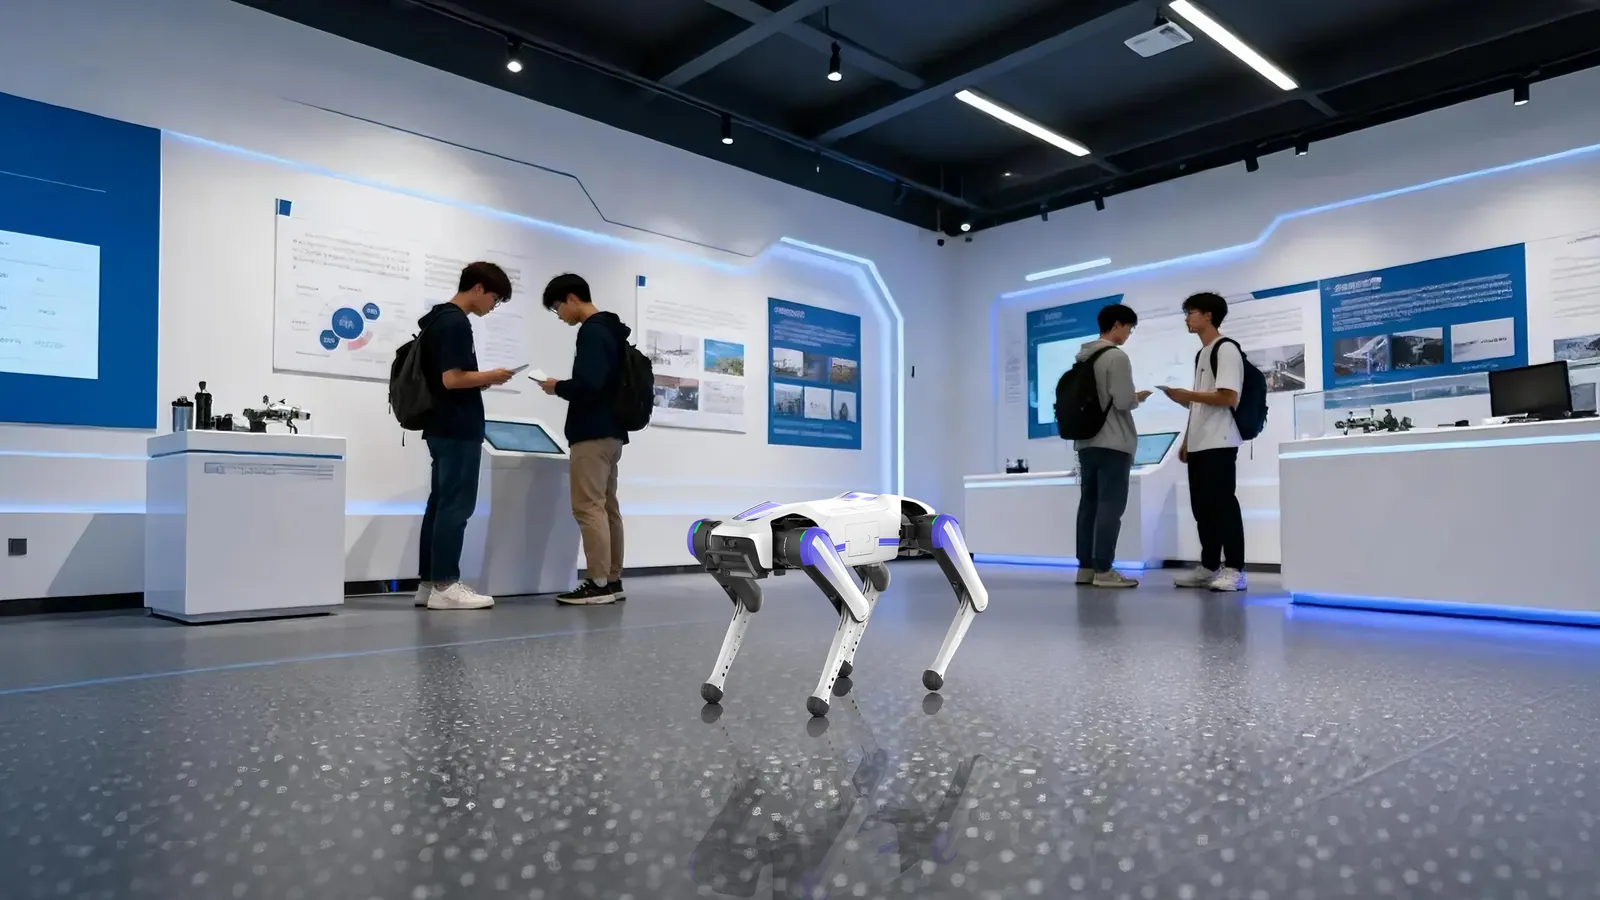
Der Rover X1 Explorer ist für Lehre und Forschung auf allen Stufen gebaut, von der Schule über die Berufsausbildung bis zur Hochschule. Er verbindet Wahrnehmung, Bewegung und Entwicklung auf einer Plattform und eignet sich für Unterricht, Laborversuche und Wettbewerbe. Die Max-EDU-Edition, im Handbuch des Herstellers Explorer Sentinel genannt, ist die höchste Ausbaustufe: Auf dem Rücken sitzt ein Zubehörpaket mit Tiefenkamera, LiDAR und Rechenterminal.
Beine und Räder ergänzen sich: Punktfüße kommen über Stufen und unebene Flächen, die als Zubehör erhältlichen Radfüße machen den Roboter auf glatten Böden mit bis zu 3 m/s deutlich schneller. Ein Roboter wechselt je nach Aufgabe zwischen beiden Bauarten. Das Folgen einer Person und das Umgehen von Hindernissen vorn und hinten gehören zur Grundfunktion.
Für Entwickler zählt das DOBOT Quad SDK: High-Level-Befehle über gRPC, Low-Level-Zugriff auf die Gelenke über CycloneDDS, Sprachen Python und C++, Referenzumgebung Ubuntu 22.04. Isaac Gym steht für das Training in der Simulation bereit. Ohne Code lässt sich der Roboter per App bedienen, Blockprogrammierung und Patrouillen in komplexen Umgebungen kommen laut Handbuch mit späteren OTA-Updates. Ein Hinweis zur Abgrenzung: Der Rover X1 Explorer ist die Plattform für Bildung und Entwicklung und nicht die Verbraucherversion Rover X1.
Aufbau und Komponenten
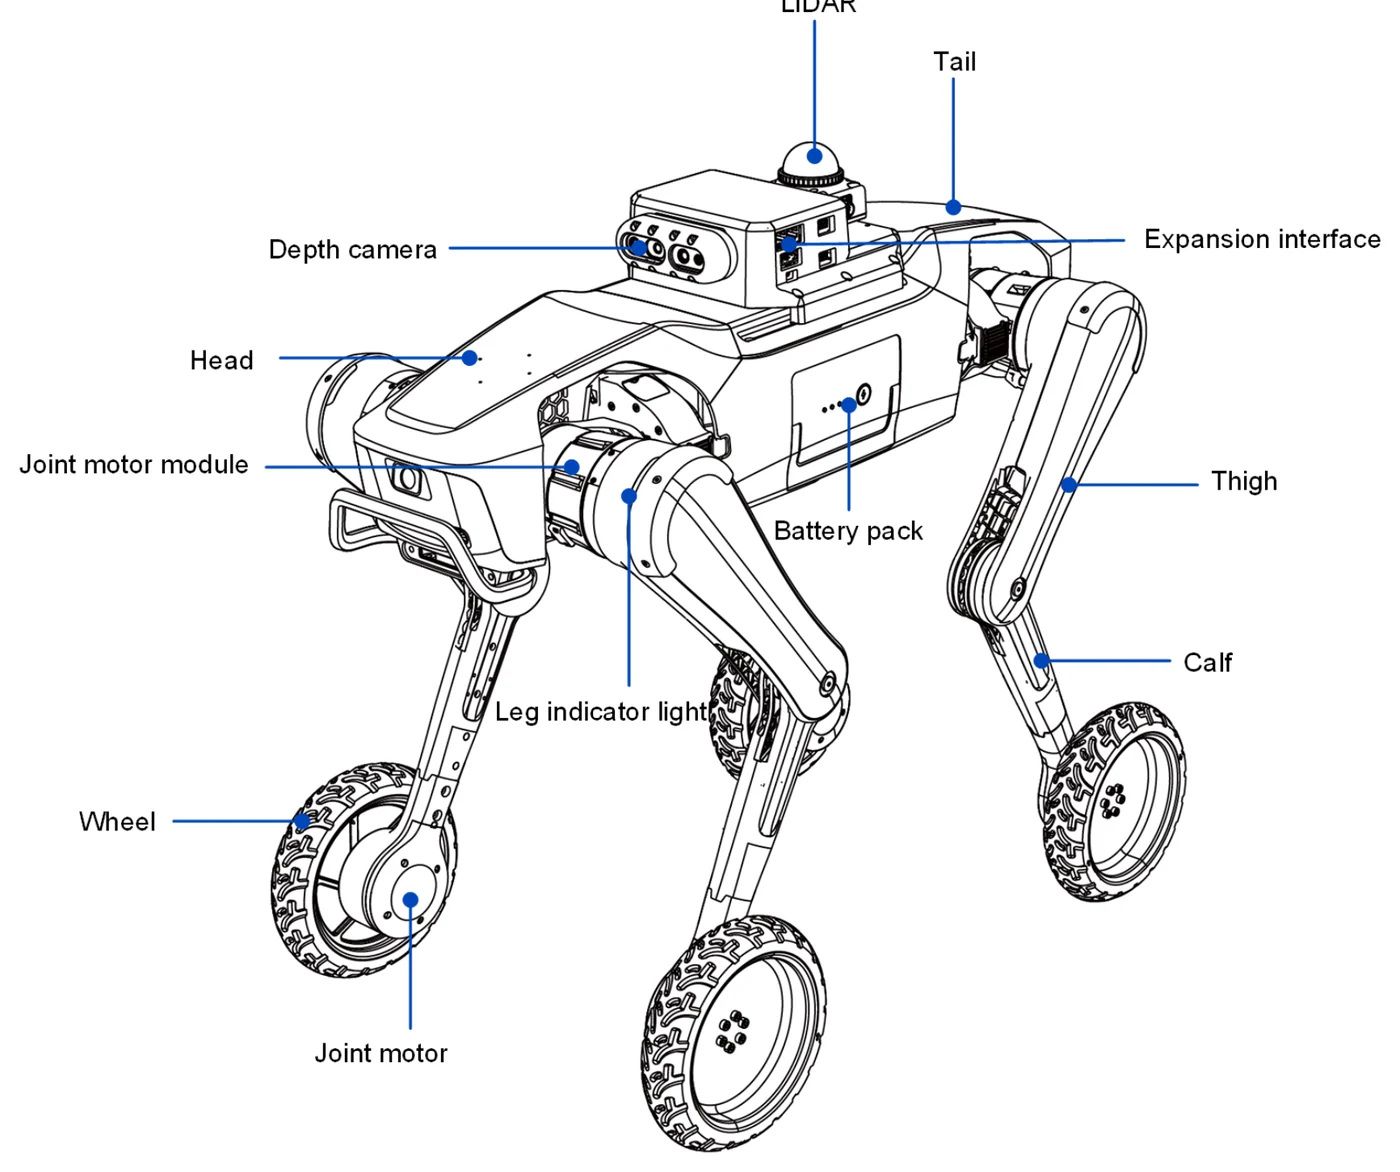
Aufbau des Rover X1 Explorer mit Radfüßen: LiDAR, Tiefenkamera, Kopf, Gelenkmodule, Akku und Beine. Beschriftung aus dem Handbuch des Herstellers.
Funktionen
LiDAR und SLAM ab Werk
Das Livox Mid-360 erfasst die Umgebung in 3D und ermöglicht Lokalisierung, Kartierung und Navigation in Innenräumen und auf dem Campus. SLAM ist der Max-EDU-Edition vorbehalten.
Kameras vorn und hinten
Zwei 1080p-Kameras mit 30 fps und Tiefenkameras vorn und hinten, dazu die Intel RealSense D435i. Bilder lassen sich direkt abrufen, um Hindernisvermeidung, Folgen und Bilderkennung schnell aufzubauen.
40 TOPS an Bord
Das Rechenmodul mit NVIDIA Orin Nano verarbeitet Bilder und Modelle direkt auf dem Roboter. Ein Rechenterminal auf dem Rücken bietet 2 x Gigabit-Ethernet, 2 x USB 3.0 und DisplayPort.
Offenes SDK
Das DOBOT Quad SDK gibt Zugriff von Bewegungsbefehlen bis zur Regelung einzelner Gelenke. Beispiele und Robotermodelle liegen im offiziellen Repository auf GitHub.
Sprache und Gesten
Zweisprachige Sprachinteraktion über ein KI-Modell, Ortung von Schallquellen sowie Gesten-, Personen- und Szenenerkennung. Das Bein-Licht zeigt den Zustand des Roboters an.
Punktfüße oder Radfüße
Beim Wechsel der Füße bleibt der Roboter derselbe. Mit Punktfüßen wiegt er 15,5 kg und erreicht 1,8 m/s, mit Radfüßen 18,5 kg und 3 m/s.
Anwendungen
Unterricht und Wettbewerb
Hochschulen und Berufsschulen nutzen den Roboter als Lehrplattform für Lokomotion, Bildverarbeitung und Programmierung, von den ersten Programmen bis zum Wettbewerb.
Forschung an Lokomotion und Reinforcement Learning
Eigene Gangarten und Policies entstehen in Isaac Gym und kommen über den Low-Level-Zugriff auf die echte Hardware.
Kartierung und Inspektion
Mit LiDAR und SLAM fährt der Roboter Gänge, Labore und Serverräume ab, die Kameras halten Zustände vorn und hinten fest.
Showroom und Campus
Als Begleiter folgt der Roboter Besuchern auf Sicht und zeigt Bewegungen wie Handschlag, Tanz und Sprung.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Zubehörpaket auf dem RückenTiefenkamera, LiDAR und Rechenterminal, in der Max-EDU-Edition enthalten.
- LadestationLaden des Roboters, im Lieferumfang.
- Wheeled-Foot KitRadfüße für bis zu 3 m/s auf ebenen Böden. Zubehör.
- Point FeetPunktfüße für Stufen und unebene Flächen.
- Long-Range-AkkuZusätzlicher Akku für längere Einsätze. Zubehör.
- Fast-Mount Connector und Battery ManagerSchnellbefestigung für Aufbauten und Akkuverwaltung. Zubehör.
Technische Details
Editionen im Vergleich
Verkauft wird hier die Max-EDU-Edition. Die Tabelle zeigt die Editionen des Herstellers.
- Basic EDU
- 4 000 mAh, ca. 1,5 h, ohne Rechenmodul, ohne Tiefenkamera im Zubehörpaket, ohne LiDAR
- Smart EDU
- 8 000 mAh, ca. 2,5 h, 40 TOPS, Intel RealSense D435i, ohne LiDAR
- Max EDU (diese Seite)
- 8 000 mAh, ca. 2,5 h, 40 TOPS, Intel RealSense D435i, Livox Mid-360, SLAM
Spezifikation
| Abmessungen | stehend 761 x 372 x 428 mm mit Punktfüßen, 761 x 440 x 516 mm mit Radfüßen |
| Gewicht | 15,5 kg mit Punktfüßen, 18,5 kg mit Radfüßen |
| Nutzlast | 3 bis 7 kg |
| Höchstgeschwindigkeit | 1,8 m/s mit Punktfüßen, 3 m/s mit Radfüßen |
| Steigfähigkeit | 30 bis 35° |
| Überwindbare Hindernishöhe | 16 cm |
| Batterie | 8 000 mAh |
| Laufzeit | ca. 2,5 h |
| Computer | Rechenmodul 40 TOPS (NVIDIA Orin Nano) |
| LiDAR | Livox Mid-360, SLAM |
| Kameras | 2 x 1080p vorn und hinten (1 920 x 1 080 bei 30 fps), Tiefenkameras vorn und hinten, Intel RealSense D435i |
| KI-Funktionen | aktives Folgen bis 1,2 m/s (2 m/s mit Radfüßen), Hindernisvermeidung vorn und hinten, zweisprachige Sprachinteraktion mit KI-Modell, Gesten-, Personen- und Szenenerkennung |
| Bewegungen | Handschlag, Tanzen, Springen |
| Kommunikation | App über Wi-Fi und 4G; Wi-Fi 6, Bluetooth 5.2 |
| Schnittstellen | 2 x Gigabit-Ethernet, 2 x USB 3.0, DisplayPort, DC 24 V/1 A |
| Software | DOBOT Quad SDK (Python und C++): High-Level über gRPC, Low-Level über CycloneDDS; Ubuntu 22.04; Isaac Gym |
| Lieferumfang | Roboter, Ladestation, Zubehörpaket mit Tiefenkamera, LiDAR und Rechenterminal |
Downloads
- Explorer Quadruped Robot User GuidePDF
Handbuch V1.2 auf Englisch
- Rover X1 Explorer BrochurePDF
Produktbroschüre auf Englisch
- DOBOT Quad SDKGitHub
Offizielles SDK des Herstellers
- DOBOT Download CenterHerstellerseite
Anleitungen und Software des Herstellers
Versand
Versand per Spedition in der Verpackung des Herstellers (see- und luftfrachttauglich), Lieferort nach Vereinbarung. Inbetriebnahme und Einweisung durch PK Industrie GmbH auf Anfrage.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 460 EUR zzgl. MwSt. (547,40 EUR inkl. MwSt.).
Lieferbar. Lieferzeit bis zu 30 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.